A camada de software entre um humanoide e o trabalho que quer dele.
O Sentio OS é uma camada de aplicação e de execução que corre por cima do software do próprio robô. Não substitui o firmware do fabricante, o Linux nem o controlo e a segurança de baixo nível.
Pode compor o comportamento com blocos, reutilizá-lo como Skills, acioná-lo com um botão, um gesto ou algo que o robô vê, e executá-lo no próprio robô, offline. Disponível hoje para o Unitree G1 EDU.
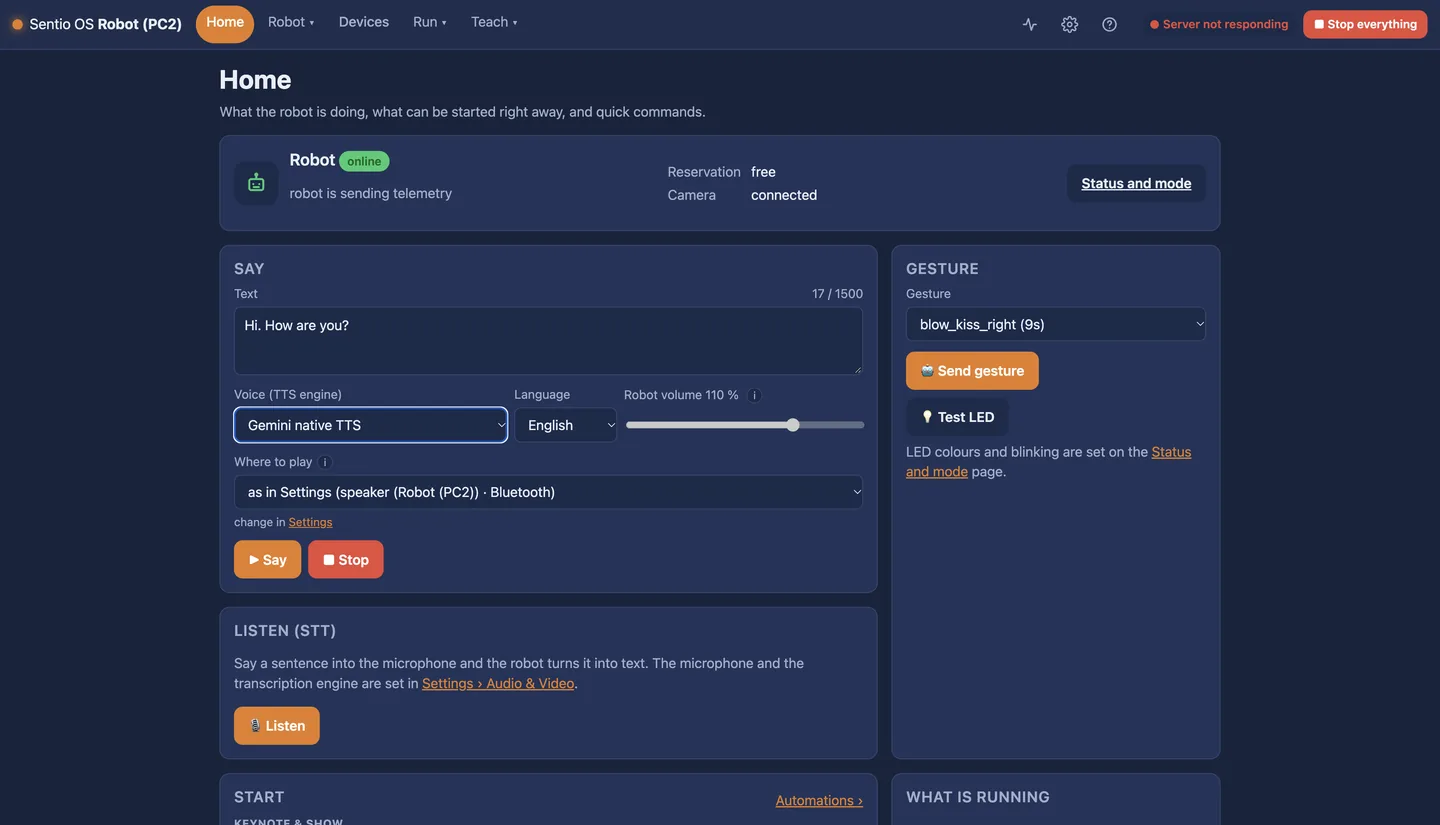
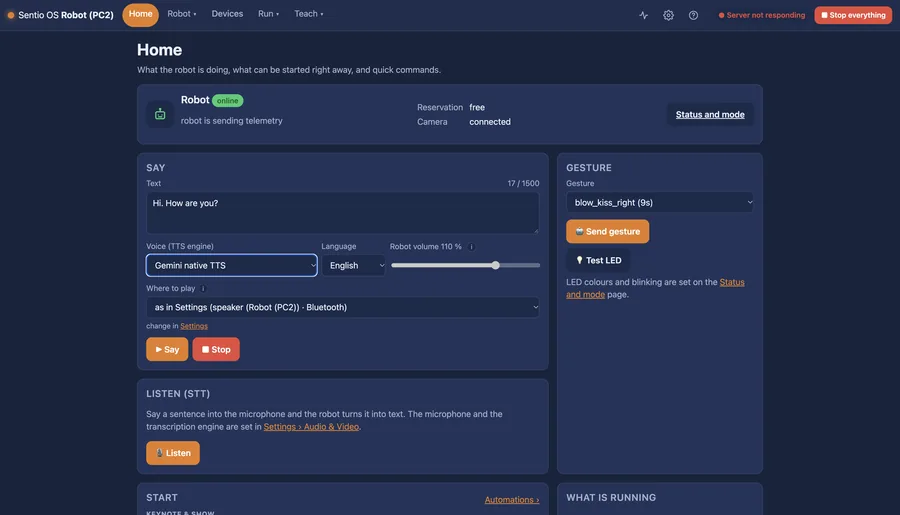
O ecrã inicial: estado do robô, comandos rápidos e o que está a correr.
Um humanoide chega com motores, sensores e uma aplicação básica. O Sentio OS transforma-os em tarefas sem meses de integração.
Execute o Sentio OS como contentor no segundo computador do G1, ou no Sentio Backpack que o robô leva às costas. Um cabo Ethernet. Nada é reescrito dentro do robô.
Combine passos e condições no editor visual: dizer, ouvir, ver, gesticular, andar, agarrar. Guarde-o como Skill com o seu próprio acionador.
Inicie-o a partir da interface web, de um botão do comando, de um gesto ou de um acionador. Acompanhe a execução passo a passo. Pare tudo com um botão.
Disponível hoje no Unitree G1 EDU. Quando é necessário um acessório, este é indicado.
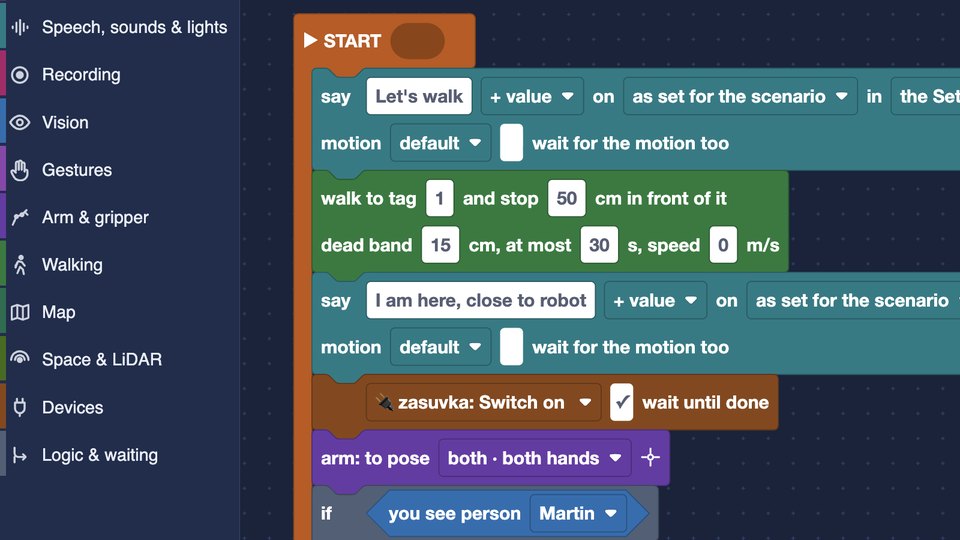
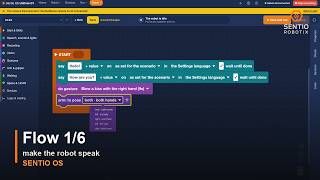
Comportamento composto por blocos no browser, verificado antes de correr, com o passo em execução destacado.
Ver: Flow 1/6 →Disponível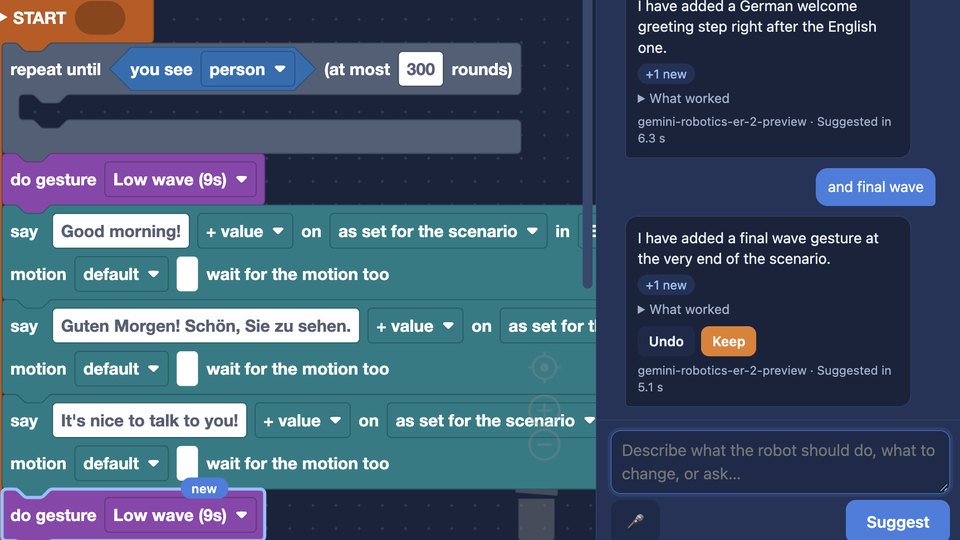
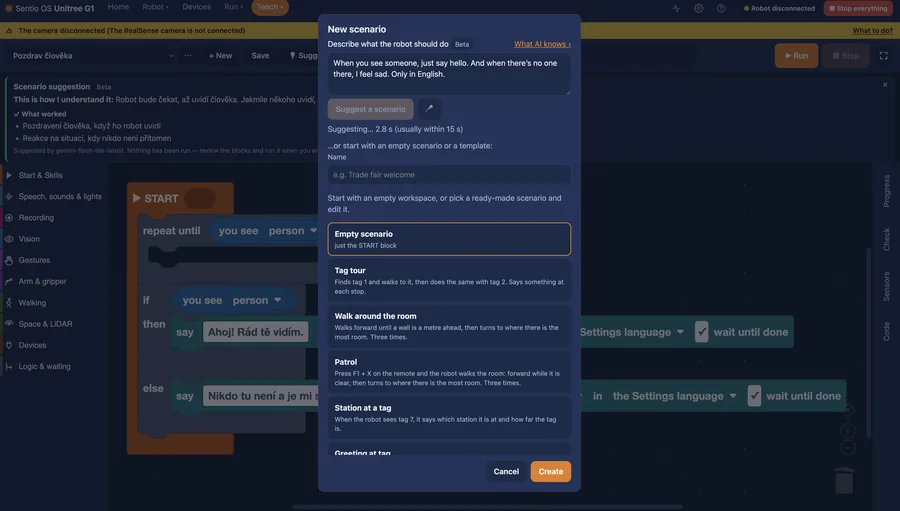
Um assistente de IA no próprio editor. Escreva o que o robô deve fazer e depois afine: “acena depois do cumprimento”. Cada alteração fica destacada, e um clique mantém-na ou reverte-a. Nunca inventa o que o robô não consegue fazer.
Disponível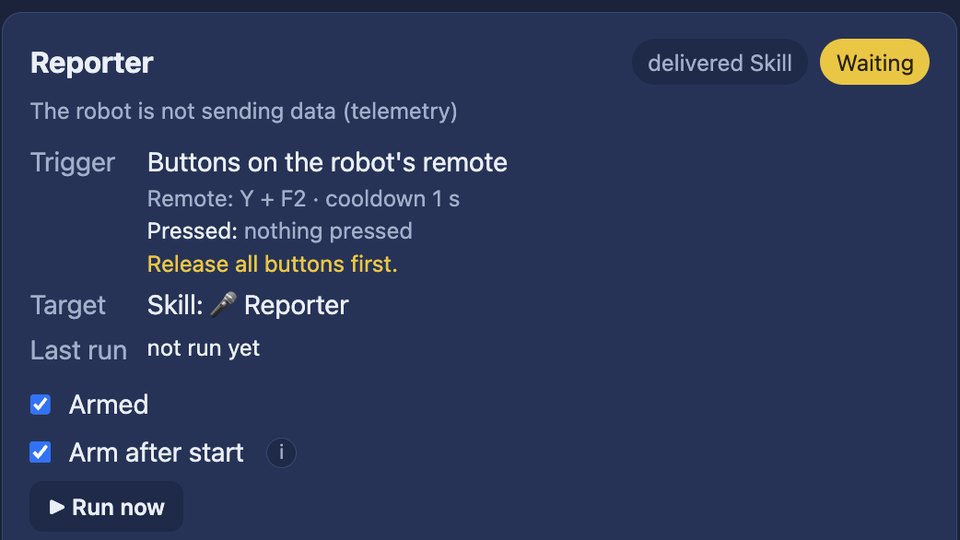
Um Flow guardado como Skill aparece entre as ações e pode ser iniciado por um botão, um movimento do pulso ou pelo que o robô vê.
Disponível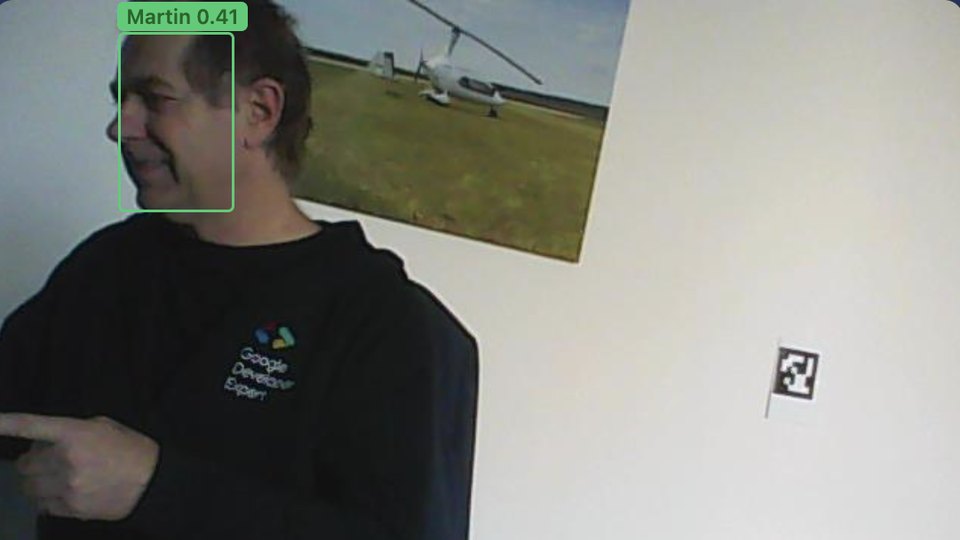
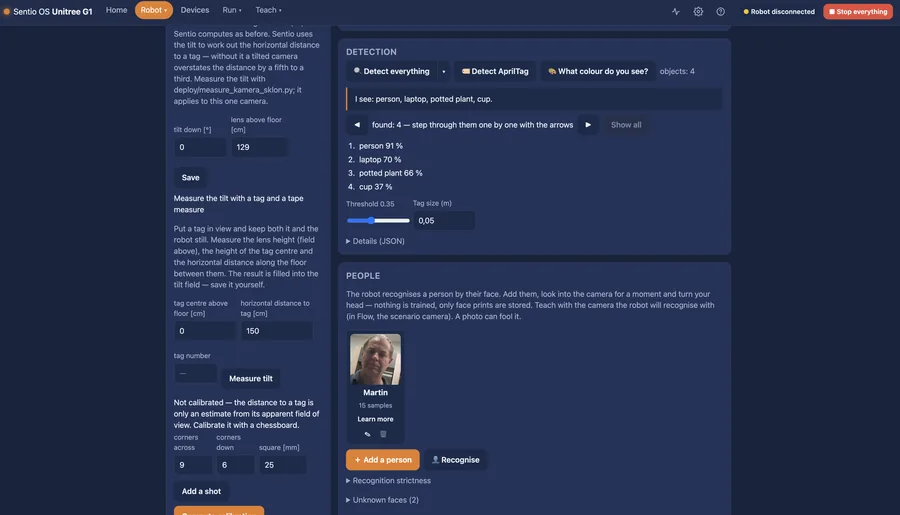
Deteção de objetos e pessoas, marcadores AprilTag, reconhecimento facial e saudação pelo nome, descrição da cena.
Ver →Disponível · câmara RealSense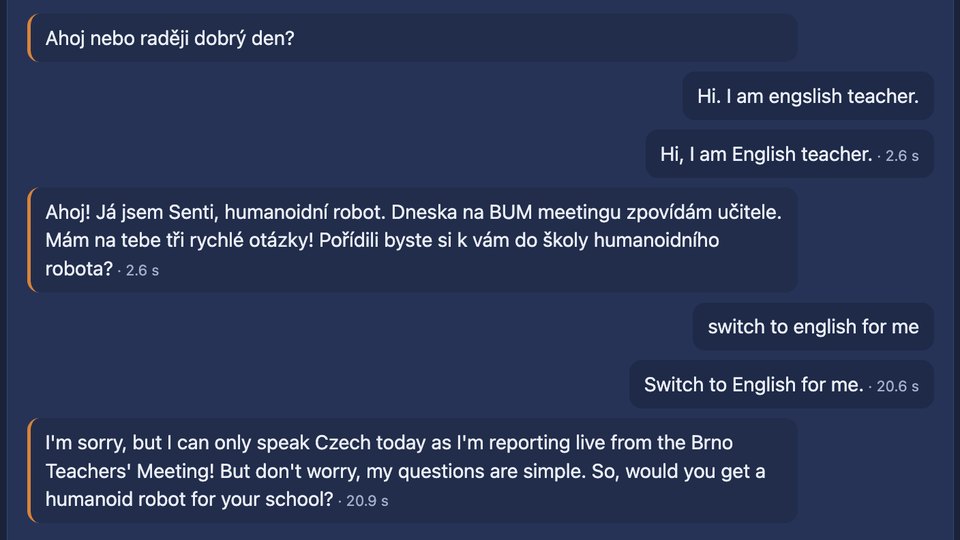
Escuta, comandos de voz, um agente conversacional e síntese de fala. Inglês, checo e eslovaco. O reconhecimento de fala (NVIDIA Parakeet) e a voz (Piper) correm localmente, sem internet, ou pode optar pela cloud. Com modelos locais, nenhum dado sai do robô.
Ver →Disponível · microfone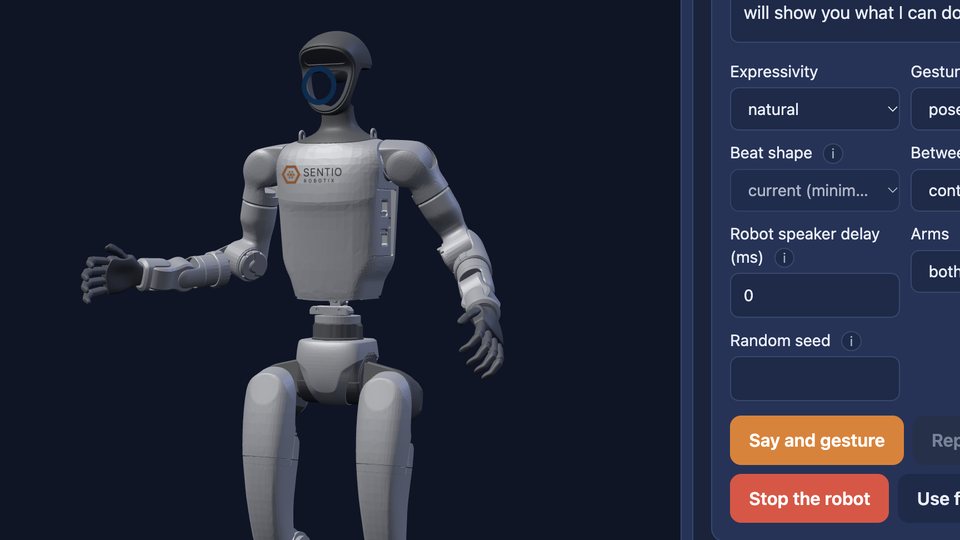
O robô gesticula enquanto fala: gestos planeados a partir do que cada frase diz, mantidos nas pausas, com os dois braços em conjunto. Estilo subtil, natural ou expressivo, experimentado num modelo 3D. Quando não está a falar, respira e os braços oscilam livremente.
Disponível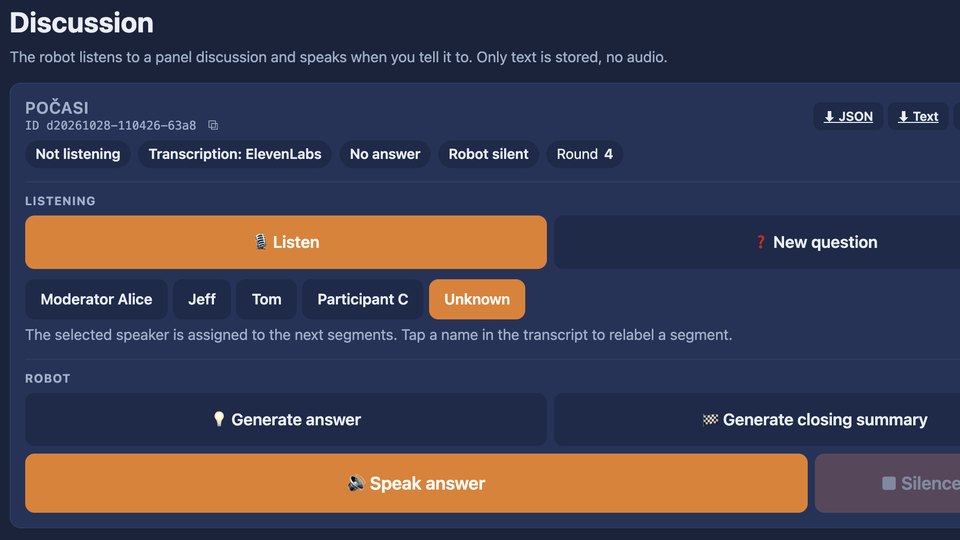
O robô senta-se a uma mesa-redonda. Ouve os oradores, responde, e gesticula e ilumina-se consoante esteja a falar ou a ouvir. As frases de preenchimento são reproduzidas de imediato, sem pausas incómodas.
Disponível · microfone
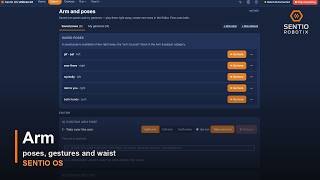
Ensine posições do braço guiando a mão, trabalhe numa grelha sobre a mesa, siga um objeto, pegue e coloque com a garra Sentio.
Ver →Disponível · garra Sentio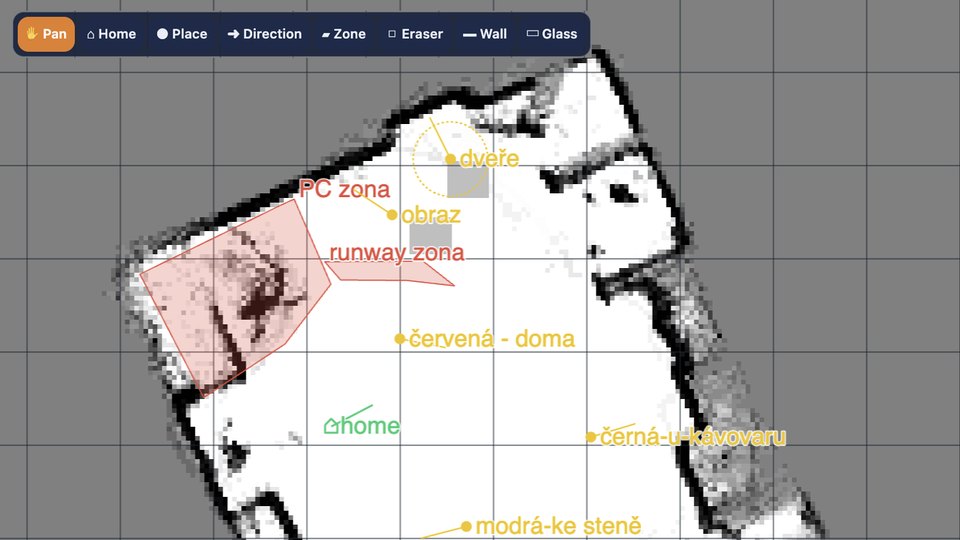
Andar até um marcador, procurá-lo, andar pelo espaço livre com LiDAR, deixar uma pessoa conduzir o robô pela mão. O mapa vai-se aperfeiçoando a cada percurso, e é possível desenhar paredes e vidros.
Ver →Disponível · LiDAR opcional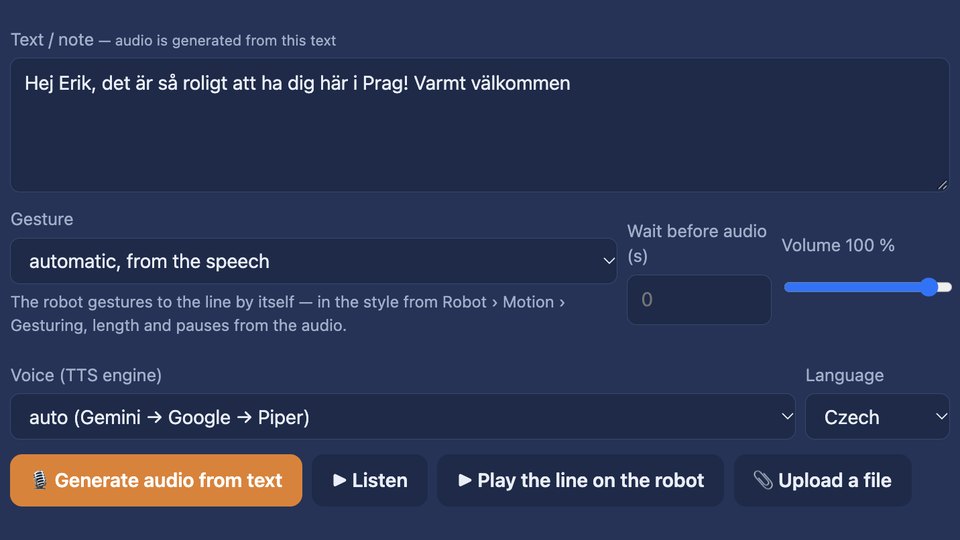
Keynote & Show: falas do apresentador e do robô com som, reproduzidas a partir de um único local. Os gestos de cada fala são criados automaticamente.
Ver →Disponível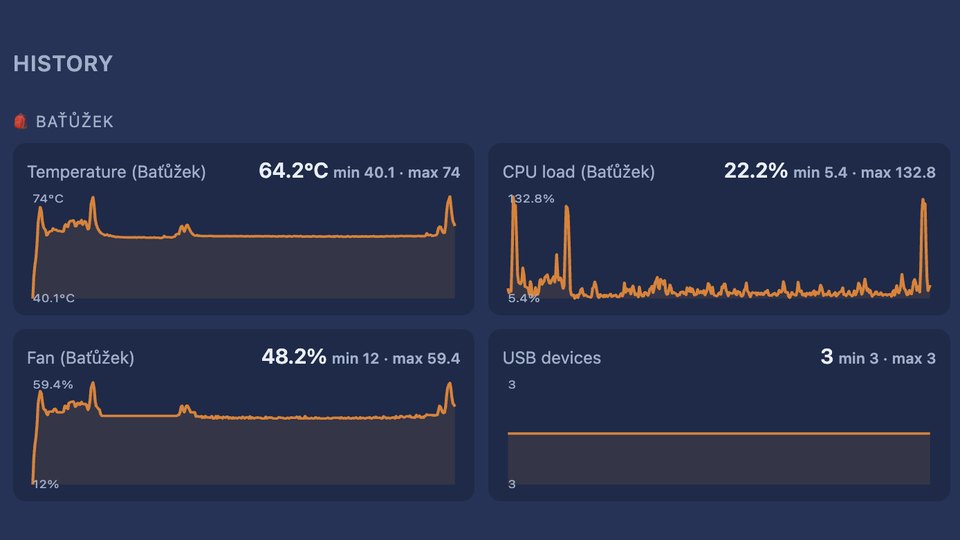
Telemetria, carga e temperaturas, um watchdog de hardware, uma caixa negra do que aconteceu e um botão para parar tudo.
Disponível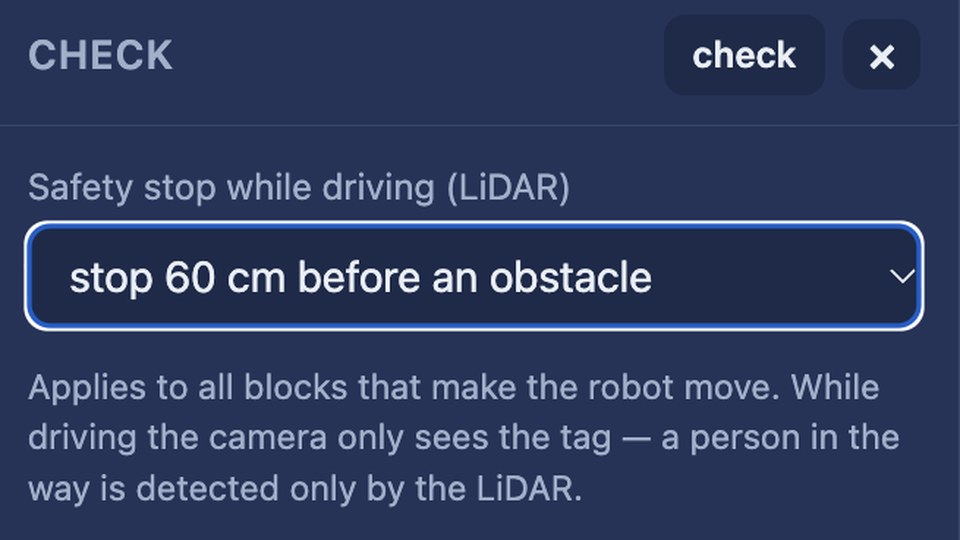
O braço nunca dá saltos e o STOP trava de forma controlada. Quando o robô começa a andar ou sobreaquece, o Sentio liberta os braços para manter o equilíbrio e proteger os motores. Parar tudo também para os gestos automáticos. Durante a marcha, o robô para antes de um obstáculo detetado pelo LiDAR.
Disponível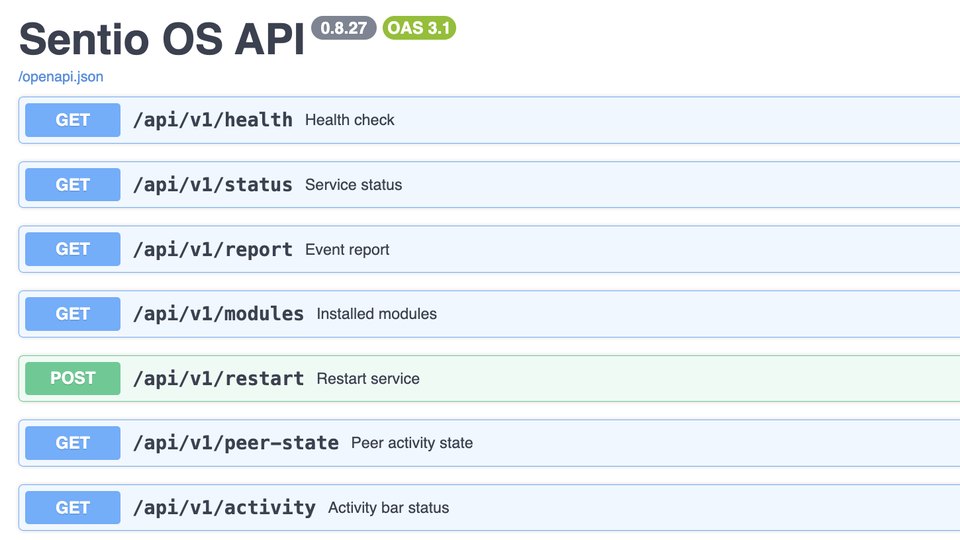
Tudo o que a interface faz é uma chamada HTTP em /api/v1, com documentação interativa no robô. O SDK é um cliente Python leve que lhe enviamos a pedido.
Developer Preview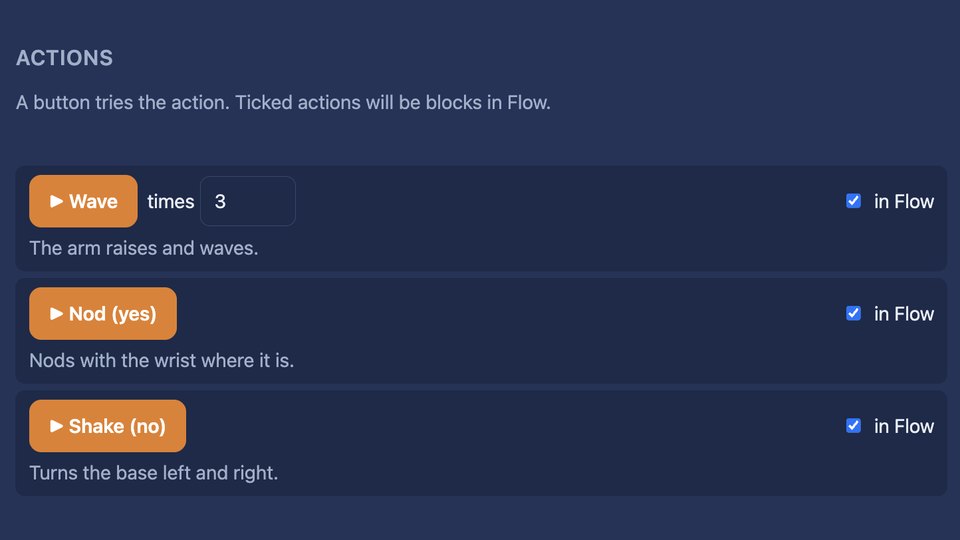
Um Flow pode comandar um braço robótico colaborativo e uma tomada inteligente Shelly: o humanoide liga uma máquina ou entrega uma peça a um cobot.
Ver: humanoide e cobot → Demonstrado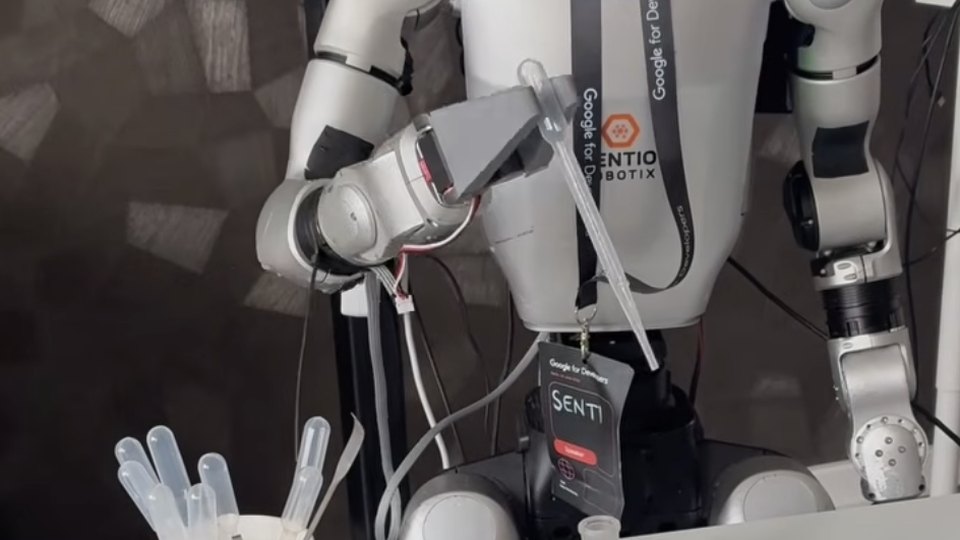
Controlo remoto dos braços sem headset de VR e sem uma GPU potente, para demonstrações e recolha de dados.
Em desenvolvimentoTestado no Unitree H2: a marcha e os Flows básicos funcionam, as posições dos braços ainda precisam de afinação para os braços mais compridos. Ainda sem suporte. O objetivo é uma camada de capacidades partilhada.
Testado · ainda sem suporteO menu segue o que pretende fazer: Home, Robot, Devices, Run e Teach. A ajuda está integrada. Inglês e checo.
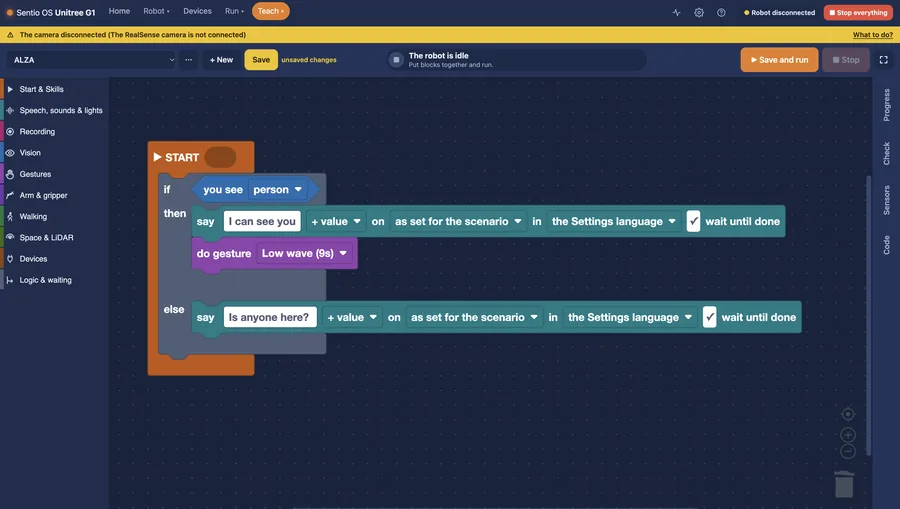
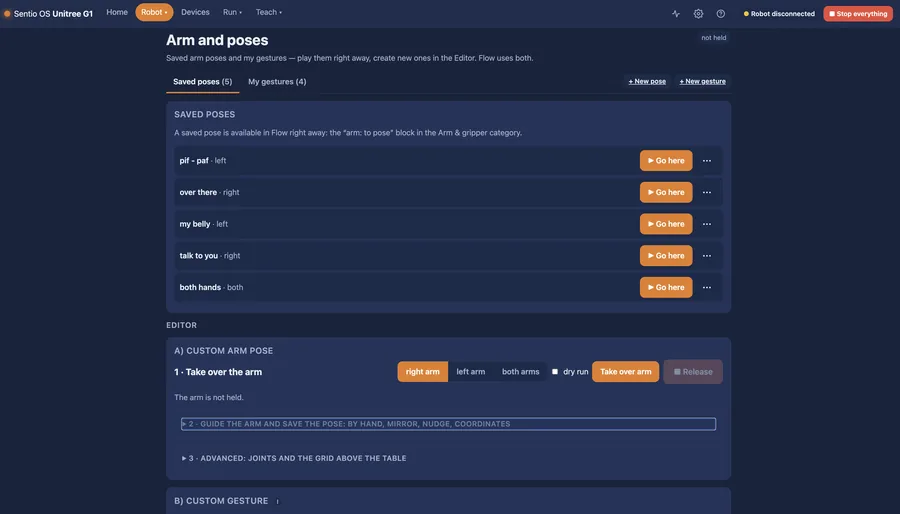
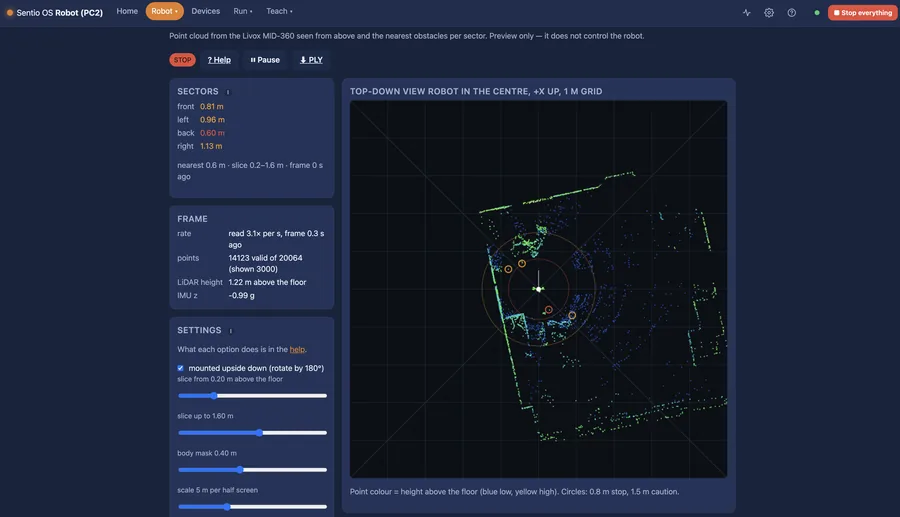
Quando vires uma pessoa → cumprimenta → acena → anda até ao marcador “Mesa”.
Os blocos têm nomes que seguem a forma como o robô funciona: Talk, Look, Arm, Walk. Quem vem da produção pode mudar para um vocabulário de fábrica, e ao lado dos blocos o programa aparece listado linha a linha.
Um Flow é verificado antes de arrancar e mostra que passo está em execução. Guarde-o como Skill e ele ganha um acionador próprio. As suas próprias Skills cria-as no Flow; as especializadas podem ser fornecidas por um integrador.
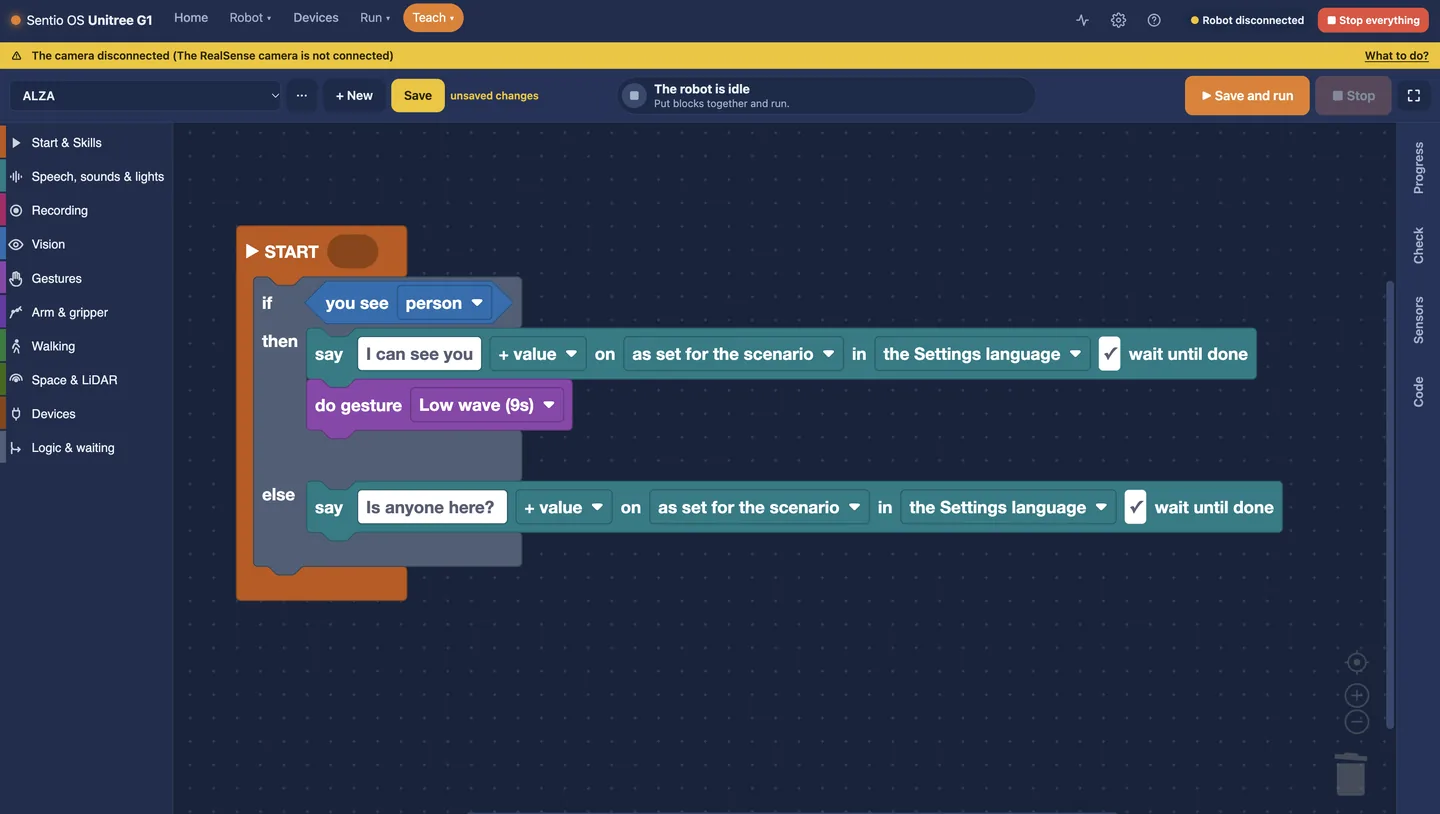
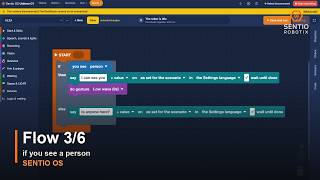
Se vires uma pessoa: diz “Estou a ver-te” e acena. Senão: pergunta “Está aí alguém?”
O Sentio OS é uma única imagem Docker para ARM de 64 bits. Corre ao lado do software original do robô e nunca o reescreve. Desligue-o e o robô funciona como antes.
Instale o contentor no segundo computador do robô (Jetson Orin NX). Só software, sem hardware adicional.
Um kit pronto que o robô leva às costas: Jetson Orin Nano Super, alimentação a partir da bateria do robô e garra Sentio, instalado e testado. Um cabo Ethernet no pescoço do robô.
Linux ARM de 64 bits com Docker, 8 GB de RAM ou mais, armazenamento NVMe, Ethernet por cabo até ao robô. De momento, não é necessária GPU.
A licença pertence a um robô e é válida durante um ano, com atualizações incluídas. É um ficheiro assinado: o robô nunca tem de se ligar a lado nenhum, por isso funciona numa feira e numa rede fechada. Está disponível uma licença perpétua a pedido.
Para empresas que compraram um humanoide, ou estão prestes a fazê-lo, e querem pô-lo a trabalhar rapidamente.
Da caixa fechada a um robô a funcionar em segurança.
Formação técnica para os seus programadores e engenheiros.
Testamos em conjunto uma nova utilização concreta de um humanoide.
Não precisa de uma especificação técnica. Diga-nos o que quer experimentar, ou instale o Sentio OS e descubra por si.