휴머노이드와 맡기고 싶은 일 사이를 잇는 소프트웨어 레이어.
Sentio OS는 로봇 자체 소프트웨어 위에서 실행되는 애플리케이션 및 런타임 레이어입니다. 제조사의 펌웨어, Linux, 저수준 제어 및 안전 기능을 대체하지 않습니다.
블록으로 동작을 구성하고, 스킬로 재사용하고, 버튼·제스처·로봇이 보는 것으로 트리거하고, 로봇에서 직접 오프라인으로 실행합니다. 지금 Unitree G1 EDU에서 사용할 수 있습니다.
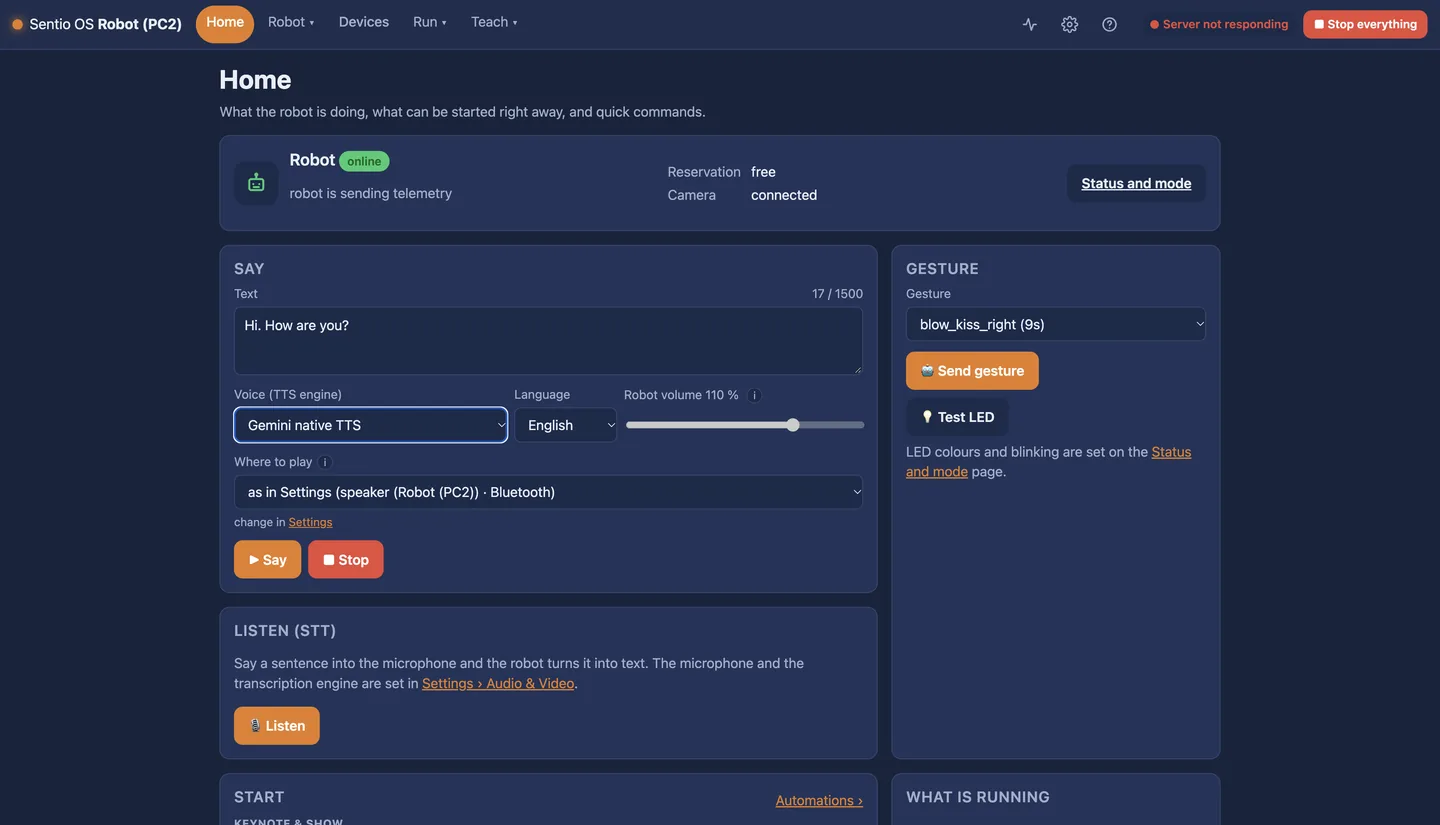
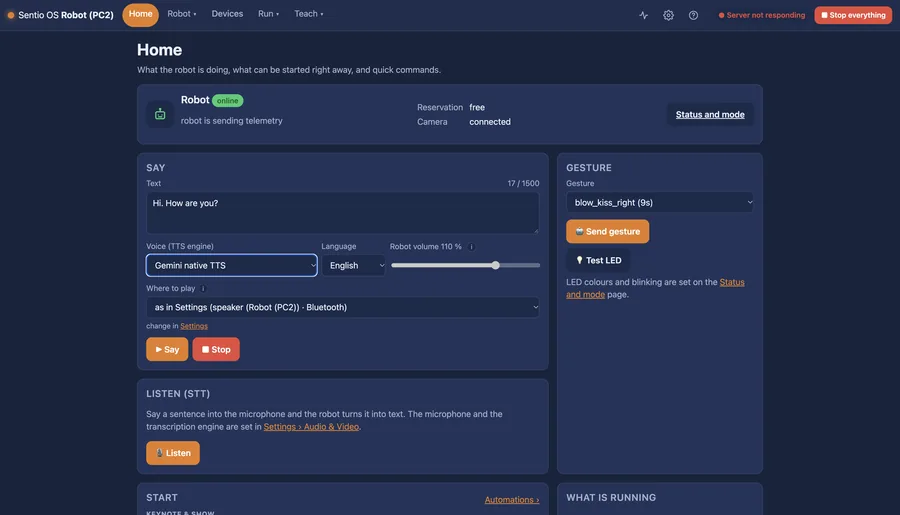
홈 화면: 로봇 상태, 빠른 명령, 그리고 실행 중인 항목.
휴머노이드는 모터, 센서, 기본 앱을 갖추고 도착합니다. Sentio OS는 몇 달의 통합 작업 없이 이를 실제 작업으로 바꿉니다.
Sentio OS를 G1의 두 번째 컴퓨터에서 컨테이너로 실행하거나, 로봇이 메는 Sentio Backpack에서 실행합니다. 이더넷 케이블 하나면 됩니다. 로봇 내부의 어떤 것도 덮어쓰지 않습니다.
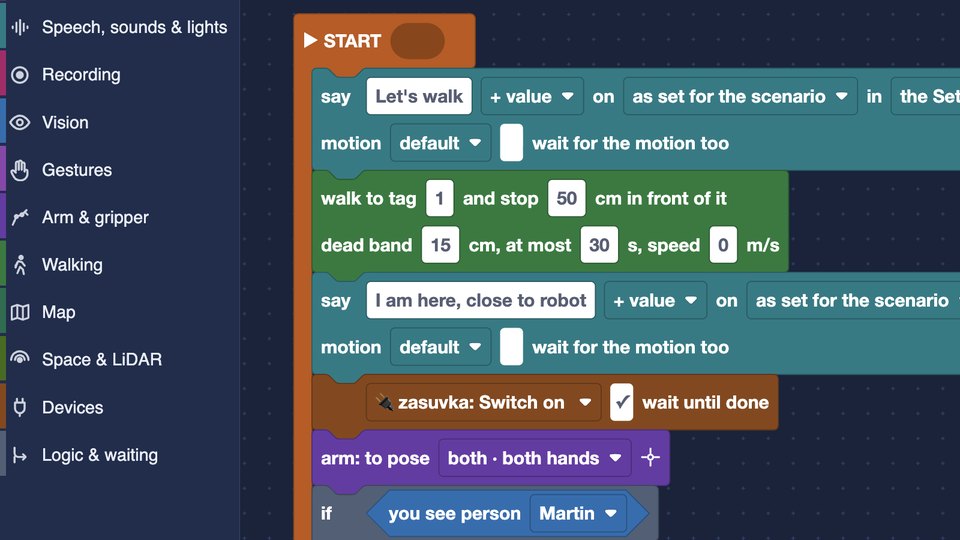
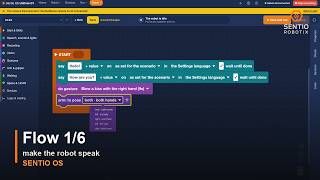
비주얼 에디터에서 단계와 조건을 조합하세요: 말하기, 듣기, 보기, 제스처, 걷기, 잡기. 전용 트리거를 가진 스킬로 저장합니다.
웹 인터페이스, 컨트롤러 버튼, 제스처 또는 트리거로 시작합니다. 단계별로 실행되는 모습을 지켜보세요. 버튼 하나로 모든 것을 멈출 수 있습니다.
지금 Unitree G1 EDU에서 사용할 수 있습니다. 액세서리가 필요한 경우에는 명시했습니다.
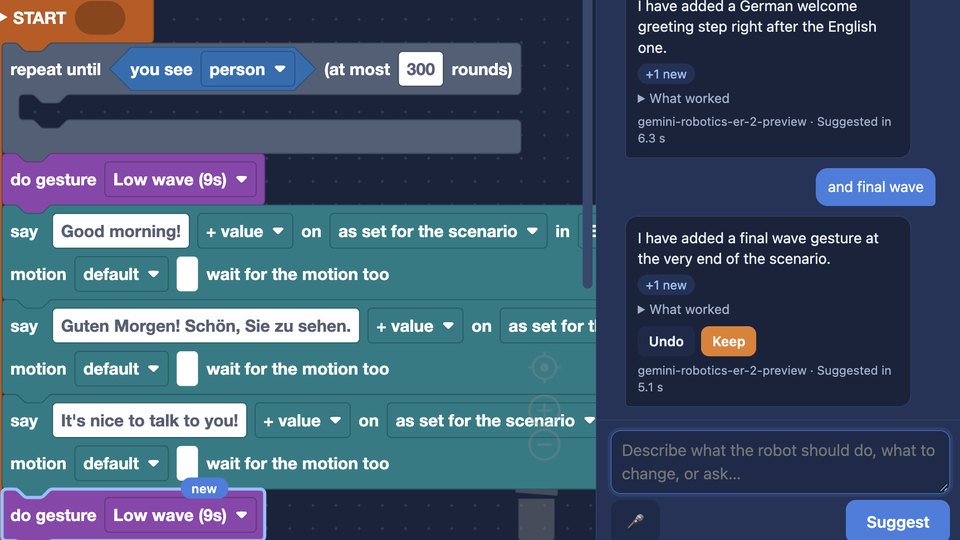
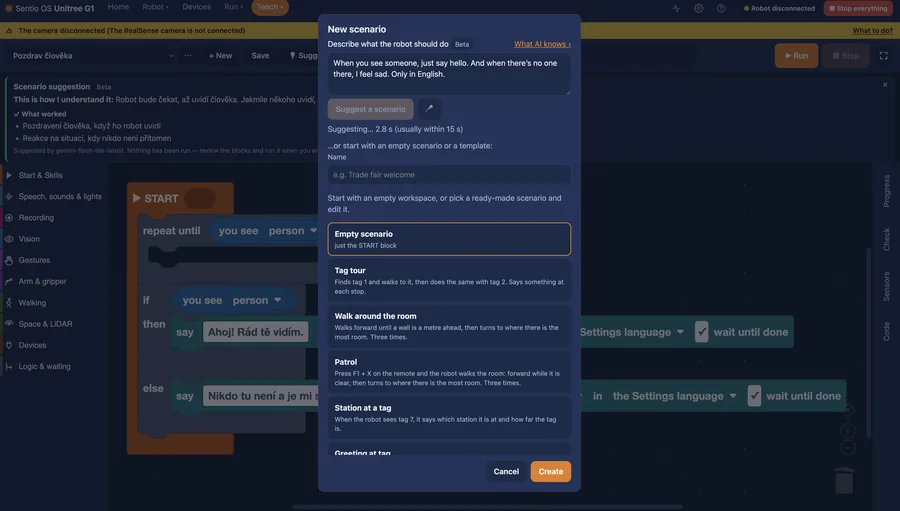
에디터에 내장된 AI 어시스턴트. 로봇이 할 일을 글로 적고 다듬어 보세요: “인사 후에 손 흔들기”. 모든 변경 사항이 강조 표시되며, 클릭 한 번으로 유지하거나 되돌릴 수 있습니다. 로봇이 할 수 없는 일은 지어내지 않습니다.
사용 가능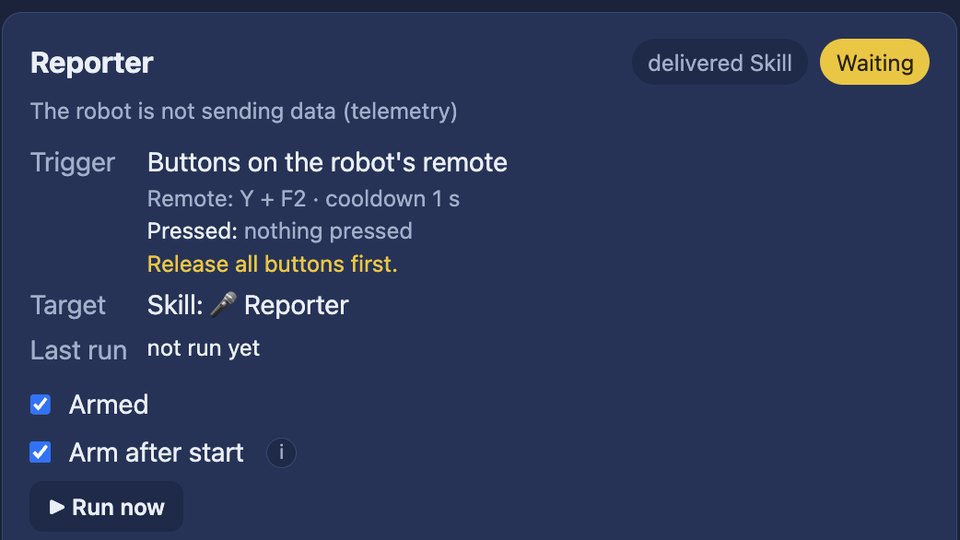
스킬로 저장한 Flow는 액션 목록에 나타나며 버튼, 손목 움직임, 또는 로봇이 보는 것으로 시작할 수 있습니다.
사용 가능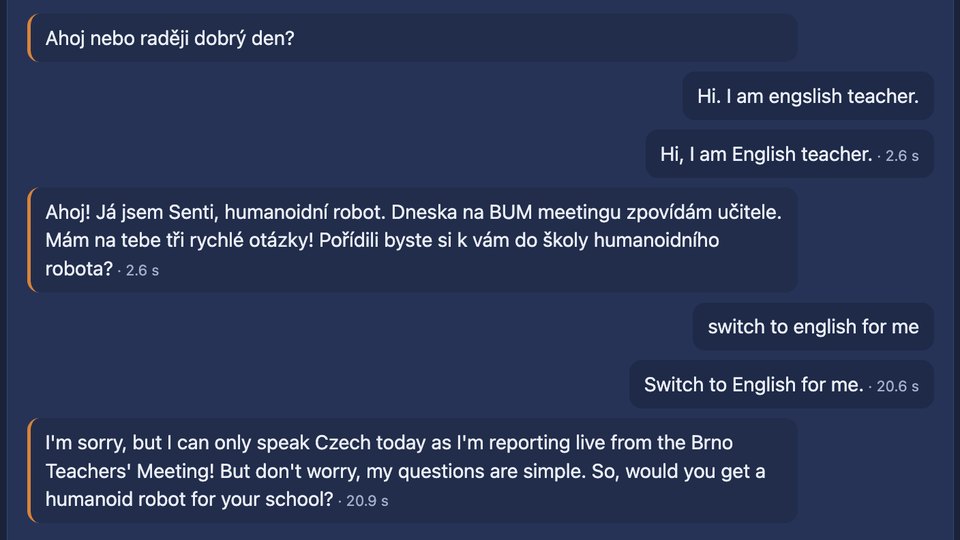
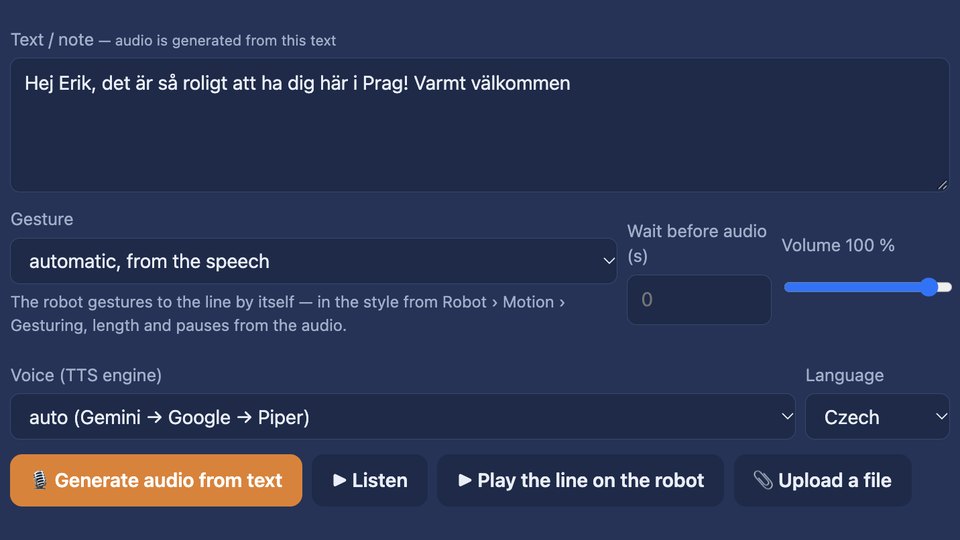
듣기, 음성 명령, 대화형 에이전트, 음성 합성. 영어, 체코어, 슬로바키아어. 음성 인식(NVIDIA Parakeet)과 음성 합성(Piper)은 인터넷 없이 로컬에서 실행되며, 클라우드를 선택할 수도 있습니다. 로컬 모델을 쓰면 어떤 데이터도 로봇 밖으로 나가지 않습니다.
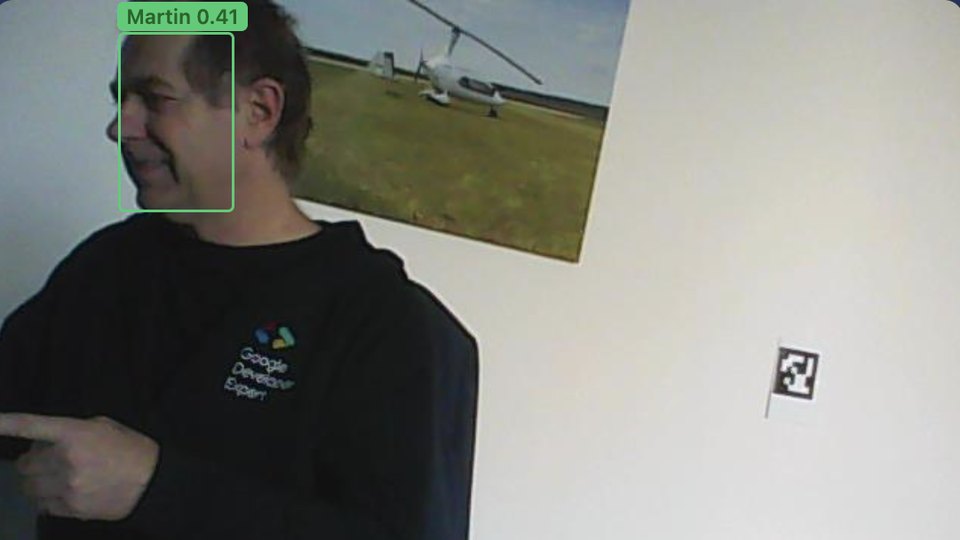
영상 보기 →사용 가능 · 마이크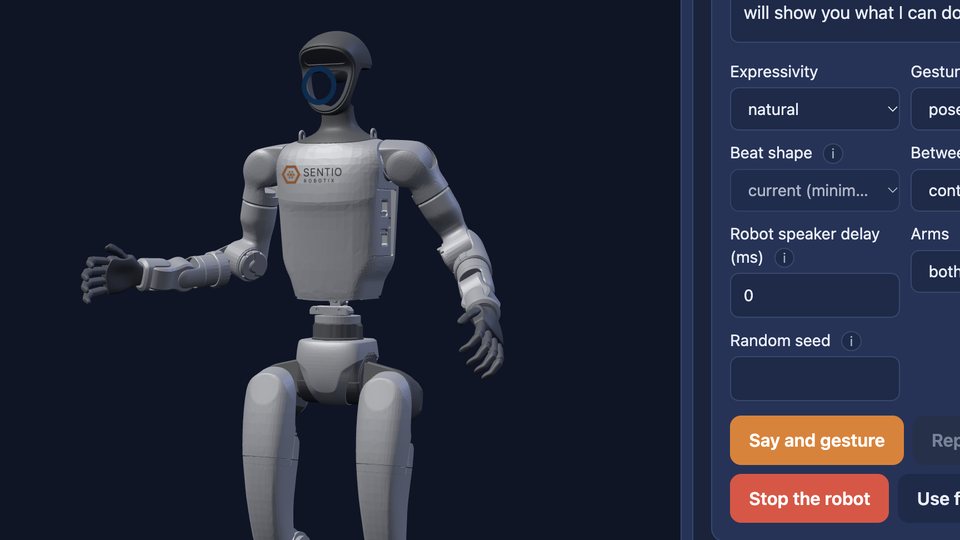
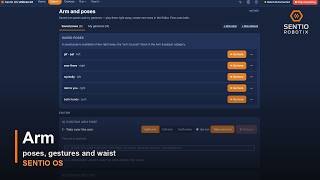
로봇은 말하면서 제스처를 취합니다. 제스처는 각 문장의 내용에 맞춰 계획되고, 말이 멈추는 동안에는 유지되며, 양팔이 함께 움직입니다. 절제된, 자연스러운, 풍부한 스타일 중에서 고르고 3D 모델에서 시험해 볼 수 있습니다. 말하지 않을 때는 숨을 쉬듯 움직이고 팔이 자유롭게 흔들립니다.
사용 가능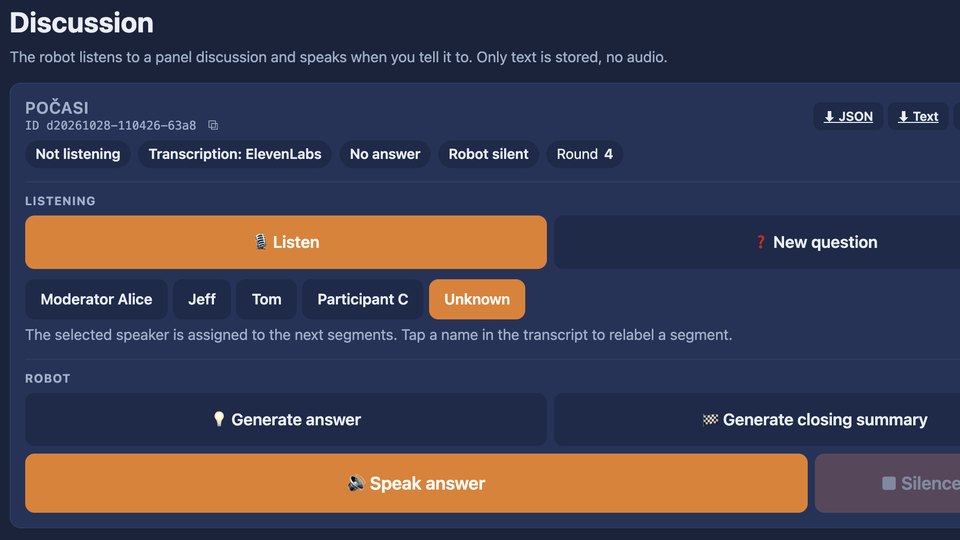
로봇이 원탁에 자리를 잡습니다. 발언자의 말을 듣고, 답하며, 말하는 중인지 듣는 중인지에 따라 제스처를 취하고 조명을 켭니다. 추임새 대사가 즉시 재생되어 어색한 침묵이 없습니다.
사용 가능 · 마이크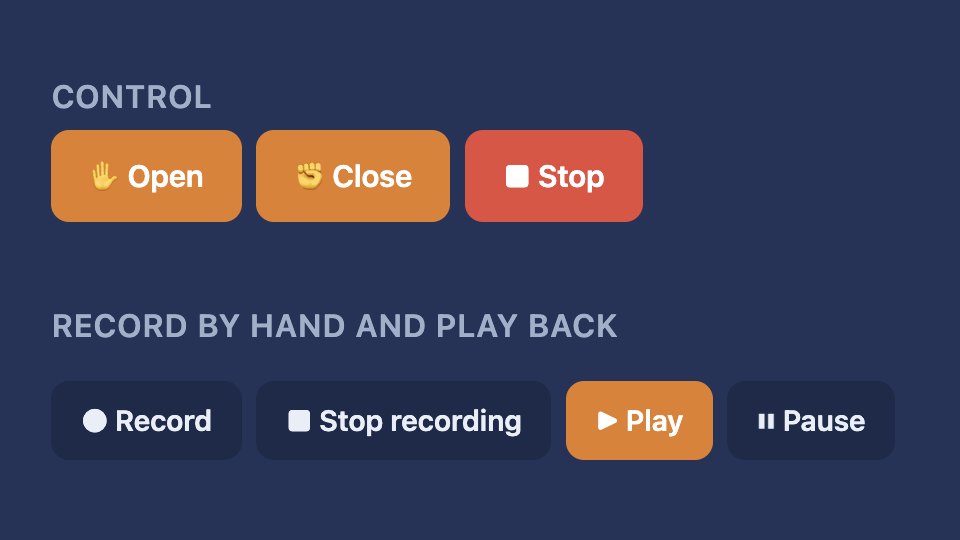
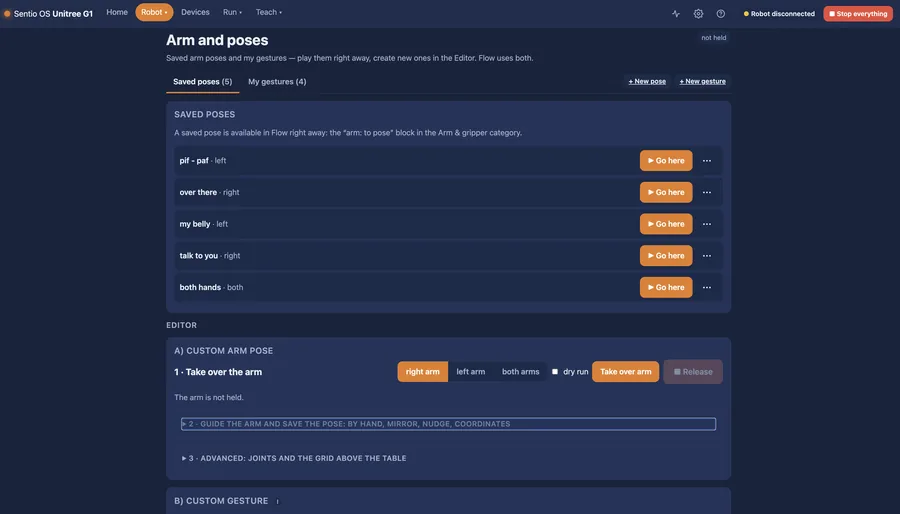
손을 잡고 움직여 팔 자세를 가르치고, 테이블 위 격자에서 작업하고, 물체를 추적하고, Sentio 그리퍼로 픽 앤 플레이스를 수행합니다.
영상 보기 →사용 가능 · Sentio 그리퍼
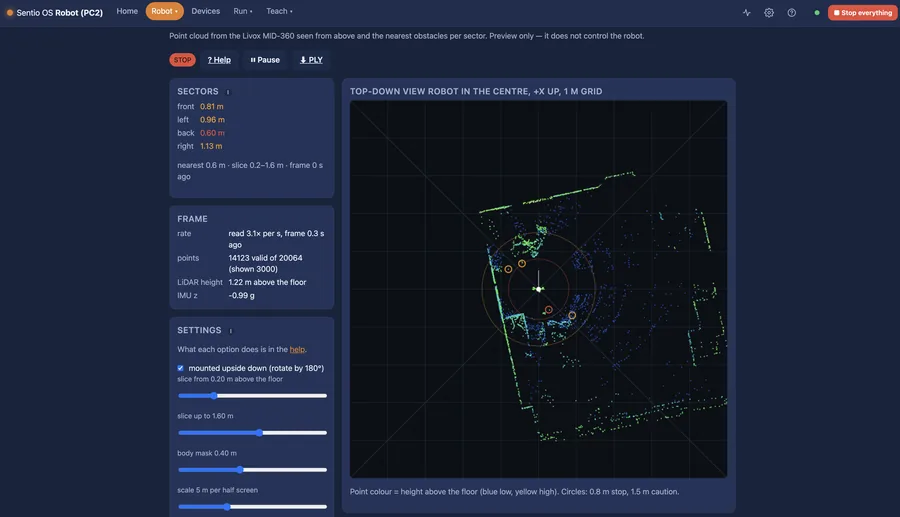
마커까지 걷고, 마커를 탐색하고, LiDAR로 빈 공간을 따라 걷고, 사람이 손을 잡고 로봇을 이끌 수 있습니다. 지도는 걸을 때마다 스스로 정교해지며, 벽과 유리를 직접 그려 넣을 수 있습니다.
영상 보기 →사용 가능 · LiDAR 선택 사항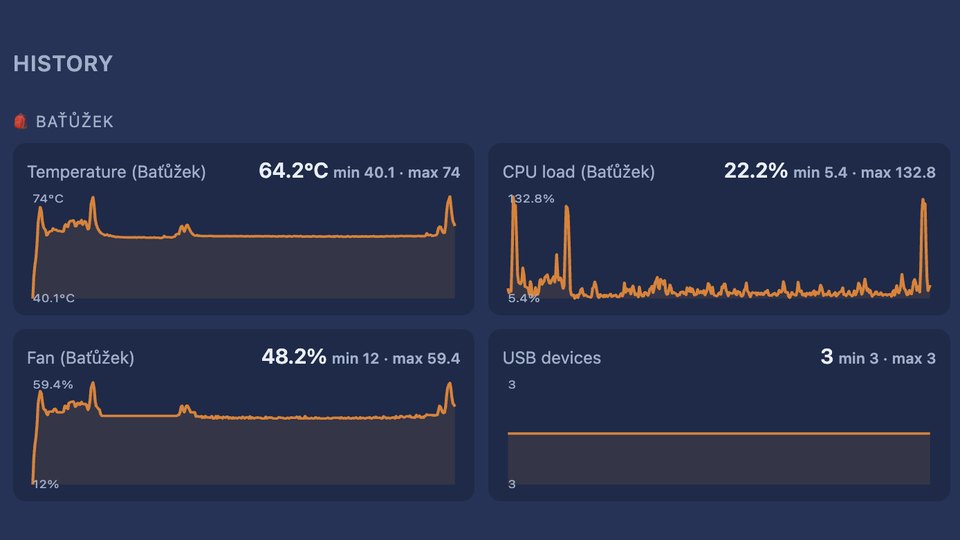
텔레메트리, 부하와 온도, 하드웨어 워치독, 발생한 일을 기록하는 블랙박스, 그리고 전체 정지 버튼.
사용 가능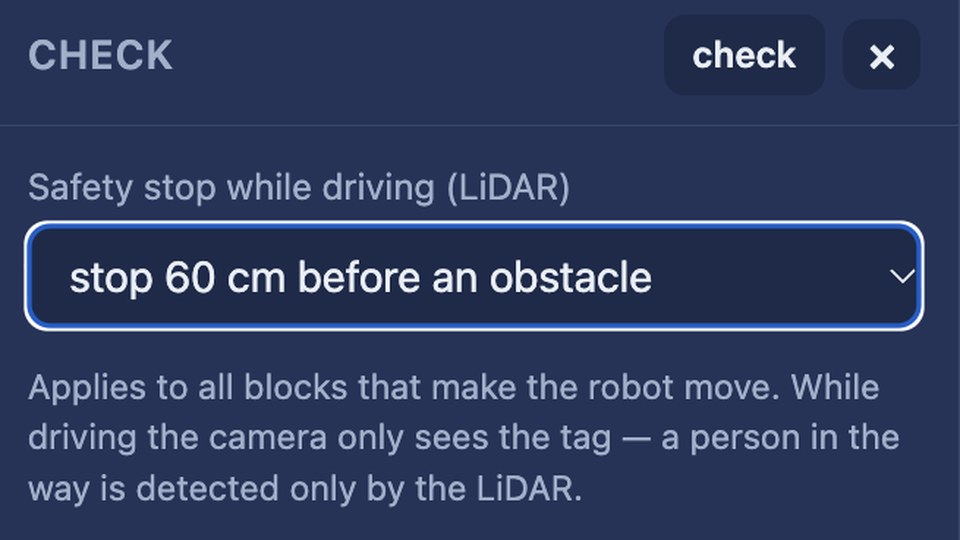
팔은 절대 갑자기 튀지 않으며, STOP은 제어된 방식으로 제동합니다. 로봇이 걷기 시작하거나 과열되면 Sentio는 균형 유지와 모터 보호를 위해 팔의 힘을 풉니다. 전체 정지는 자동 제스처도 멈춥니다. 보행 중에는 LiDAR가 감지한 장애물 앞에서 멈춥니다.
사용 가능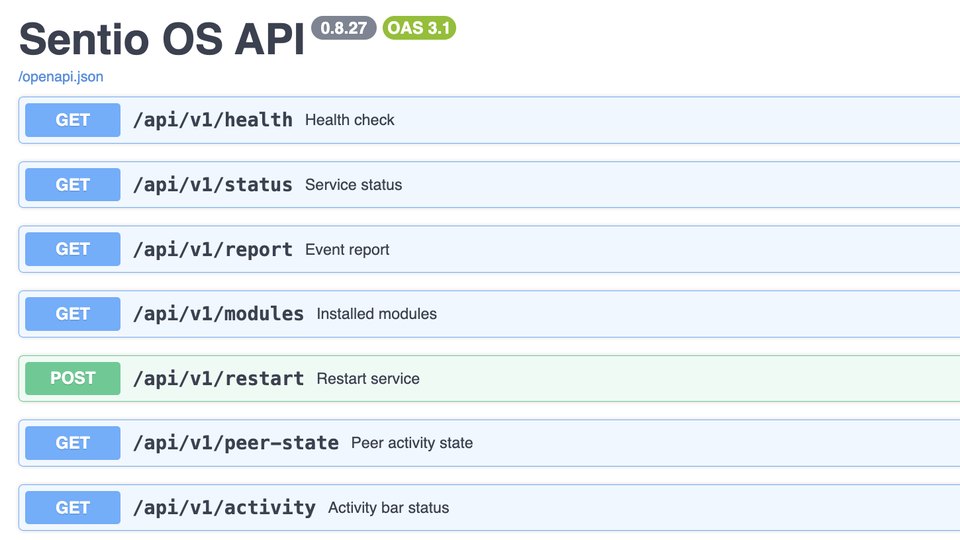
인터페이스가 하는 모든 일은 /api/v1 아래의 HTTP 호출이며, 로봇에서 인터랙티브 문서를 제공합니다. SDK는 요청 시 보내드리는 가벼운 Python 클라이언트입니다.
Developer Preview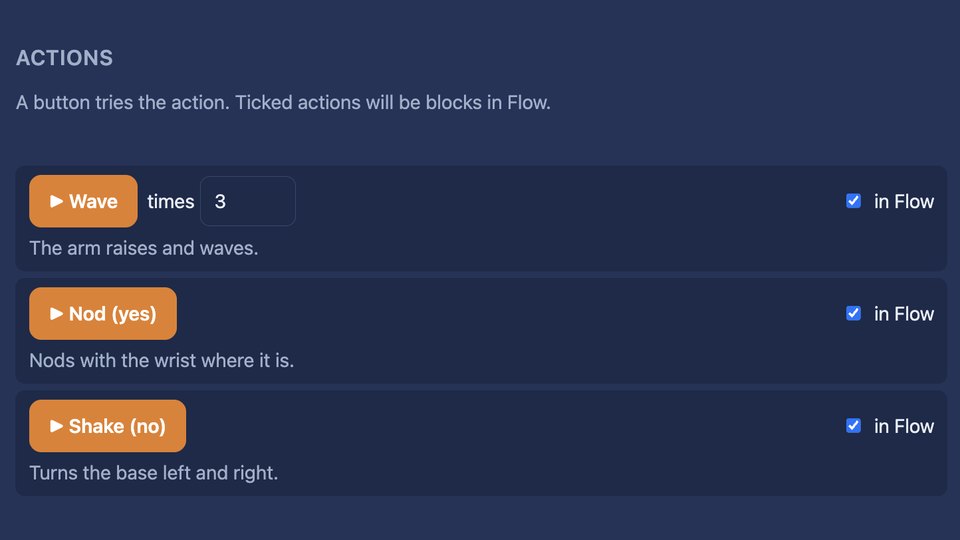
Flow는 협동로봇 팔과 Shelly 스마트 플러그를 제어할 수 있습니다. 휴머노이드가 기계의 전원을 켜거나 협동로봇에게 부품을 건넵니다.
영상 보기: 휴머노이드와 협동로봇 → 시연 완료
VR 헤드셋도 고성능 GPU도 없이 팔을 원격 제어합니다. 시연과 데이터 수집에 활용합니다.
개발 중Unitree H2에서 테스트했습니다. 보행과 기본 Flow는 실행되며, 팔 자세는 더 긴 팔에 맞춰 아직 조정이 필요합니다. 아직 지원하지 않습니다. 공통 기능 레이어가 목표입니다.
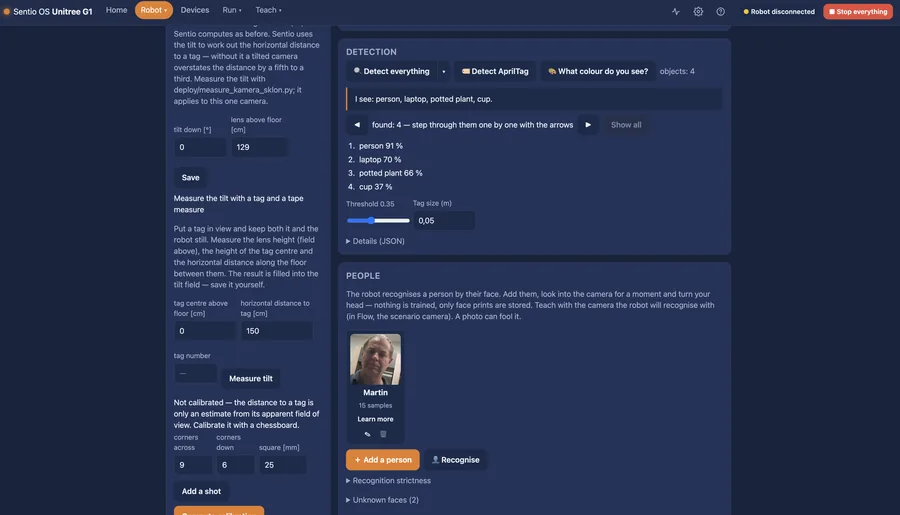
테스트 완료 · 아직 미지원메뉴는 하려는 일에 맞춰 구성됩니다: Home, Robot, Devices, Run, Teach. 도움말이 내장되어 있습니다. 영어와 체코어 지원.
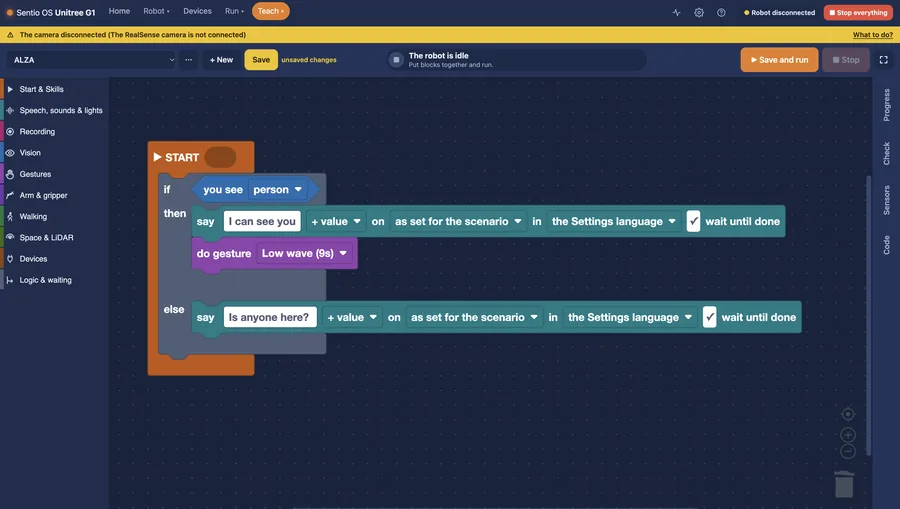
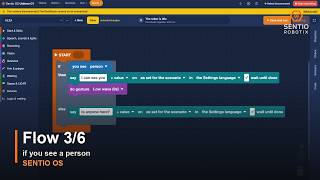
사람이 보이면 → 인사하기 → 손 흔들기 → “테이블” 마커까지 걷기.
블록 이름은 로봇이 작동하는 방식 그대로입니다: Talk, Look, Arm, Walk. 제조 현장 사용자는 공장 용어로 전환할 수 있으며, 블록 옆에는 프로그램이 한 줄씩 나열됩니다.
Flow는 시작 전에 검사되며 어떤 단계가 실행 중인지 보여 줍니다. 스킬로 저장하면 전용 트리거가 생깁니다. 자체 스킬은 Flow에서 직접 만들고, 전문 스킬은 통합업체가 제공할 수 있습니다.
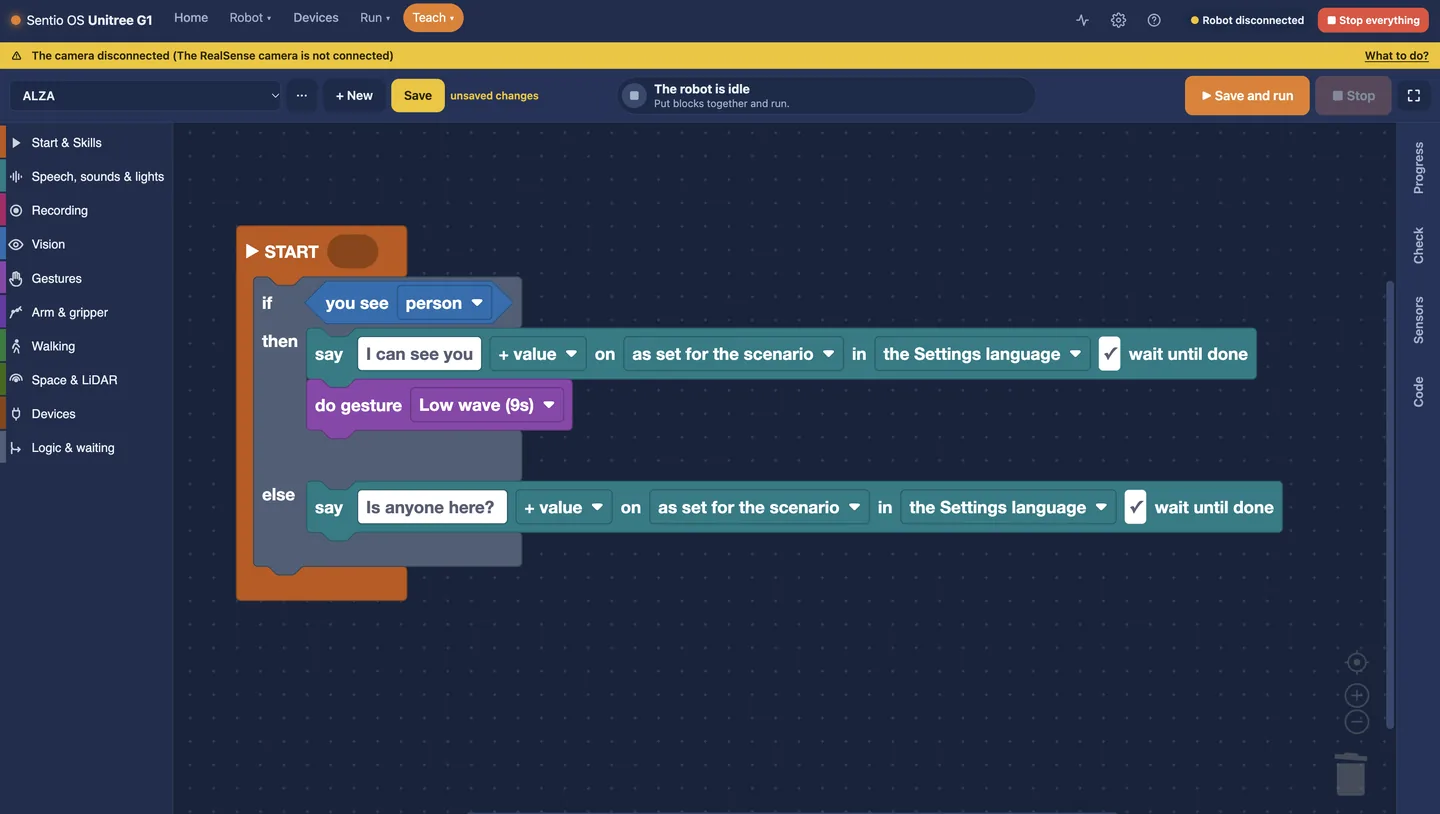
사람이 보이면: “보여요”라고 말하고 손을 흔듭니다. 아니면: “누구 계세요?”라고 묻습니다.
Sentio OS는 64비트 ARM용 Docker 이미지 하나입니다. 로봇의 기존 소프트웨어와 나란히 실행되며 절대 덮어쓰지 않습니다. 끄면 로봇은 이전과 똑같이 작동합니다.
로봇의 두 번째 컴퓨터(Jetson Orin NX)에 컨테이너를 설치합니다. 소프트웨어만으로 충분하며 추가 하드웨어가 필요 없습니다.
로봇이 메는 완성형 키트: Jetson Orin Nano Super, 로봇 배터리에서 전원 공급, Sentio 그리퍼, 설치 및 테스트 완료. 로봇 목 부분에 이더넷 케이블 하나만 연결합니다.
Docker가 설치된 64비트 ARM Linux, RAM 8 GB 이상, NVMe 스토리지, 로봇과의 유선 이더넷 연결. 현재는 GPU가 필요 없습니다.
라이선스는 로봇 한 대에 귀속되며 업데이트를 포함해 1년간 유효합니다. 서명된 파일이므로 로봇이 어디에도 접속할 필요가 없어 전시회에서도, 폐쇄망에서도 작동합니다. 영구 라이선스는 요청 시 제공합니다.
휴머노이드를 구매했거나 구매할 예정이며, 빠르게 가동하고 싶은 기업을 위한 서비스입니다.
닫힌 상자에서 안전하게 작동하는 로봇까지.
귀사 개발자와 엔지니어를 위한 기술 교육.
휴머노이드의 새로운 활용 사례 하나를 구체적으로 정해 함께 테스트합니다.
기술 요구서는 필요 없습니다. 시도해 보고 싶은 것을 알려 주시거나, Sentio OS를 설치해 직접 확인해 보세요.