Il livello software tra un umanoide e il lavoro che volete fargli fare.
Sentio OS è un livello applicativo e di runtime che gira sopra il software proprio del robot. Non sostituisce il firmware del produttore, Linux né il controllo di basso livello e la sicurezza.
Componete il comportamento a blocchi, lo riutilizzate come Skill, lo attivate con un pulsante, un gesto o qualcosa che il robot vede, e lo eseguite direttamente sul robot, offline. Disponibile oggi per Unitree G1 EDU.
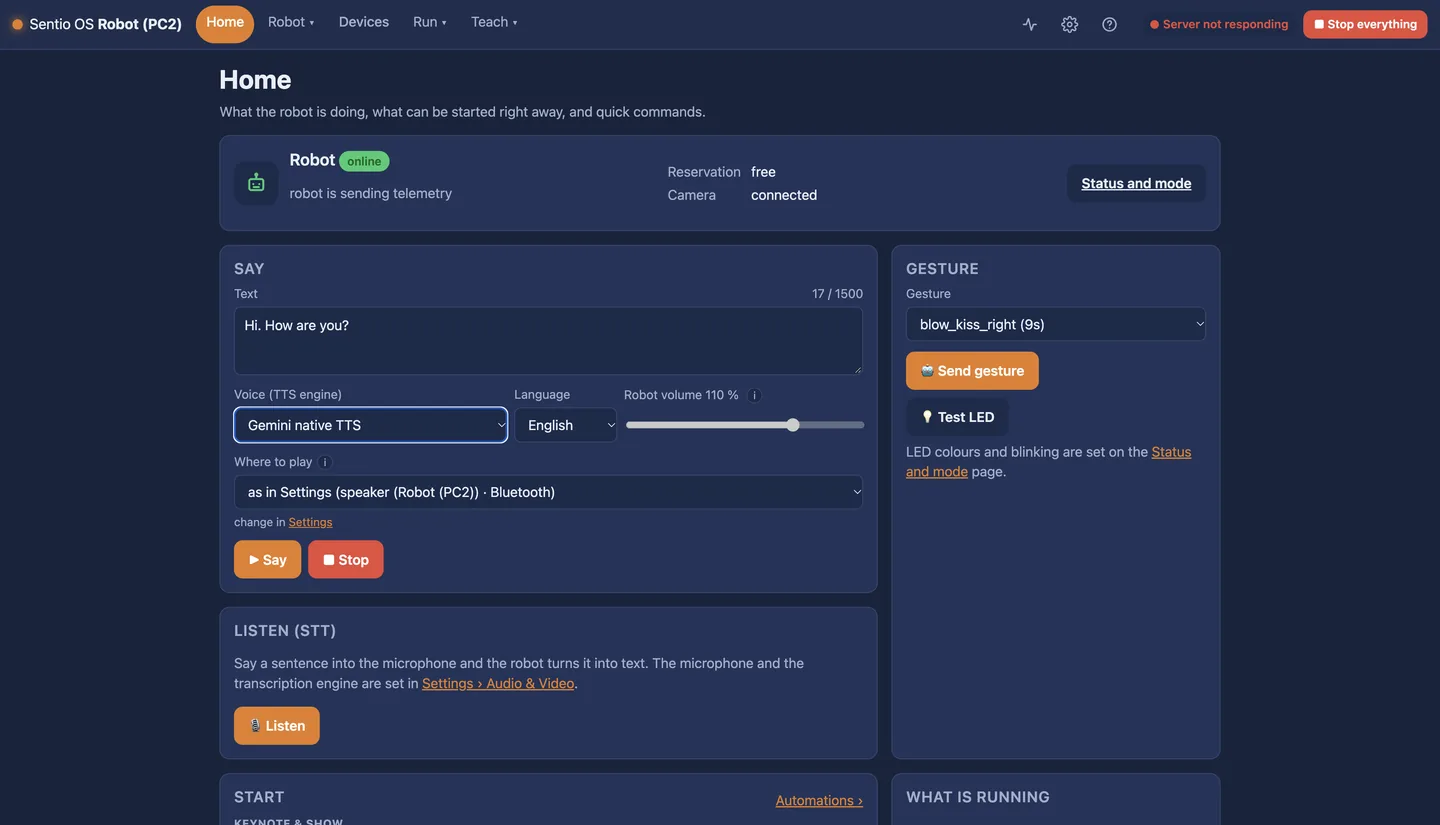
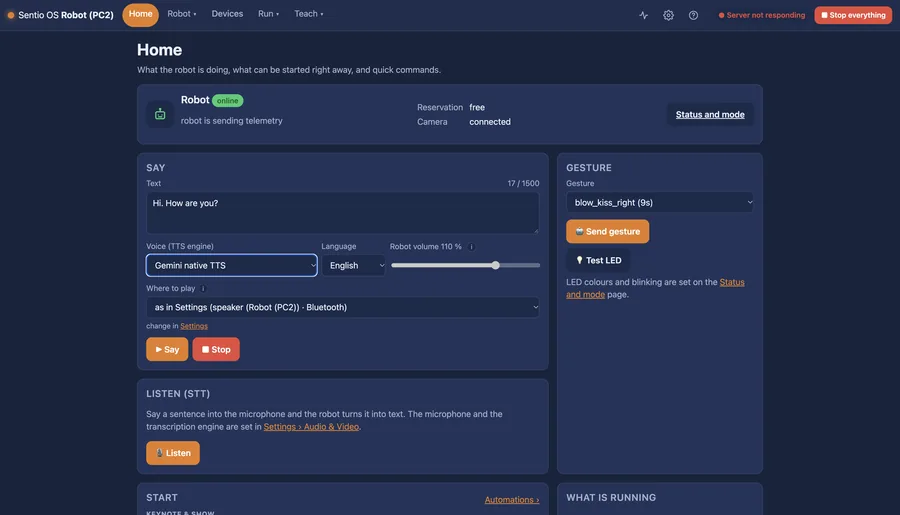
La schermata Home: stato del robot, comandi rapidi e ciò che è in esecuzione.
Un umanoide arriva con motori, sensori e un'app di base. Sentio OS li trasforma in compiti senza mesi di integrazione.
Eseguite Sentio OS come container sul secondo computer del G1, oppure sul Sentio Backpack indossato dal robot. Un solo cavo Ethernet. All'interno del robot non viene riscritto nulla.
Combinate passi e condizioni nell'editor visuale: parlare, ascoltare, guardare, gesticolare, camminare, afferrare. Salvatelo come Skill con un suo trigger.
Avviatelo dall'interfaccia web, da un pulsante del controller, con un gesto o un trigger. Seguitene l'esecuzione passo dopo passo. Fermate tutto con un solo pulsante.
Disponibile oggi su Unitree G1 EDU. Dove serve un accessorio, è indicato.
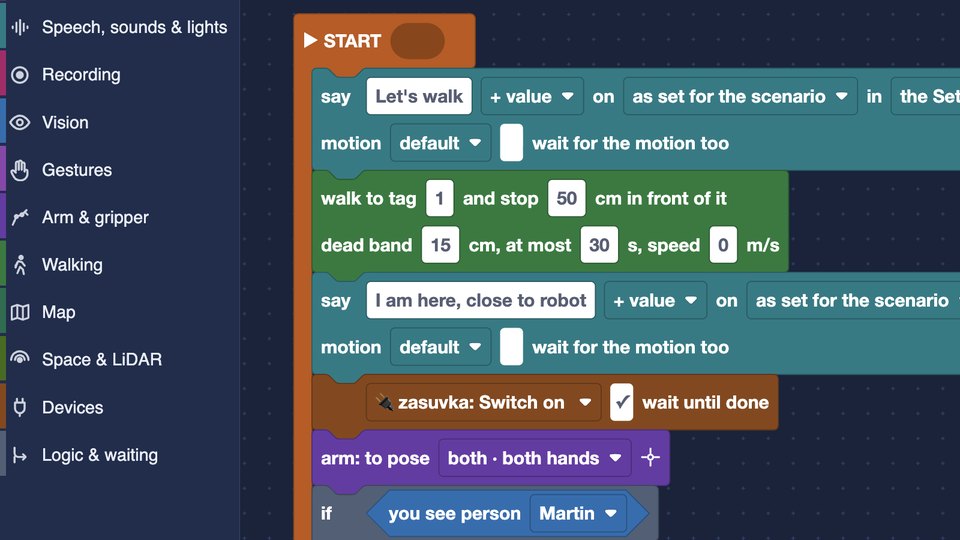
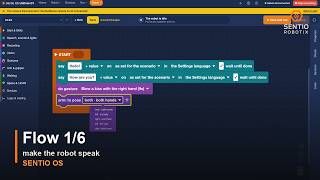
Comportamento composto a blocchi nel browser, verificato prima dell'esecuzione, con il passo in corso evidenziato.
Guardate: Flow 1/6 →Disponibile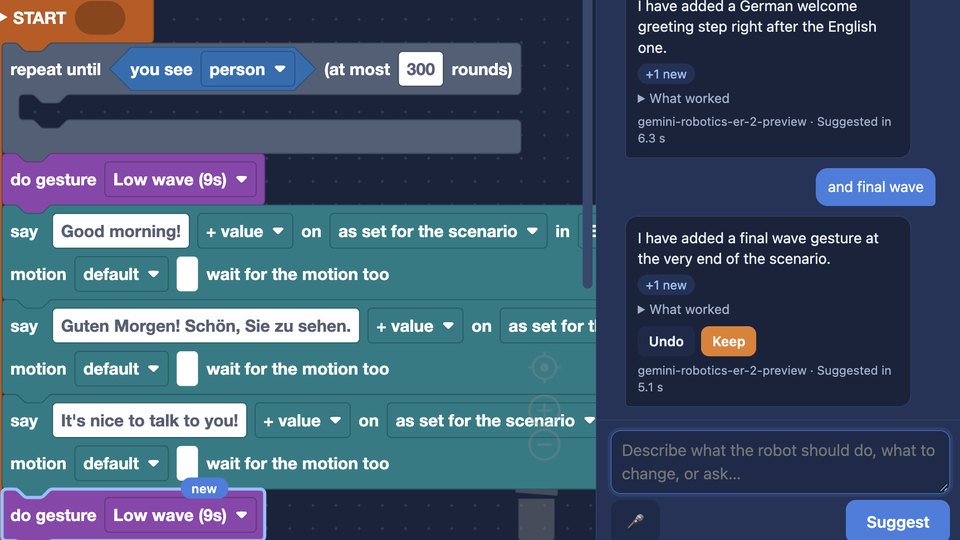
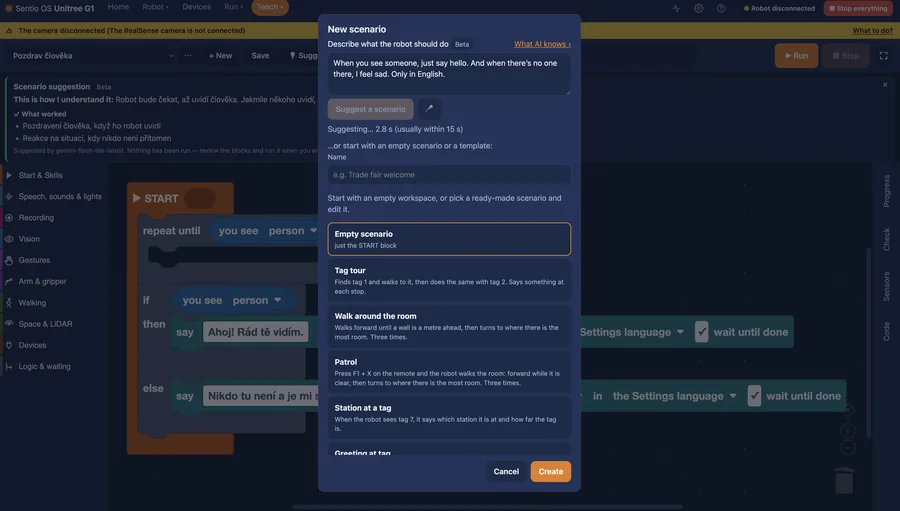
Un assistente AI direttamente nell'editor. Scrivete cosa deve fare il robot, poi perfezionatelo: «fai un cenno dopo il saluto». Ogni modifica viene evidenziata e con un clic la mantenete o la annullate. Non inventa mai ciò che il robot non sa fare.
Disponibile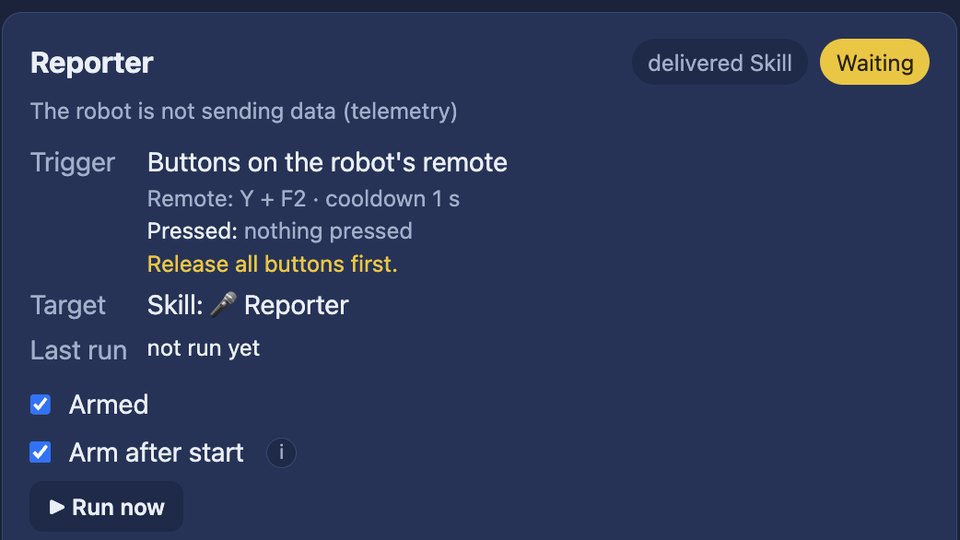
Un Flow salvato come Skill compare tra le azioni e può essere avviato con un pulsante, un movimento del polso o ciò che il robot vede.
Disponibile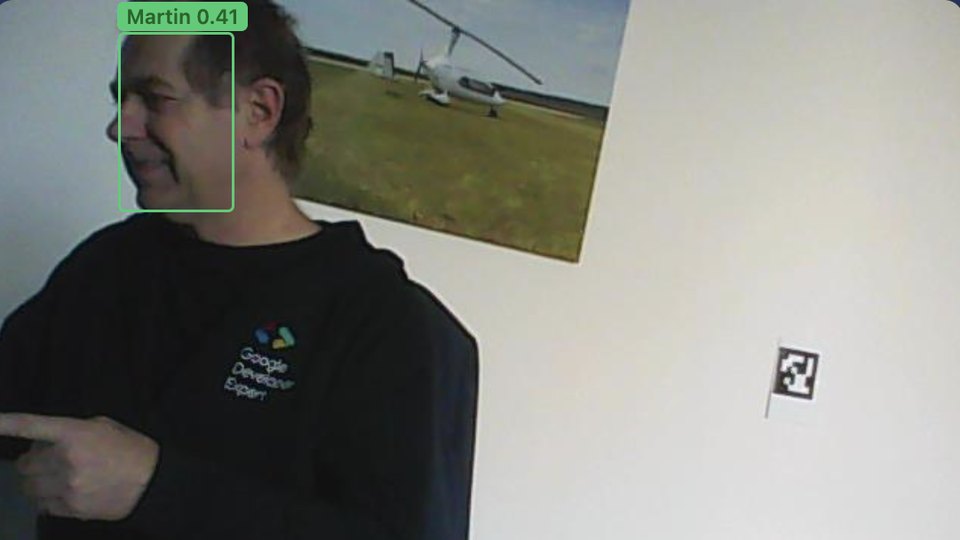
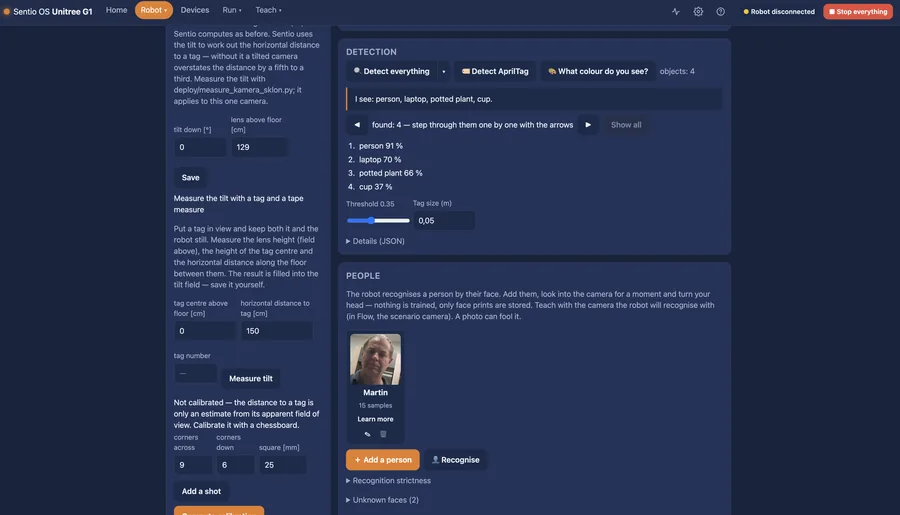
Rilevamento di oggetti e persone, marker AprilTag, riconoscimento dei volti e saluto per nome, descrizione della scena.
Guardate →Disponibile · telecamera RealSense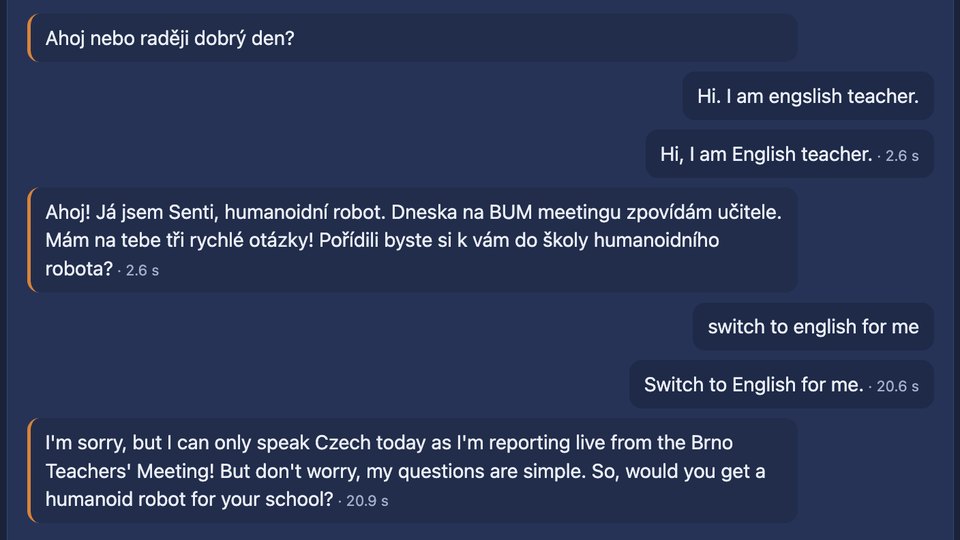
Ascolto, comandi vocali, un agente conversazionale e sintesi vocale. Inglese, ceco e slovacco. Riconoscimento vocale (NVIDIA Parakeet) e voce (Piper) girano in locale senza internet, oppure scegliete il cloud. Con i modelli locali nessun dato lascia il robot.
Guardate →Disponibile · microfono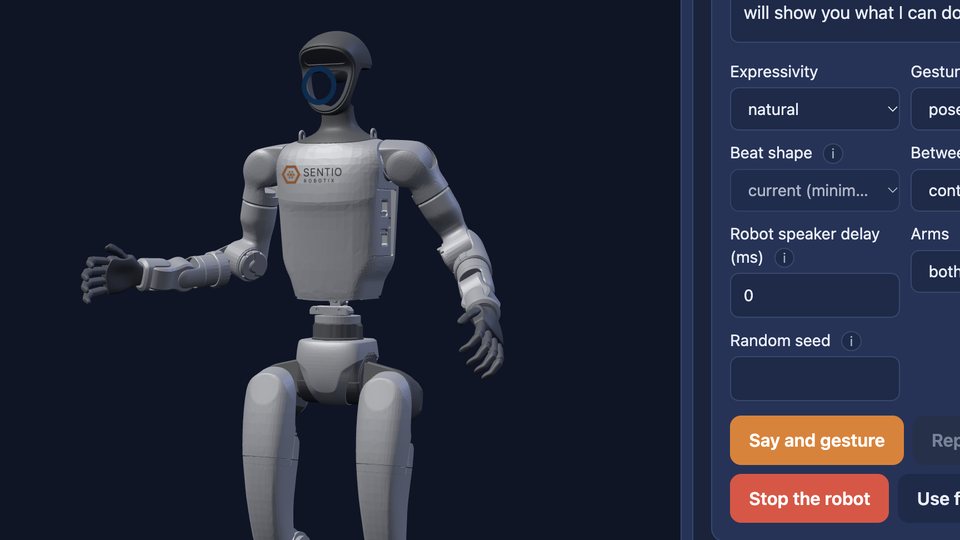
Il robot gesticola mentre parla: gesti pianificati in base a ciò che dice ogni frase, mantenuti nelle pause, con entrambe le braccia insieme. Stile discreto, naturale o espressivo, provato su un modello 3D. Quando non parla, respira e le braccia oscillano liberamente.
Disponibile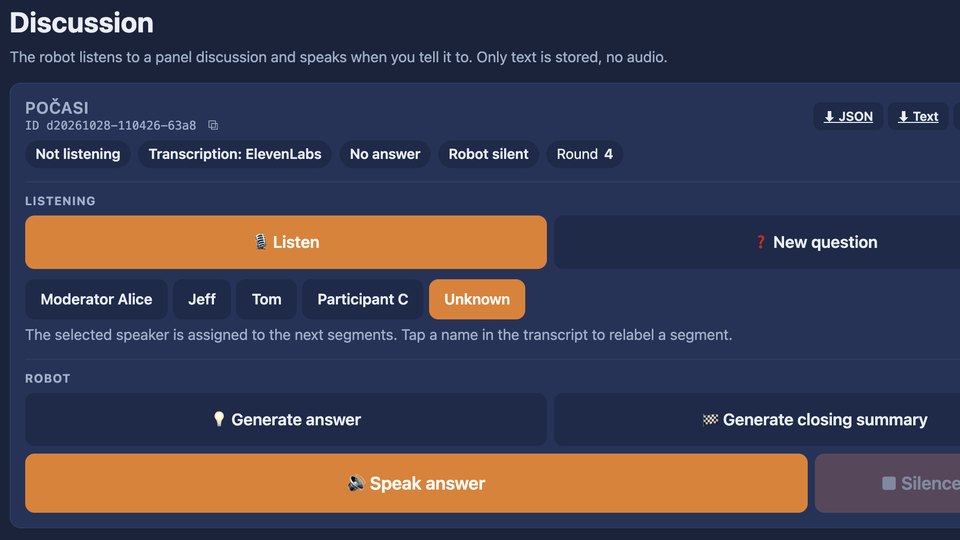
Il robot prende posto a una tavola rotonda. Ascolta i relatori, risponde, e gesticola e si illumina a seconda che stia parlando o ascoltando. Le frasi riempitive partono all'istante, senza pause imbarazzanti.
Disponibile · microfono
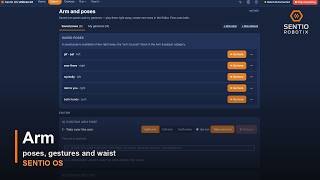
Insegnare le posizioni del braccio guidando la mano, lavorare su una griglia sopra il tavolo, seguire un oggetto, pick and place con il gripper Sentio.
Guardate →Disponibile · gripper Sentio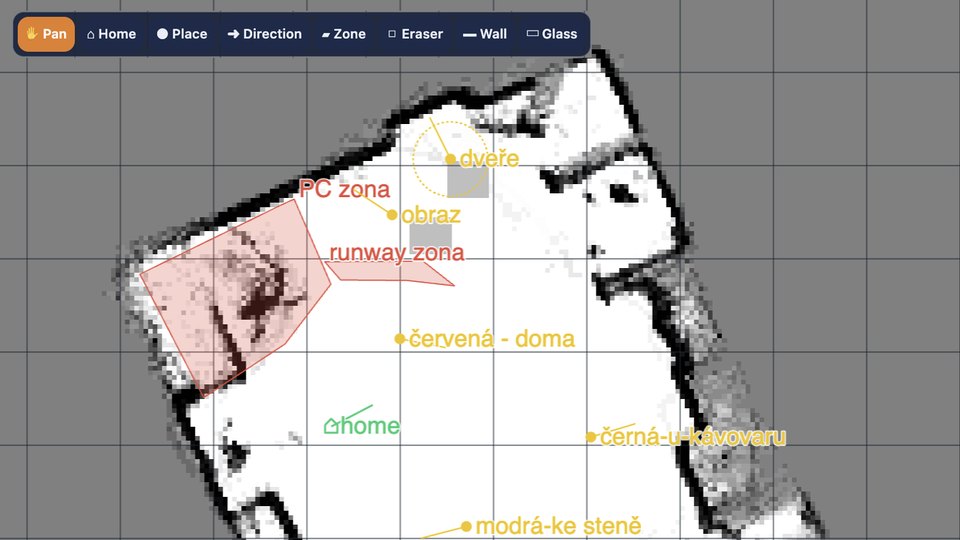
Camminare fino a un marker, cercarlo, muoversi nello spazio libero rilevato dal LiDAR, lasciare che una persona conduca il robot per mano. La mappa si affina a ogni percorso, e si possono disegnare pareti e vetrate.
Guardate →Disponibile · LiDAR opzionale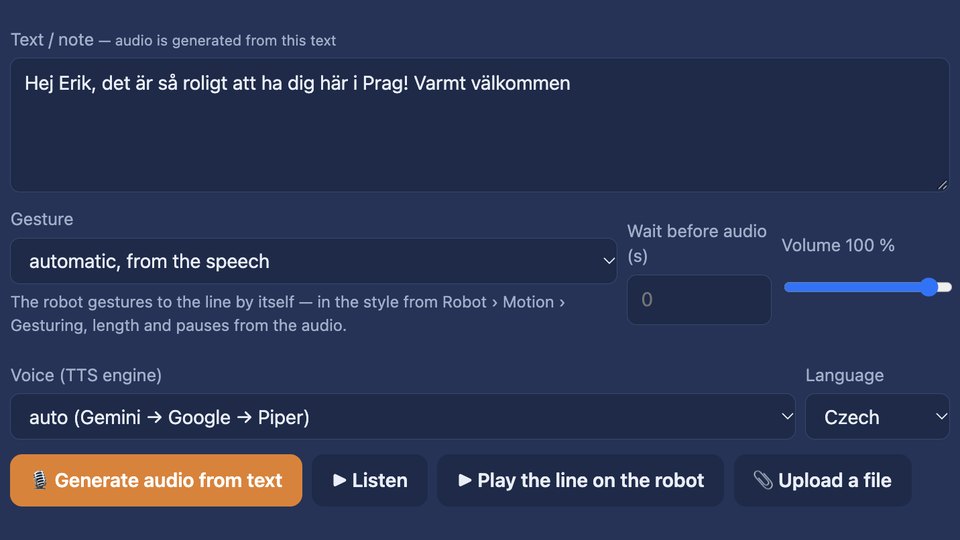
Keynote & Show: battute del presentatore e del robot con audio, gestite da un unico punto. I gesti per ogni battuta vengono creati automaticamente.
Guardate →Disponibile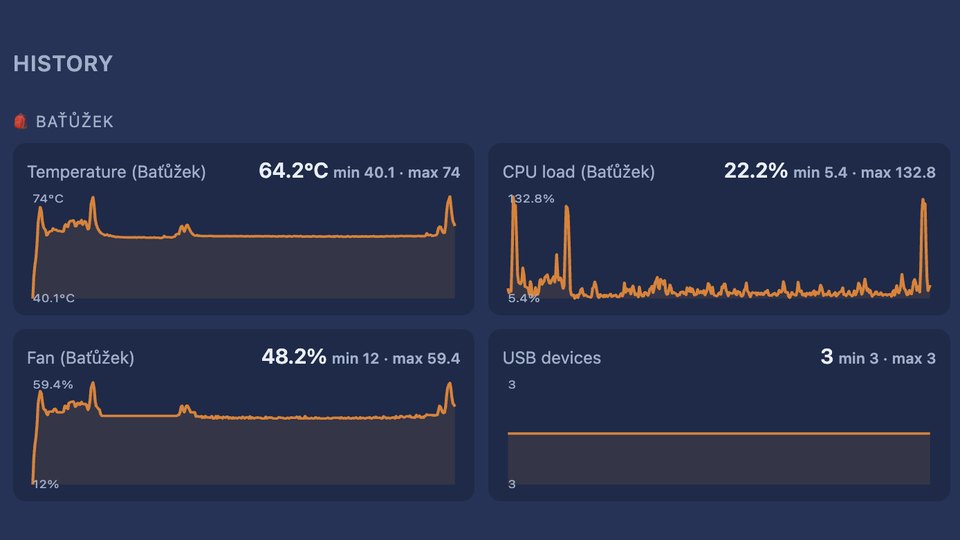
Telemetria, carico e temperature, un watchdog hardware, una scatola nera di ciò che è accaduto e un pulsante per fermare tutto.
Disponibile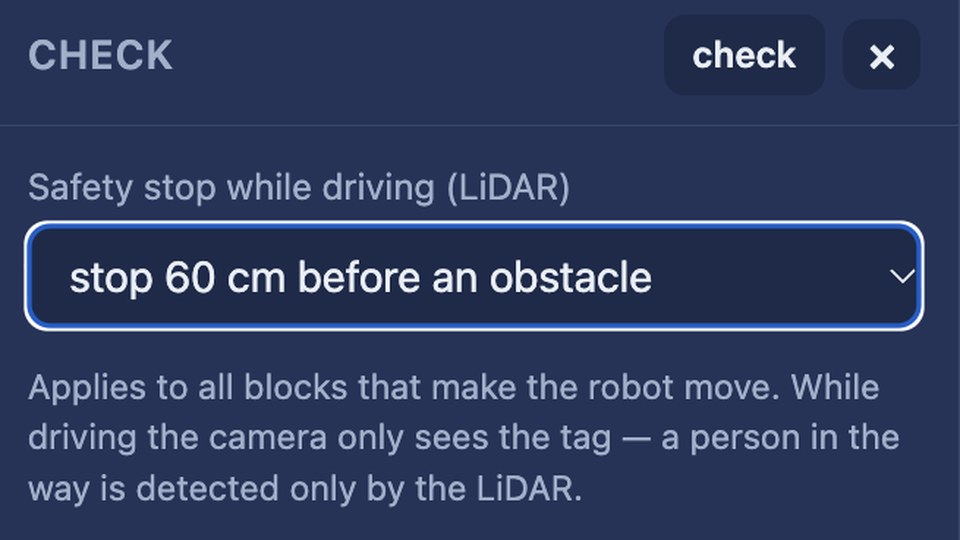
Il braccio non scatta mai e lo STOP frena in modo controllato. Quando il robot inizia a camminare o si surriscalda, Sentio rilascia le braccia per l'equilibrio e per proteggere i motori. «Ferma tutto» arresta anche i gesti automatici. Durante la camminata, il robot si ferma davanti a un ostacolo rilevato dal LiDAR.
Disponibile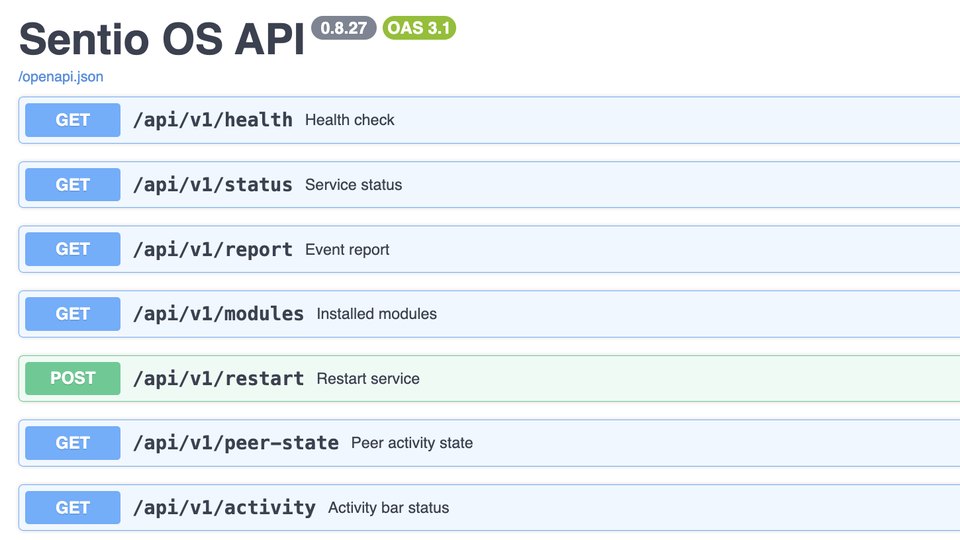
Tutto ciò che fa l'interfaccia è una chiamata HTTP sotto /api/v1 con documentazione interattiva sul robot. L'SDK è un client Python leggero che vi inviamo su richiesta.
Developer Preview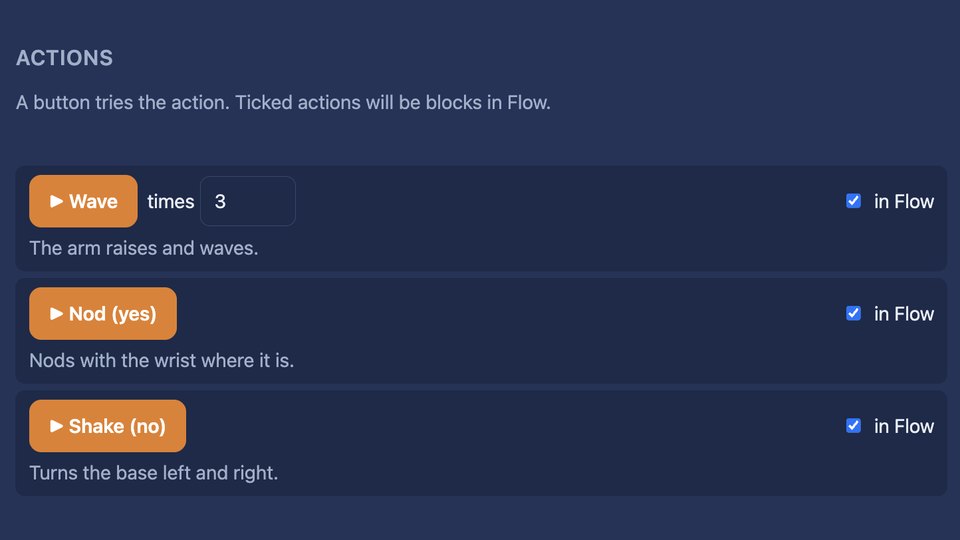
Un Flow può comandare un braccio robotico collaborativo e una presa smart Shelly: l'umanoide accende una macchina o passa un pezzo a un cobot.
Guardate: umanoide e cobot → Dimostrato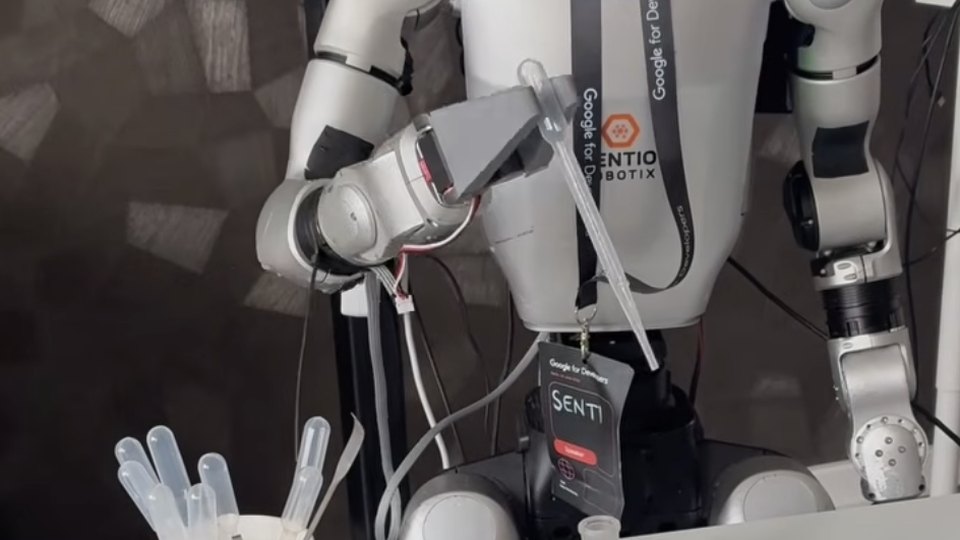
Controllo remoto delle braccia senza visore VR e senza una GPU potente, per dimostrazioni e raccolta dati.
In sviluppoTestato su Unitree H2: la camminata e i Flow di base funzionano, le posizioni del braccio vanno ancora messe a punto per le braccia più lunghe. Non ancora supportato. L'obiettivo è un livello di funzionalità condiviso.
Testato · non ancora supportatoIl menu segue ciò che volete fare: Home, Robot, Devices, Run e Teach. La guida è integrata. In inglese e ceco.
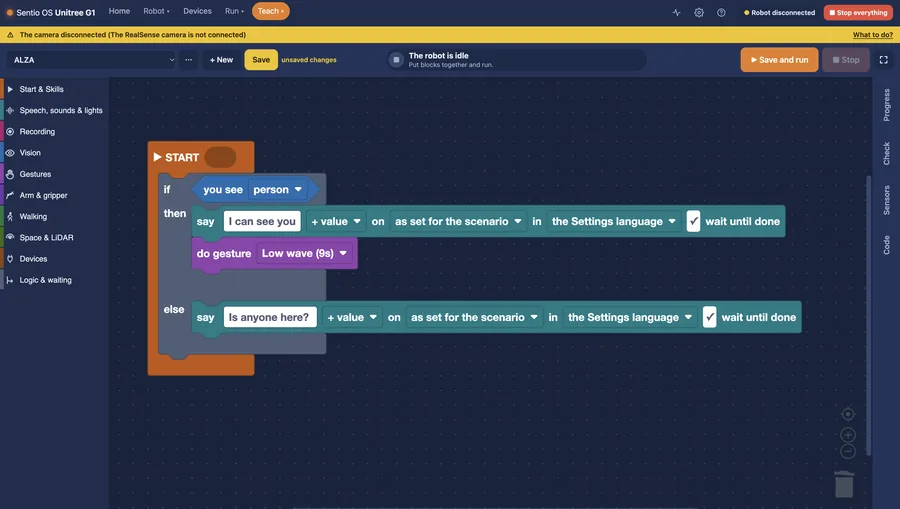
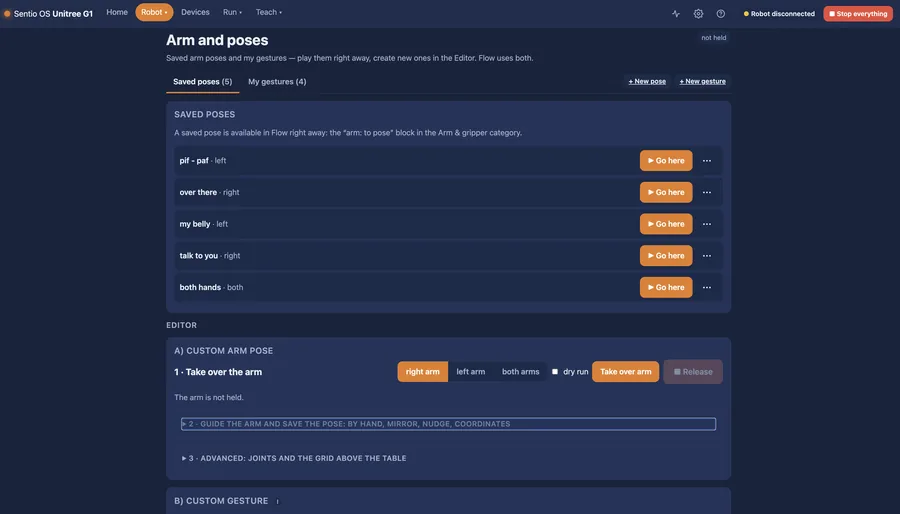
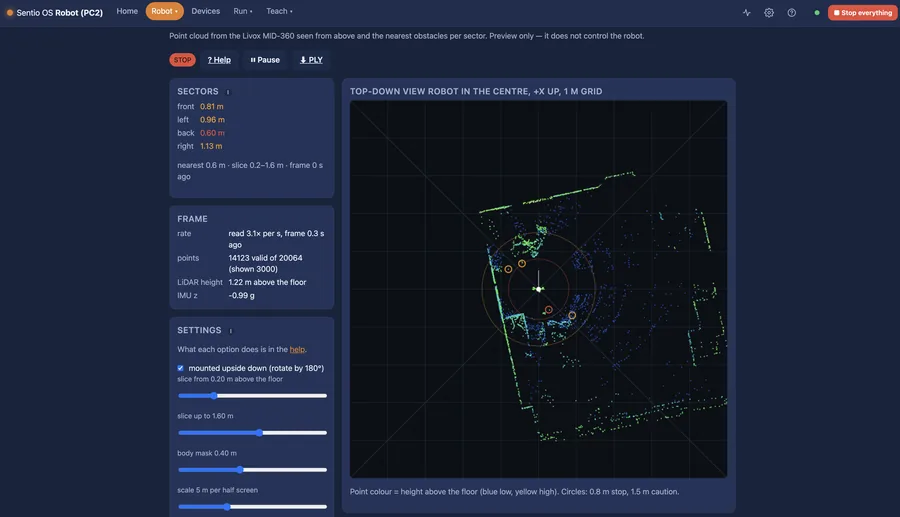
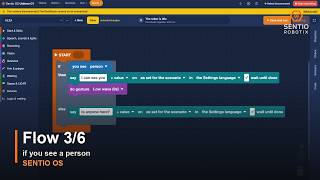
Quando vedi una persona → saluta → fai un cenno → cammina fino al marker «Tavolo».
I blocchi si chiamano come lavora il robot: Talk, Look, Arm, Walk. Chi viene dalla produzione può passare a un vocabolario di fabbrica, e accanto ai blocchi il programma è elencato riga per riga.
Un Flow viene verificato prima dell'avvio e mostra quale passo è in corso. Salvatelo come Skill e avrà un suo trigger. Le vostre Skill le create in Flow; quelle specializzate può fornirle un integratore.
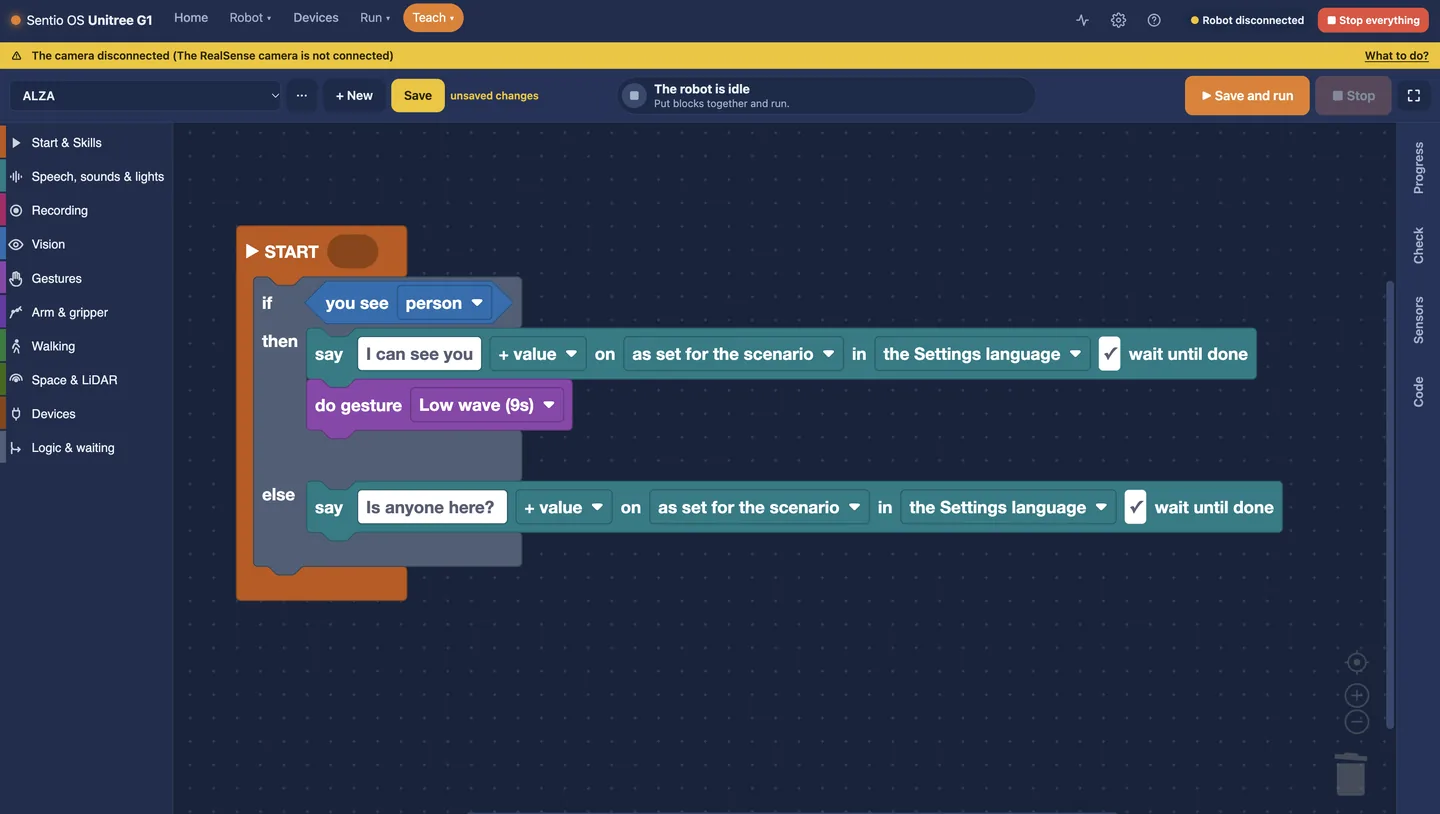
Se vedi una persona: di' «Ti vedo» e fai un cenno. Altrimenti: chiedi «C'è qualcuno?»
Sentio OS è un'unica immagine Docker per ARM a 64 bit. Gira accanto al software originale del robot e non lo riscrive mai. Spegnetelo e il robot funziona come prima.
Installate il container sul secondo computer del robot (Jetson Orin NX). Solo software, nessun hardware aggiuntivo.
Un kit pronto indossato dal robot: Jetson Orin Nano Super, alimentazione dalla batteria del robot e gripper Sentio, installati e collaudati. Un solo cavo Ethernet al collo del robot.
Linux ARM a 64 bit con Docker, 8 GB di RAM o più, storage NVMe, Ethernet cablata verso il robot. Oggi non serve una GPU.
La licenza è legata a un solo robot e vale un anno, aggiornamenti inclusi. È un file firmato: il robot non deve mai collegarsi a nulla, quindi funziona in fiera e su una rete chiusa. Su richiesta è disponibile una licenza perpetua.
Per le aziende che hanno acquistato un umanoide, o stanno per farlo, e vogliono vederlo operativo in fretta.
Dalla cassa chiusa a un robot che funziona in sicurezza.
Formazione tecnica per i vostri sviluppatori e ingegneri.
Testiamo insieme un nuovo impiego specifico di un umanoide.
Non serve un capitolato tecnico. Diteci cosa volete provare, oppure installate Sentio OS e scopritelo da soli.