介于人形机器人与您期望它完成的工作之间的软件层。
Sentio OS 是运行在机器人自身软件之上的应用与运行时层。它不替换制造商的固件、Linux,也不替换底层控制与安全机制。
您用积木块组合行为,将其作为技能复用,通过按键、手势或机器人看到的东西来触发,并直接在机器人上离线运行。现已支持 Unitree G1 EDU。
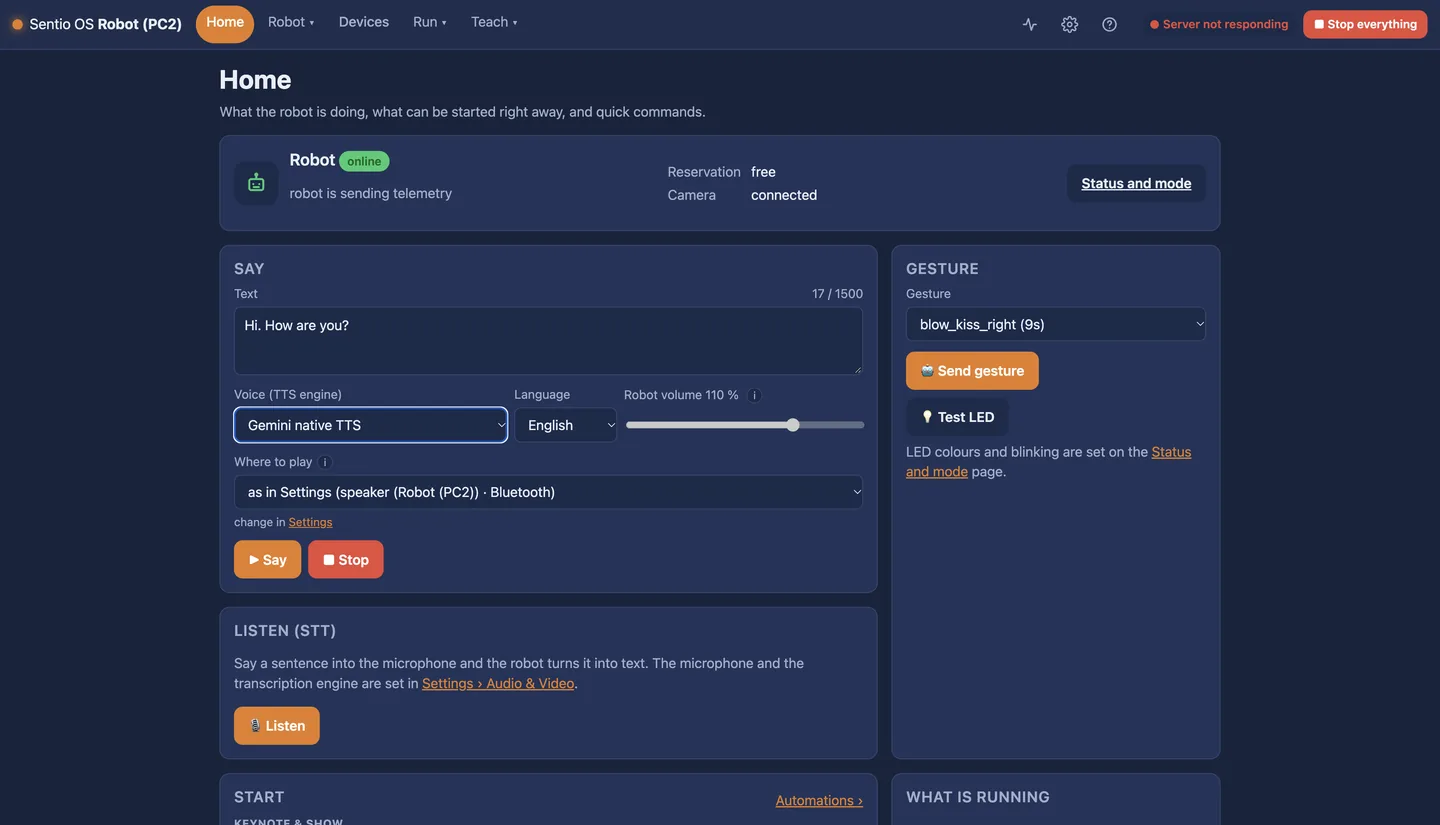
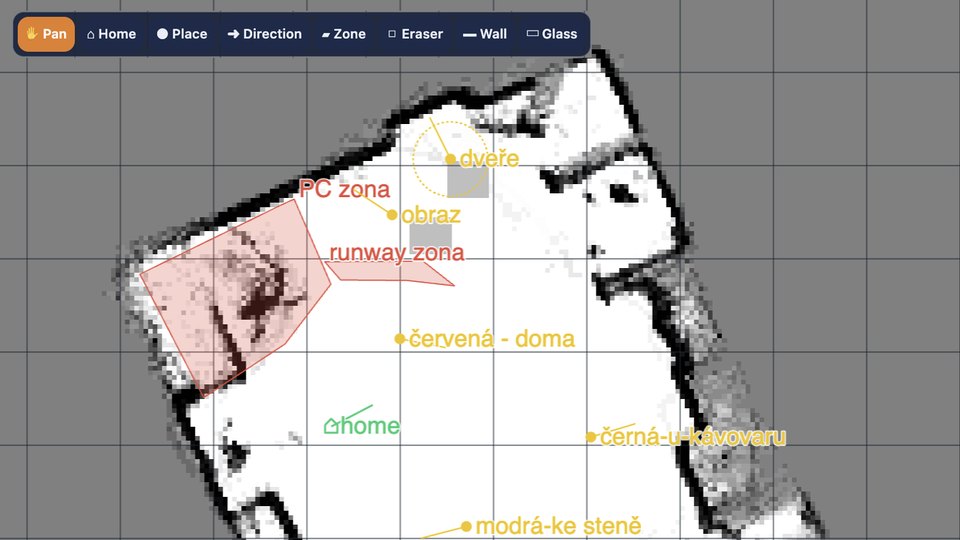
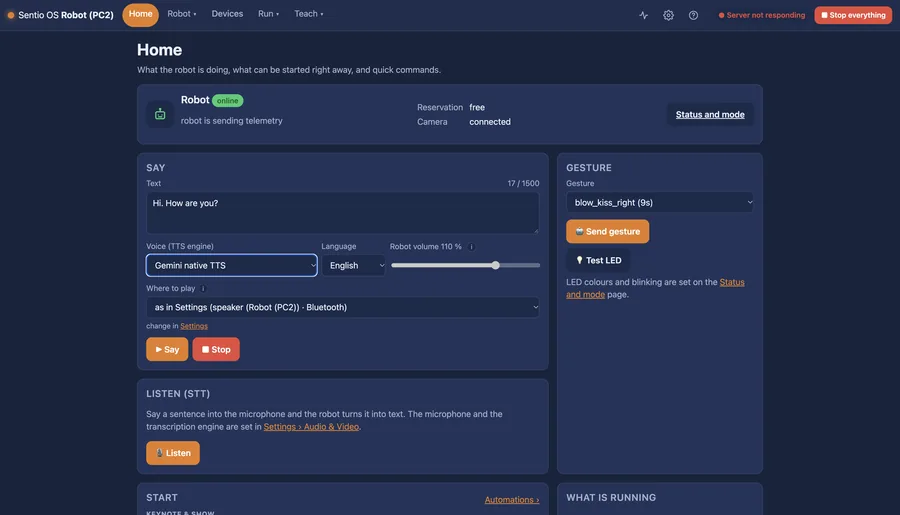
主屏幕:机器人状态、快捷指令,以及正在运行的内容。
人形机器人到货时带着电机、传感器和一个基础应用。Sentio OS 把它们变成任务,无需数月的集成。
把 Sentio OS 作为容器运行在 G1 的第二台计算机上,或运行在机器人背着的 Sentio Backpack 上。一根以太网线。机器人内部不会被改写任何内容。
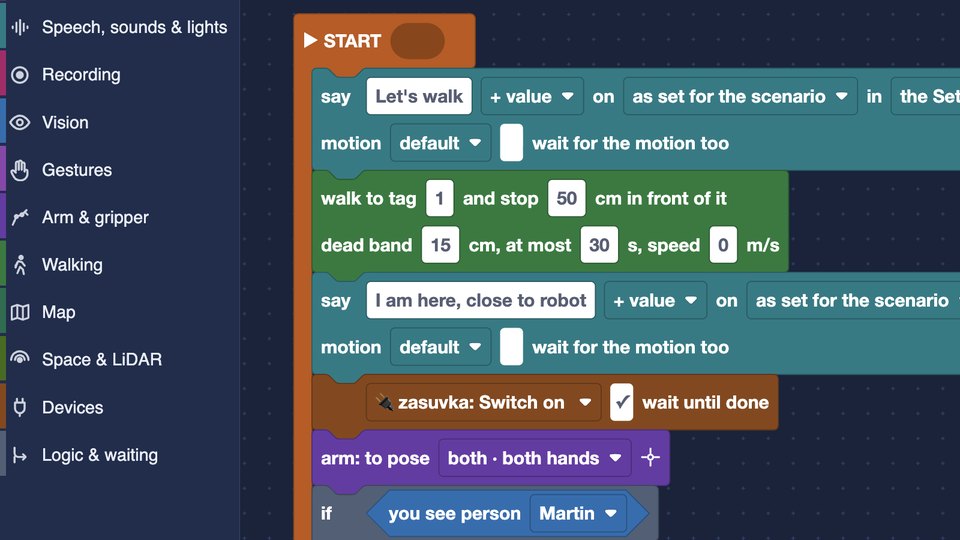
在可视化编辑器中组合步骤和条件:说、听、看、做手势、行走、抓取。保存为带有专属触发器的技能。
从网页界面、遥控器按键、手势或触发器启动。逐步查看运行过程。一键停止一切。
现已可在 Unitree G1 EDU 上使用。需要配件之处均已注明。
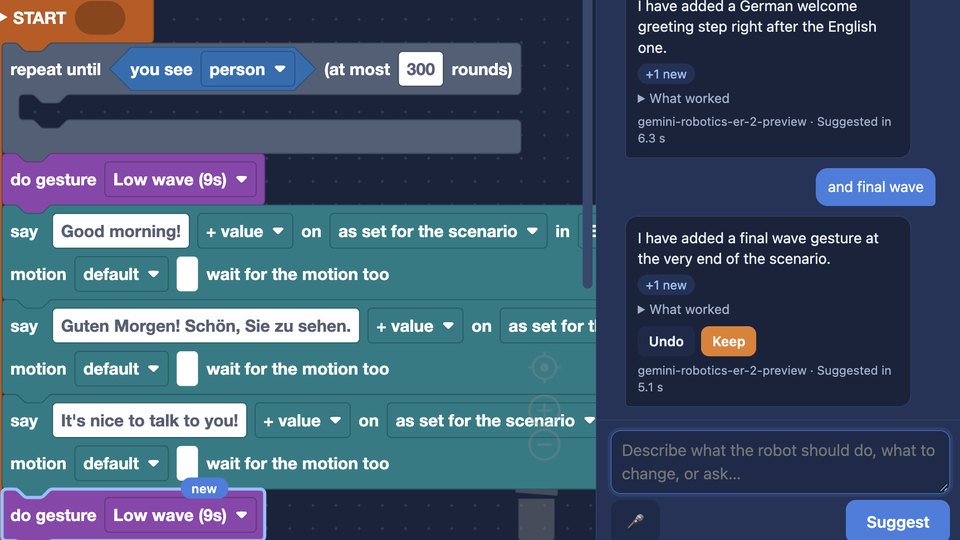
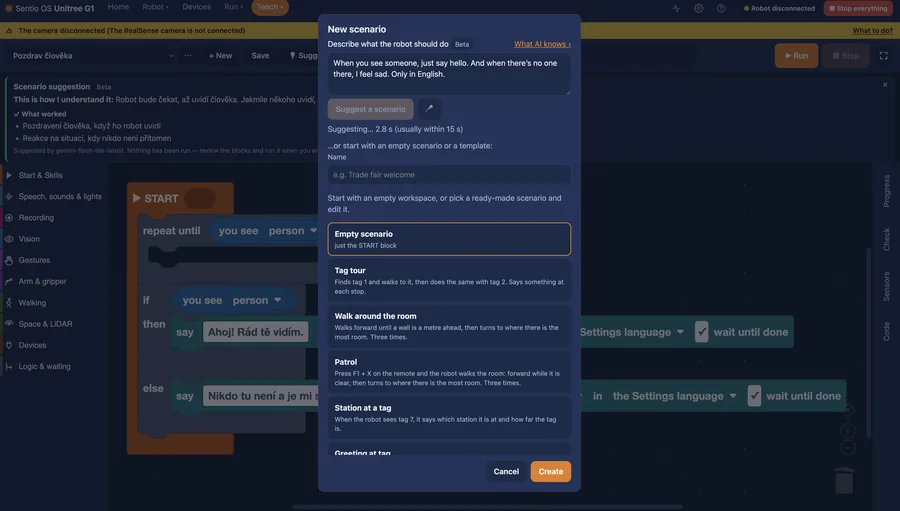
编辑器内置 AI 助手。写下机器人该做什么,然后再细化:“打完招呼后挥手”。每处改动都会高亮显示,一键即可保留或撤销。它绝不会编造机器人做不到的事。
可用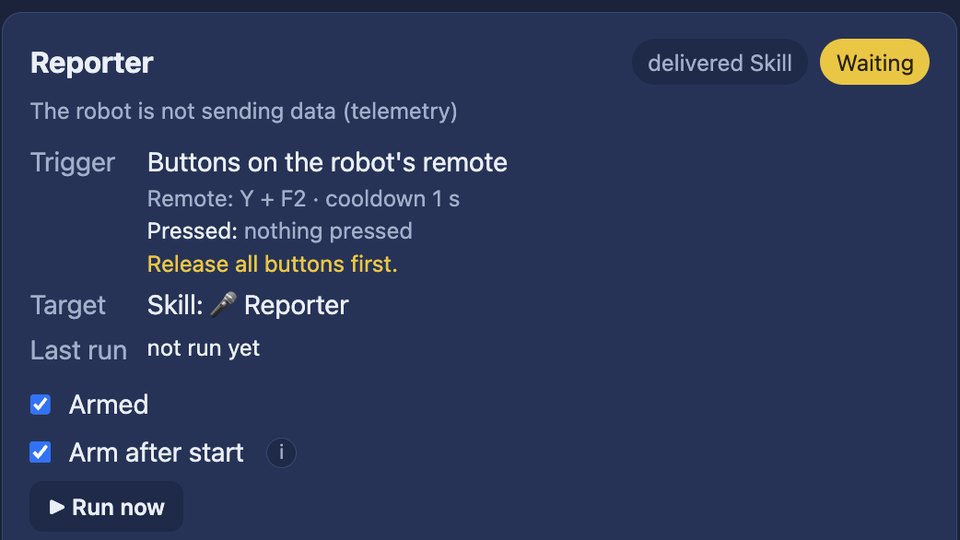
保存为技能的 Flow 会出现在动作列表中,可通过按键、手腕动作或机器人看到的东西来启动。
可用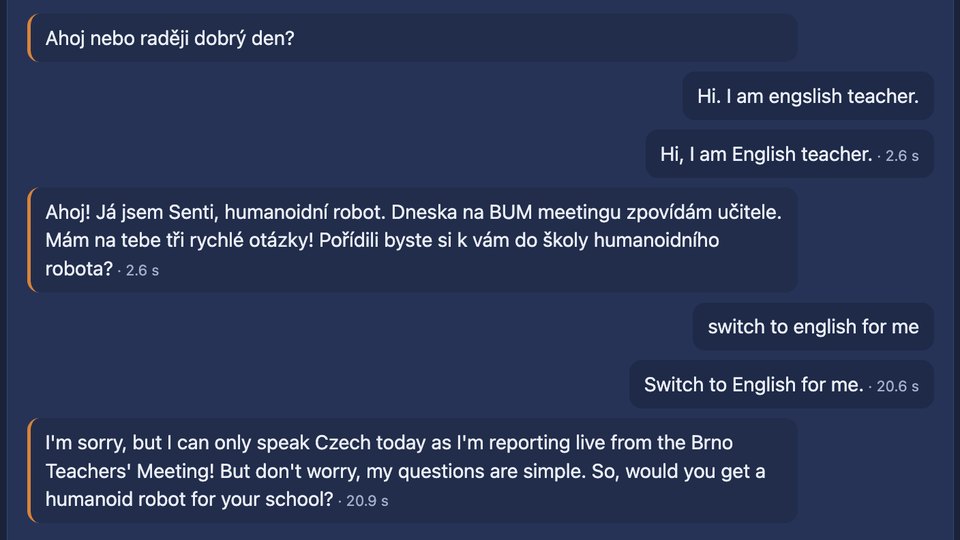
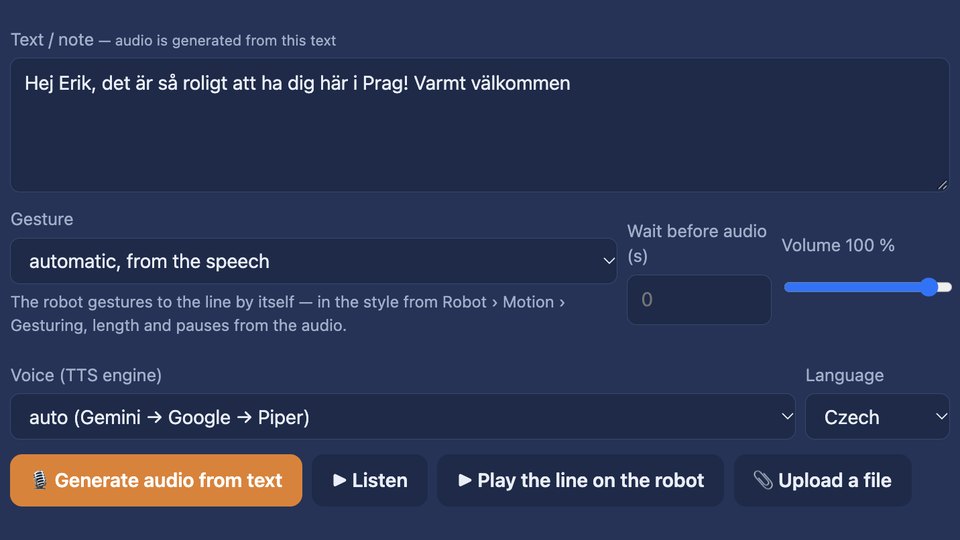
聆听、语音指令、对话智能体和语音合成。支持英语、捷克语和斯洛伐克语。语音识别(NVIDIA Parakeet)和语音合成(Piper)无需联网即可在本地运行,您也可以选择云端。使用本地模型时,数据不会离开机器人。
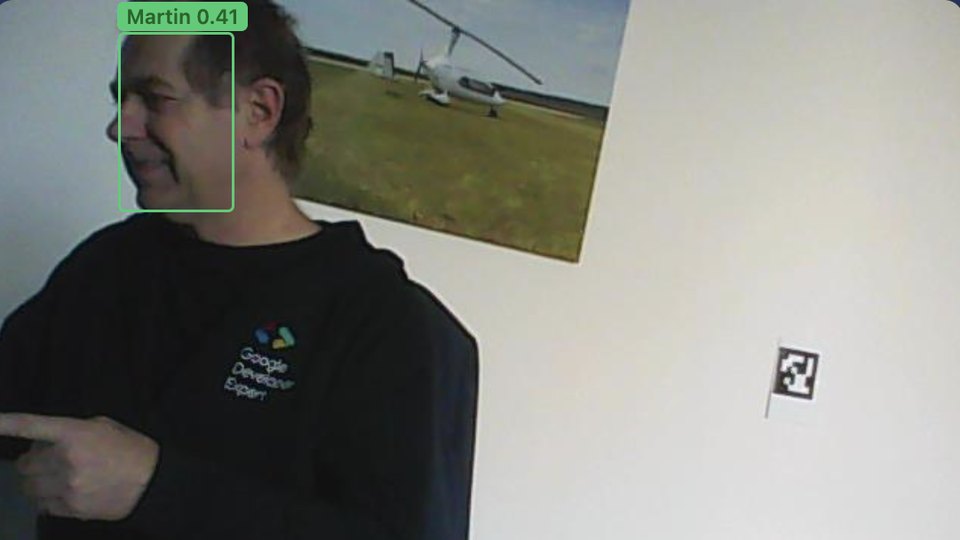
观看 →可用 · 麦克风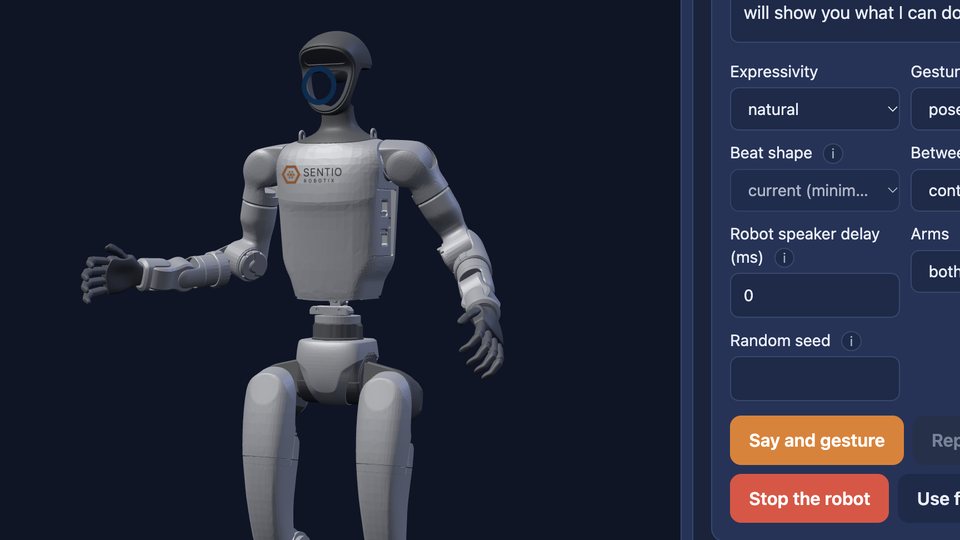
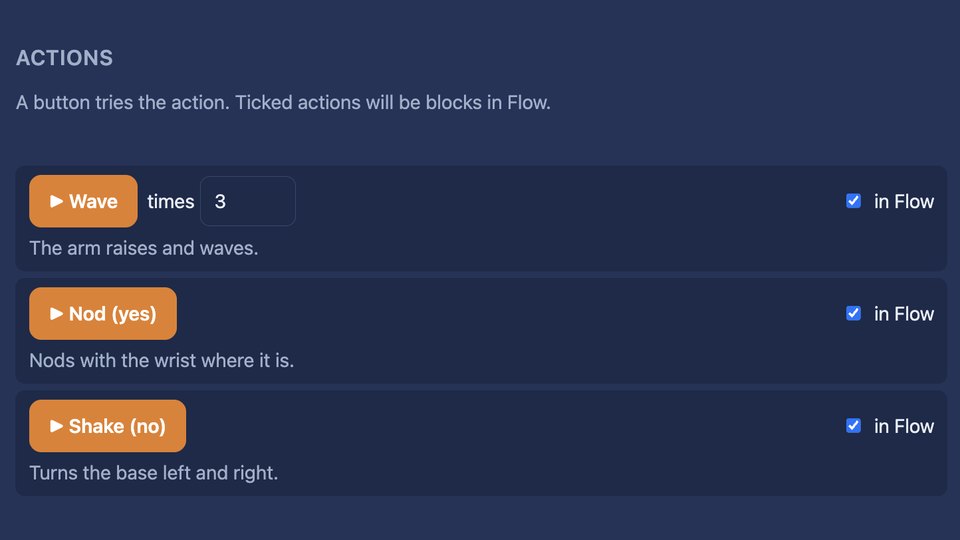
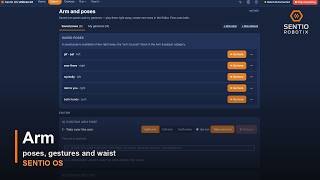
机器人边说边做手势:手势根据每句话的内容规划,停顿时保持,双臂协同。含蓄、自然或富有表现力的风格,可在 3D 模型上预览。不说话时,它会呼吸,手臂自然轻摆。
可用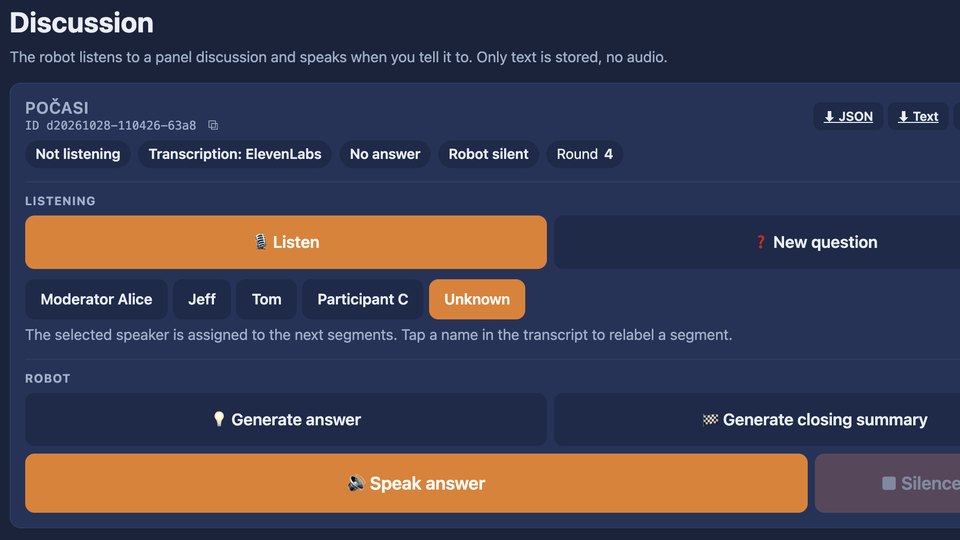
机器人在圆桌旁入座。它聆听发言人、作出回答,并根据自己是在说还是在听来做手势、亮灯。填充语句即时播放,没有尴尬的停顿。
可用 · 麦克风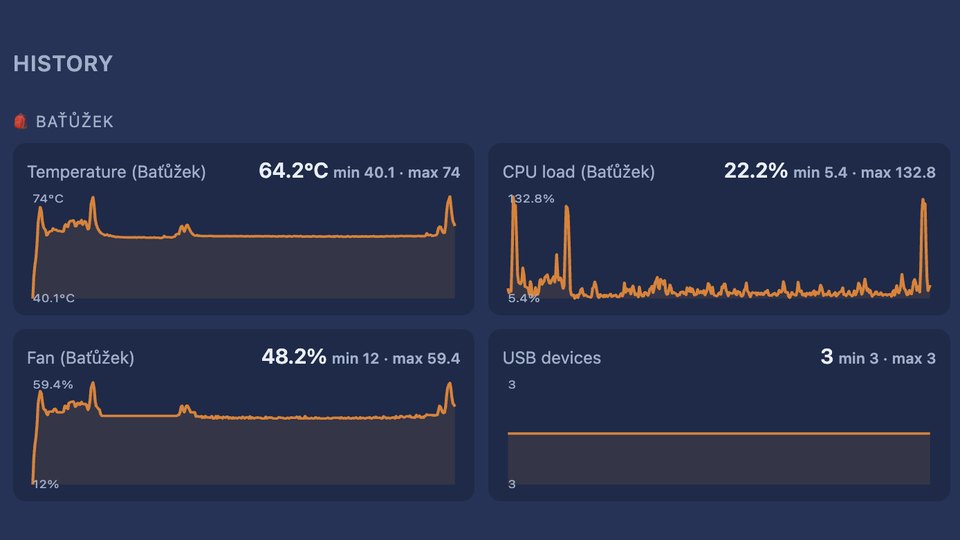
遥测、负载与温度、硬件看门狗、记录事件经过的黑匣子,以及一键全停按钮。
可用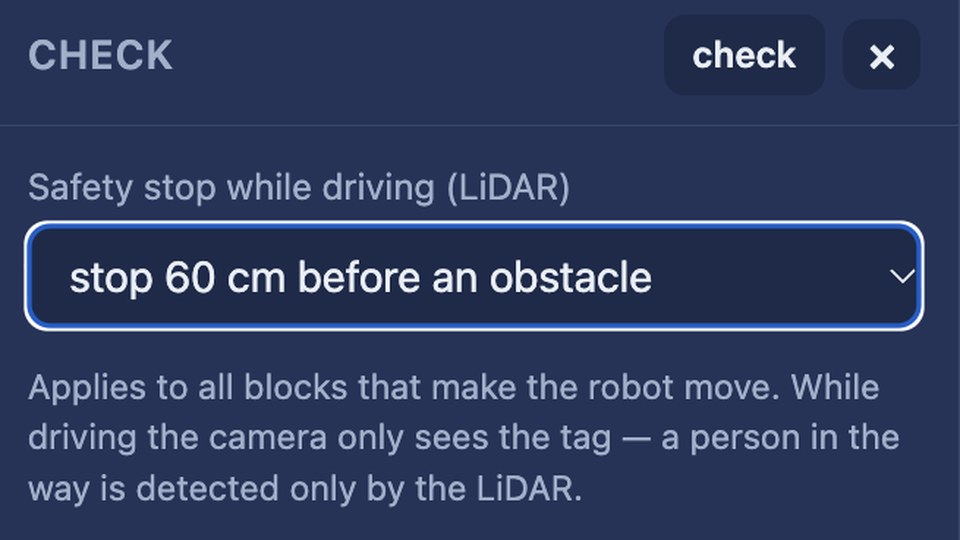
手臂绝不会突然跳动,STOP 会以受控方式制动。机器人开始行走或过热时,Sentio 会释放手臂,以保持平衡并保护电机。“停止一切”同样会停止自动手势。行走中,机器人会在 LiDAR 探测到的障碍物前停下。
可用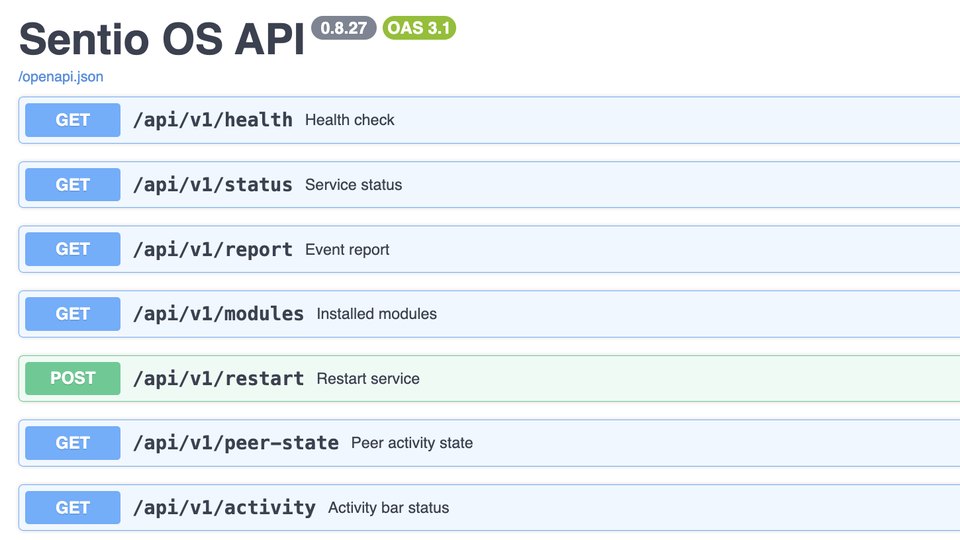
界面所做的一切都是 /api/v1 下的 HTTP 调用,机器人上自带交互式文档。SDK 是一个轻量的 Python 客户端,我们可应要求发送给您。
Developer Preview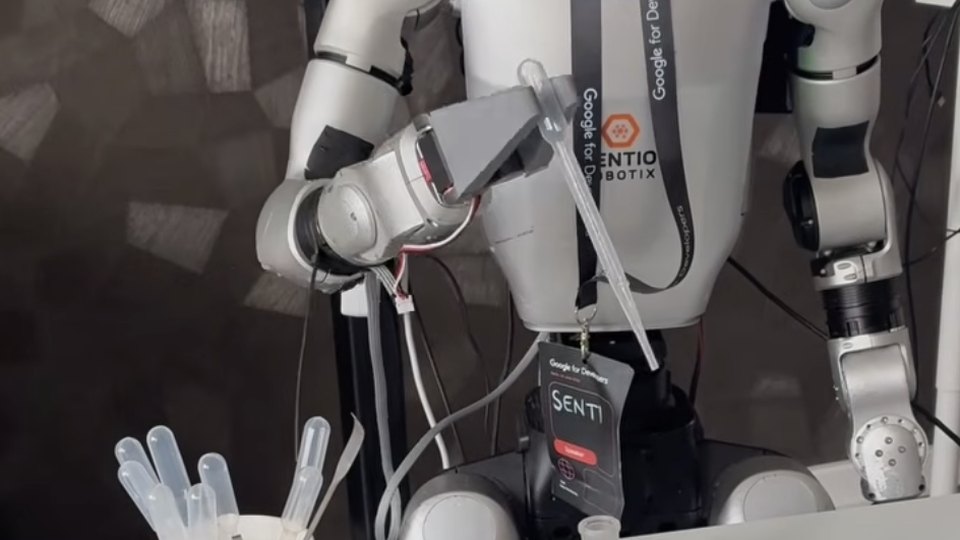
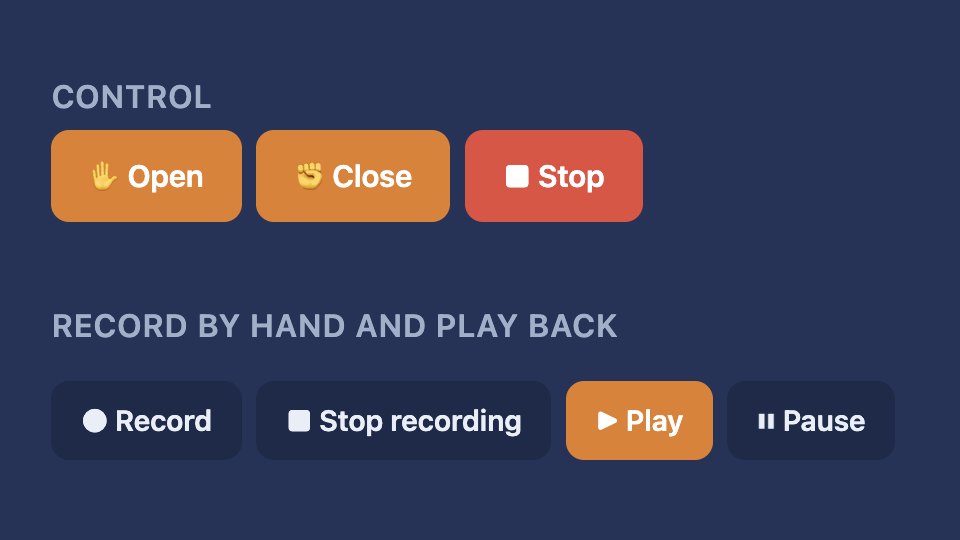
无需 VR 头显、无需高性能 GPU 即可远程控制手臂,用于演示和数据采集。
开发中已在 Unitree H2 上测试:行走和基础 Flow 可以运行,手臂位置还需针对更长的手臂进行调校。暂不支持。目标是打造一个共享能力层。
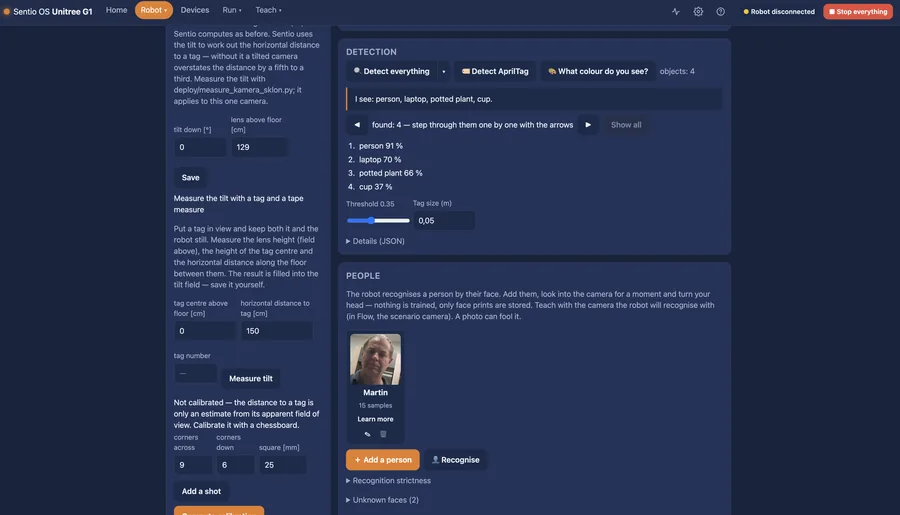
已测试 · 暂不支持菜单按您要做的事来组织:Home、Robot、Devices、Run 和 Teach。内置帮助。支持英语和捷克语。
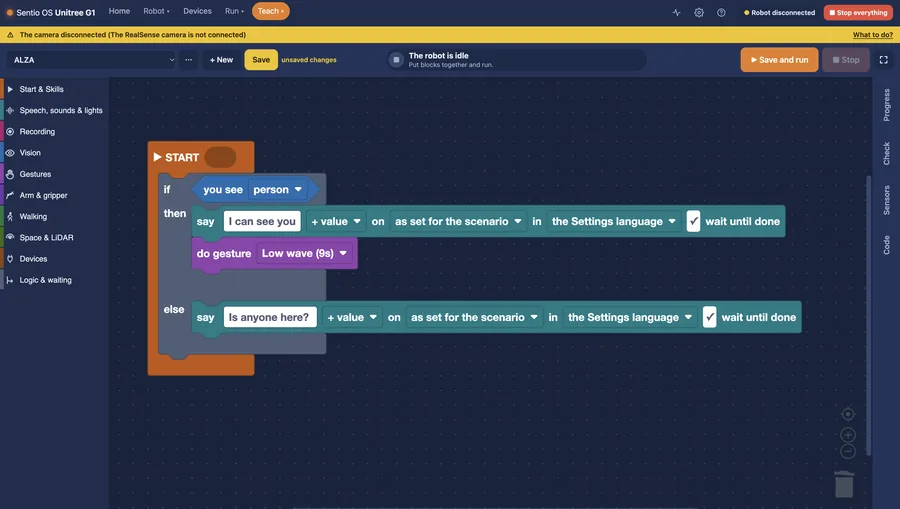
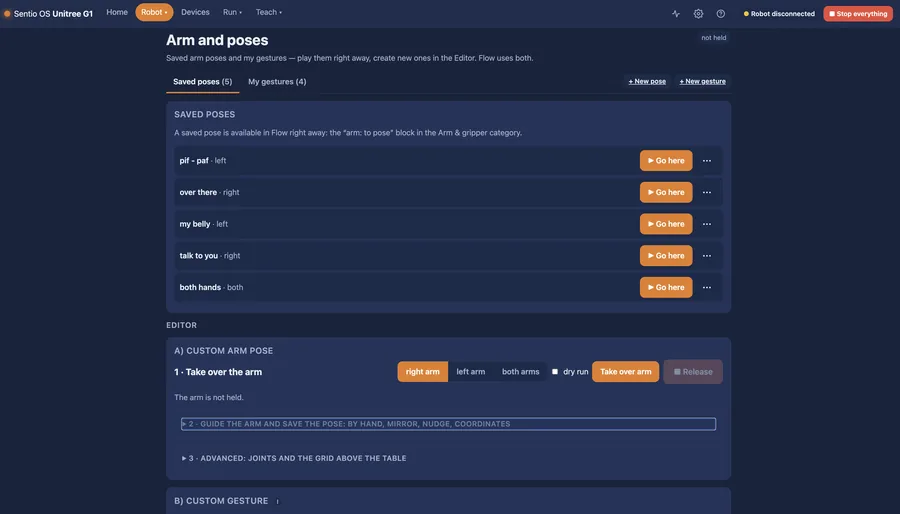
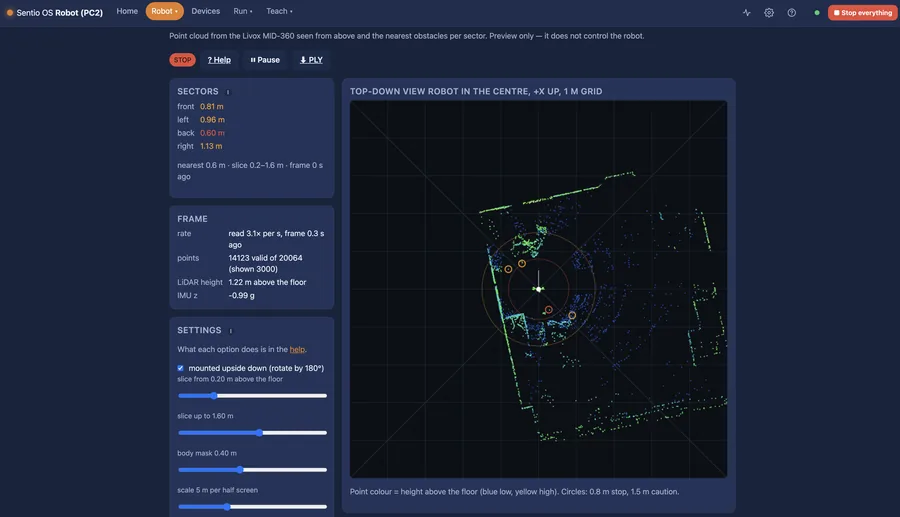
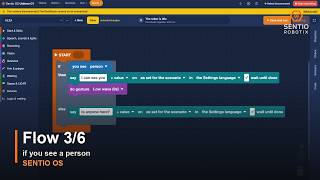
看到人时 → 打招呼 → 挥手 → 走到标记“桌子”。
积木块按机器人的工作方式命名:Talk、Look、Arm、Walk。制造业人员可以切换到工厂术语,积木块旁边还会逐行列出程序。
Flow 在启动前会经过检查,并显示正在执行哪一步。把它保存为技能,它就有了自己的触发器。自己的技能在 Flow 中搭建;专用技能可由集成商交付。
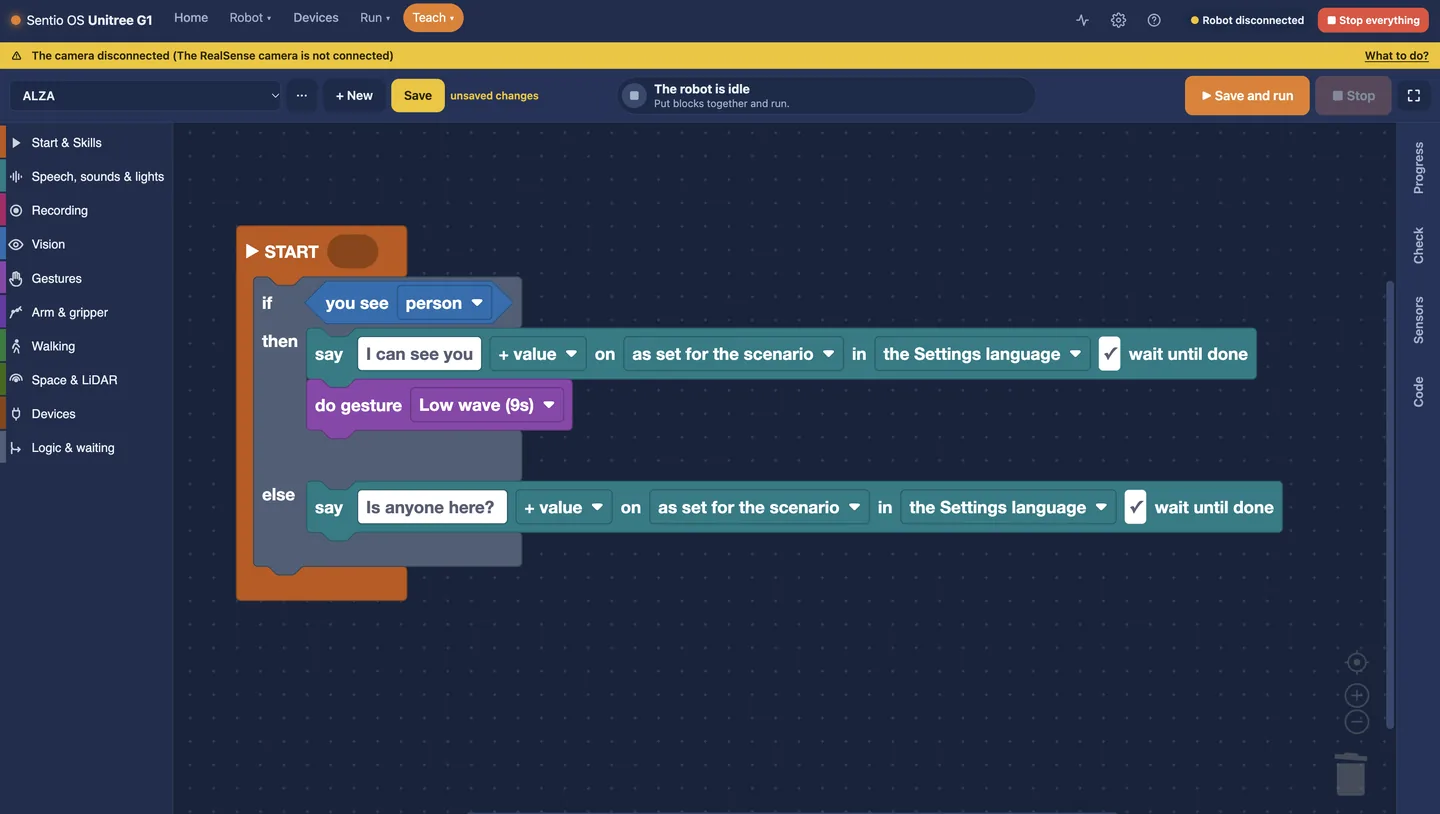
如果看到人:说“我看到你了”并挥手。否则:问“有人在吗?”
Sentio OS 是一个面向 64 位 ARM 的 Docker 镜像。它与机器人的原厂软件并行运行,绝不改写它。关闭它,机器人就和以前一样工作。
把容器安装到机器人的第二台计算机(Jetson Orin NX)上。纯软件,无需额外硬件。
机器人背着的成套方案:Jetson Orin Nano Super、由机器人电池供电、Sentio 夹爪,已安装并测试。只需在机器人颈部接一根以太网线。
带 Docker 的 64 位 ARM Linux,8 GB 或以上内存,NVMe 存储,以有线以太网连接机器人。目前无需 GPU。
许可证绑定一台机器人,有效期一年,含更新。它是一个签名文件:机器人无需连接任何地方,因此在展会上和封闭网络中都能使用。永久许可证可按需提供。
面向已购买或即将购买人形机器人、并希望它尽快投入使用的公司。
面向您的开发人员和工程师的技术培训。