La couche logicielle entre un humanoïde et le travail que vous en attendez.
Sentio OS est une couche applicative et d'exécution qui fonctionne au-dessus du logiciel propre au robot. Elle ne remplace ni le firmware du fabricant, ni Linux, ni la commande bas niveau et la sécurité.
Vous composez le comportement à partir de blocs, le réutilisez sous forme de Skills, le déclenchez par un bouton, un geste ou quelque chose que le robot voit, et l'exécutez sur le robot lui-même, hors ligne. Disponible dès aujourd'hui pour Unitree G1 EDU.
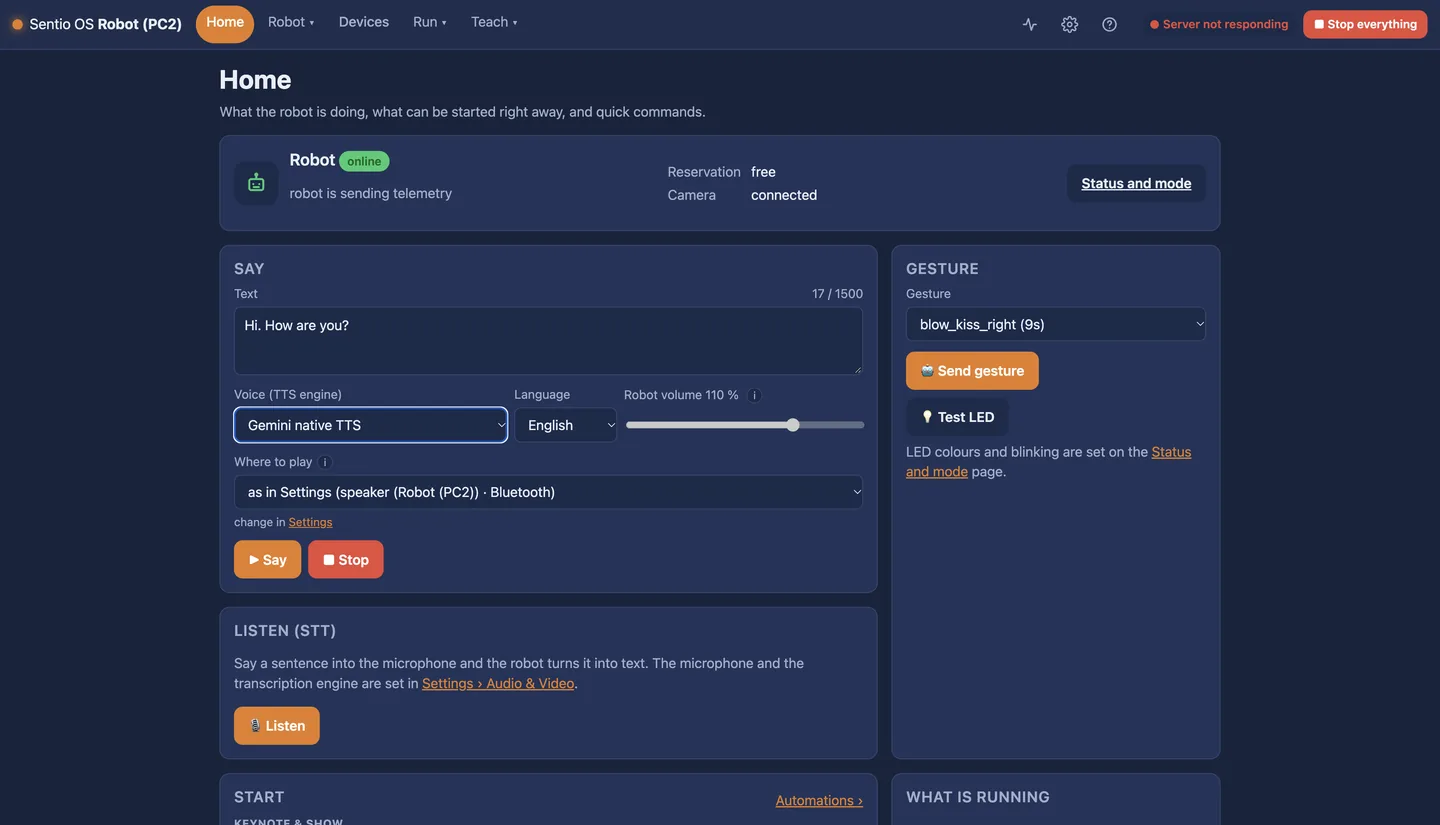
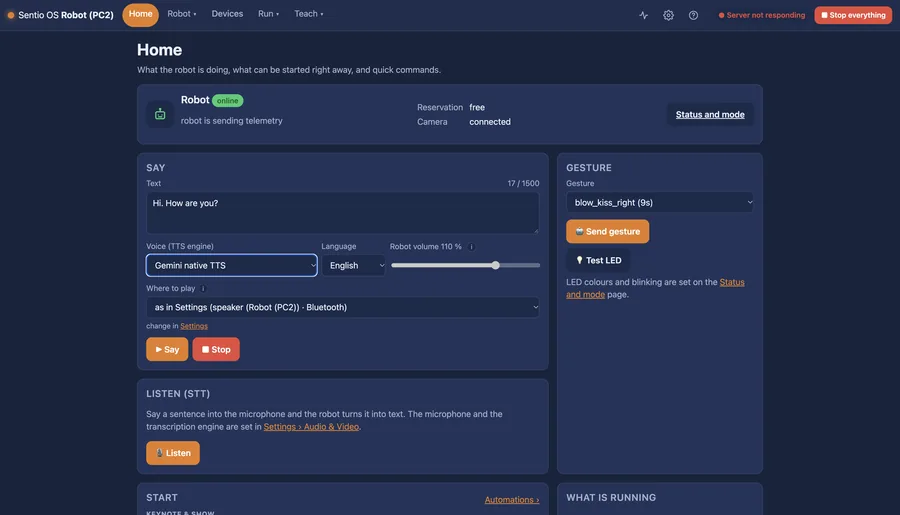
L'écran d'accueil : état du robot, commandes rapides et ce qui est en cours.
Un humanoïde arrive avec des moteurs, des capteurs et une application de base. Sentio OS les transforme en tâches, sans des mois d'intégration.
Exécutez Sentio OS comme conteneur sur le second ordinateur du G1, ou sur le Sentio Backpack porté par le robot. Un seul câble Ethernet. Rien n'est réécrit dans le robot.
Combinez étapes et conditions dans l'éditeur visuel : dire, écouter, regarder, faire un geste, marcher, saisir. Enregistrez-le comme Skill avec son propre déclencheur.
Lancez-le depuis l'interface web, un bouton de la manette, un geste ou un déclencheur. Suivez son exécution étape par étape. Arrêtez tout avec un seul bouton.
Disponible dès aujourd'hui sur Unitree G1 EDU. Lorsqu'un accessoire est nécessaire, il est indiqué.
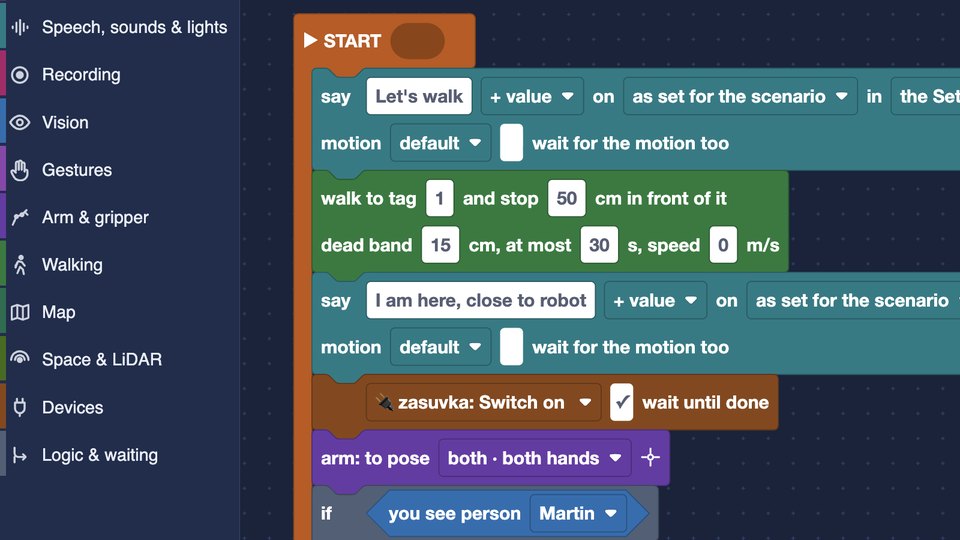
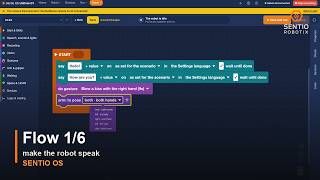
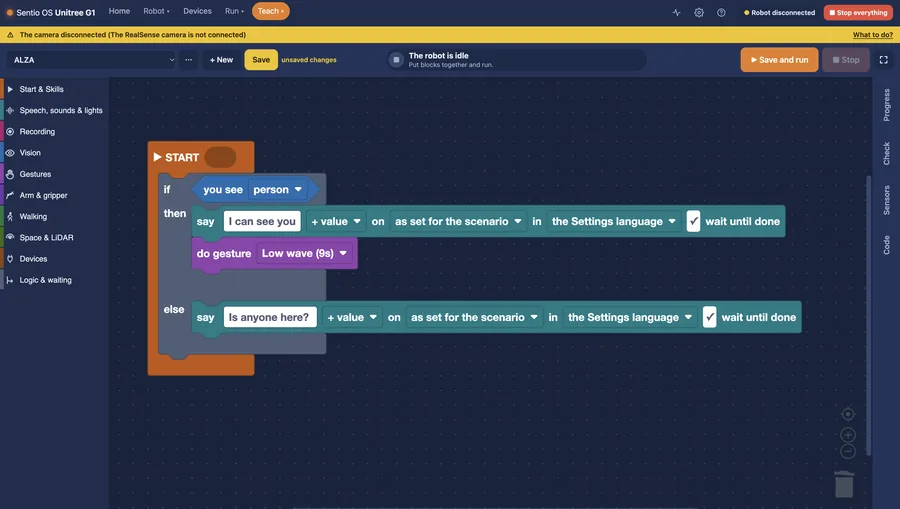
Un comportement composé de blocs dans le navigateur, vérifié avant son exécution, avec l'étape en cours mise en évidence.
Voir : Flow 1/6 →Disponible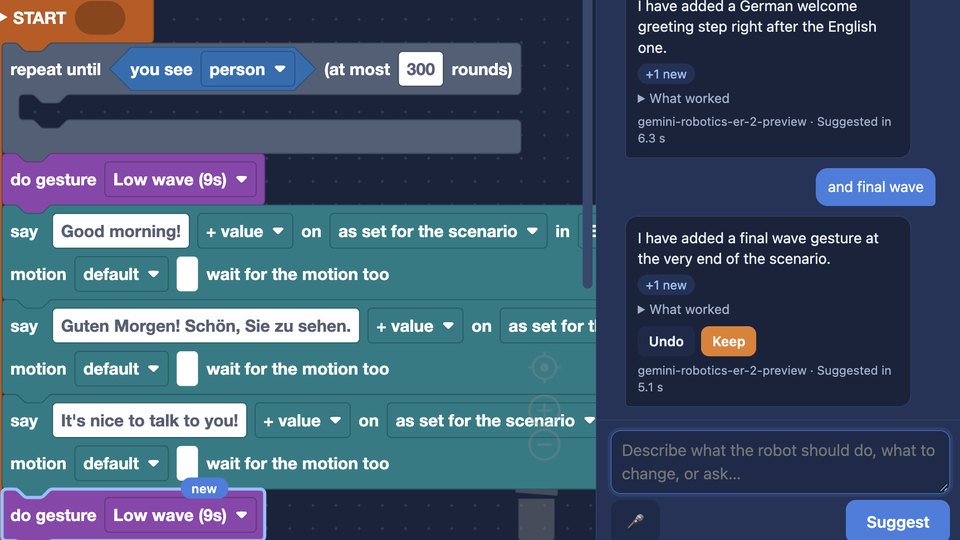
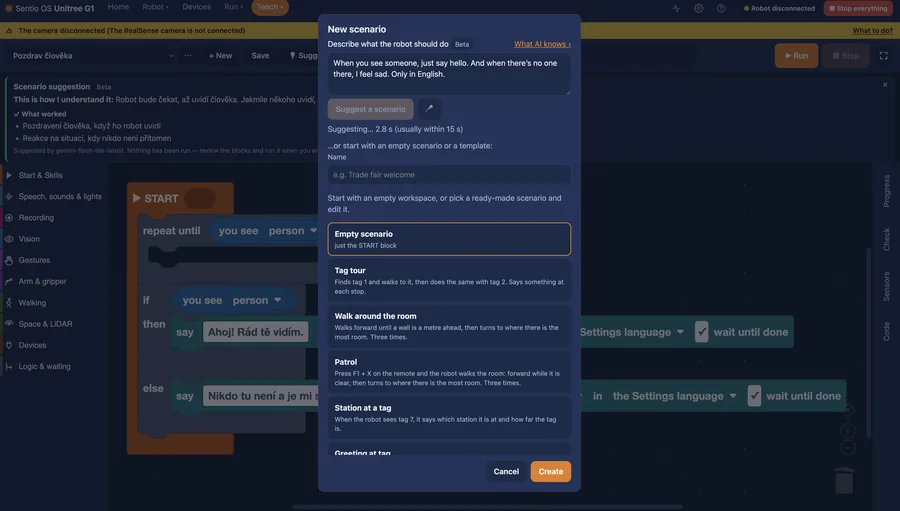
Un assistant IA directement dans l'éditeur. Écrivez ce que le robot doit faire, puis affinez : « fais un signe de la main après la salutation ». Chaque modification est mise en évidence, et un clic suffit pour la conserver ou l'annuler. Il n'invente jamais ce que le robot ne sait pas faire.
Disponible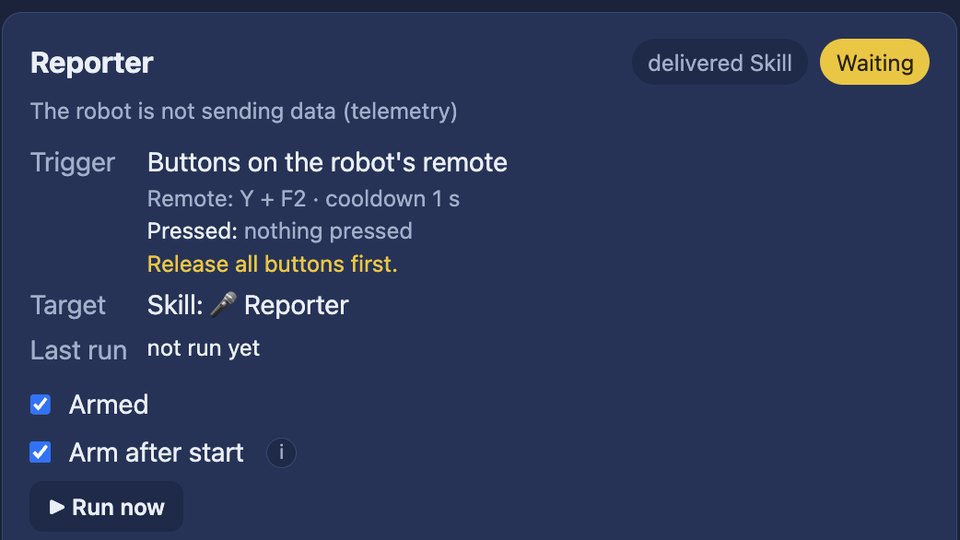
Un Flow enregistré comme Skill apparaît parmi les actions et peut être lancé par un bouton, un mouvement du poignet ou ce que voit le robot.
Disponible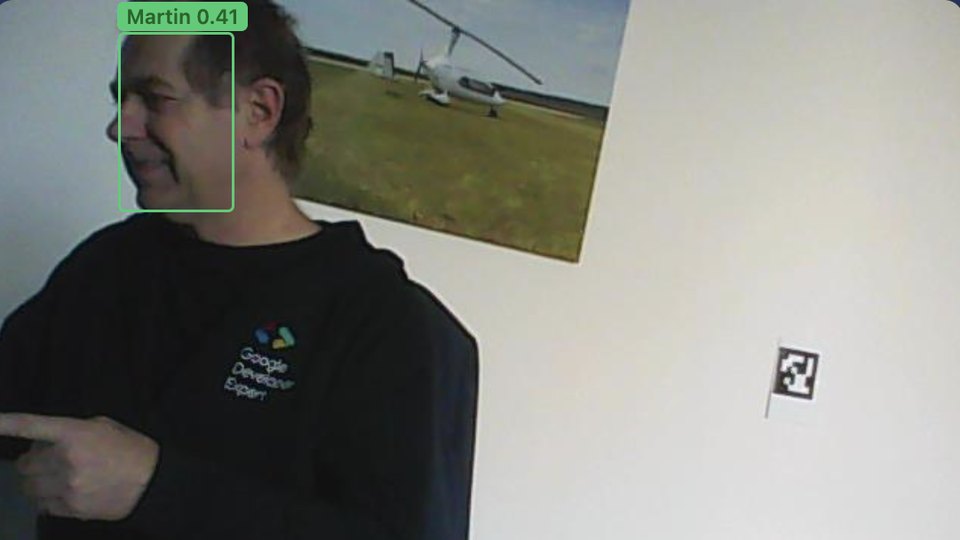
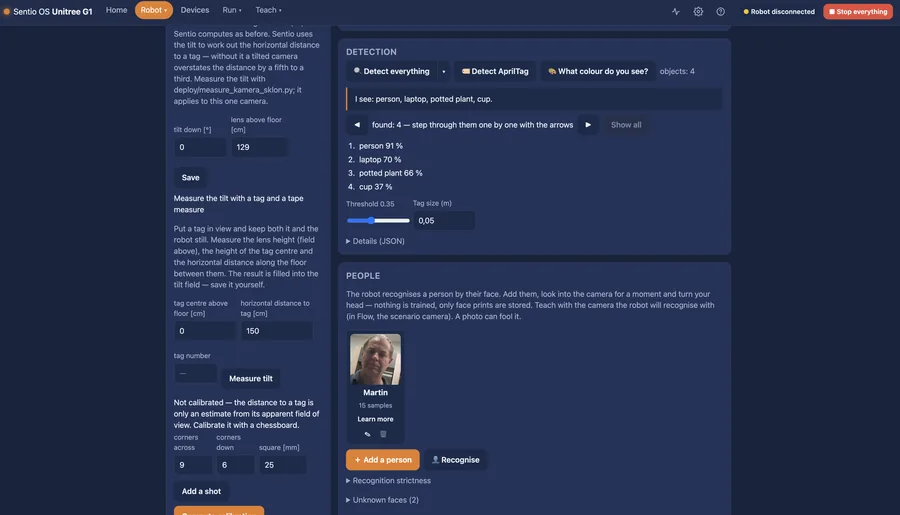
Détection d'objets et de personnes, marqueurs AprilTag, reconnaissance faciale et salutation par le nom, description de la scène.
Voir →Disponible · caméra RealSense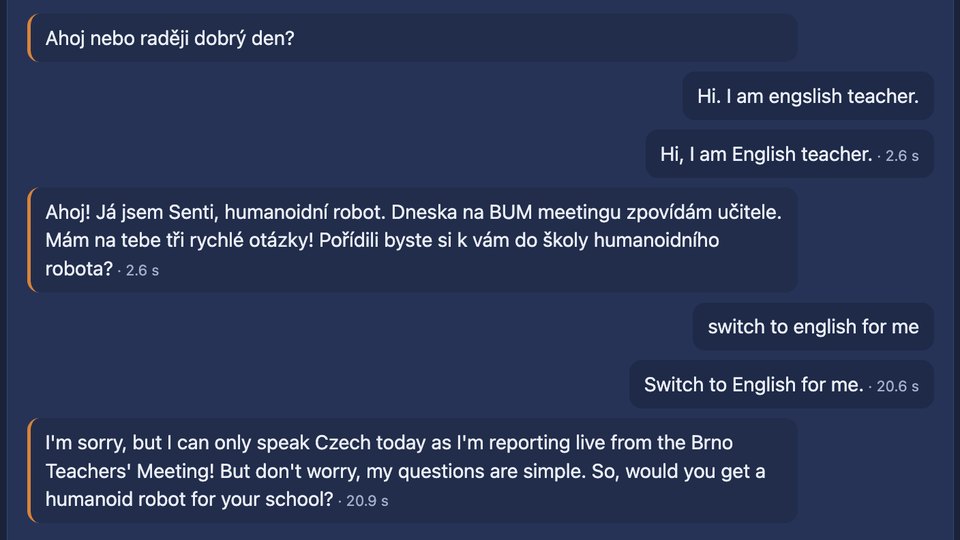
Écoute, commandes vocales, agent conversationnel et synthèse vocale. Anglais, tchèque et slovaque. La reconnaissance vocale (NVIDIA Parakeet) et la voix (Piper) fonctionnent en local, sans internet, ou vous choisissez le cloud. Avec les modèles locaux, aucune donnée ne quitte le robot.
Voir →Disponible · microphone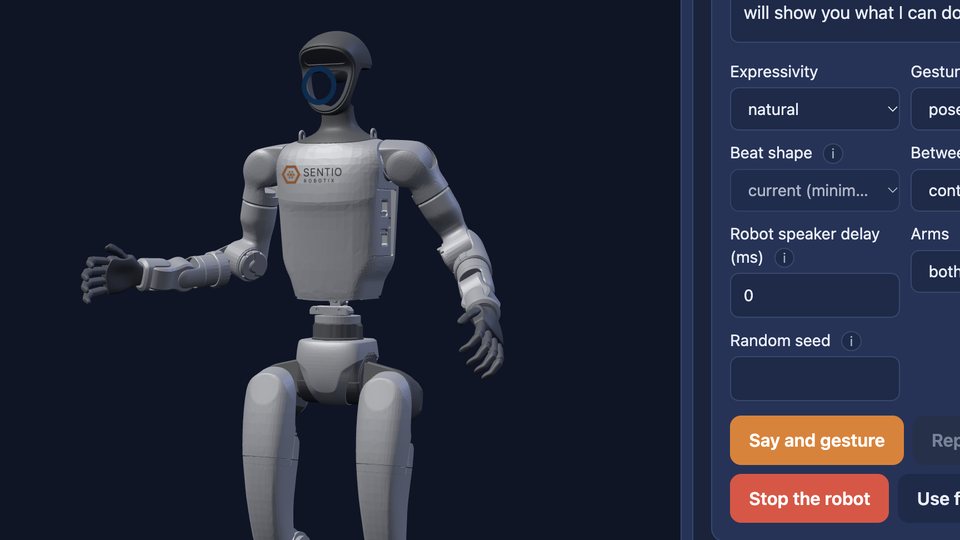
Le robot fait des gestes en parlant : des gestes planifiés d'après le contenu de chaque phrase, maintenus pendant les pauses, les deux bras ensemble. Style discret, naturel ou expressif, à essayer sur un modèle 3D. Quand il ne parle pas, il respire et ses bras bougent librement.
Disponible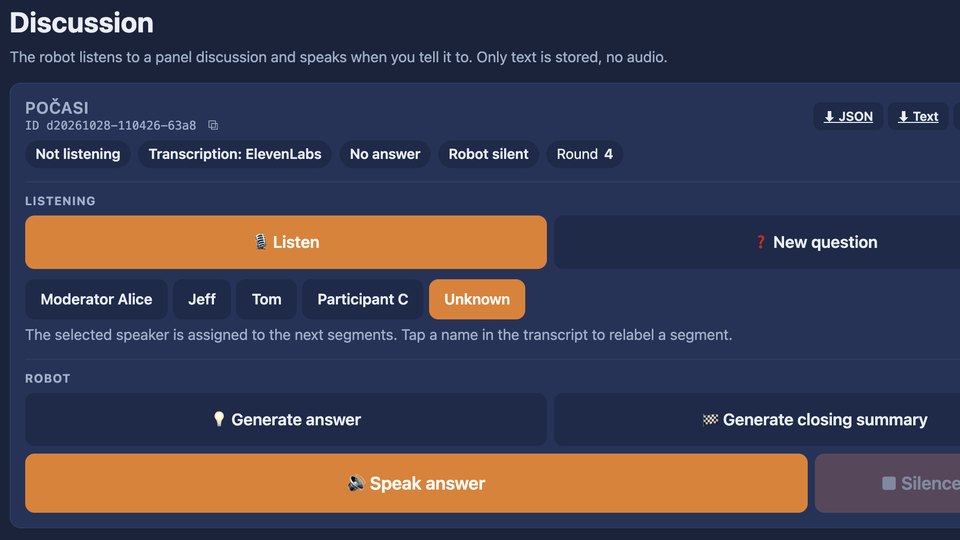
Le robot prend place à une table ronde. Il écoute les intervenants, répond, fait des gestes et s'éclaire selon qu'il parle ou qu'il écoute. Des phrases d'attente sont jouées instantanément, sans silence gênant.
Disponible · microphone
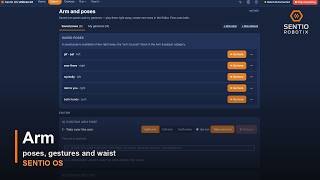
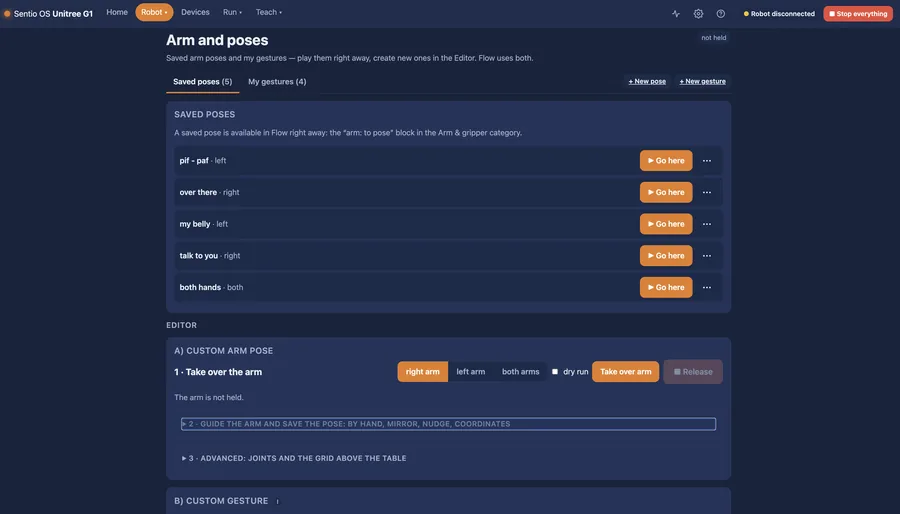
Enseignez les positions du bras en guidant la main, travaillez sur une grille au-dessus de la table, suivez un objet, prenez et déposez avec le préhenseur Sentio.
Voir →Disponible · préhenseur Sentio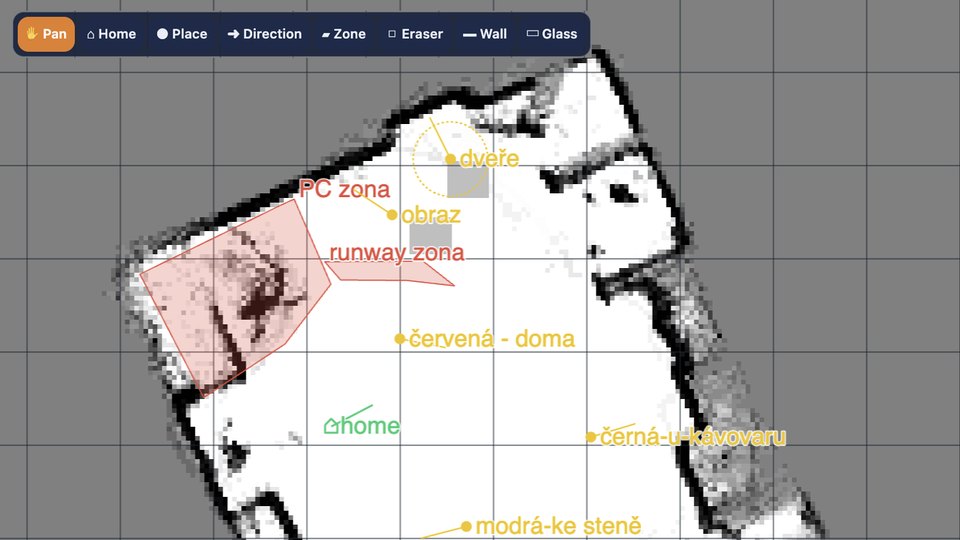
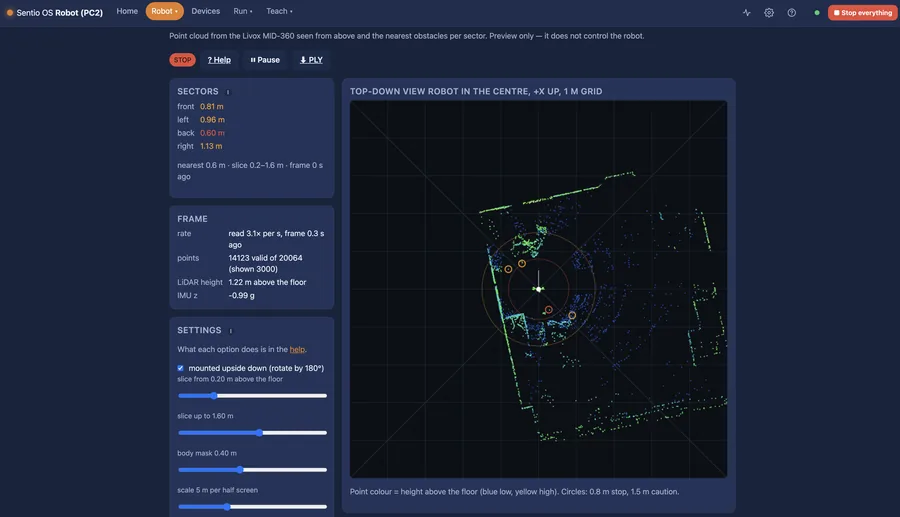
Marcher jusqu'à un marqueur, le chercher, se déplacer dans l'espace libre grâce au LiDAR, laisser une personne conduire le robot par la main. La carte s'affine à chaque trajet, et l'on peut y dessiner les murs et les vitres.
Voir →Disponible · LiDAR en option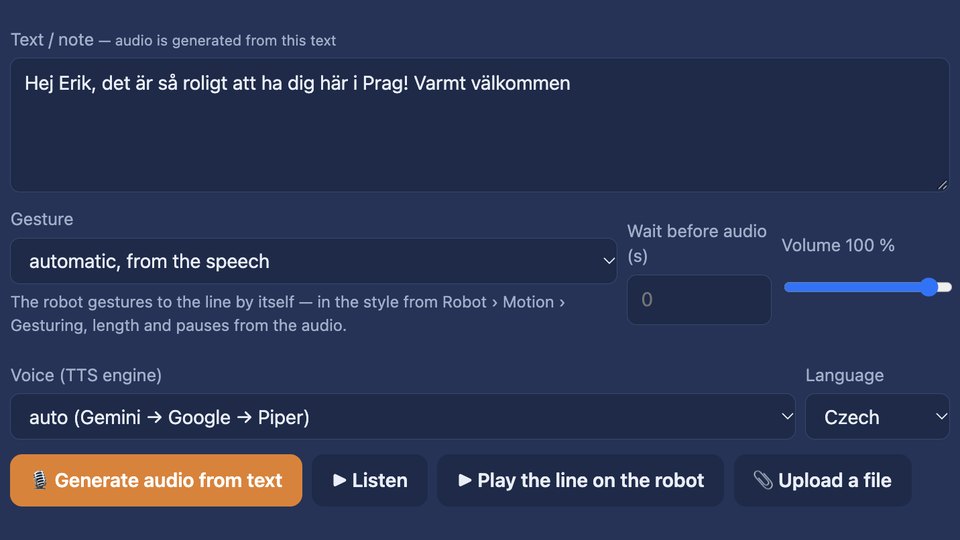
Keynote & Show : répliques du présentateur et du robot avec le son, lancées depuis un seul endroit. Les gestes de chaque réplique sont créés automatiquement.
Voir →Disponible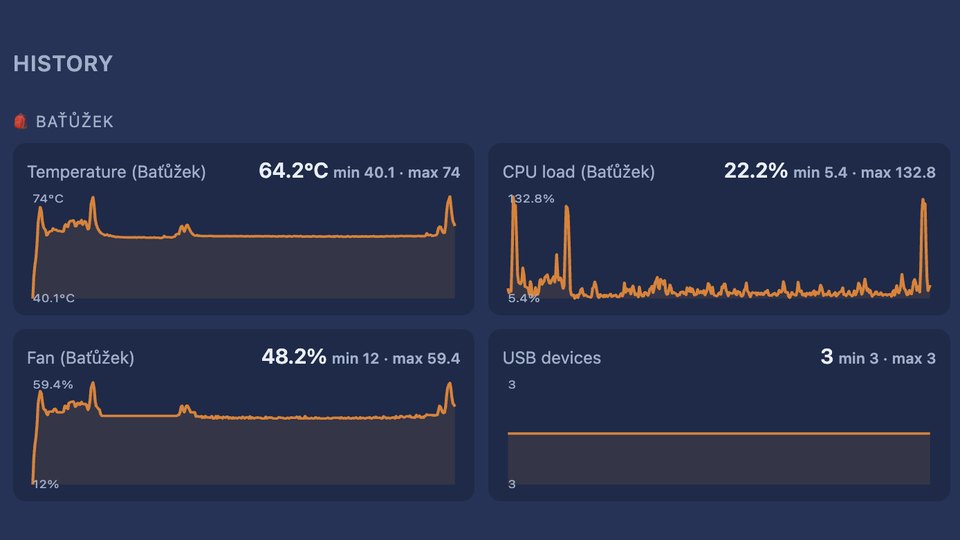
Télémétrie, charge et températures, watchdog matériel, boîte noire de ce qui s'est passé et bouton Tout arrêter.
Disponible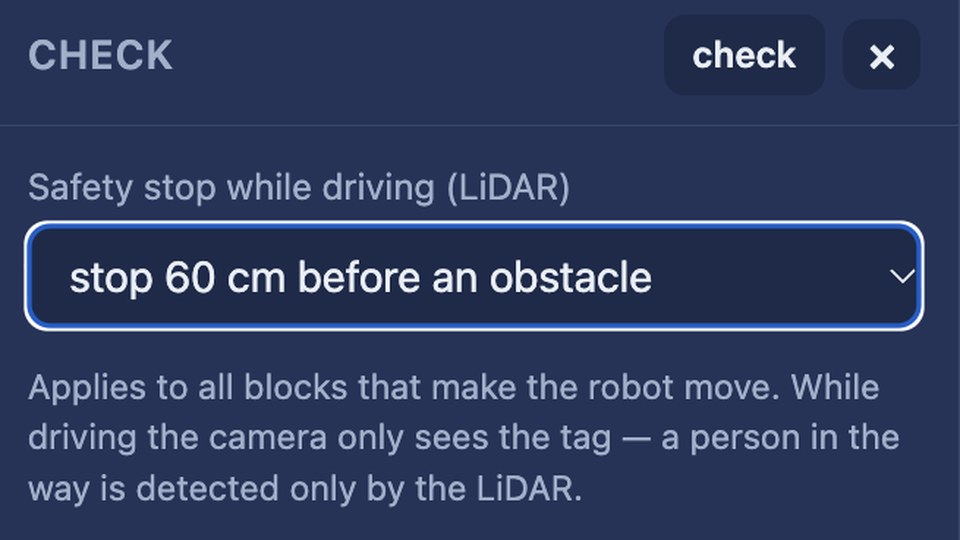
Le bras ne fait jamais de mouvement brusque et STOP freine de façon contrôlée. Quand le robot se met à marcher ou surchauffe, Sentio libère les bras pour l'équilibre et pour protéger les moteurs. Tout arrêter stoppe aussi les gestes automatiques. Pendant la marche, le robot s'arrête devant un obstacle détecté par le LiDAR.
Disponible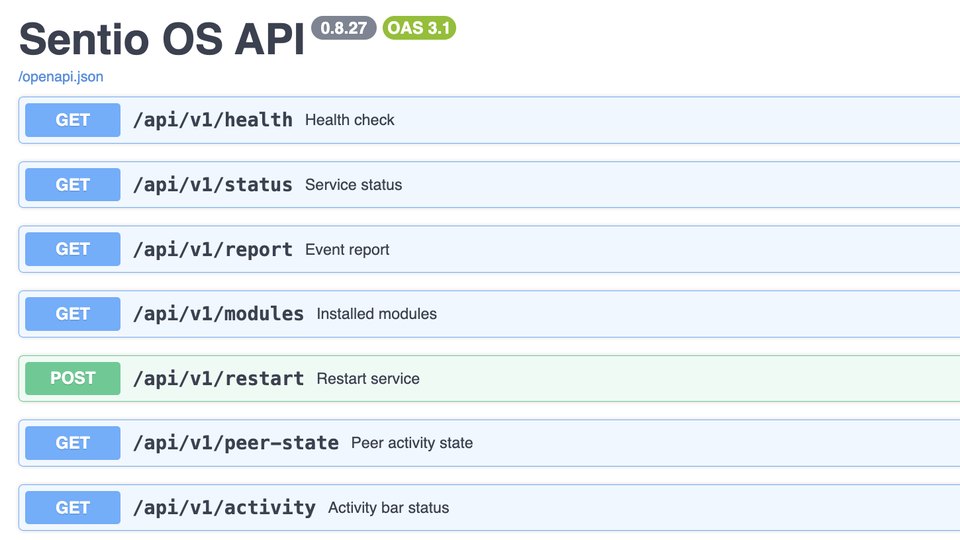
Tout ce que fait l'interface est un appel HTTP sous /api/v1, avec documentation interactive sur le robot. Le SDK est un client Python léger que nous vous envoyons sur demande.
Developer Preview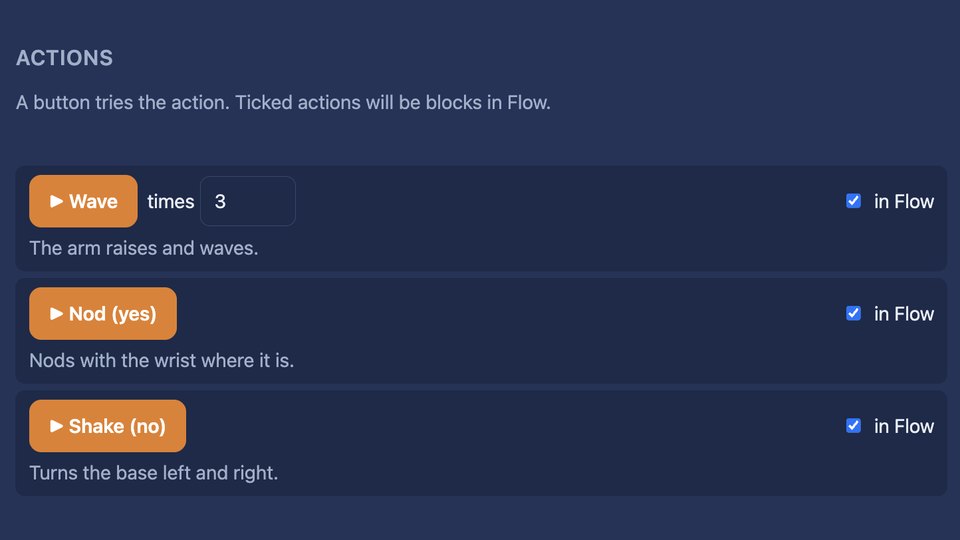
Un Flow peut piloter un bras robotique collaboratif et une prise connectée Shelly : l'humanoïde met une machine en marche, ou remet une pièce à un cobot.
Voir : humanoïde et cobot → Démontré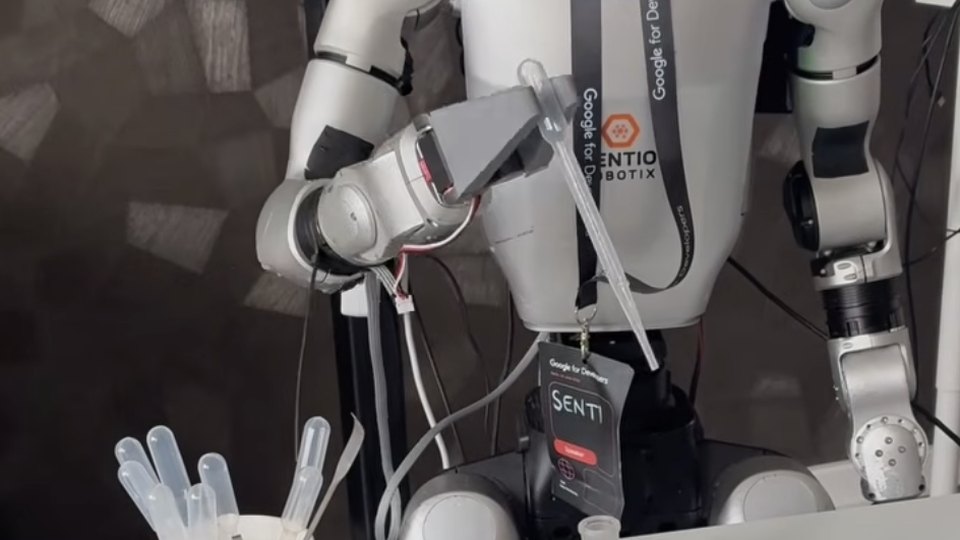
Commande à distance des bras sans casque VR et sans GPU puissant, pour les démonstrations et la collecte de données.
En développementTesté sur Unitree H2 : la marche et les Flows de base fonctionnent, les positions des bras doivent encore être ajustées aux bras plus longs. Pas encore pris en charge. L'objectif : une couche de capacités commune.
Testé · pas encore pris en chargeLe menu suit ce que vous voulez faire : Home, Robot, Devices, Run et Teach. L'aide est intégrée. Anglais et tchèque.
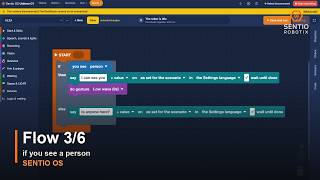
Quand tu vois une personne → dis bonjour → fais un signe de la main → marche jusqu'au marqueur « Table ».
Les blocs sont nommés d'après ce que fait le robot : Talk, Look, Arm, Walk. Les équipes de production peuvent passer à un vocabulaire d'atelier, et le programme est affiché ligne par ligne à côté des blocs.
Un Flow est vérifié avant son lancement et indique l'étape en cours. Enregistrez-le comme Skill et il obtient son propre déclencheur. Vos propres Skills, vous les créez dans Flow ; les Skills spécialisés, un intégrateur peut les fournir.
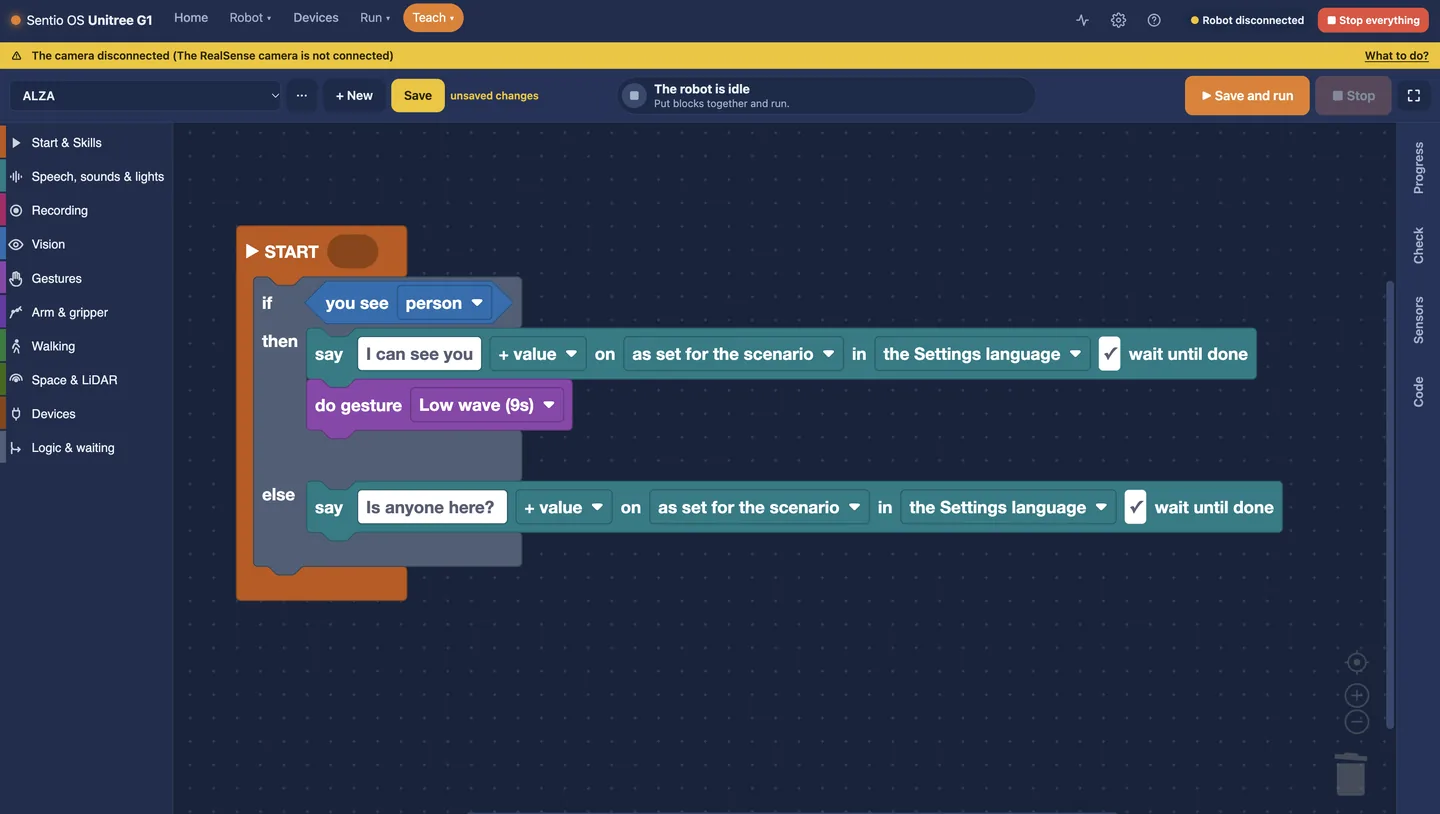
Si tu vois une personne : dis « Je vous vois » et fais un signe de la main. Sinon : demande « Il y a quelqu'un ? »
Sentio OS est une seule image Docker pour ARM 64 bits. Il fonctionne à côté du logiciel d'origine du robot et ne le réécrit jamais. Désactivez-le et le robot fonctionne comme avant.
Installez le conteneur sur le second ordinateur du robot (Jetson Orin NX). Logiciel uniquement, sans matériel supplémentaire.
Un kit prêt à l'emploi porté par le robot : Jetson Orin Nano Super, alimentation par la batterie du robot et préhenseur Sentio, installés et testés. Un seul câble Ethernet au niveau du cou du robot.
Linux ARM 64 bits avec Docker, 8 Go de RAM ou plus, stockage NVMe, Ethernet filaire vers le robot. Pas de GPU nécessaire à ce jour.
La licence est attachée à un seul robot et valable un an, mises à jour incluses. C'est un fichier signé : le robot n'a jamais à se connecter où que ce soit, elle fonctionne donc sur un salon comme sur un réseau fermé. Une licence perpétuelle est disponible sur demande.
Pour les entreprises qui ont acheté un humanoïde, ou s'apprêtent à le faire, et veulent qu'il soit vite opérationnel.
De la caisse fermée au robot qui fonctionne en toute sécurité.
Formation technique pour vos développeurs et ingénieurs.
Nous testons ensemble un nouvel usage précis d'un humanoïde.
Pas besoin de cahier des charges technique. Dites-nous ce que vous voulez essayer, ou installez Sentio OS et découvrez-le par vous-même.