Softwarelaget mellem en humanoid og det arbejde, du vil have den til at udføre.
Sentio OS er et applikations- og runtime-lag, der kører oven på robottens egen software. Det erstatter ikke producentens firmware, Linux eller lavniveaustyringen og sikkerheden.
Du sammensætter adfærd af blokke, genbruger den som Skills, udløser den med en knap, en gestus eller noget, robotten ser, og kører den på selve robotten, offline. Tilgængelig i dag til Unitree G1 EDU.
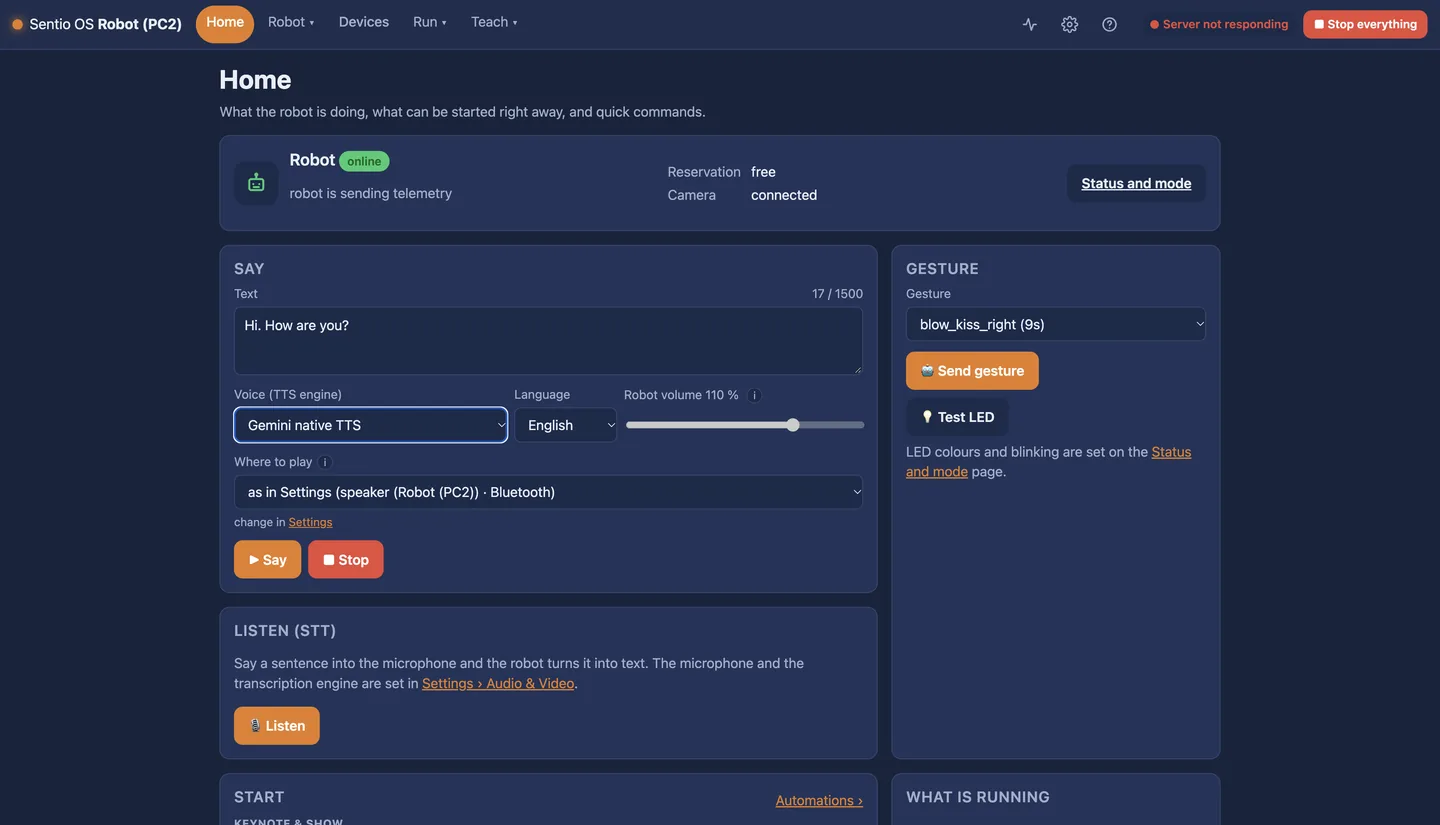
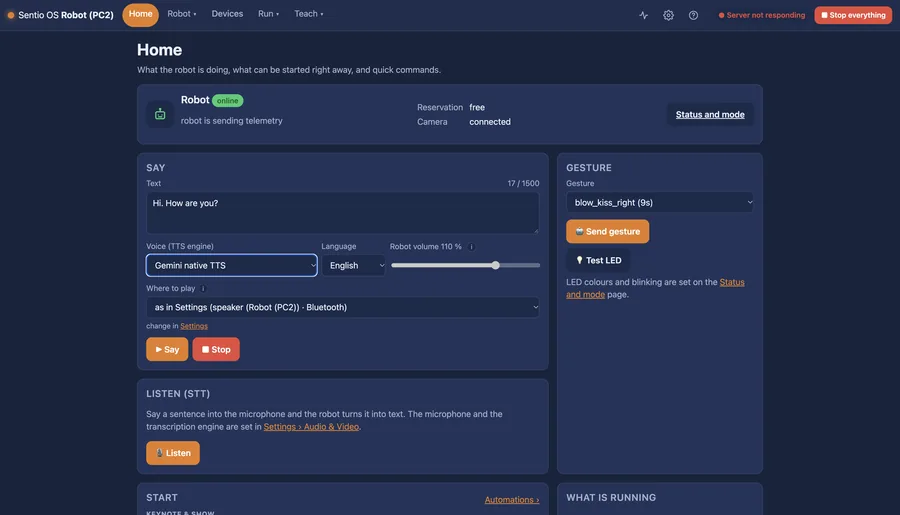
Startskærmen: robotstatus, hurtige kommandoer og det, der kører.
En humanoid leveres med motorer, sensorer og en simpel app. Sentio OS gør dem til opgaver uden måneders integration.
Kør Sentio OS som en container på G1's anden computer eller på Sentio Backpack, som robotten bærer. Ét Ethernet-kabel. Intet i robotten overskrives.
Kombinér trin og betingelser i den visuelle editor: sig, lyt, se, gestikulér, gå, grib. Gem det som en Skill med sin egen udløser.
Start det fra webgrænsefladen, en knap på controlleren, en gestus eller en udløser. Følg kørslen trin for trin. Stop alt med én knap.
Tilgængeligt i dag på Unitree G1 EDU. Hvor der kræves tilbehør, er det nævnt.
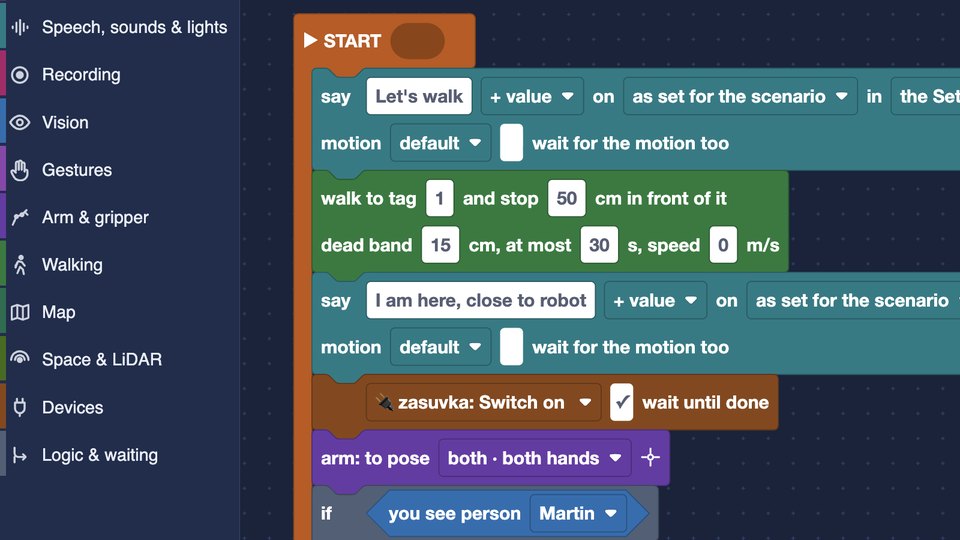
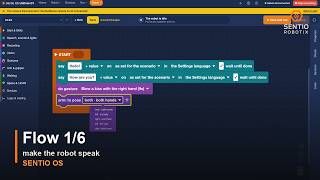
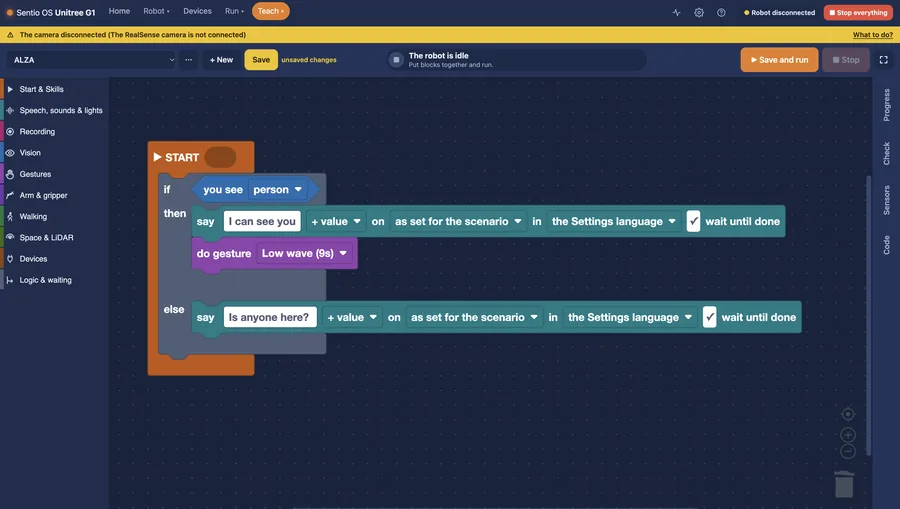
Adfærd sammensat af blokke i browseren, kontrolleret før kørsel, med det aktive trin fremhævet.
Se: Flow 1/6 →Tilgængelig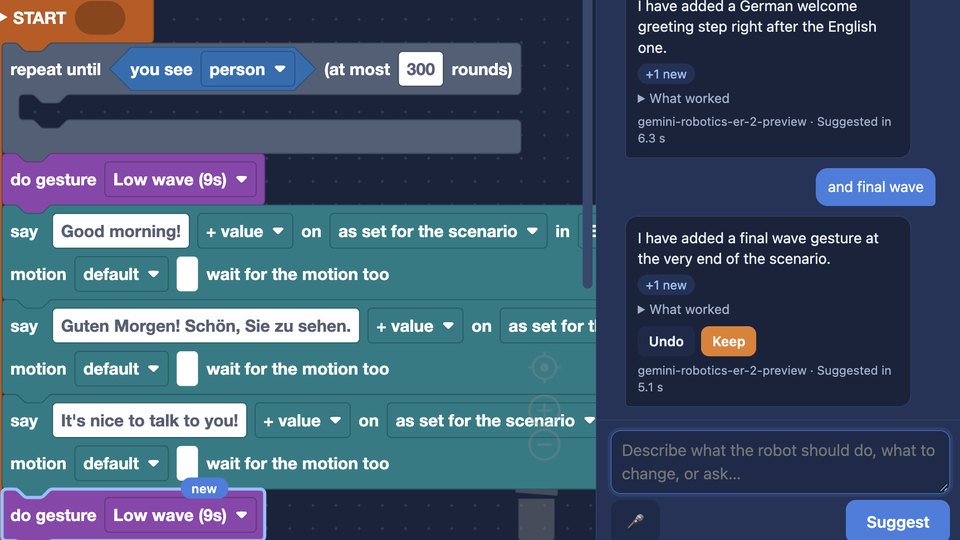
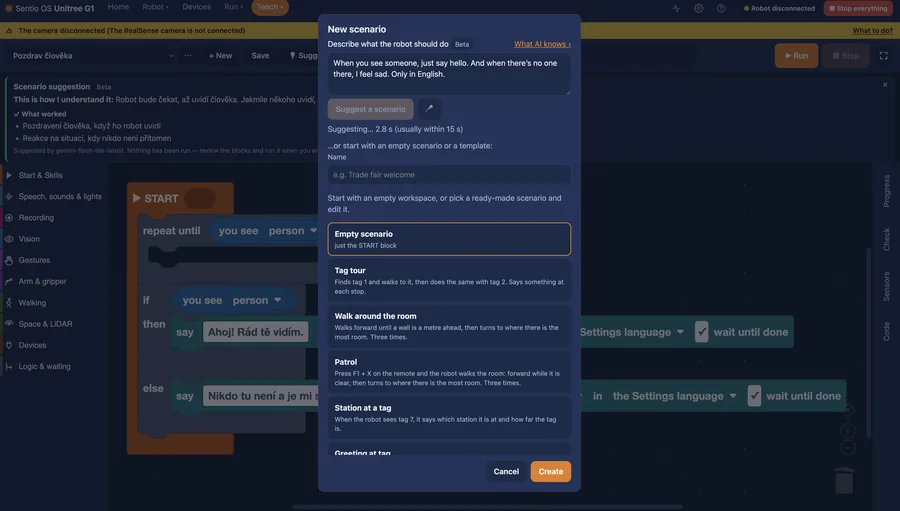
En AI-assistent direkte i editoren. Skriv, hvad robotten skal gøre, og finjustér derefter: “vink efter hilsenen”. Hver ændring fremhæves, og med ét klik beholder eller fortryder du den. Den finder aldrig på noget, robotten ikke kan.
Tilgængelig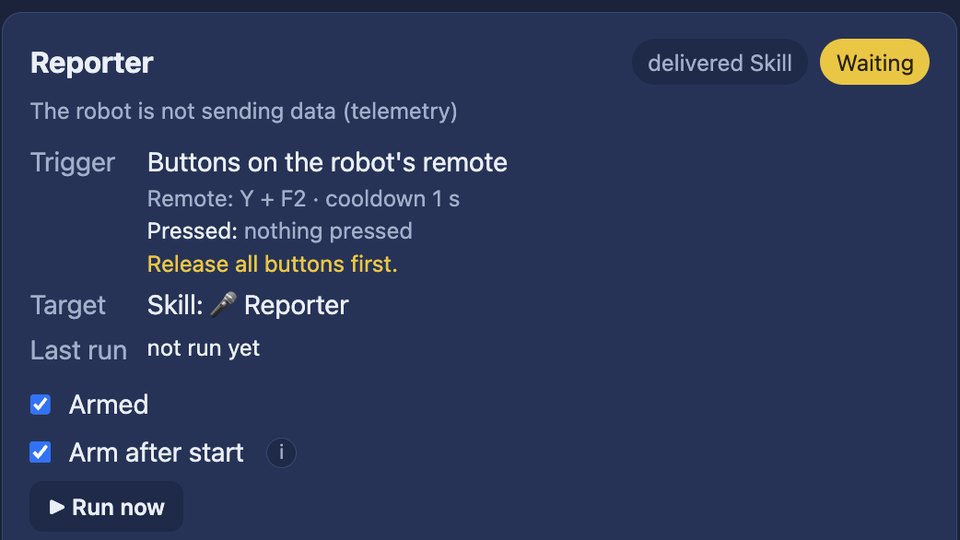
Et Flow gemt som en Skill vises blandt handlingerne og kan startes med en knap, en bevægelse af håndleddet eller det, robotten ser.
Tilgængelig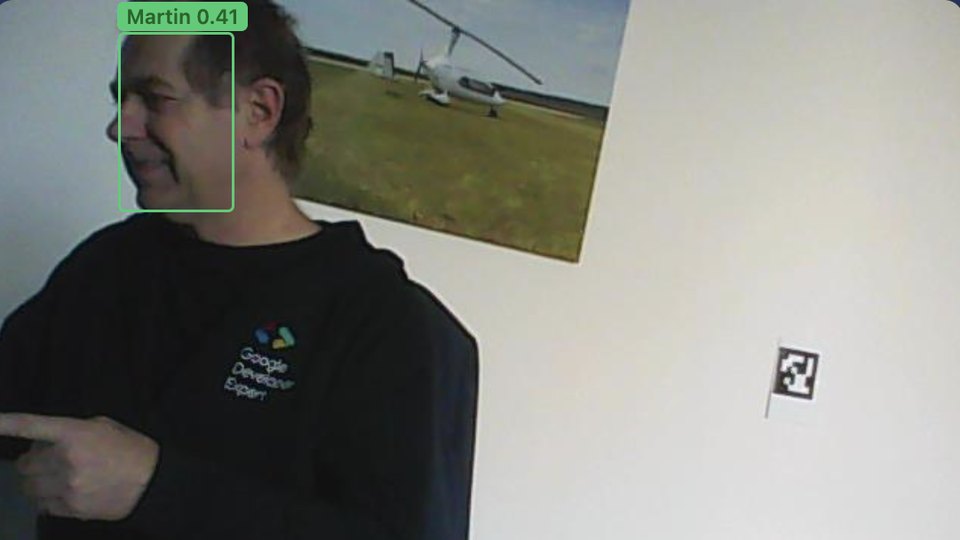
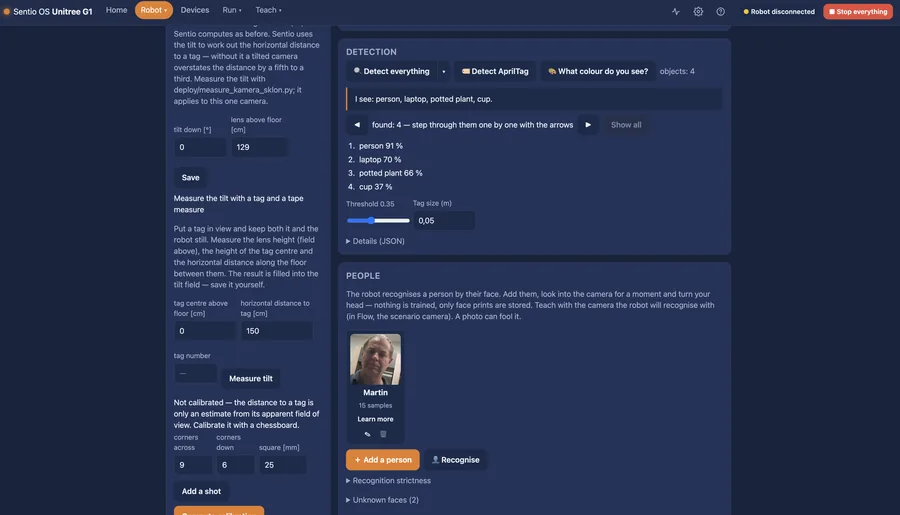
Detektion af objekter og personer, AprilTag-markører, ansigtsgenkendelse og hilsen ved navn, en beskrivelse af scenen.
Se →Tilgængelig · RealSense-kamera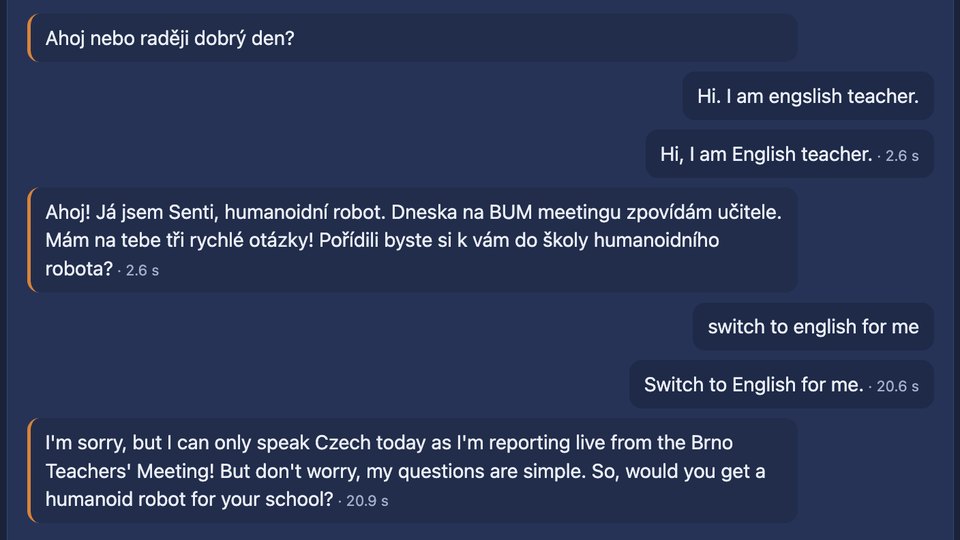
Lytning, stemmekommandoer, en samtaleagent og talesyntese. Engelsk, tjekkisk og slovakisk. Talegenkendelse (NVIDIA Parakeet) og stemme (Piper) kører lokalt uden internet, eller du vælger skyen. Med lokale modeller forlader ingen data robotten.
Se →Tilgængelig · mikrofon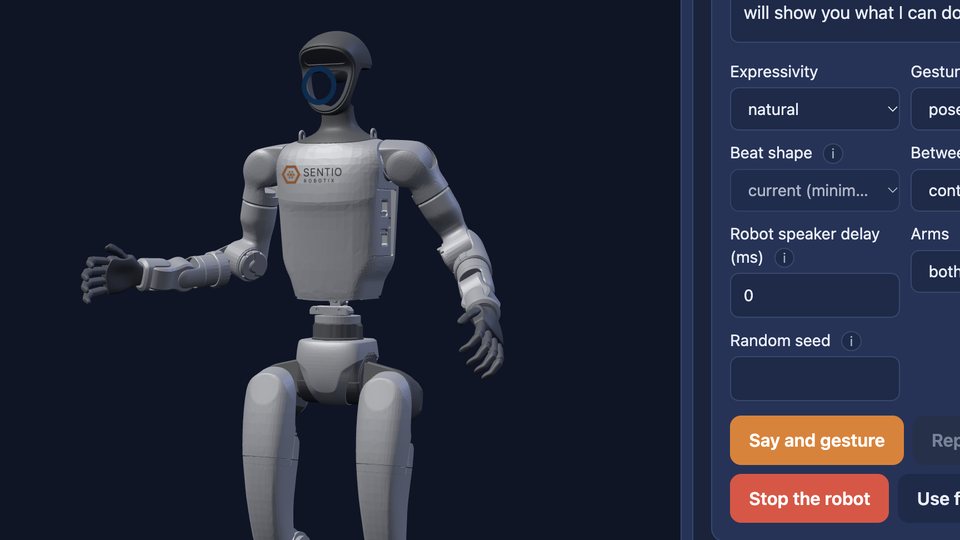
Robotten gestikulerer, mens den taler: gestus planlagt ud fra indholdet i hver sætning, holdt i pauserne, begge arme sammen. Diskret, naturlig eller ekspressiv stil, afprøvet på en 3D-model. Når den ikke taler, trækker den vejret, og armene bevæger sig frit.
Tilgængelig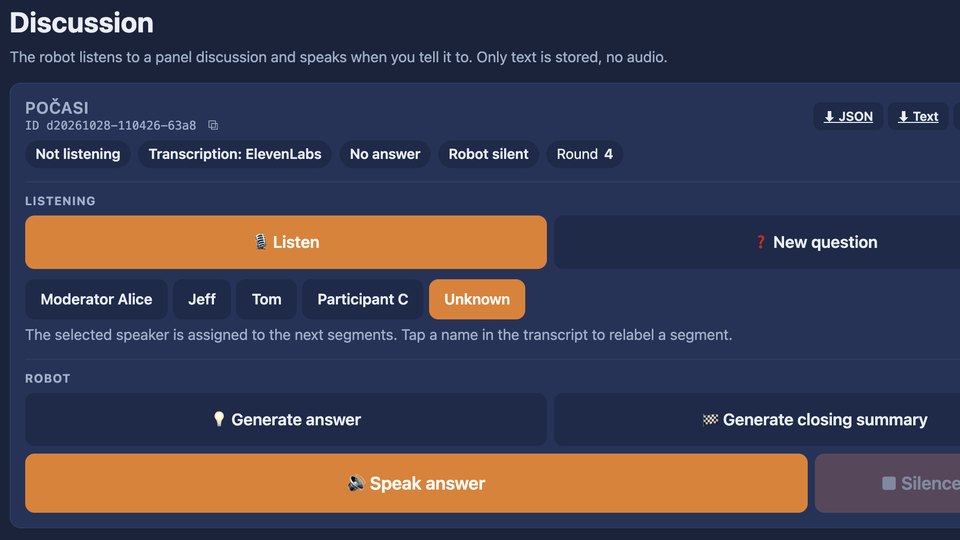
Robotten tager plads ved et rundt bord. Den lytter til talerne, svarer og gestikulerer og lyser afhængigt af, om den taler eller lytter. Fyldreplikker afspilles med det samme, uden pinlige pauser.
Tilgængelig · mikrofon
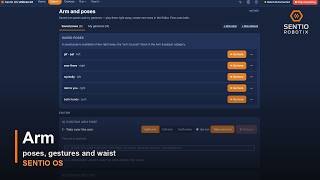
Lær robotten armpositioner ved at føre hånden, arbejd i et gitter over bordet, følg et objekt, pick-and-place med Sentio-griberen.
Se →Tilgængelig · Sentio-griber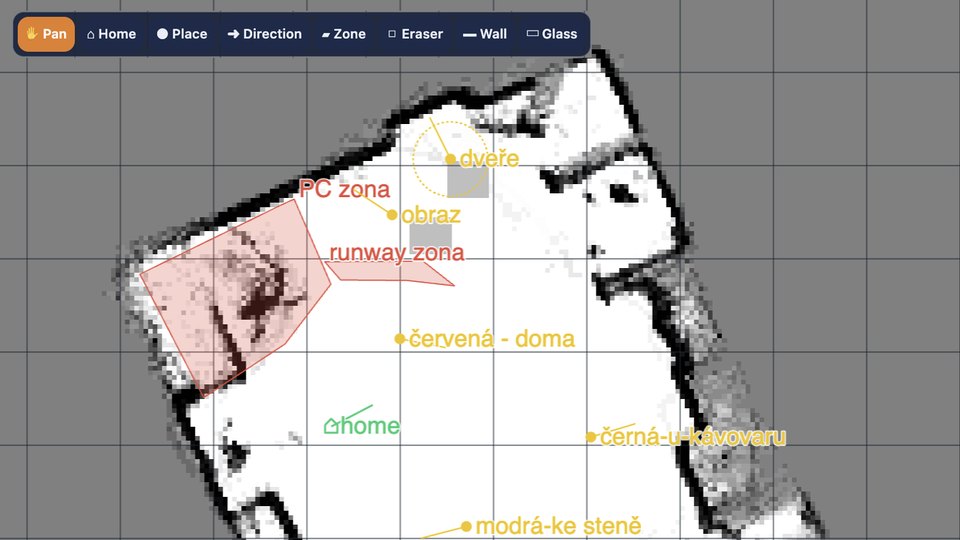
Gå til en markør, søg efter den, gå gennem frit rum med LiDAR, lad en person føre robotten ved hånden. Kortet bliver mere præcist for hver tur, og vægge og glas kan tegnes ind.
Se →Tilgængelig · LiDAR valgfri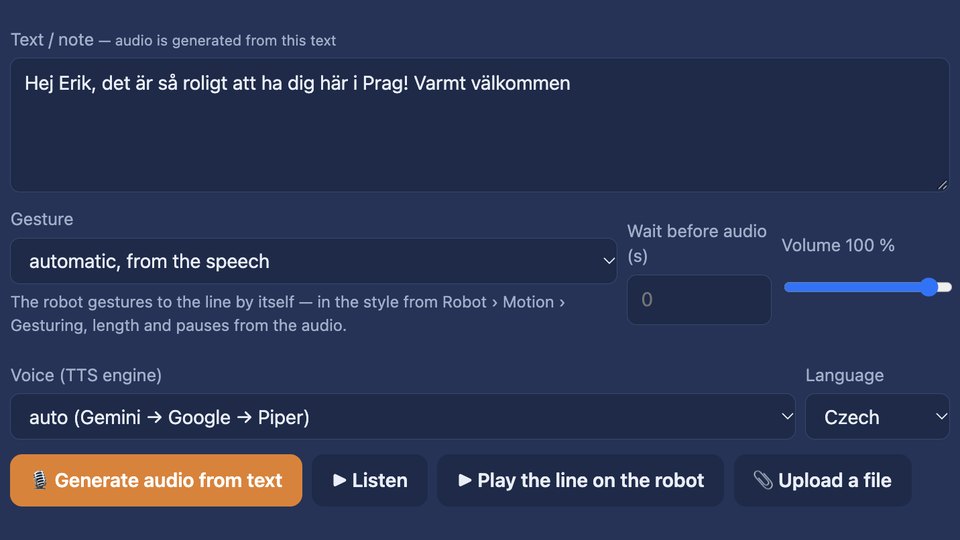
Keynote & Show: oplægsholderens og robottens replikker med lyd, afviklet fra ét sted. Gestus til hver replik oprettes automatisk.
Se →Tilgængelig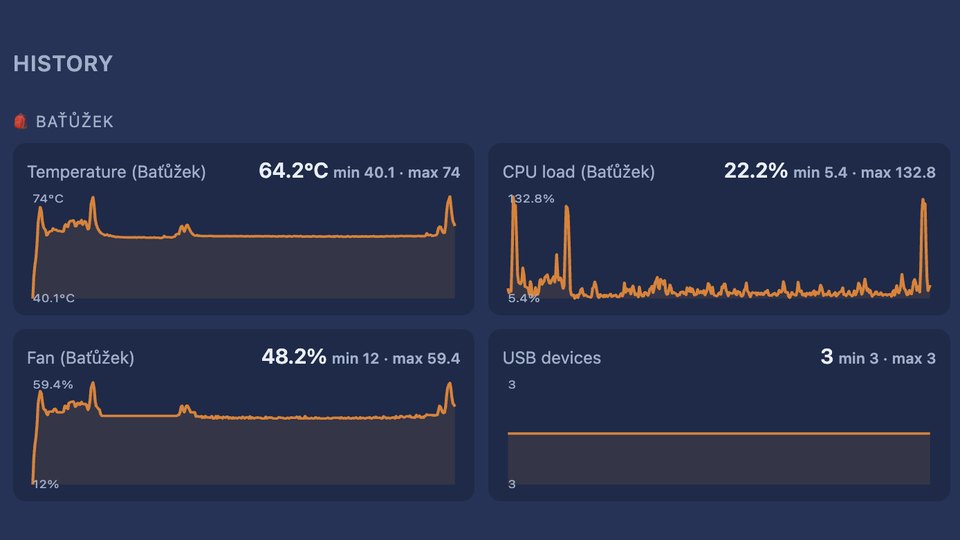
Telemetri, belastning og temperaturer, en hardware-watchdog, en sort boks med det, der skete, og en stop alt-knap.
Tilgængelig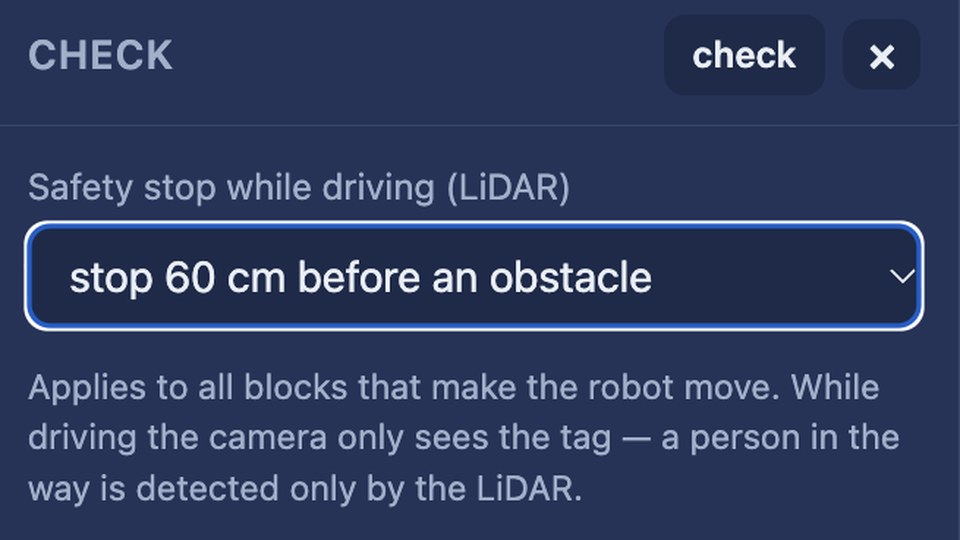
Armen laver aldrig ryk, og STOP bremser kontrolleret. Når robotten begynder at gå eller bliver overophedet, frigiver Sentio armene af hensyn til balancen og for at beskytte motorerne. Stop alt stopper også automatiske gestus. Under gang stopper robotten foran en forhindring registreret af LiDAR.
Tilgængelig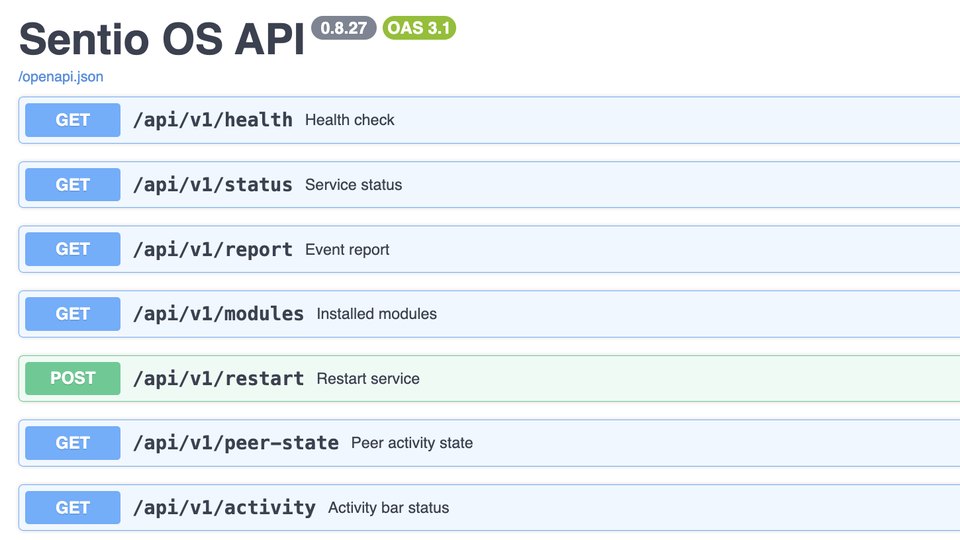
Alt, hvad grænsefladen gør, er et HTTP-kald under /api/v1 med interaktiv dokumentation på robotten. SDK'et er en tynd Python-klient, som vi sender dig på forespørgsel.
Developer Preview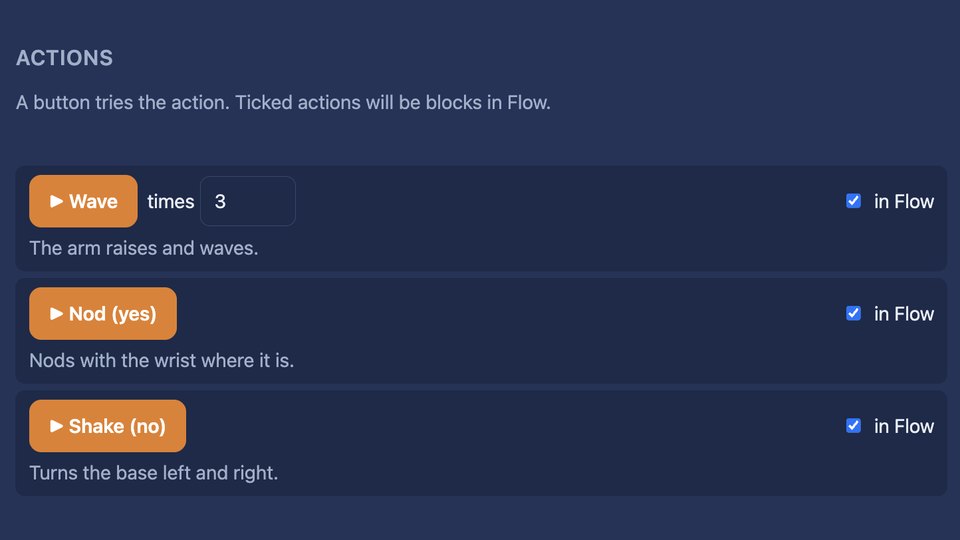
Et Flow kan styre en kollaborativ robotarm og et Shelly-smartstik: humanoiden tænder en maskine eller rækker et emne til en cobot.
Se: humanoid og cobot → Demonstreret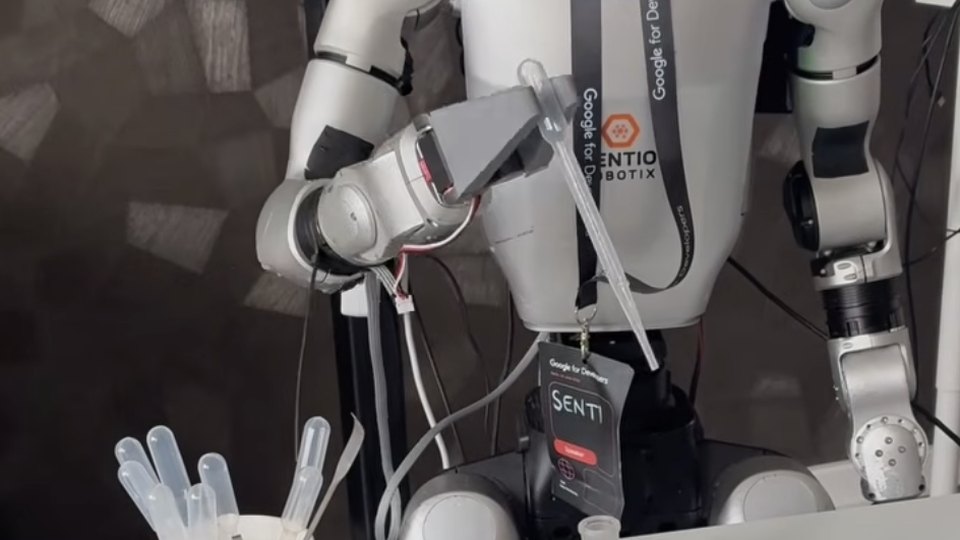
Fjernstyring af armene uden VR-headset og uden en kraftig GPU, til demonstrationer og dataindsamling.
Under udviklingTestet på Unitree H2: gang og grundlæggende Flows kører, armpositionerne skal stadig justeres til de længere arme. Endnu ikke understøttet. Målet er et fælles funktionslag.
Testet · endnu ikke understøttetMenuen følger det, du vil gøre: Home, Robot, Devices, Run og Teach. Hjælpen er indbygget. Engelsk og tjekkisk.
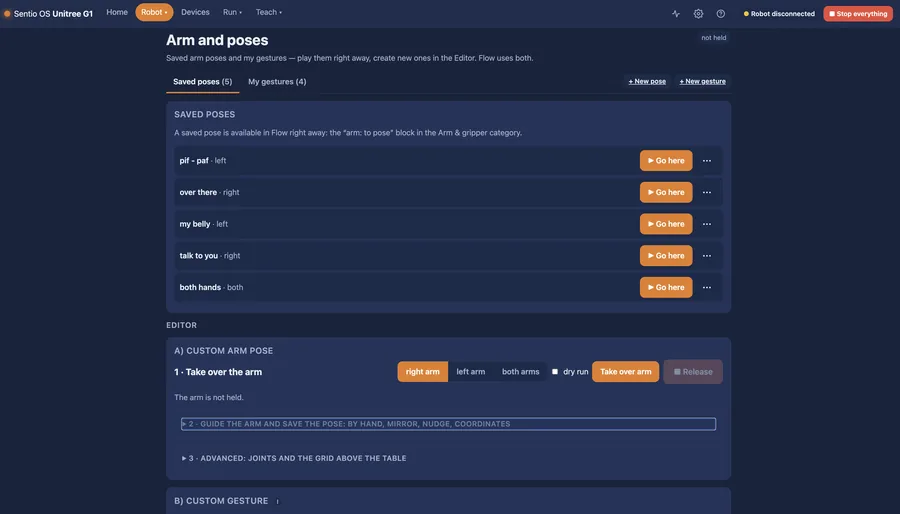
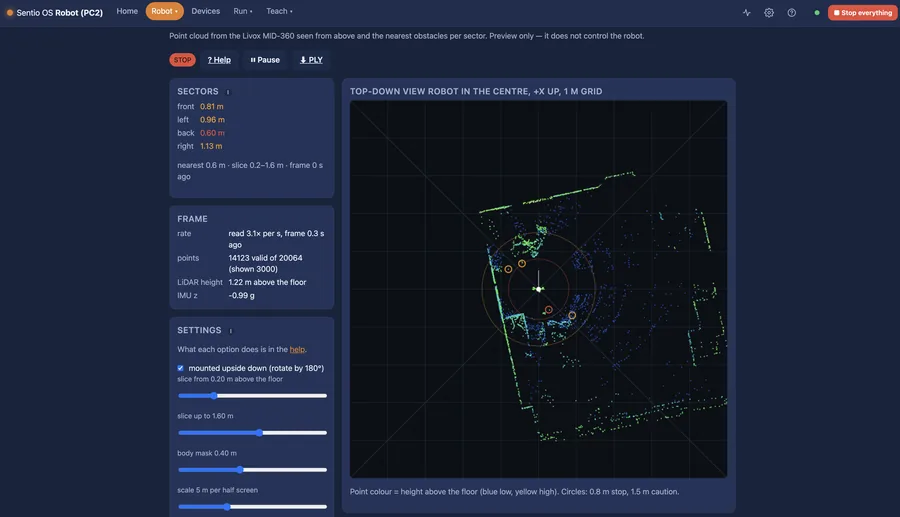
Når du ser en person → sig hej → vink → gå til markøren “Bord”.
Blokkene hedder det, robotten gør: Talk, Look, Arm, Walk. Folk fra produktionen kan skifte til et fabriksordforråd, og ved siden af blokkene vises programmet linje for linje.
Et Flow kontrolleres, før det starter, og viser, hvilket trin der er i gang. Gem det som en Skill, og det får sin egen udløser. Dine egne Skills bygger du i Flow; specialiserede kan en integrator levere.
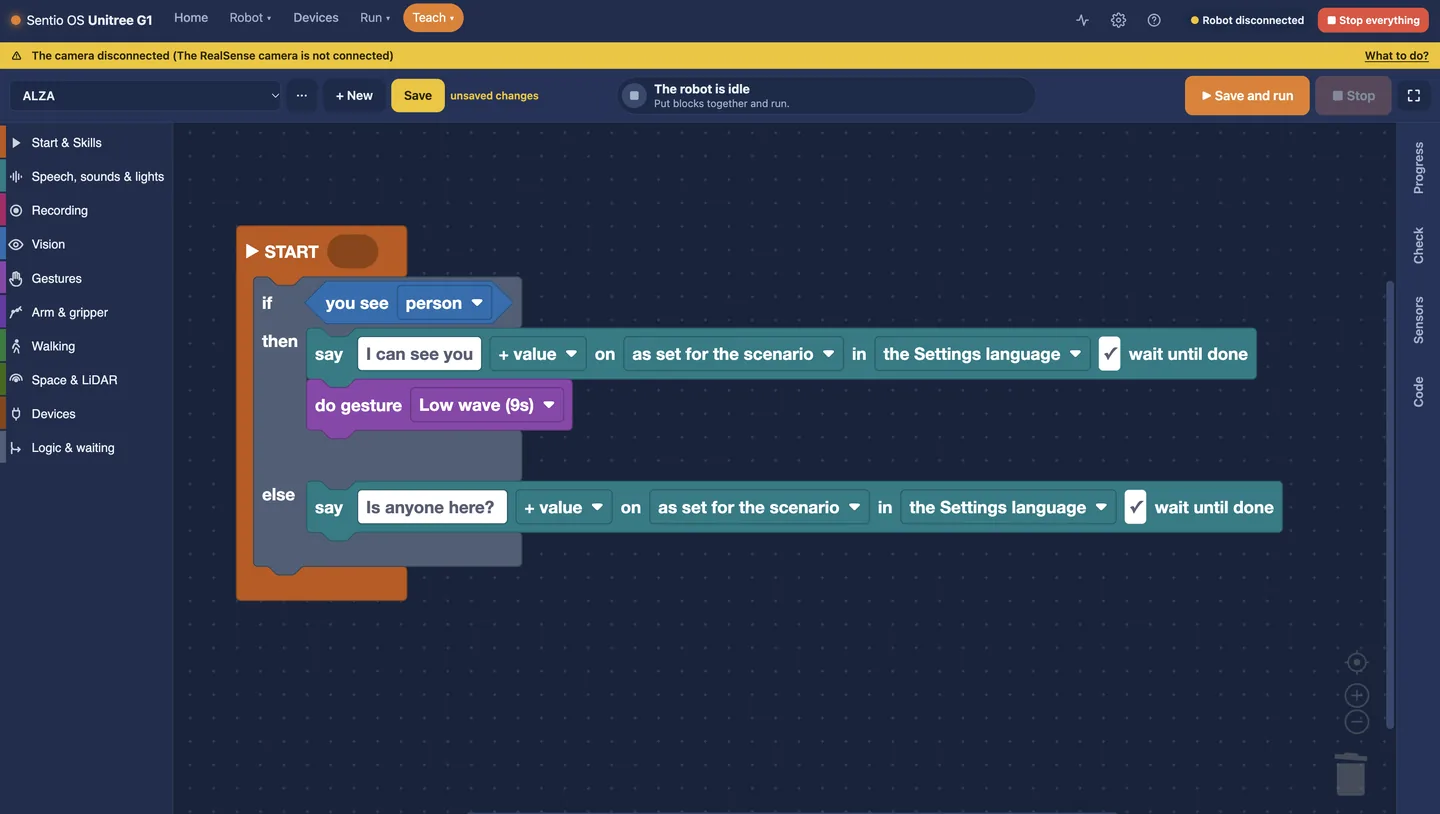
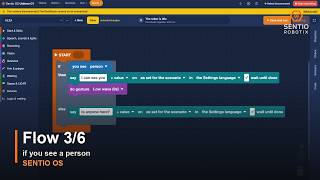
Hvis du ser en person: sig “Jeg kan se dig” og vink. Ellers: spørg “Er der nogen?”
Sentio OS er ét Docker-image til 64-bit ARM. Det kører ved siden af robottens originale software og overskriver den aldrig. Sluk for det, og robotten virker som før.
Installér containeren på robottens anden computer (Jetson Orin NX). Kun software, ingen ekstra hardware.
Et færdigt sæt, som robotten bærer: Jetson Orin Nano Super, strøm fra robottens batteri og Sentio-griber, installeret og testet. Ét Ethernet-kabel ved robottens nakke.
64-bit ARM Linux med Docker, 8 GB RAM eller mere, NVMe-lager, kablet Ethernet til robotten. Ingen GPU nødvendig i dag.
Licensen hører til én robot og gælder i et år inkl. opdateringer. Den er en signeret fil: robotten behøver aldrig at oprette forbindelse nogen steder, så det virker på en messe og på et lukket netværk. En tidsubegrænset licens fås på forespørgsel.
Til virksomheder, der har købt en humanoid eller er på vej til det, og som vil have den i gang hurtigt.
Fra lukket kasse til en robot, der kører sikkert.
Teknisk træning til dine udviklere og ingeniører.
Sammen tester vi én konkret ny anvendelse af en humanoid.
Du behøver ikke en teknisk kravspecifikation. Fortæl os, hvad du vil prøve, eller installér Sentio OS og find selv ud af det.