Softverski sloj između humanoida i posla koji od njega želite.
Sentio OS je aplikacijski i izvršni sloj koji radi povrh vlastitog softvera robota. Ne zamjenjuje firmver proizvođača, Linux ni upravljanje niske razine i sigurnosne funkcije.
Ponašanje slažete od blokova, ponovno ga koristite kao Skillove, pokrećete gumbom, gestom ili nečim što robot vidi te ga izvodite na samom robotu, offline. Dostupno već danas za Unitree G1 EDU.
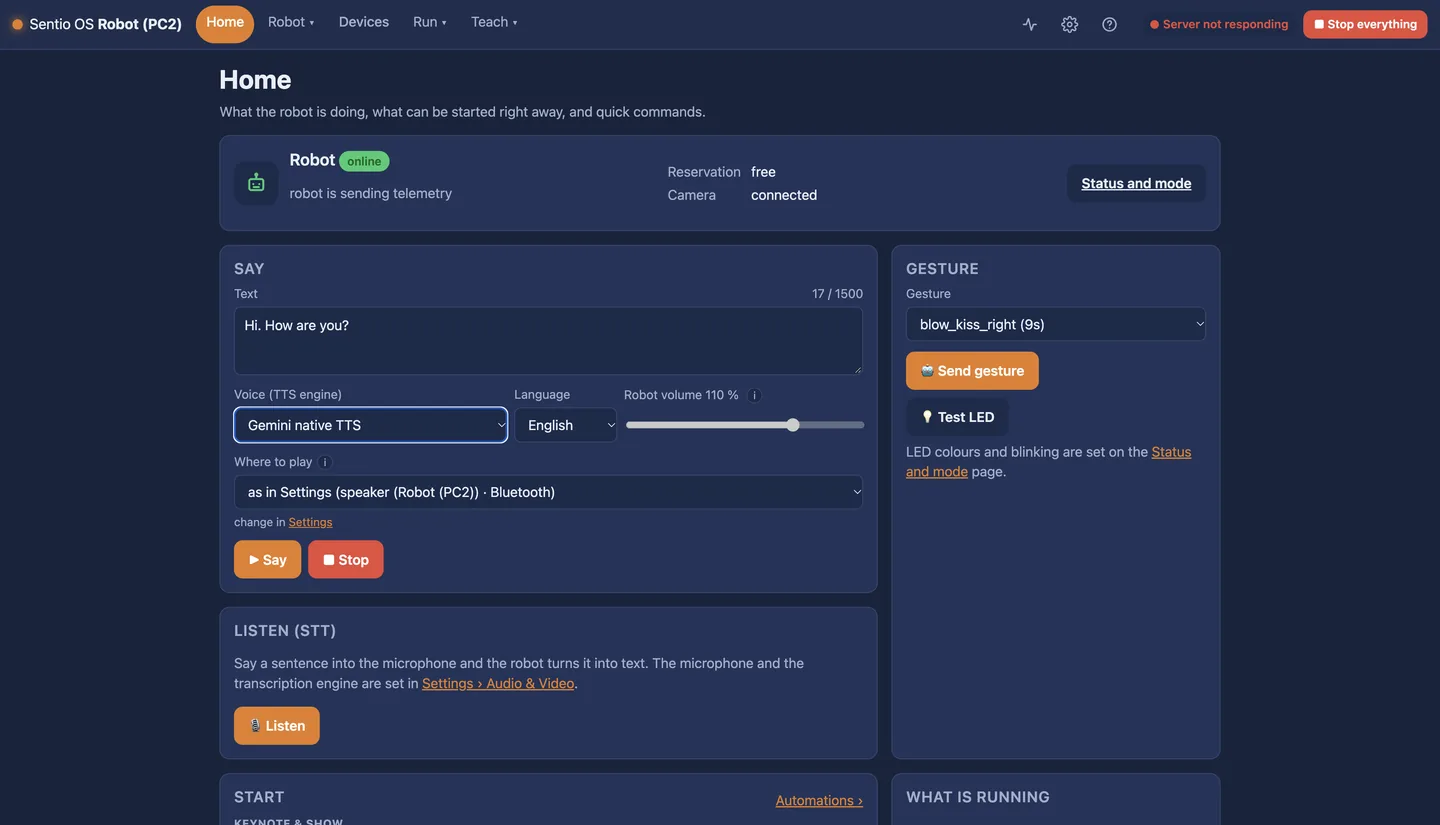
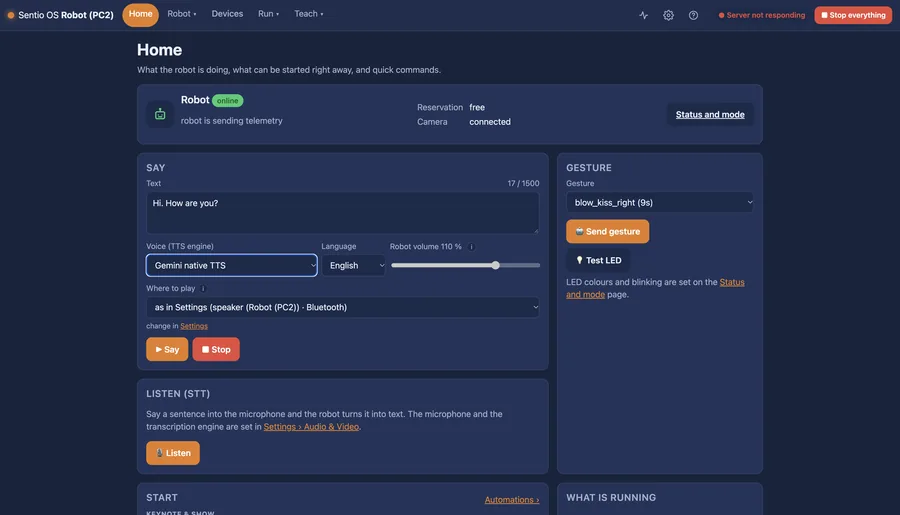
Početni zaslon: stanje robota, brze naredbe i ono što se upravo izvodi.
Humanoid stiže s motorima, senzorima i osnovnom aplikacijom. Sentio OS pretvara ih u zadatke bez mjeseci integracije.
Pokrenite Sentio OS kao kontejner na drugom računalu G1 ili na Sentio Backpacku koji robot nosi. Jedan Ethernet kabel. Ništa se u robotu ne prepisuje.
Kombinirajte korake i uvjete u vizualnom uređivaču: reci, slušaj, gledaj, gestikuliraj, hodaj, hvataj. Spremite to kao Skill s vlastitim okidačem.
Pokrenite ga iz web-sučelja, gumbom na upravljaču, gestom ili okidačem. Pratite izvođenje korak po korak. Sve zaustavite jednim gumbom.
Dostupno već danas na Unitree G1 EDU. Gdje je potrebna dodatna oprema, to je navedeno.
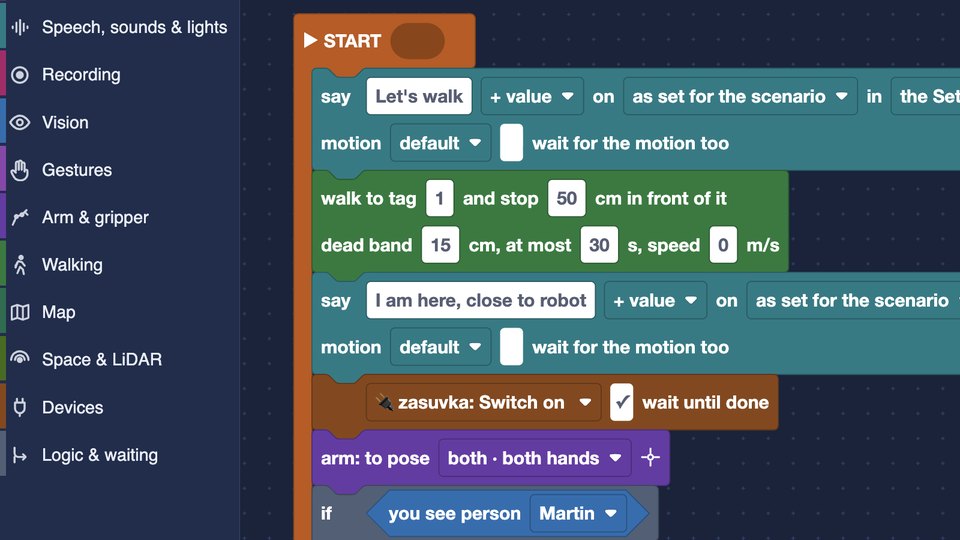
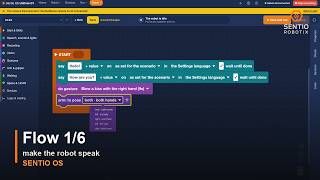
Ponašanje složeno od blokova u pregledniku, provjereno prije pokretanja, s istaknutim korakom koji se izvodi.
Pogledajte: Flow 1/6 →Dostupno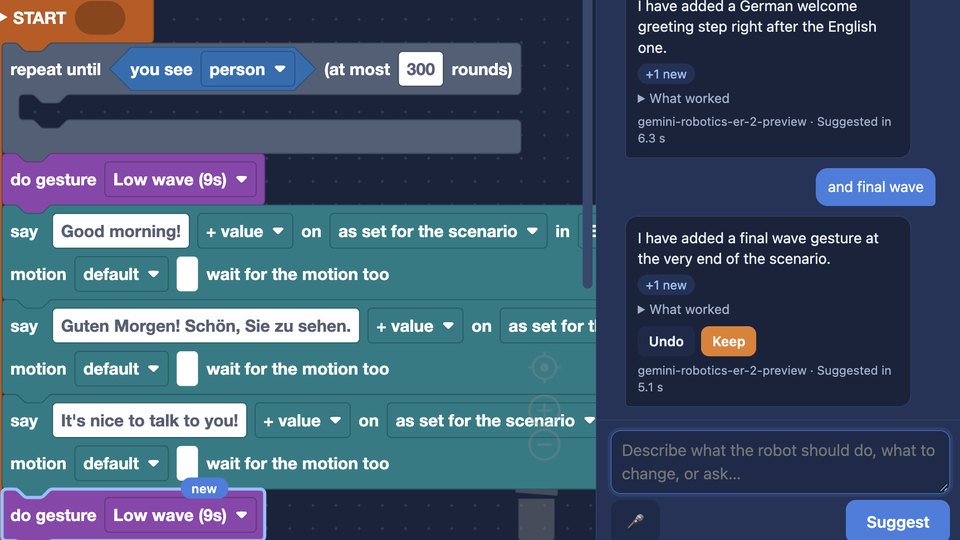
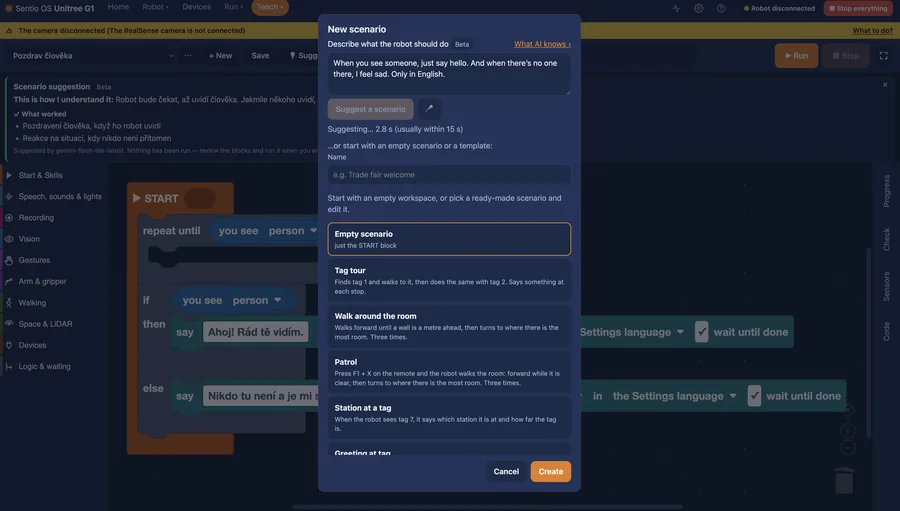
AI asistent izravno u uređivaču. Napišite što robot treba raditi, a zatim to doradite: „mahni nakon pozdrava”. Svaka je izmjena istaknuta i jednim je klikom zadržavate ili poništavate. Nikad ne izmišlja ono što robot ne može.
Dostupno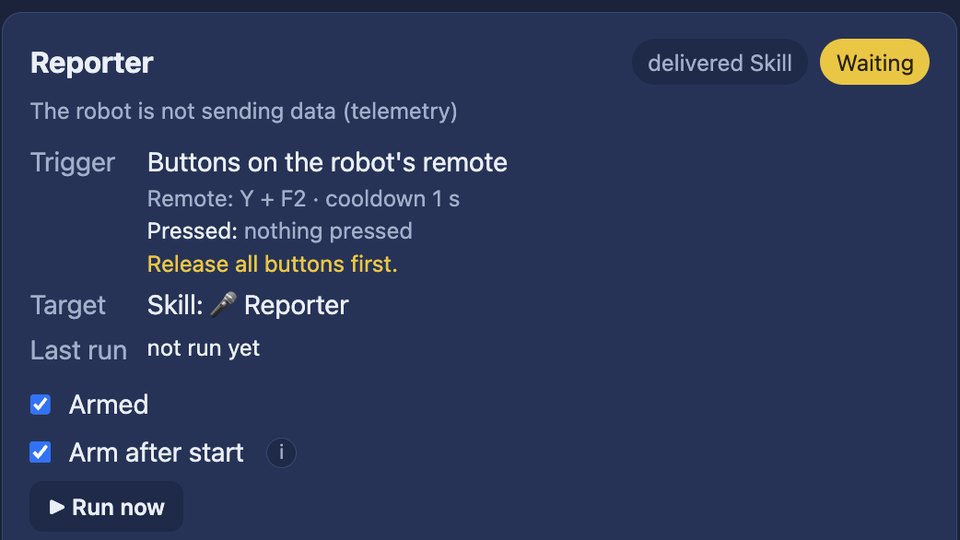
Flow spremljen kao Skill pojavljuje se među akcijama i može se pokrenuti gumbom, pokretom zapešća ili onim što robot vidi.
Dostupno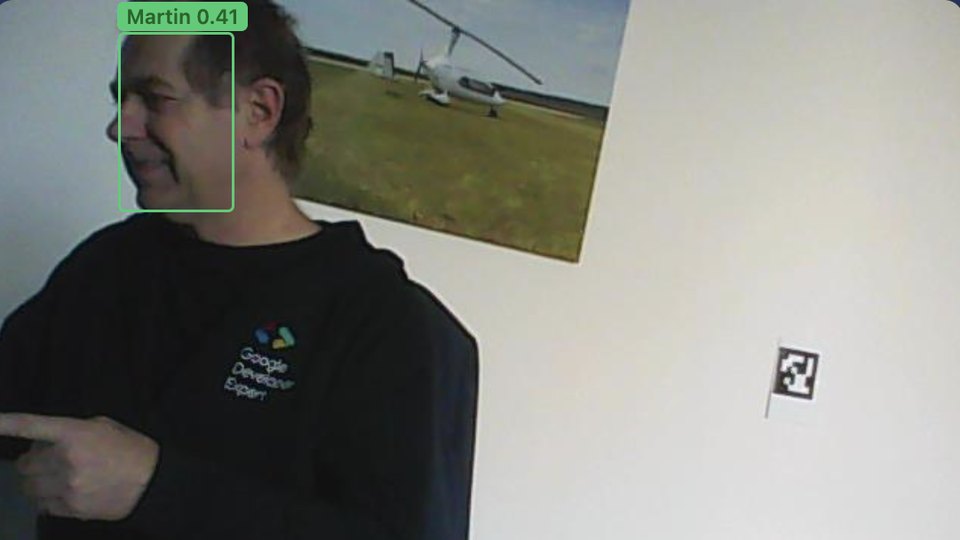
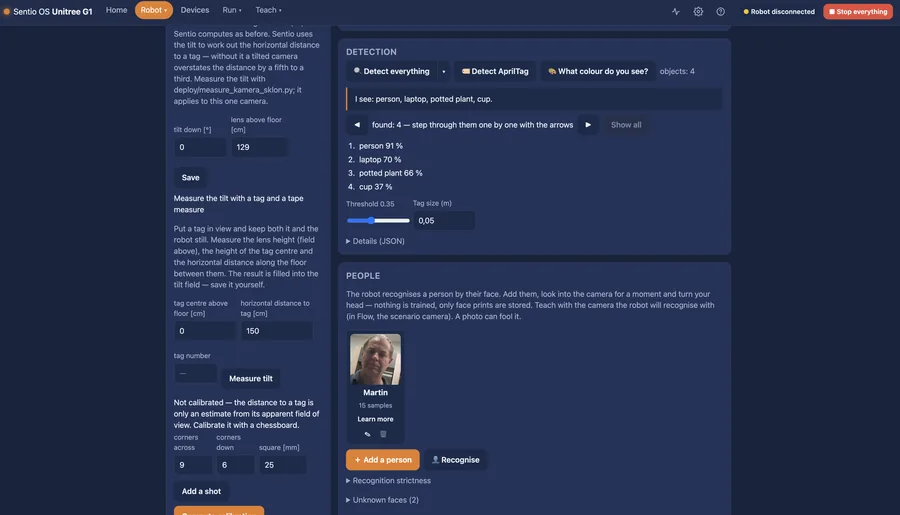
Detekcija predmeta i osoba, markeri AprilTag, prepoznavanje lica i pozdrav imenom, opis scene.
Pogledajte →Dostupno · kamera RealSense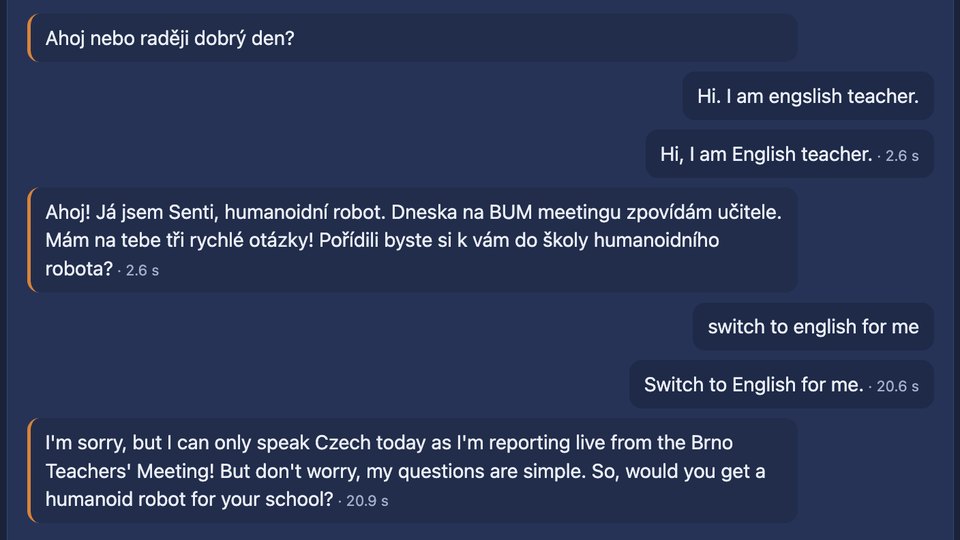
Slušanje, glasovne naredbe, razgovorni agent i sinteza govora. Engleski, češki i slovački. Prepoznavanje govora (NVIDIA Parakeet) i glas (Piper) rade lokalno, bez interneta, a možete odabrati i oblak. S lokalnim modelima nikakvi podaci ne napuštaju robota.
Pogledajte →Dostupno · mikrofon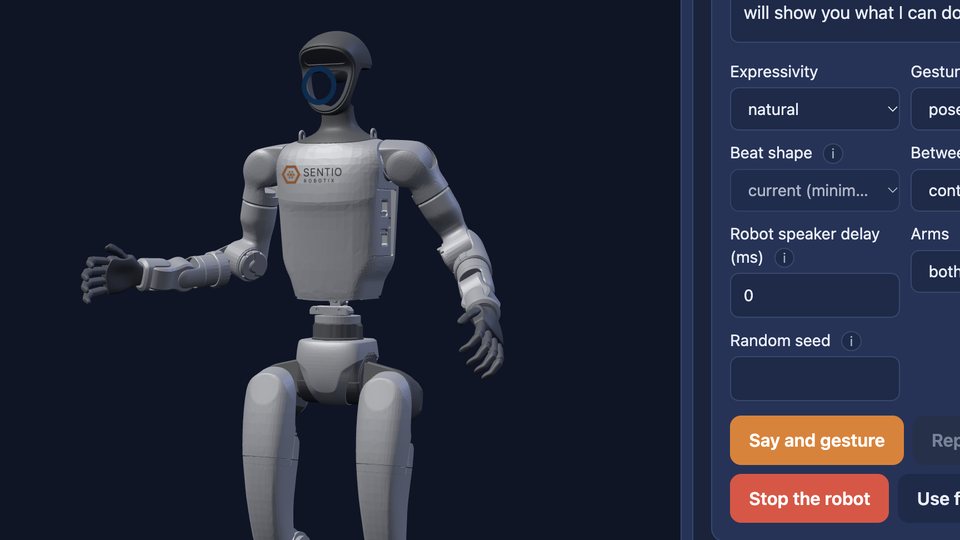
Robot gestikulira dok govori: geste se planiraju prema sadržaju svake rečenice, zadržavaju se u stankama i izvode objema rukama zajedno. Suptilan, prirodan ili izražajan stil, isproban na 3D modelu. Kad ne govori, diše, a ruke mu se slobodno njišu.
Dostupno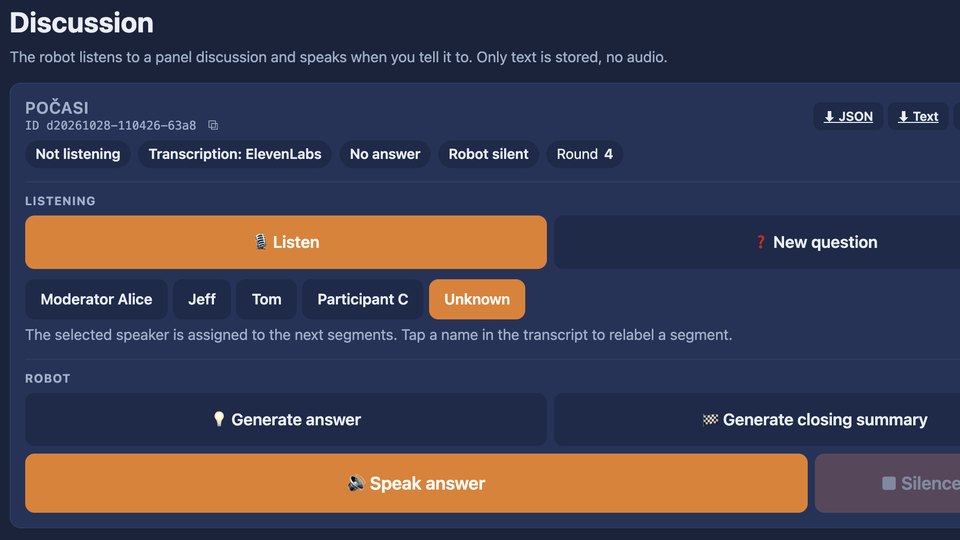
Robot sjeda za okrugli stol. Sluša govornike, odgovara, a gestikulira i svijetli ovisno o tome govori li ili sluša. Prijelazne replike kreću odmah, bez neugodnih stanki.
Dostupno · mikrofon
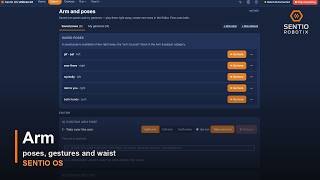
Učite robota položaje ruke tako da mu vodite ruku, radite na mreži iznad stola, pratite predmet, uzimajte i odlažite hvataljkom Sentio.
Pogledajte →Dostupno · hvataljka Sentio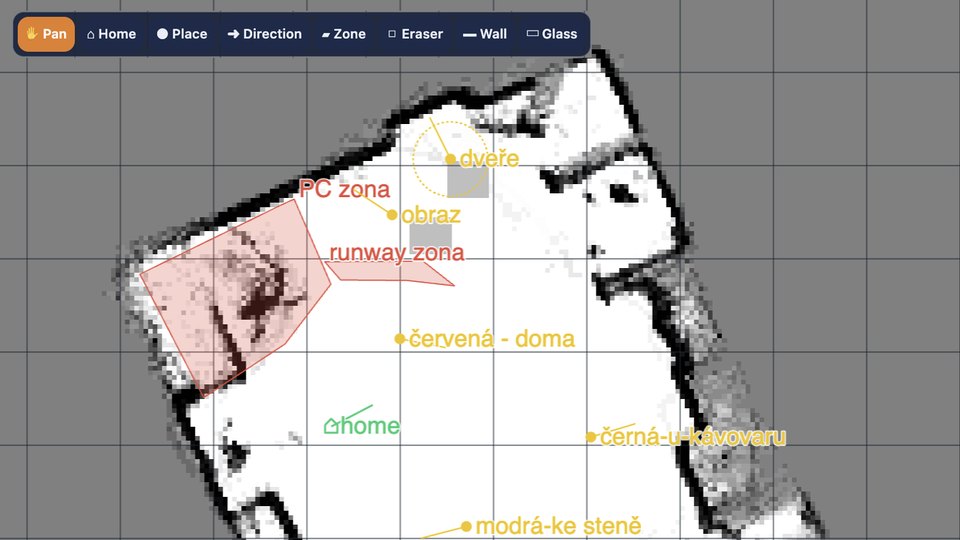
Hodanje do markera, traženje markera, hodanje slobodnim prostorom uz pomoć LiDAR-a, vođenje robota za ruku. Karta se dorađuje svakim prolaskom, a zidovi i staklo mogu se ucrtati.
Pogledajte →Dostupno · LiDAR opcionalno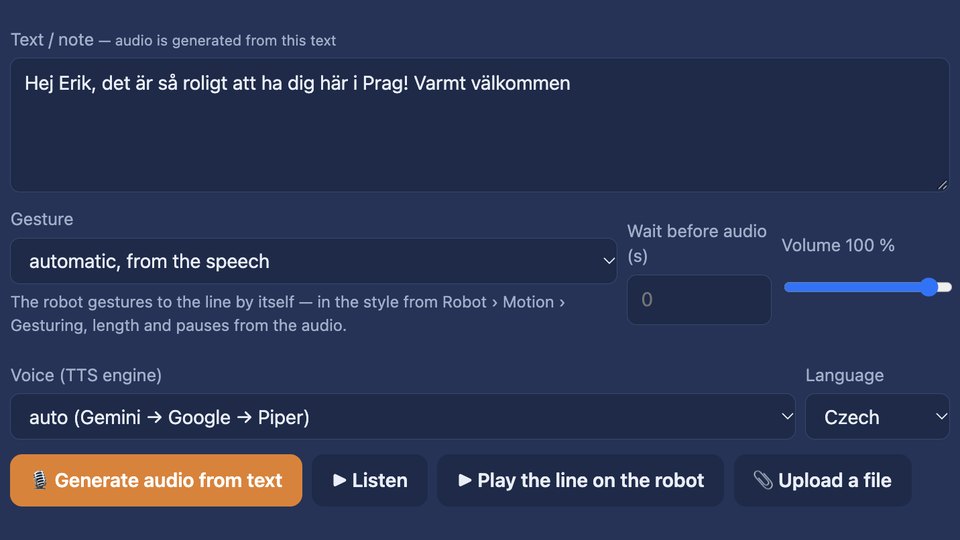
Keynote & Show: replike voditelja i robota sa zvukom, puštane s jednog mjesta. Geste za svaku repliku nastaju automatski.
Pogledajte →Dostupno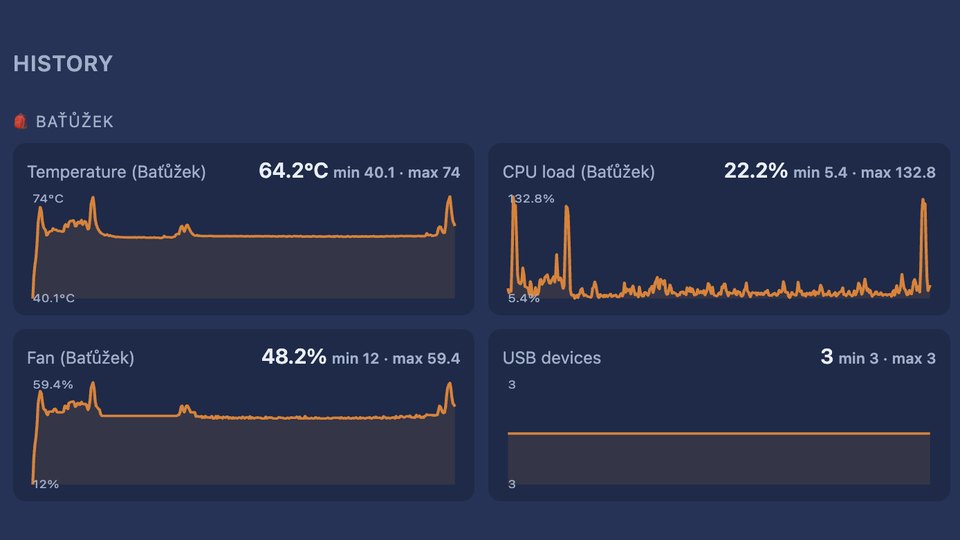
Telemetrija, opterećenje i temperature, hardverski watchdog, crna kutija koja bilježi što se dogodilo i gumb za zaustavljanje svega.
Dostupno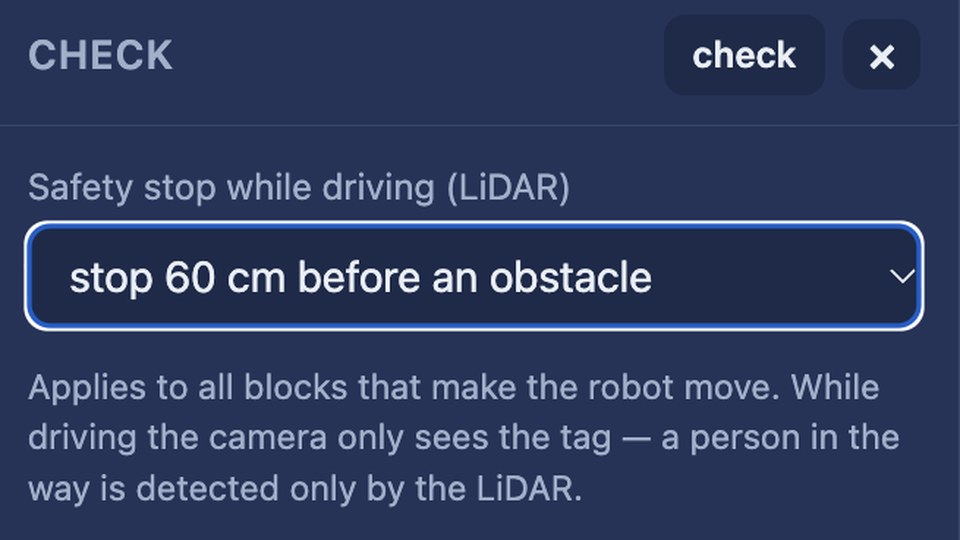
Ruka nikad ne trzne, a STOP koči kontrolirano. Kad robot krene hodati ili se pregrije, Sentio otpušta ruke radi ravnoteže i zaštite motora. Zaustavljanje svega zaustavlja i automatske geste. Tijekom hodanja robot staje pred preprekom koju je otkrio LiDAR.
Dostupno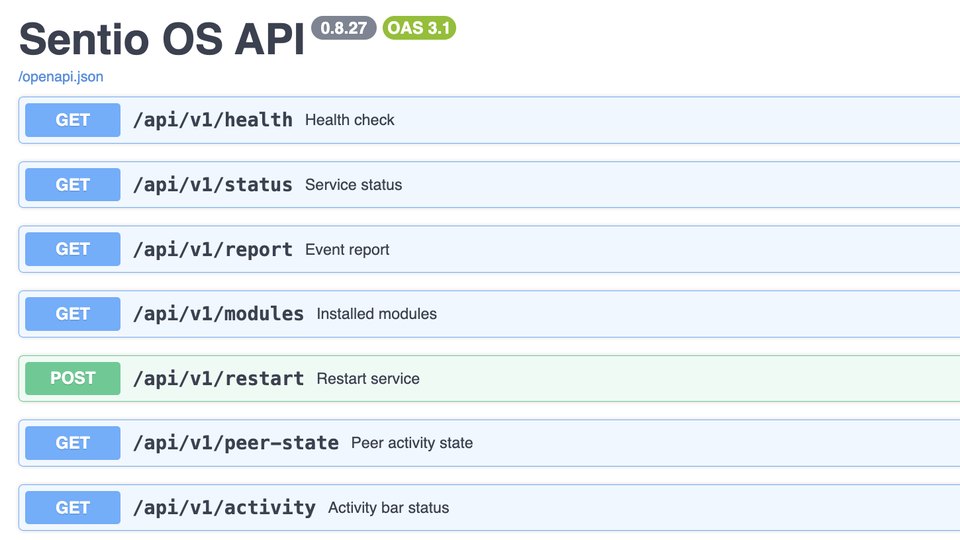
Sve što sučelje radi jest HTTP poziv pod /api/v1 s interaktivnom dokumentacijom na robotu. SDK je tanki Python klijent koji vam šaljemo na zahtjev.
Developer Preview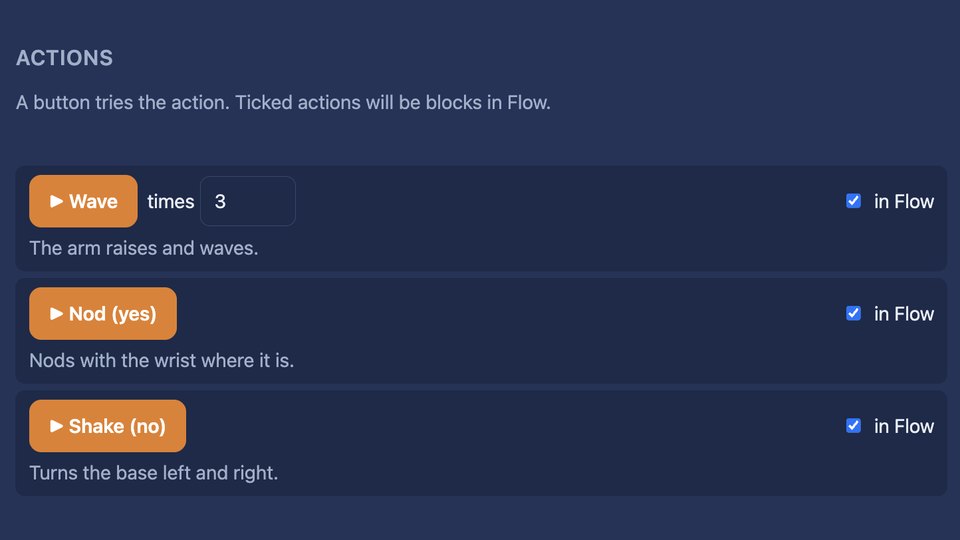
Flow može upravljati kolaborativnom robotskom rukom i pametnom utičnicom Shelly: humanoid uključuje stroj ili dodaje dio kobotu.
Pogledajte: humanoid i kobot → Demonstrirano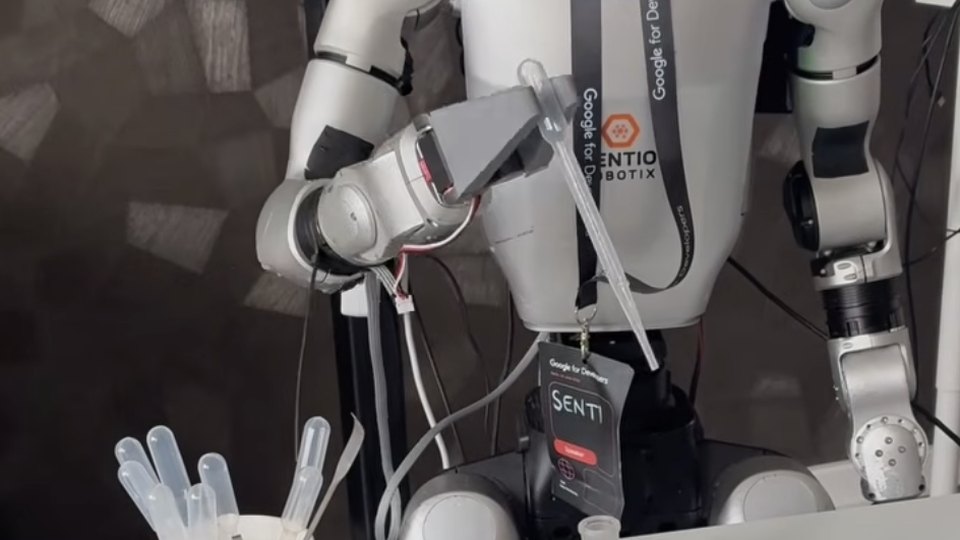
Daljinsko upravljanje rukama bez VR naočala i bez snažnog GPU-a, za demonstracije i prikupljanje podataka.
U razvojuTestirano na Unitree H2: hodanje i osnovni Flowovi rade, položaje ruku još treba prilagoditi duljim rukama. Još nije podržano. Cilj je zajednički sloj mogućnosti.
Testirano · još nije podržanoIzbornik prati ono što želite učiniti: Home, Robot, Devices, Run i Teach. Pomoć je ugrađena. Na engleskom i češkom.
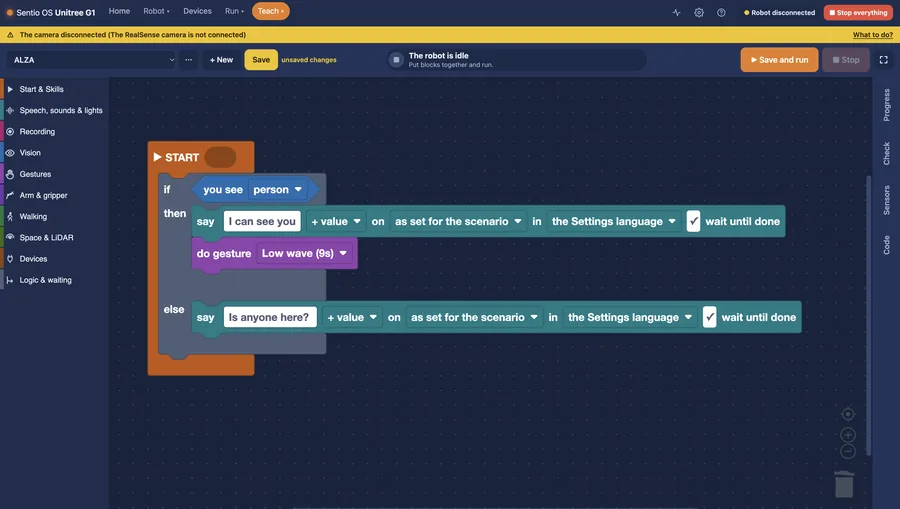
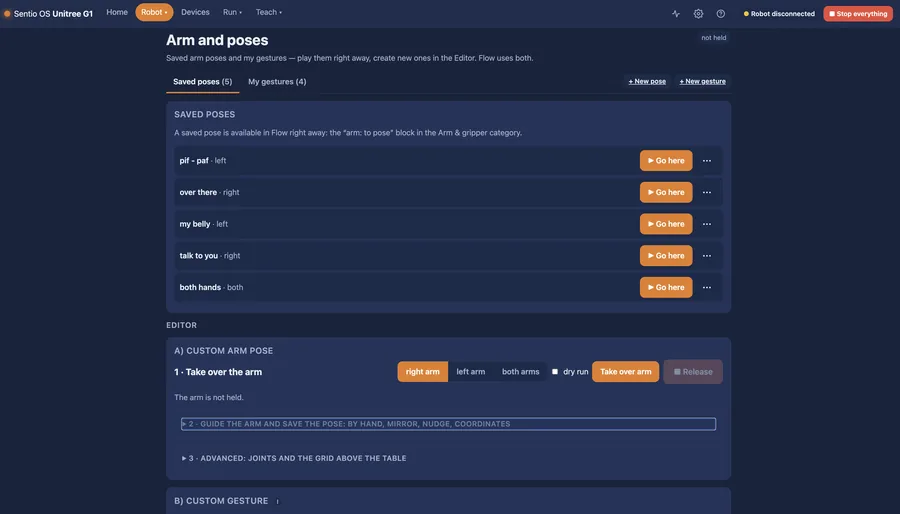
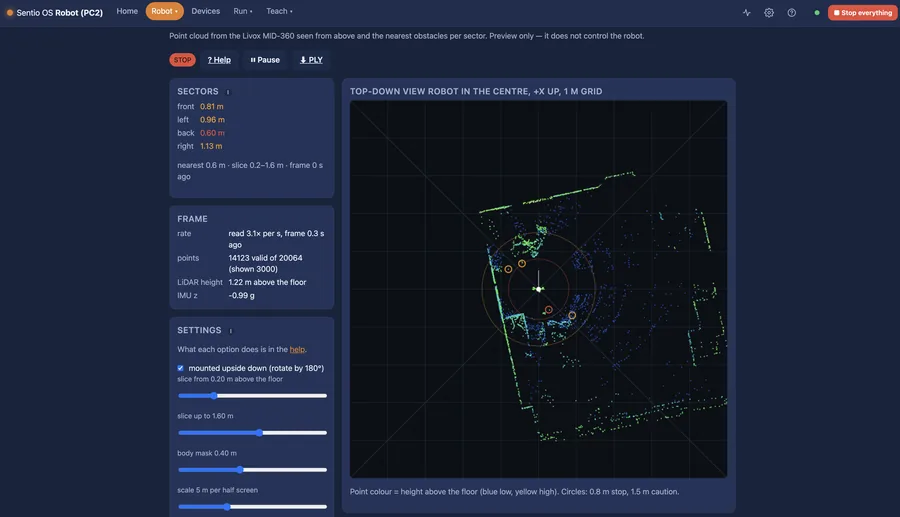
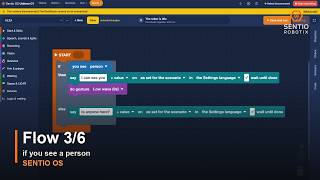
Kad vidiš osobu → pozdravi → mahni → hodaj do markera „Stol”.
Blokovi su nazvani onako kako robot radi: Talk, Look, Arm, Walk. Ljudi iz proizvodnje mogu se prebaciti na tvornički rječnik, a uz blokove je program ispisan redak po redak.
Flow se provjerava prije pokretanja i pokazuje koji se korak izvodi. Spremite ga kao Skill i dobit će vlastiti okidač. Vlastite Skillove slažete u Flowu, a specijalizirane može isporučiti integrator.
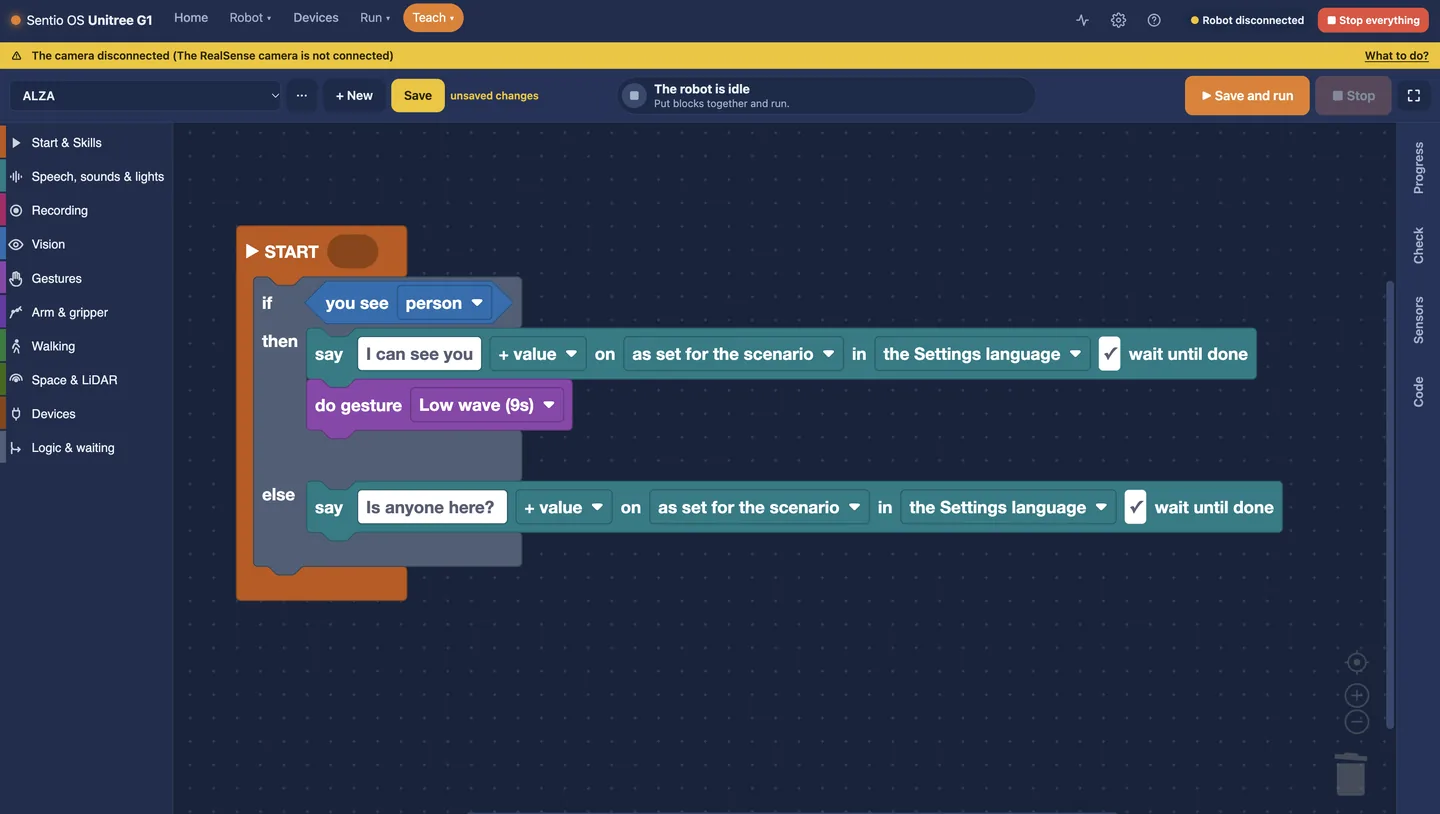
Ako vidiš osobu: reci „Vidim te” i mahni. Inače: pitaj „Ima li koga?”
Sentio OS je jedna Docker slika za 64-bitni ARM. Radi uz izvorni softver robota i nikad ga ne prepisuje. Isključite ga i robot radi kao prije.
Instalirajte kontejner na drugo računalo robota (Jetson Orin NX). Samo softver, bez dodatnog hardvera.
Gotov komplet koji robot nosi: Jetson Orin Nano Super, napajanje iz baterije robota i hvataljka Sentio, instalirano i testirano. Jedan Ethernet kabel na vratu robota.
64-bitni ARM Linux s Dockerom, 8 GB RAM-a ili više, NVMe pohrana, žičani Ethernet do robota. GPU zasad nije potreban.
Licenca pripada jednom robotu i vrijedi godinu dana, s uključenim ažuriranjima. Riječ je o potpisanoj datoteci: robot se nikad ne mora nikamo spajati pa radi i na sajmu i u zatvorenoj mreži. Trajna licenca dostupna je na zahtjev.
Za tvrtke koje su kupile humanoida ili ga upravo kupuju i žele da brzo proradi.
Od zatvorenog sanduka do robota koji sigurno radi.
Tehnička obuka za vaše programere i inženjere.
Zajedno testiramo jednu konkretnu novu primjenu humanoida.
Ne trebate tehničku specifikaciju. Recite nam što želite isprobati ili instalirajte Sentio OS i uvjerite se sami.