ヒューマノイドと、任せたい仕事をつなぐソフトウェアレイヤー。
Sentio OSは、ロボット自身のソフトウェアの上で動作するアプリケーション兼ランタイムレイヤーです。メーカーのファームウェア、Linux、低レベルの制御と安全機能を置き換えることはありません。
動作をブロックで組み立て、スキルとして再利用し、ボタン、ジェスチャー、ロボットが見たものをトリガーに起動し、ロボット本体でオフライン実行します。Unitree G1 EDU向けに提供中です。
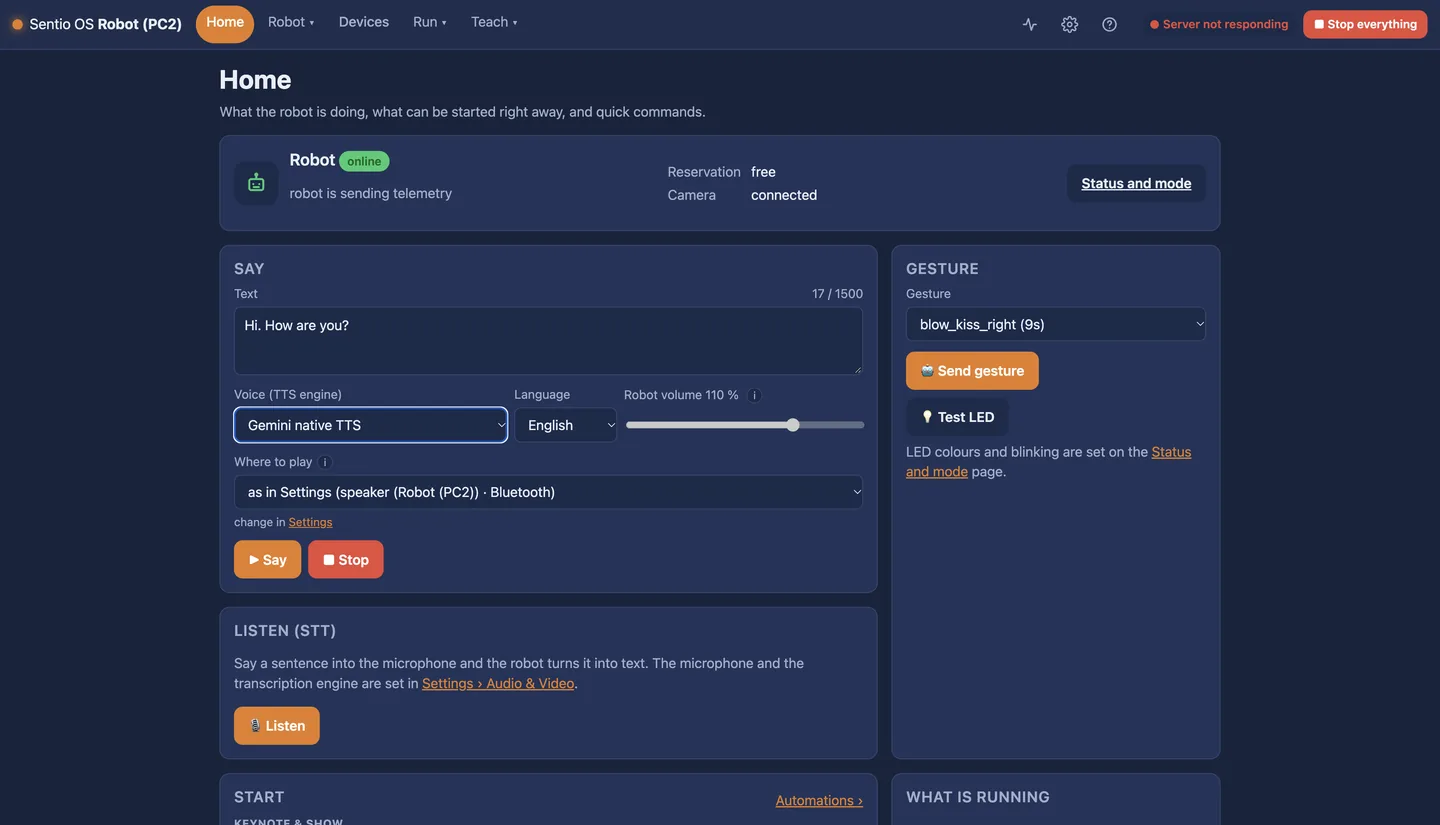
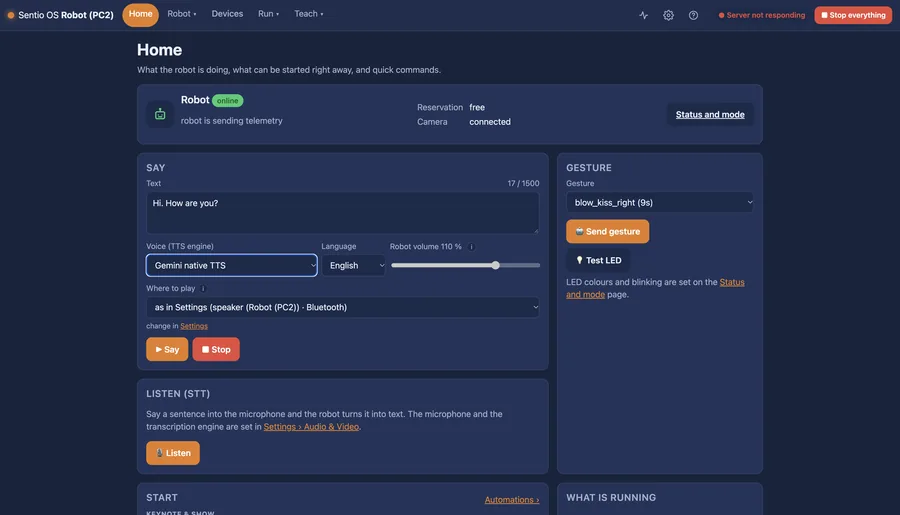
ホーム画面:ロボットの状態、クイックコマンド、実行中の内容。
ヒューマノイドは、モーターとセンサー、基本的なアプリを備えて届きます。Sentio OSは、数か月のインテグレーションなしに、それらを仕事に変えます。
Sentio OSを、G1の2台目のコンピューター上のコンテナとして、またはロボットが背負うSentio Backpackで実行します。イーサネットケーブル1本。ロボット内部は何も書き換えません。
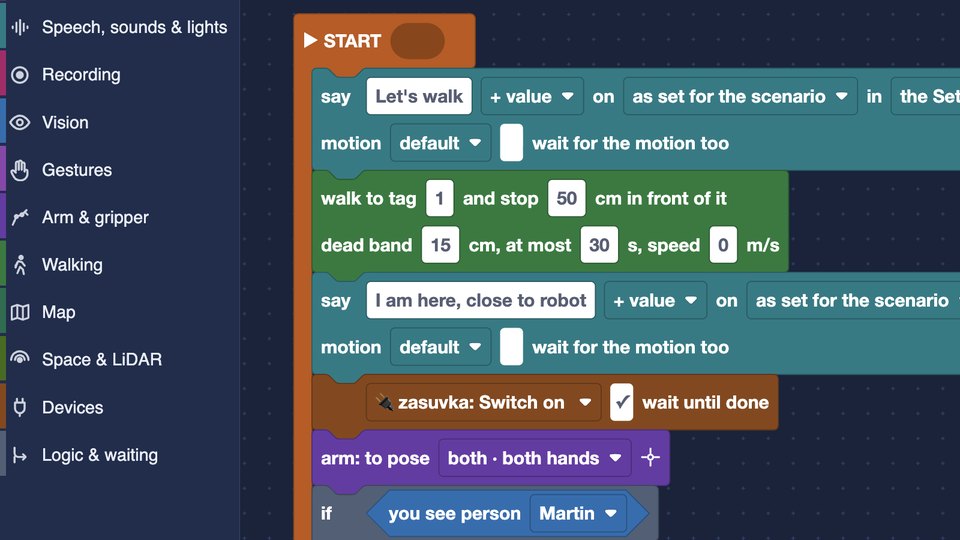
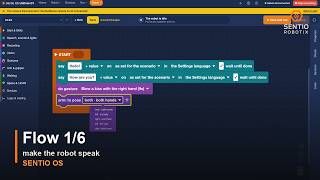
ビジュアルエディターでステップと条件を組み合わせます:話す、聞く、見る、ジェスチャー、歩く、つかむ。専用のトリガーを持つスキルとして保存します。
Webインターフェース、コントローラーのボタン、ジェスチャー、トリガーから起動します。実行の様子をステップごとに確認できます。ボタン1つですべてを停止できます。
Unitree G1 EDUで現在ご利用いただけます。アクセサリーが必要な場合は、その名称を記載しています。
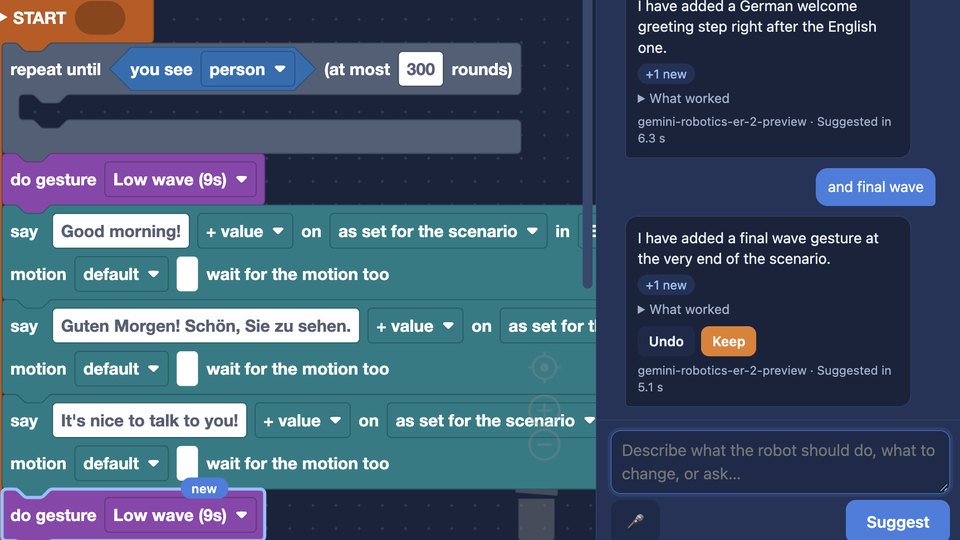
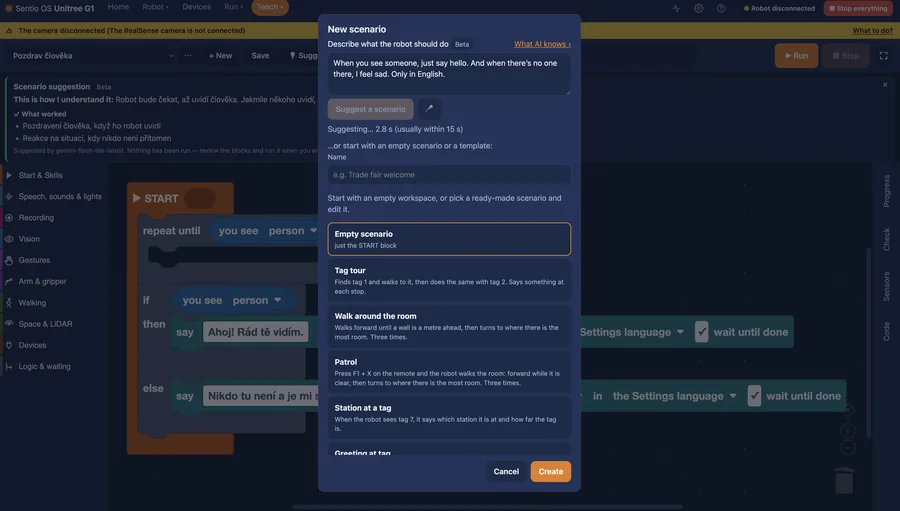
エディターに組み込まれたAIアシスタント。ロボットにさせたいことを書き、そのあとで調整します:「挨拶の後に手を振って」。変更箇所はすべてハイライトされ、ワンクリックで保持するか元に戻せます。ロボットにできないことを勝手に作り出すことはありません。
提供中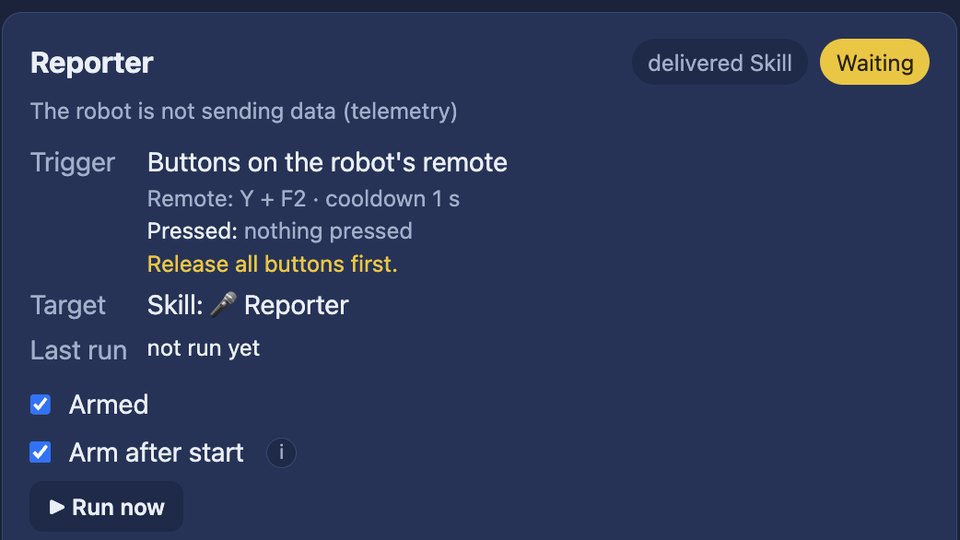
スキルとして保存したFlowはアクションの一覧に表示され、ボタン、手首の動き、ロボットが見たもので起動できます。
提供中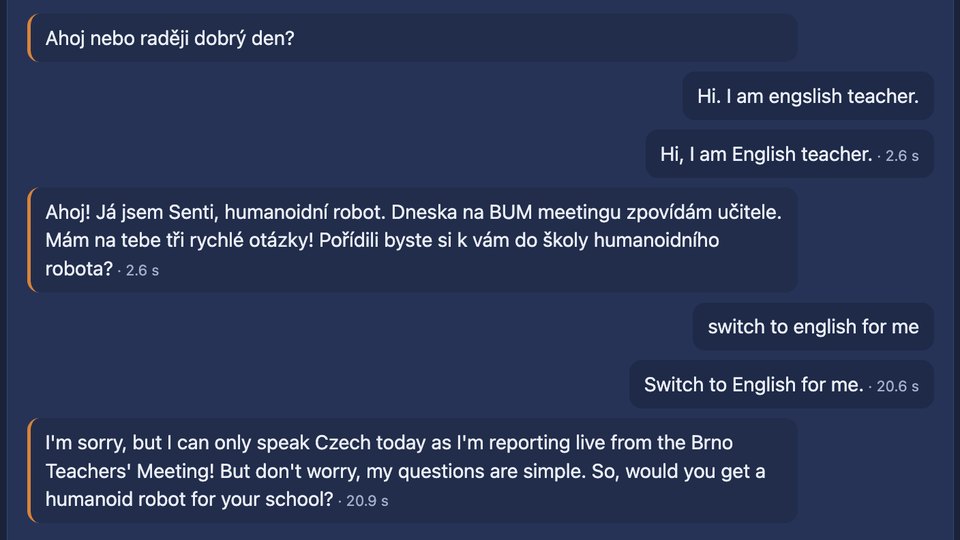
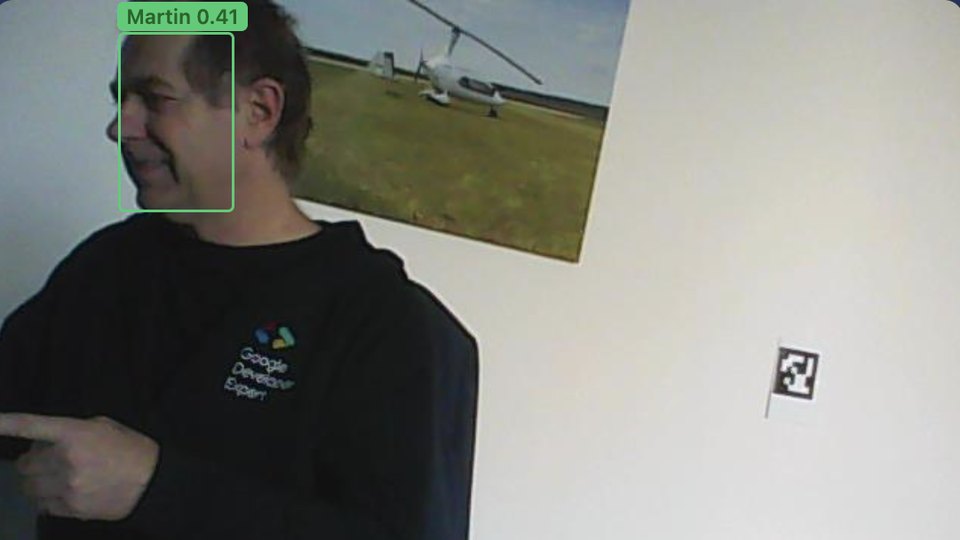
聞き取り、音声コマンド、会話エージェント、音声合成。英語、チェコ語、スロバキア語。音声認識(NVIDIA Parakeet)と音声合成(Piper)はインターネットなしでローカル動作し、クラウドを選ぶこともできます。ローカルモデルなら、データがロボットの外に出ることはありません。
動画を見る →提供中 · マイク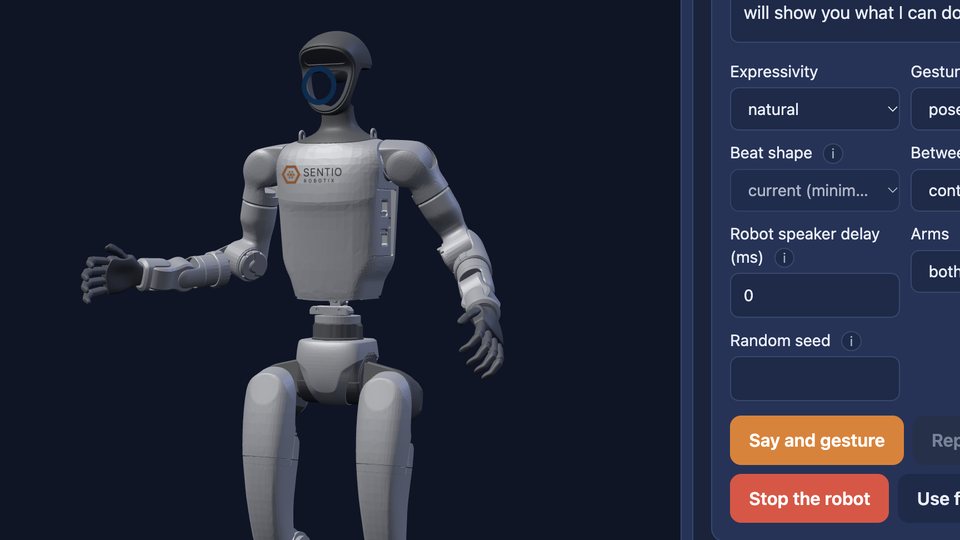
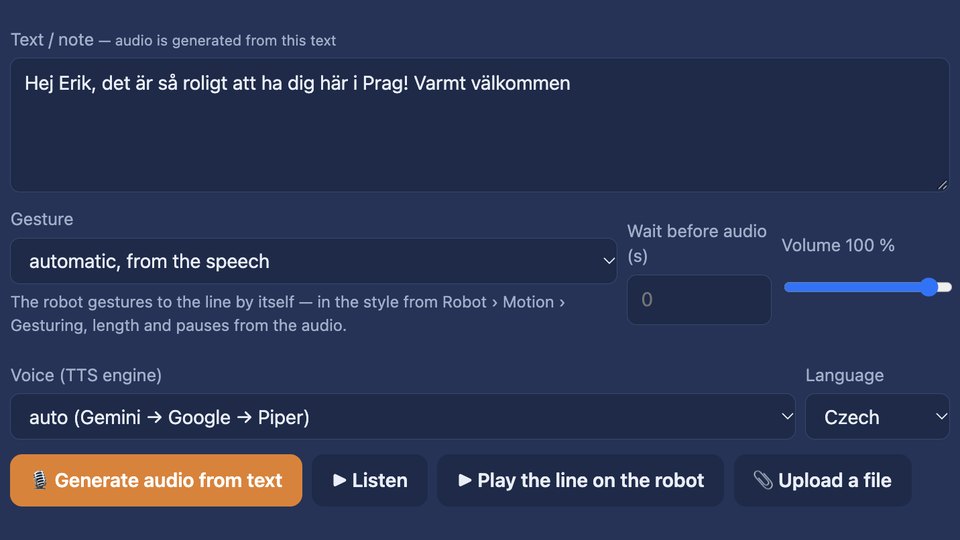
ロボットは話しながらジェスチャーをします。ジェスチャーは各文の内容から計画され、間(ま)では保持され、両アームが連動します。控えめ、自然、表現豊かのスタイルから選び、3Dモデルで試せます。話していないときは呼吸をし、アームが自然に揺れます。
提供中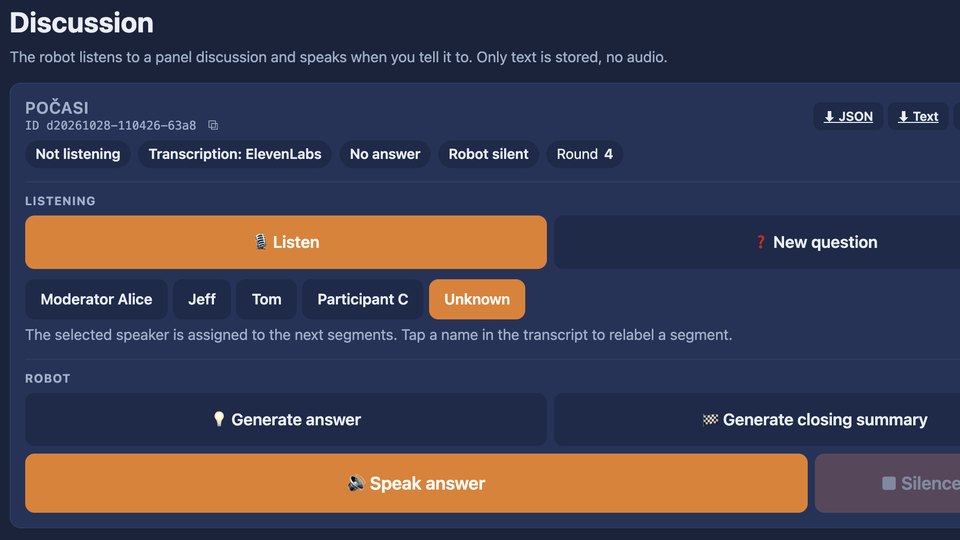
ロボットが円卓の席に着きます。登壇者の話を聞いて答え、話しているか聞いているかに応じてジェスチャーをし、ライトを点灯します。つなぎのセリフが即座に再生されるので、気まずい間が生まれません。
提供中 · マイク
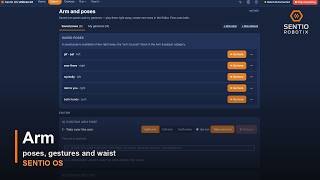
手を取って動かすことでアームの位置を教え、テーブル上方のグリッドで作業し、物体を追跡し、Sentioグリッパーでピック&プレースを行います。
動画を見る →提供中 · Sentioグリッパー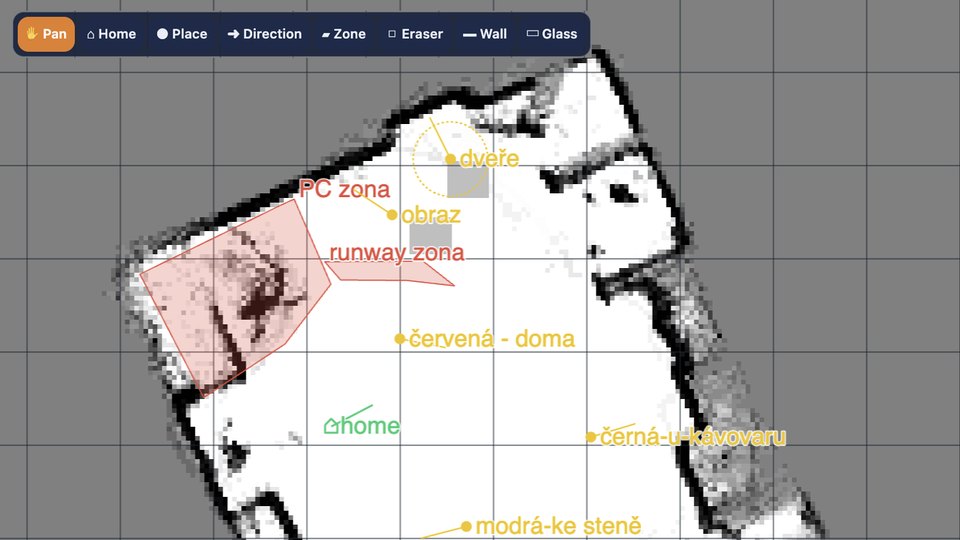
マーカーまで歩く、マーカーを探す、LiDARで空いた空間に沿って歩く、人に手を引いてもらう。マップは歩くたびに自動で精度が上がり、壁やガラスを描き込むこともできます。
動画を見る →提供中 · LiDARはオプション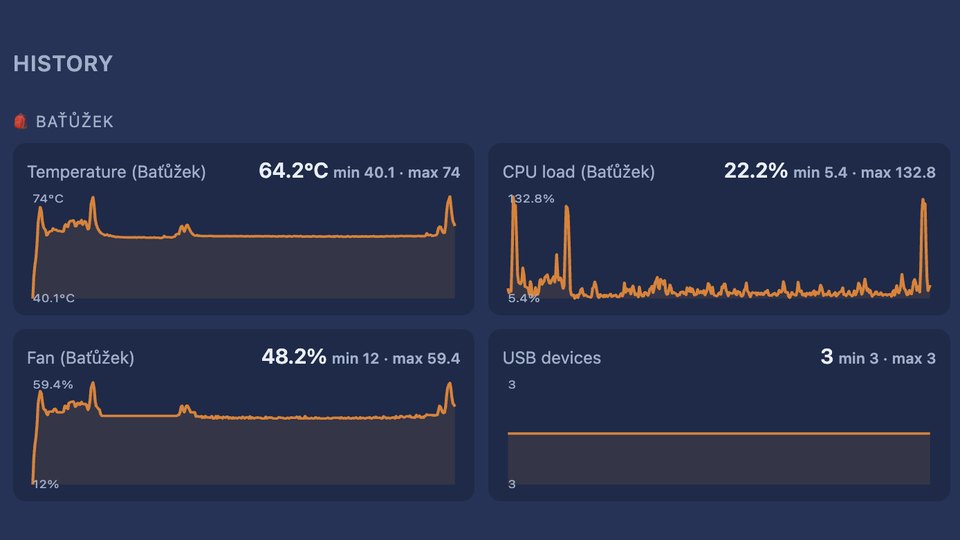
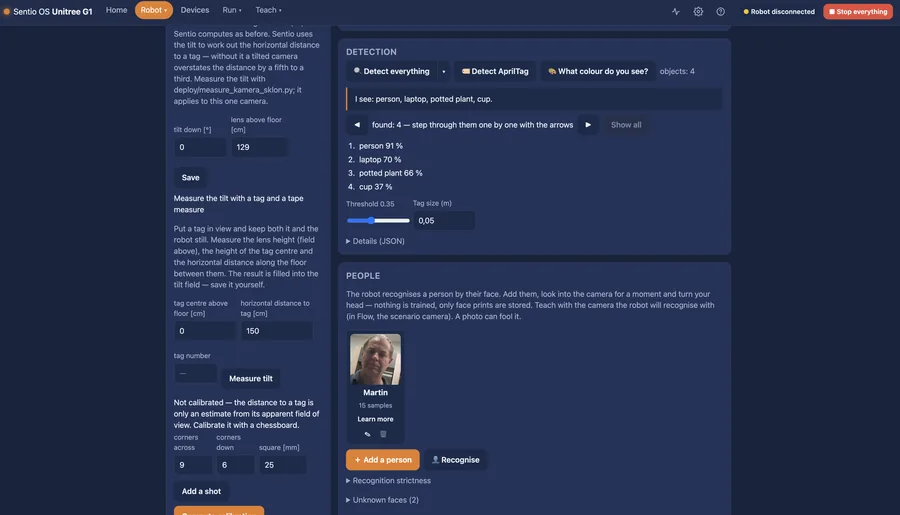
テレメトリー、負荷と温度、ハードウェアウォッチドッグ、起きたことを記録するブラックボックス、そして全停止ボタン。
提供中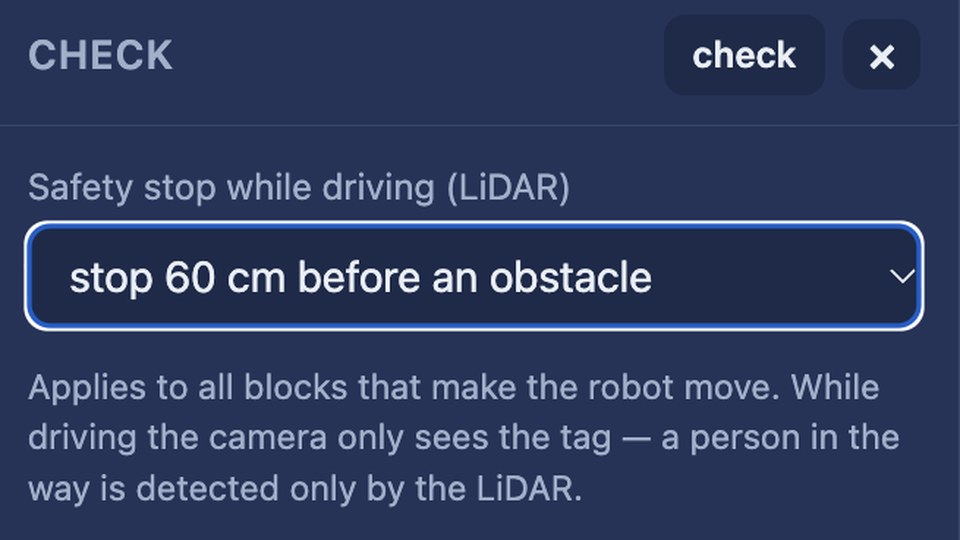
アームが急に跳ねることはなく、STOPは制御された形でブレーキをかけます。ロボットが歩き始めたときや過熱したときは、バランスの確保とモーターの保護のために、Sentioがアームを解放します。全停止は自動ジェスチャーも止めます。歩行中、ロボットはLiDARが検知した障害物の手前で止まります。
提供中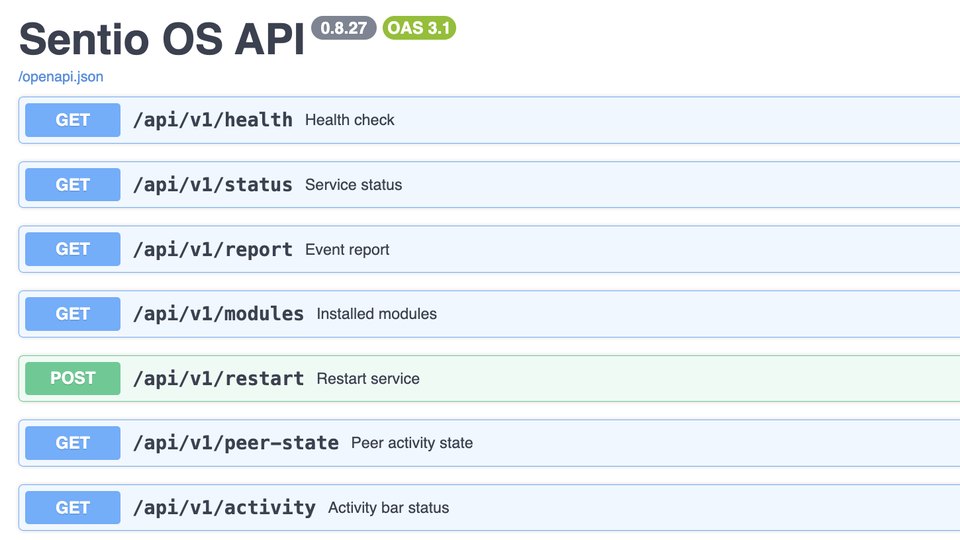
インターフェースでできることはすべて/api/v1配下のHTTP呼び出しで、ロボット上に対話型ドキュメントがあります。SDKは軽量なPythonクライアントで、ご要望に応じてお送りします。
Developer Preview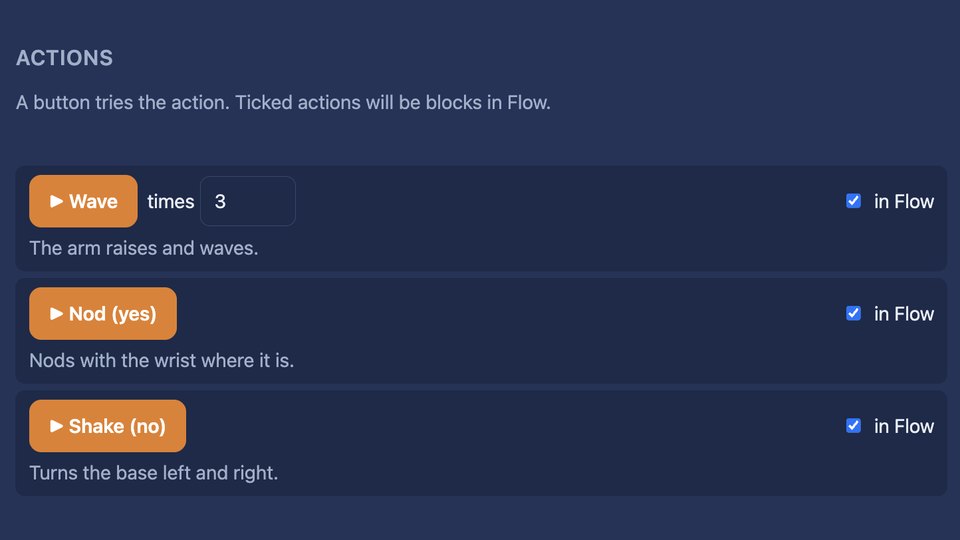
Flowは協働ロボットアームやShellyスマートプラグも制御できます。ヒューマノイドが機械の電源を入れたり、協働ロボットに部品を手渡したりします。
動画:ヒューマノイドと協働ロボット → 実演済み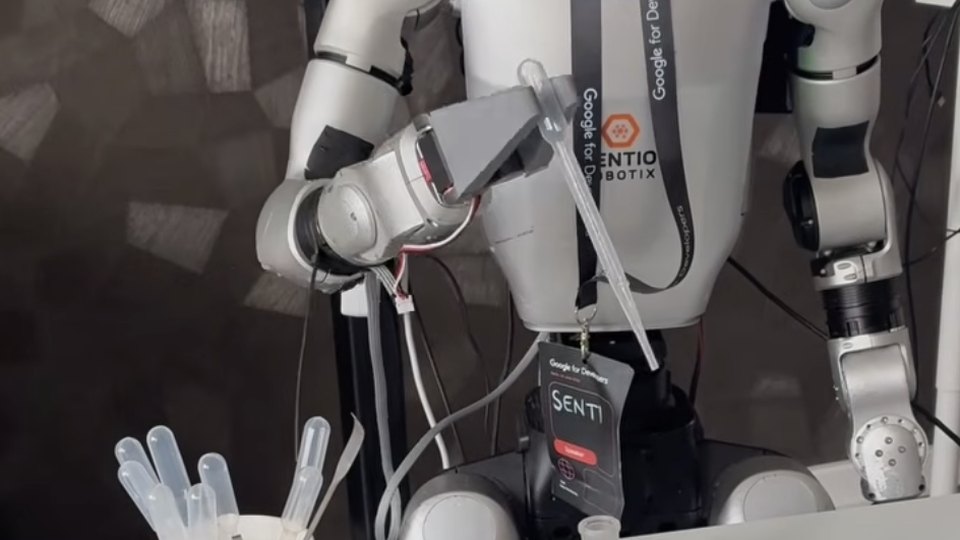
VRヘッドセットも高性能GPUも使わないアームの遠隔操作。デモンストレーションとデータ収集のために。
開発中Unitree H2でテスト済み:歩行と基本的なFlowは動作しますが、アームの位置は長いアームに合わせた調整がまだ必要です。現時点では未対応です。目標は、共通の機能レイヤーです。
テスト済み · 未対応メニューは、やりたいことに沿って並んでいます:Home、Robot、Devices、Run、Teach。ヘルプも組み込まれています。英語とチェコ語に対応。
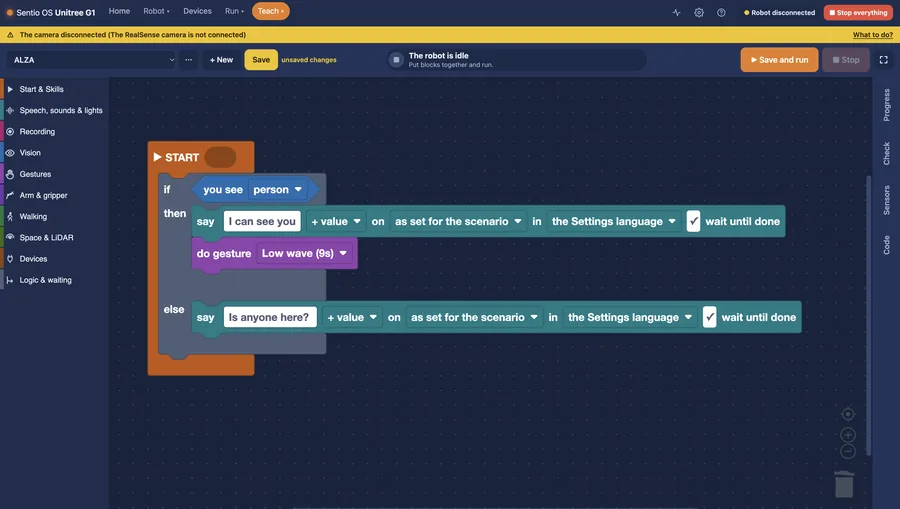
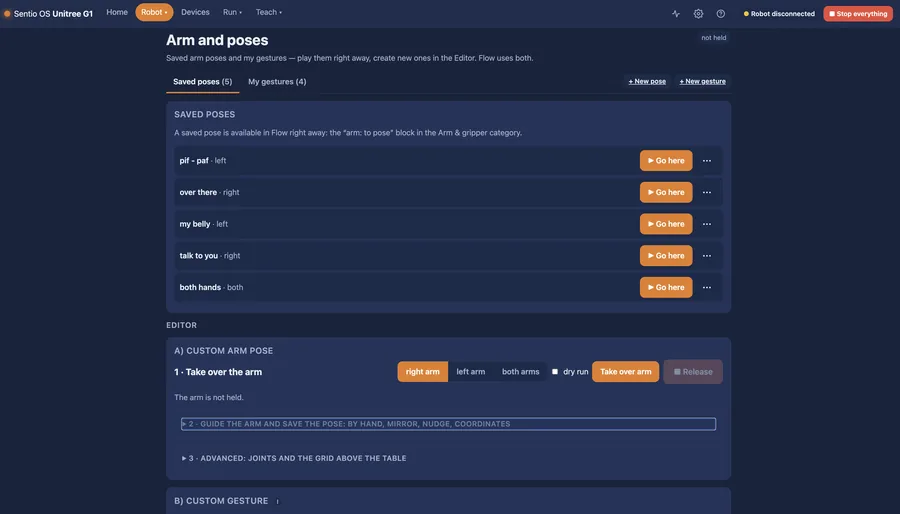
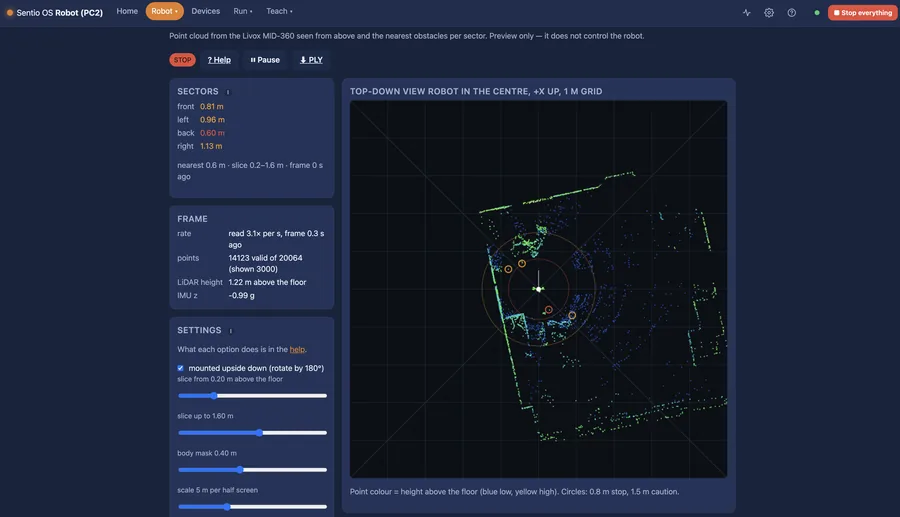
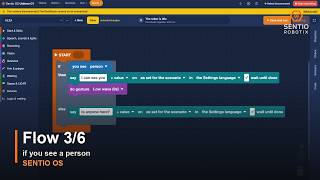
人が見えたら → 挨拶する → 手を振る → マーカー「Table」まで歩く。
ブロックの名前は、ロボットの働きそのままです:Talk、Look、Arm、Walk。製造現場の方は工場向けの用語に切り替えられ、ブロックの横にはプログラムが1行ずつ表示されます。
Flowは開始前にチェックされ、どのステップが実行中かを表示します。スキルとして保存すると、専用のトリガーが付きます。自社のスキルはFlowで作り、専門的なスキルはインテグレーターが提供できます。
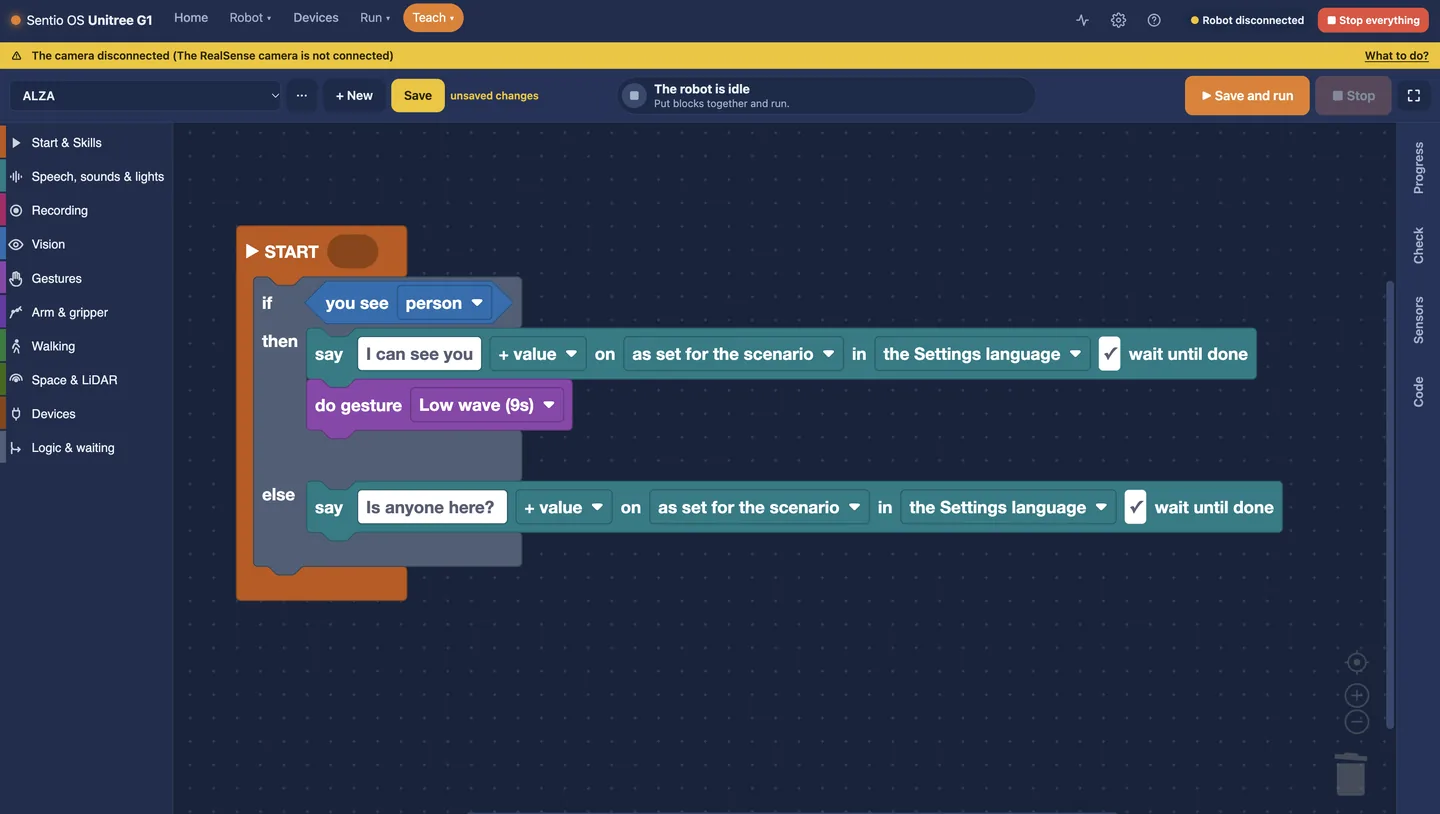
人が見えたら:「見えていますよ」と言って手を振る。そうでなければ:「誰かいますか?」と尋ねる
Sentio OSは、64ビットARM向けの1つのDockerイメージです。ロボットの純正ソフトウェアと並行して動作し、それを書き換えることはありません。オフにすれば、ロボットは元どおりに動きます。
ロボットの2台目のコンピューター(Jetson Orin NX)にコンテナをインストールします。ソフトウェアのみで、追加のハードウェアは不要です。
ロボットが背負う、すぐに使えるキット:Jetson Orin Nano Super、ロボットのバッテリーからの給電、Sentioグリッパー。インストール・テスト済みです。ロボットの首元にイーサネットケーブル1本。
Dockerを搭載した64ビットARM Linux、8 GB以上のRAM、NVMeストレージ、ロボットへの有線イーサネット接続。現時点でGPUは不要です。
ライセンスはロボット1台に紐づき、有効期間は1年、アップデート込みです。署名付きファイルなので、ロボットをどこにも接続する必要がなく、展示会でも閉域ネットワークでも使えます。永久ライセンスはご要望に応じてご提供します。
ヒューマノイドを購入した、またはこれから購入する企業で、すぐに稼働させたい方へ。
未開封の木箱から、安全に稼働するロボットまで。
御社の開発者とエンジニア向けの技術トレーニング。
ヒューマノイドの具体的な新しい用途を1つ、一緒に検証します。
技術的な仕様書は不要です。試したいことをお聞かせいただくか、Sentio OSをインストールしてご自身でお確かめください。