Programska plast med humanoidom in delom, ki ga od njega želite.
Sentio OS je aplikacijska in izvajalna plast, ki teče nad lastno programsko opremo robota. Ne nadomešča proizvajalčeve vdelane programske opreme, Linuxa ter nizkonivojskega krmiljenja in varnosti.
Vedenje sestavite iz blokov, ga znova uporabite kot Skille, sprožite z gumbom, gesto ali nečim, kar robot vidi, in ga zaženete na samem robotu, brez povezave. Že danes na voljo za Unitree G1 EDU.
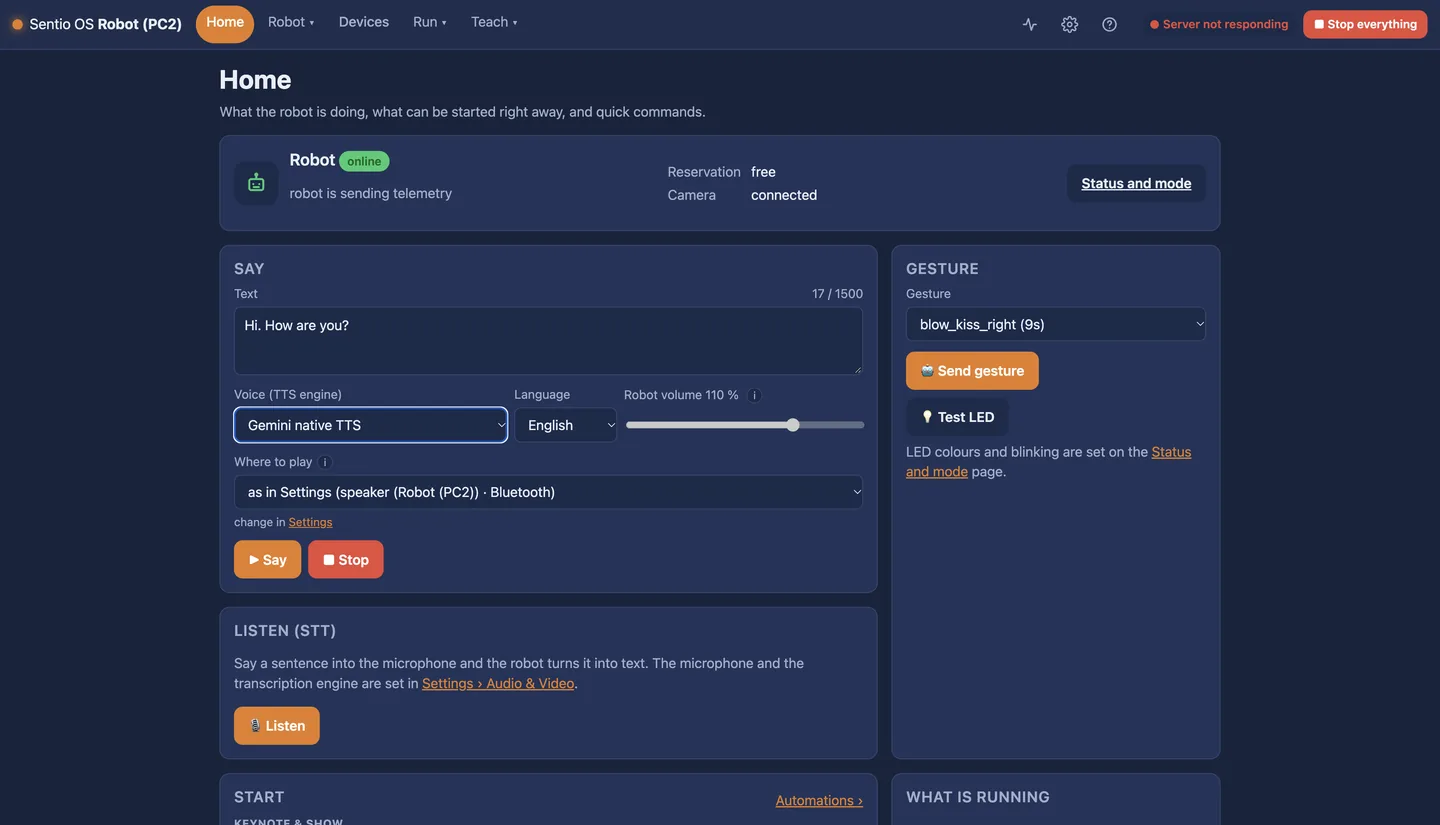
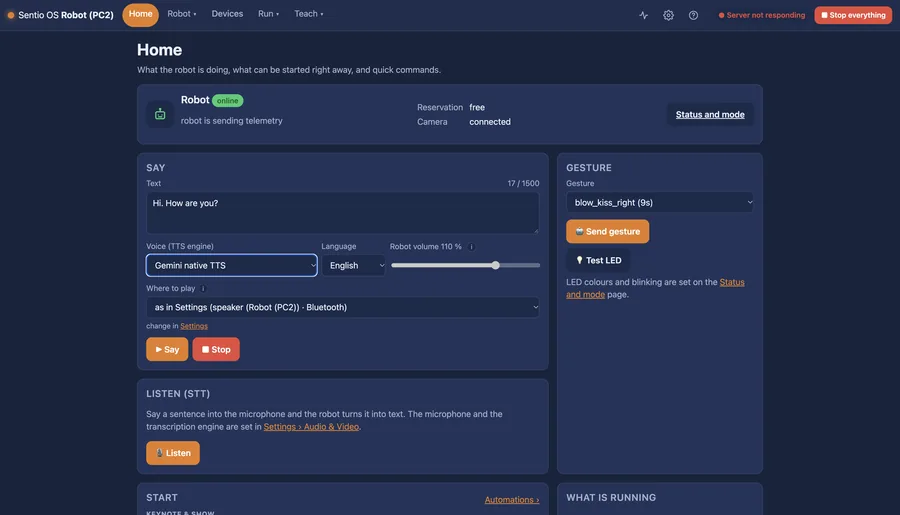
Začetni zaslon: stanje robota, hitri ukazi in kaj trenutno teče.
Humanoid pride z motorji, senzorji in osnovno aplikacijo. Sentio OS jih spremeni v naloge brez mesecev integracije.
Sentio OS zaženite kot vsebnik na drugem računalniku G1 ali na nahrbtniku Sentio Backpack, ki ga robot nosi. En kabel Ethernet. V robotu se nič ne prepiše.
V vizualnem urejevalniku združite korake in pogoje: govor, poslušanje, pogled, gesta, hoja, prijem. Shranite ga kot Skill z lastnim sprožilcem.
Zaženite ga iz spletnega vmesnika, z gumbom na upravljalniku, gesto ali sprožilcem. Spremljajte izvajanje korak za korakom. Vse ustavite z enim gumbom.
Že danes na voljo na Unitree G1 EDU. Kjer je potrebna dodatna oprema, je to navedeno.
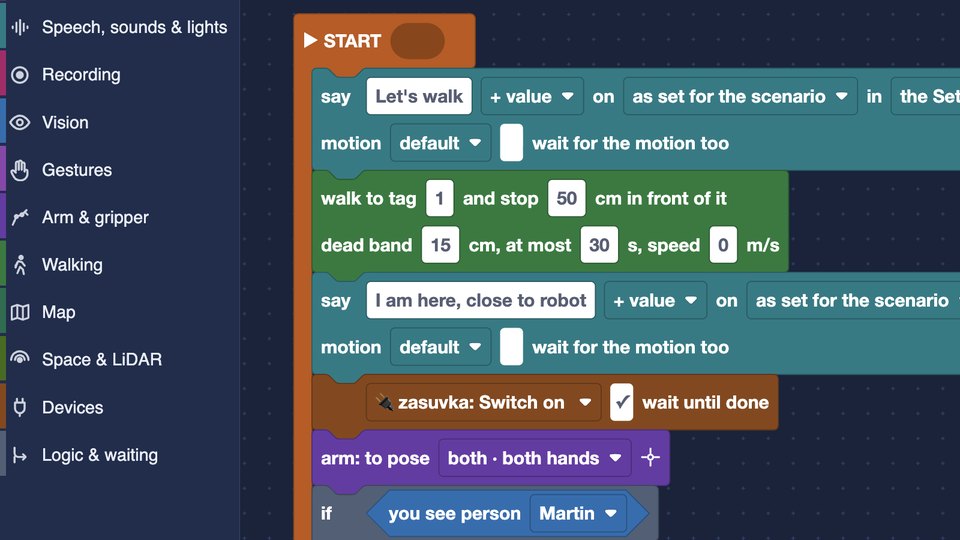
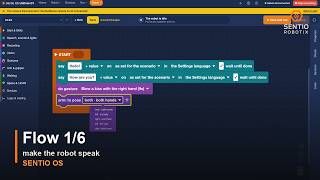
Vedenje, sestavljeno iz blokov v brskalniku, preverjeno pred zagonom, s poudarjenim korakom, ki se izvaja.
Oglejte si: Flow 1/6 →Na voljo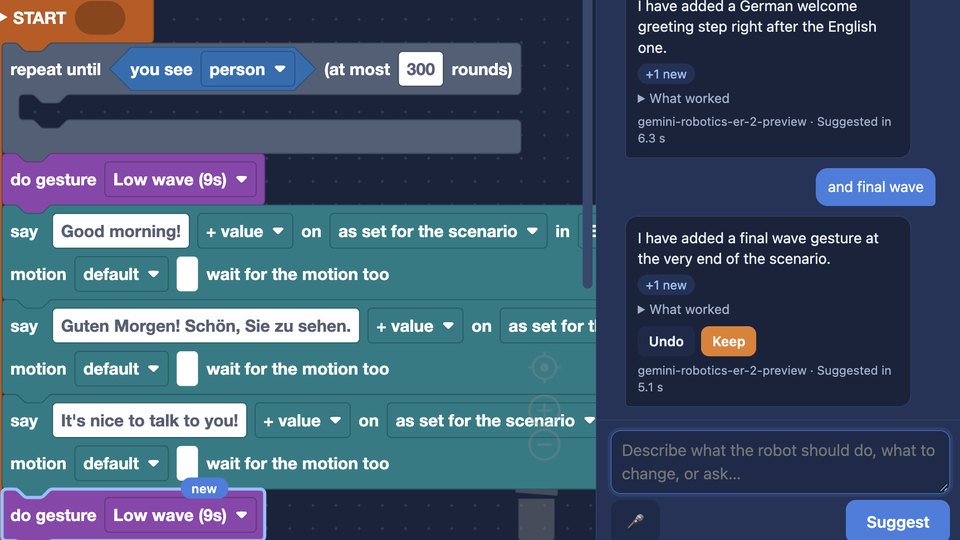
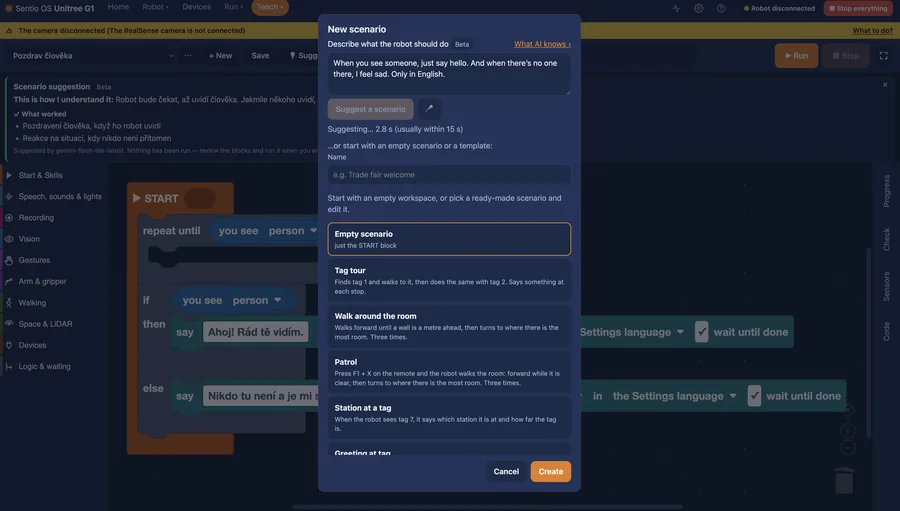
Pomočnik UI neposredno v urejevalniku. Napišite, kaj naj robot naredi, nato to izpilite: »pomahaj po pozdravu«. Vsaka sprememba je označena, z enim klikom jo obdržite ali razveljavite. Nikoli si ne izmisli nečesa, česar robot ne zmore.
Na voljo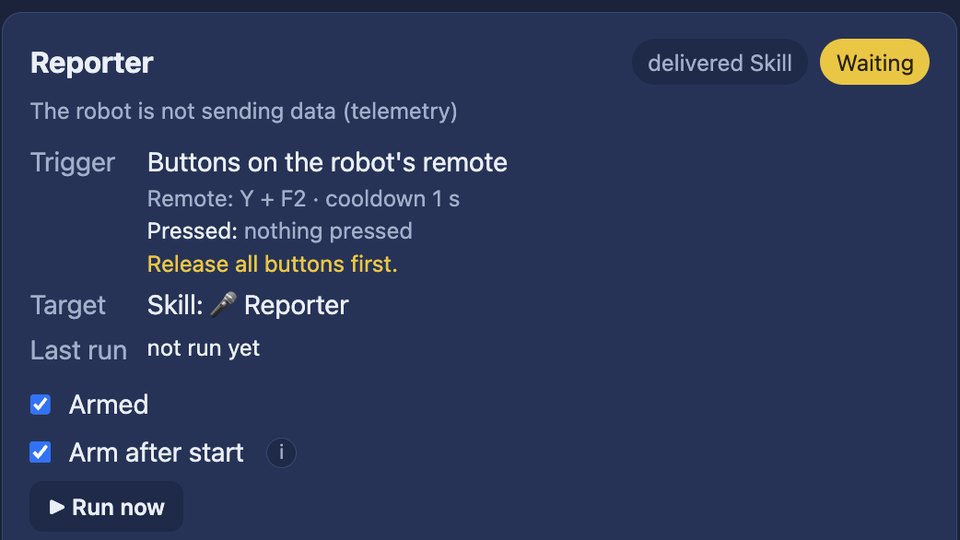
Flow, shranjen kot Skill, se pojavi med dejanji in ga lahko zaženete z gumbom, gibom zapestja ali tem, kar robot vidi.
Na voljo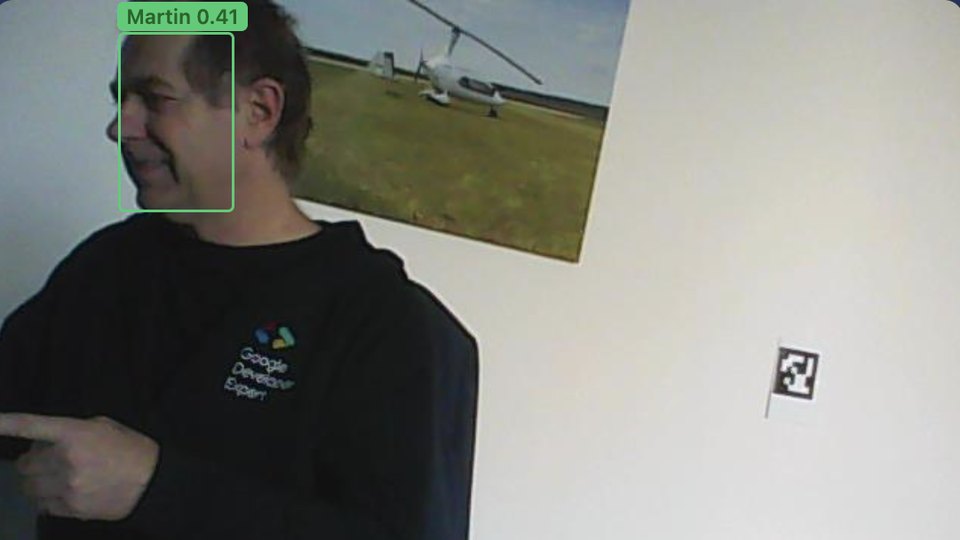
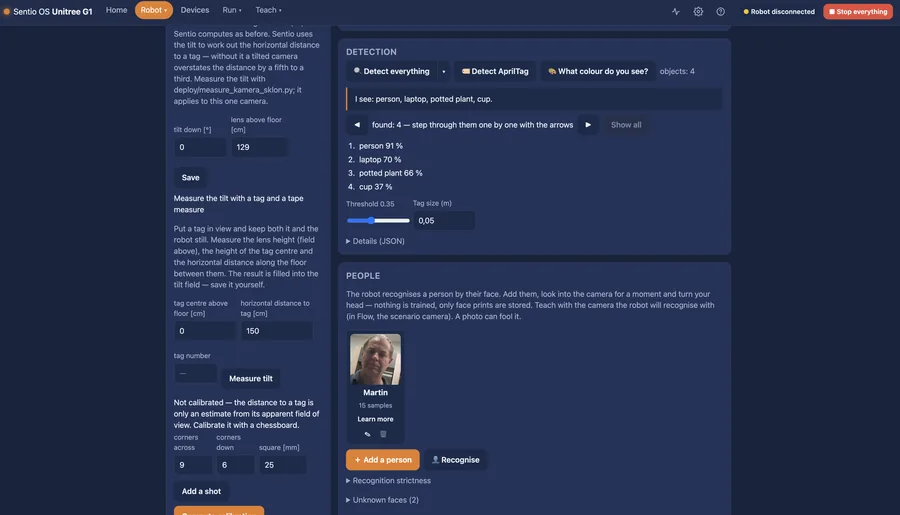
Zaznavanje predmetov in ljudi, oznake AprilTag, prepoznavanje obrazov in pozdrav po imenu, opis prizora.
Oglejte si →Na voljo · kamera RealSense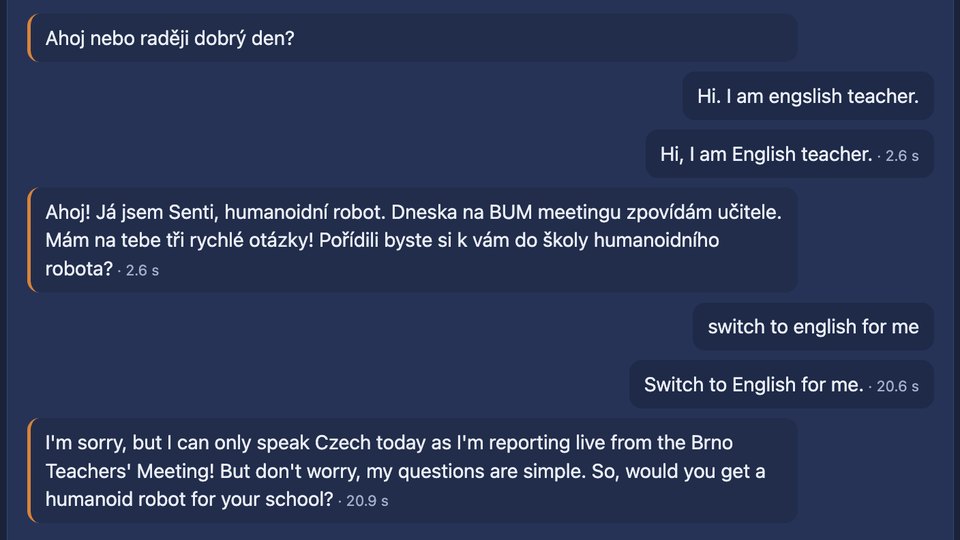
Poslušanje, glasovni ukazi, pogovorni agent in sinteza govora. Angleščina, češčina in slovaščina. Prepoznavanje govora (NVIDIA Parakeet) in glas (Piper) tečeta lokalno brez interneta, lahko pa izberete oblak. Z lokalnimi modeli noben podatek ne zapusti robota.
Oglejte si →Na voljo · mikrofon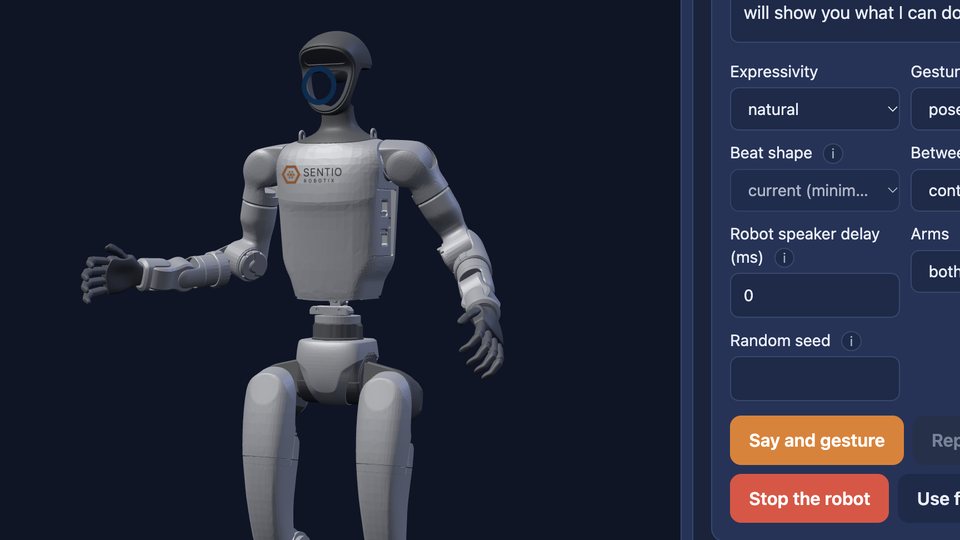
Robot med govorom gestikulira: geste so načrtovane glede na vsebino vsakega stavka, med premori zadržane, z obema rokama hkrati. Zadržan, naraven ali izrazit slog, ki ga preizkusite na 3D-modelu. Ko ne govori, diha, roke pa se mu prosto gibljejo.
Na voljo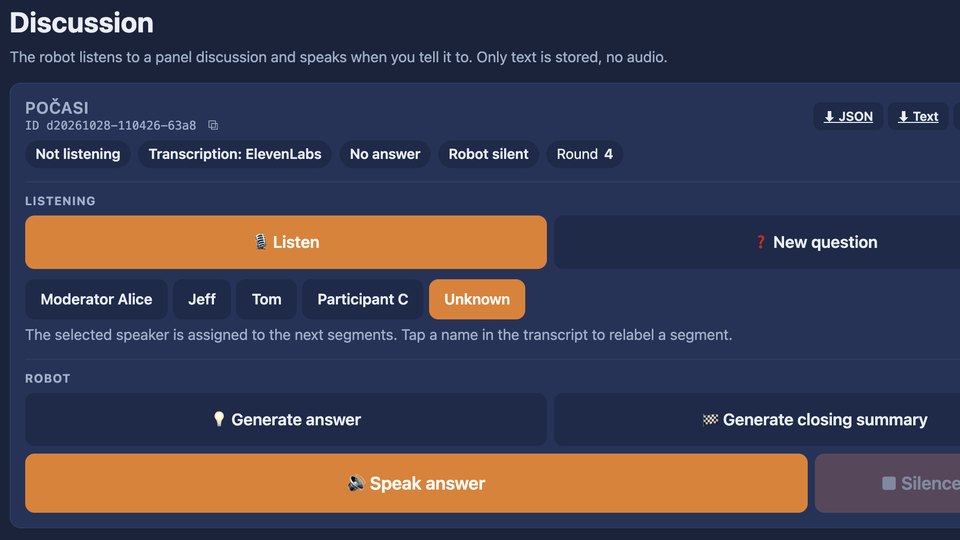
Robot sede za okroglo mizo. Posluša govorce, odgovarja ter gestikulira in sveti glede na to, ali govori ali posluša. Premostitvene replike se predvajajo takoj, brez nerodnih premorov.
Na voljo · mikrofon
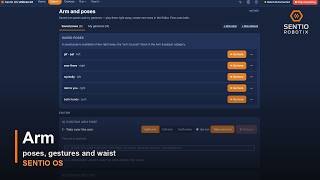
Položaje roke naučite z vodenjem roke, delajte na mreži nad mizo, sledite predmetu, pobirajte in odlagajte s prijemalom Sentio.
Oglejte si →Na voljo · prijemalo Sentio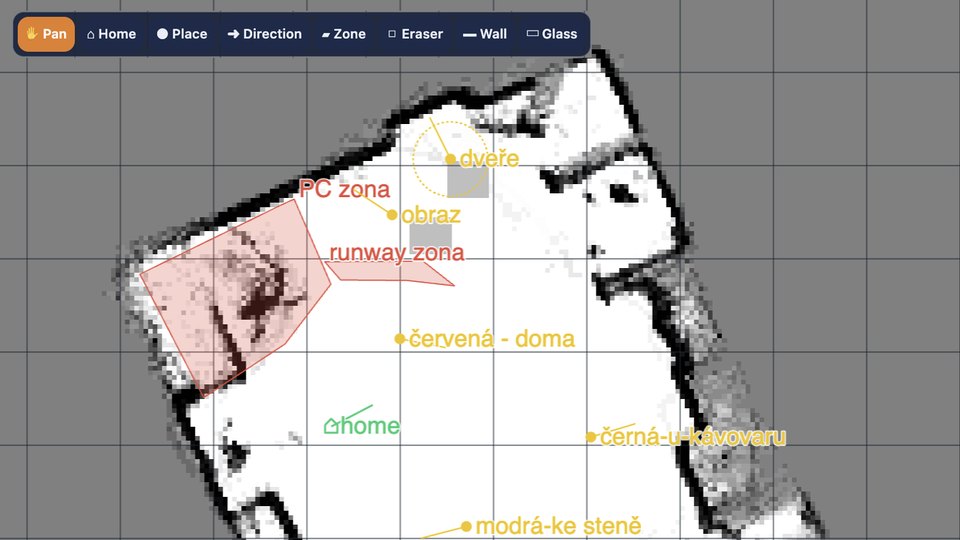
Hoja do oznake, iskanje oznake, hoja po prostem prostoru s pomočjo LiDAR-ja, vodenje robota za roko. Zemljevid se izpopolni z vsako potjo, stene in steklo pa lahko vrišete.
Oglejte si →Na voljo · LiDAR izbirno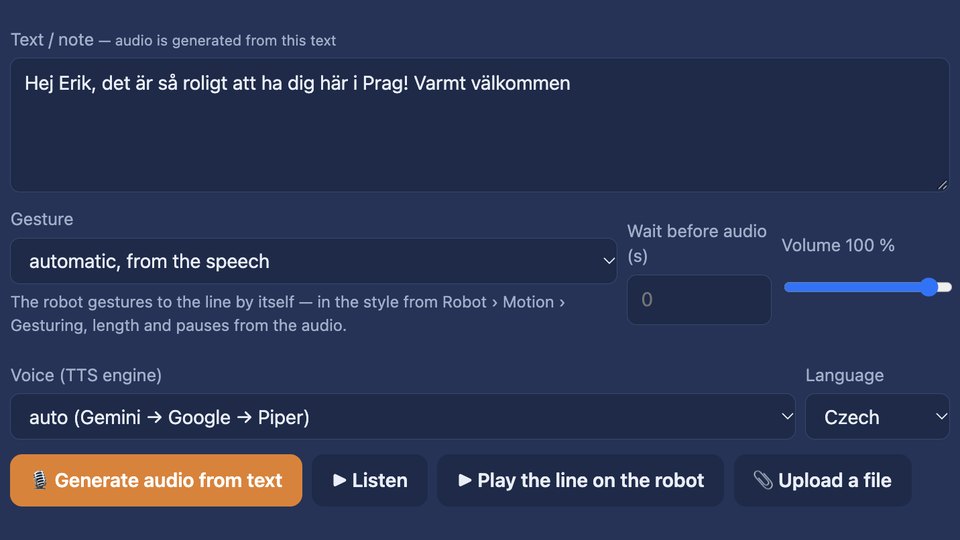
Keynote & Show: replike voditelja in robota z zvokom, predvajane z enega mesta. Geste za vsako repliko nastanejo samodejno.
Oglejte si →Na voljo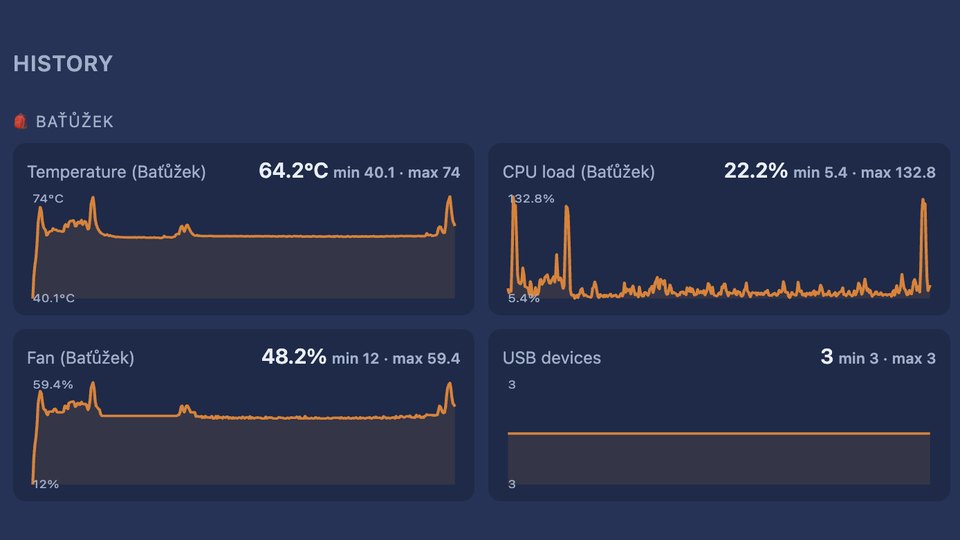
Telemetrija, obremenitev in temperature, strojni watchdog, črna skrinjica vsega, kar se je zgodilo, in gumb za ustavitev vsega.
Na voljo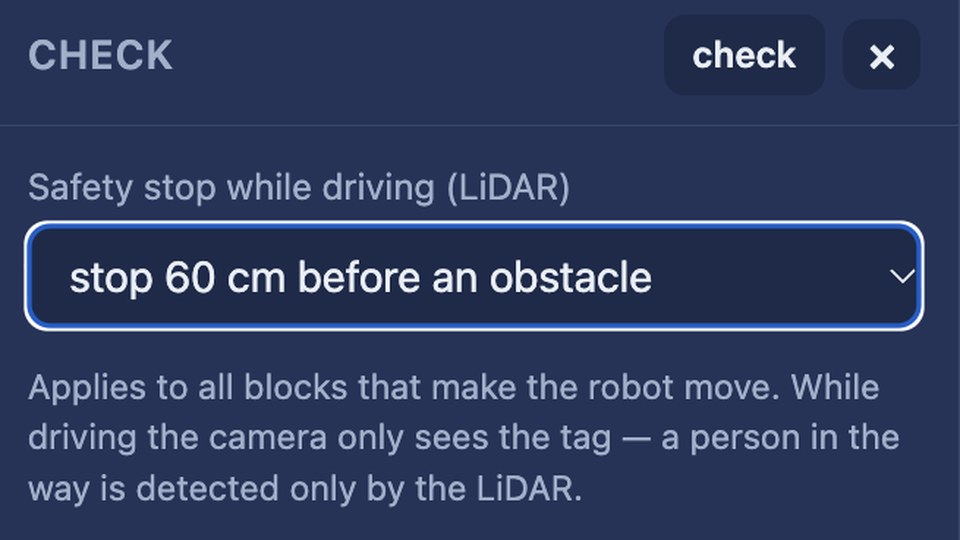
Roka nikoli ne sune in STOP zavira nadzorovano. Ko robot začne hoditi ali se pregreje, Sentio sprosti roke zaradi ravnotežja in zaščite motorjev. Ustavitev vsega ustavi tudi samodejne geste. Med hojo se robot ustavi pred oviro, ki jo zazna LiDAR.
Na voljo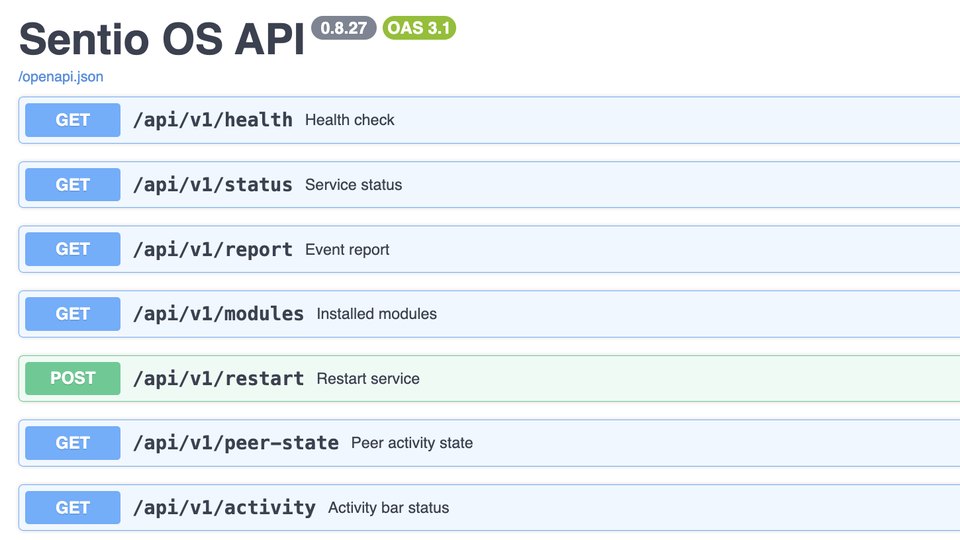
Vse, kar počne vmesnik, je klic HTTP pod /api/v1 z interaktivno dokumentacijo na robotu. SDK je lahek odjemalec za Python, ki vam ga pošljemo na zahtevo.
Developer Preview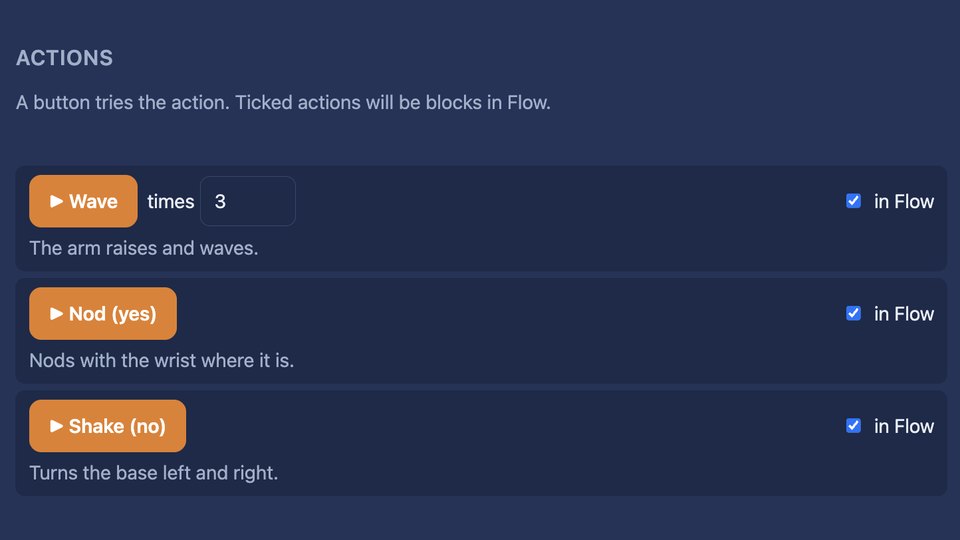
Flow lahko upravlja sodelovalno robotsko roko in pametno vtičnico Shelly: humanoid vklopi stroj ali poda kos kobotu.
Oglejte si: humanoid in kobot → Prikazano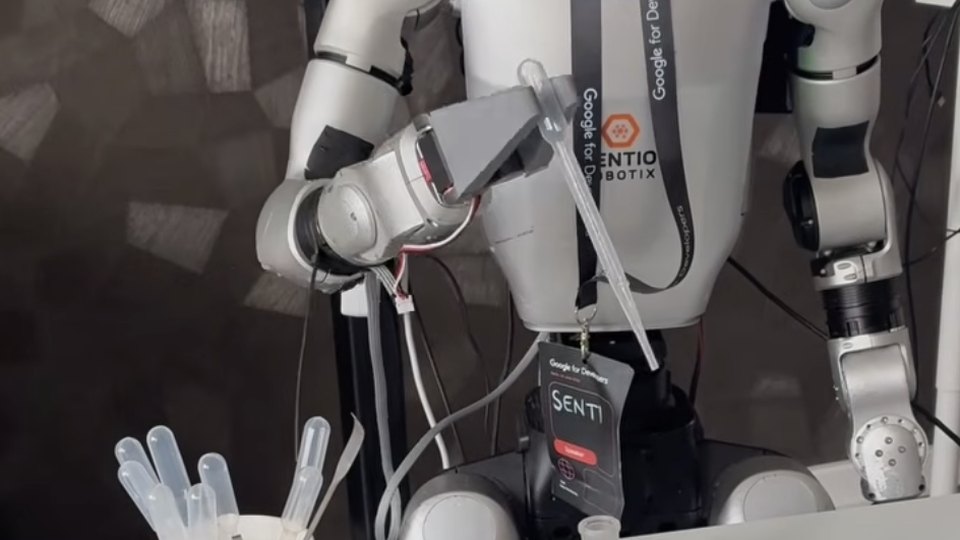
Daljinsko upravljanje rok brez očal VR in brez zmogljivega GPU-ja, za demonstracije in zbiranje podatkov.
V razvojuPreizkušeno na Unitree H2: hoja in osnovni Flowi delujejo, položaje rok je treba še prilagoditi daljšim rokam. Še ni podprto. Cilj je skupna plast zmogljivosti.
Preizkušeno · še ni podprtoMeni sledi temu, kar želite narediti: Home, Robot, Devices, Run in Teach. Pomoč je vgrajena. V angleščini in češčini.
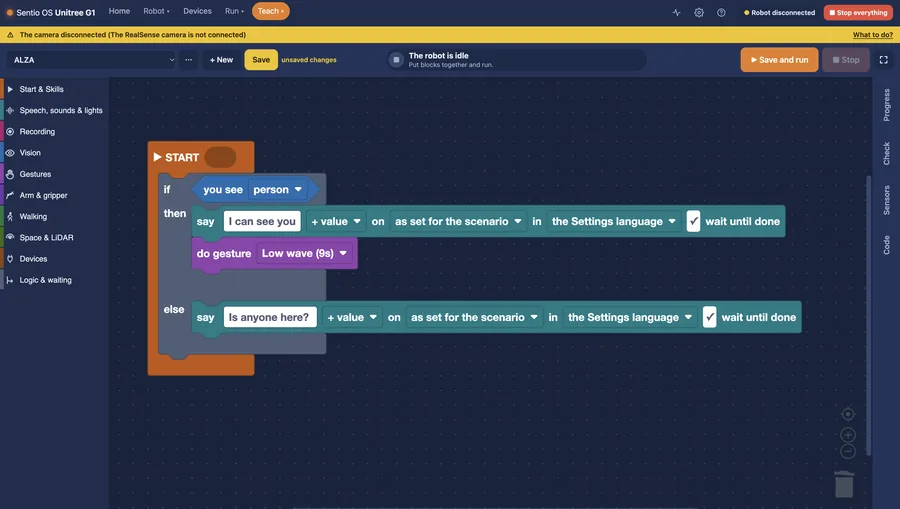
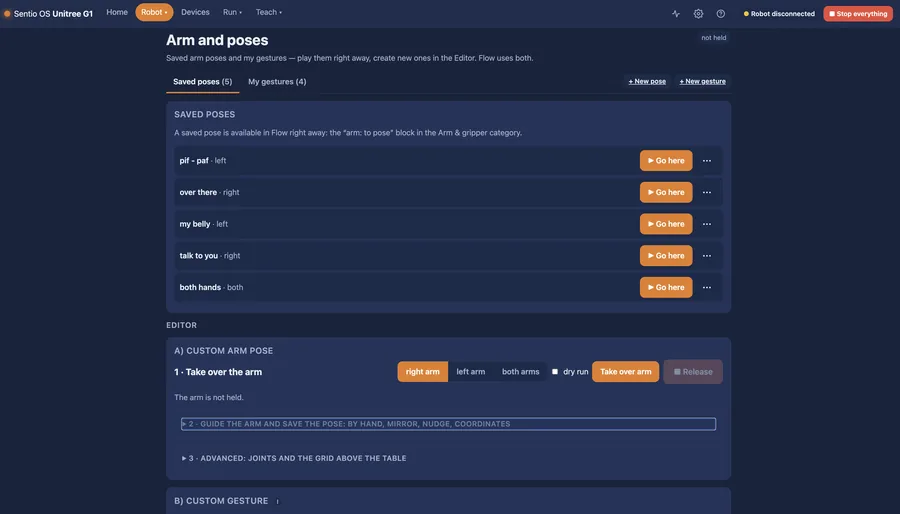
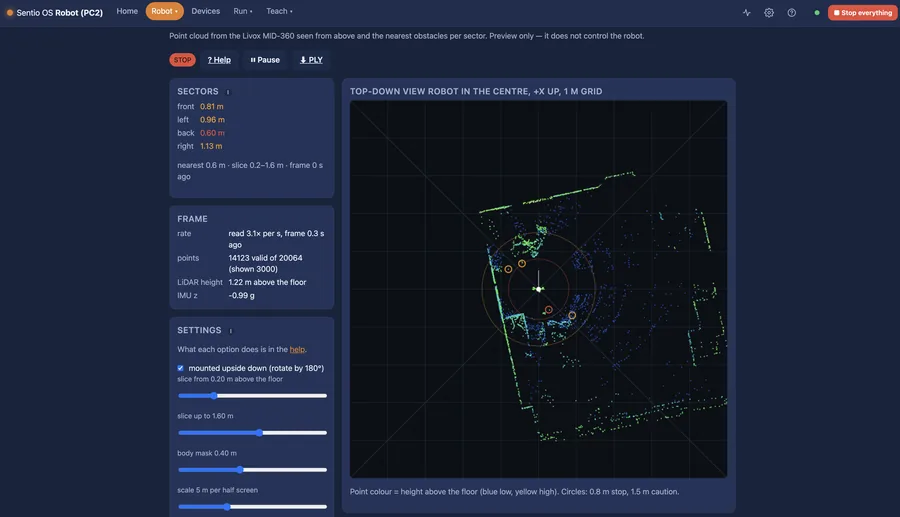
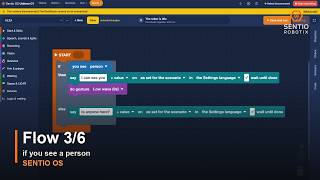
Ko vidiš osebo → pozdravi → pomahaj → pojdi do oznake »Miza«.
Bloki so poimenovani tako, kot robot deluje: Talk, Look, Arm, Walk. Ljudje iz proizvodnje lahko preklopijo na tovarniško izrazje, ob blokih pa je program izpisan vrstico za vrstico.
Flow se pred zagonom preveri in prikazuje, kateri korak se izvaja. Shranite ga kot Skill in dobi lasten sprožilec. Lastne Skille sestavite v Flowu, specializirane lahko dobavi integrator.
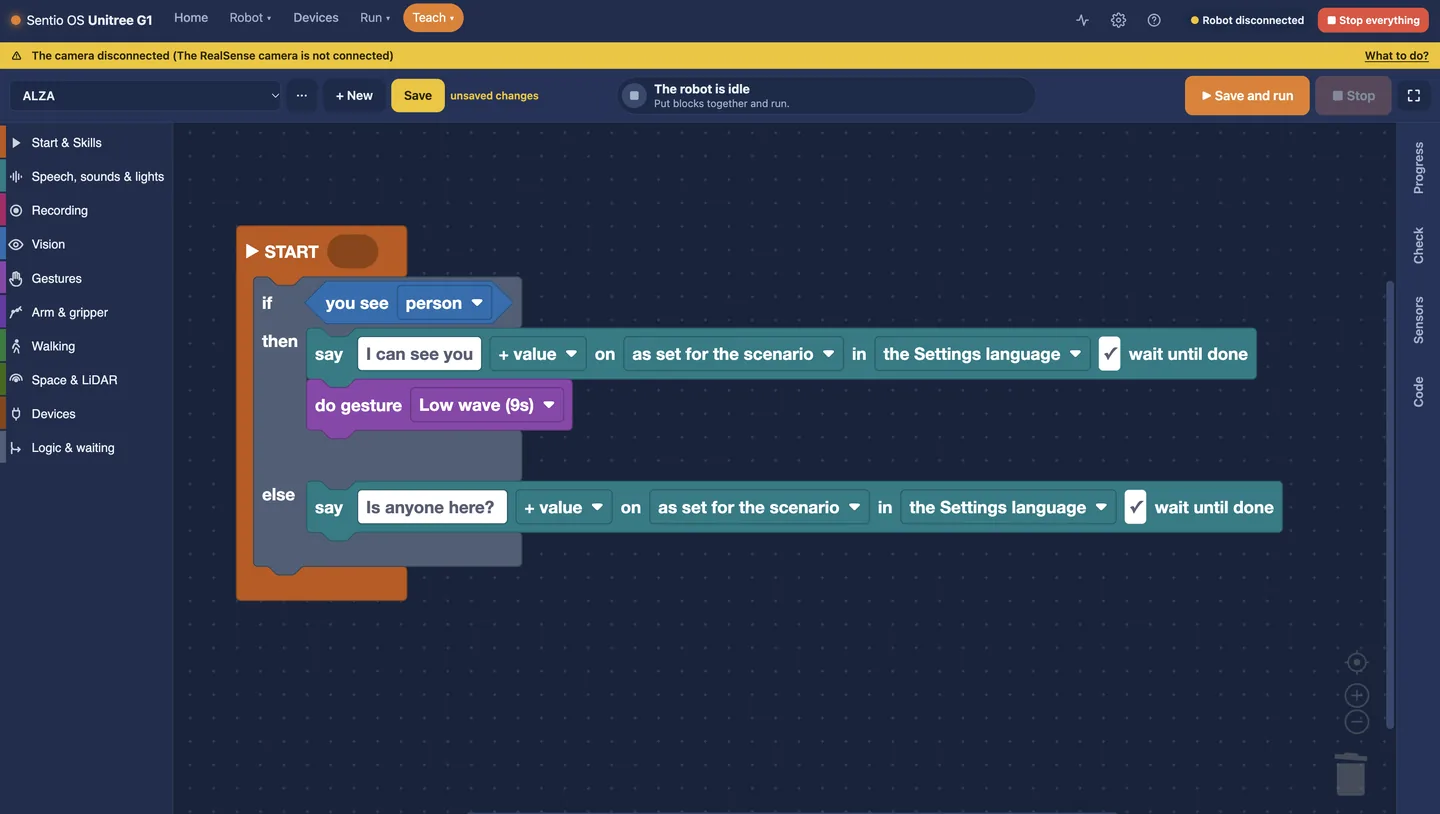
Če vidiš osebo: reci »Vidim te« in pomahaj. Sicer: vprašaj »Je kdo tukaj?«
Sentio OS je ena slika Docker za 64-bitni ARM. Teče ob izvirni programski opremi robota in je nikoli ne prepiše. Izklopite ga in robot deluje kot prej.
Vsebnik namestite na drugi računalnik robota (Jetson Orin NX). Samo programska oprema, brez dodatne strojne opreme.
Pripravljen komplet, ki ga robot nosi: Jetson Orin Nano Super, napajanje iz baterije robota in prijemalo Sentio, nameščeno in preizkušeno. En kabel Ethernet pri vratu robota.
64-bitni ARM Linux z Dockerjem, 8 GB RAM-a ali več, shramba NVMe, žični Ethernet do robota. GPU danes ni potreben.
Licenca pripada enemu robotu in velja eno leto, posodobitve so vključene. Je podpisana datoteka: robotu se ni treba nikoli nikamor povezati, zato deluje na sejmu in v zaprtem omrežju. Trajna licenca je na voljo na zahtevo.
Za podjetja, ki so humanoida kupila ali ga bodo kmalu in želijo, da hitro začne delati.
Od zaprtega zaboja do varno delujočega robota.
Tehnično usposabljanje za vaše razvijalce in inženirje.
Skupaj preizkusimo en konkreten nov način uporabe humanoida.
Tehnične specifikacije ne potrebujete. Povejte nam, kaj želite preizkusiti, ali pa namestite Sentio OS in ugotovite sami.