Stratul software dintre un umanoid și munca pe care o așteptați de la el.
Sentio OS este un strat de aplicații și de rulare care funcționează peste software-ul propriu al robotului. Nu înlocuiește firmware-ul producătorului, Linuxul sau controlul de nivel jos și siguranța.
Compuneți comportamentul din blocuri, îl reutilizați ca Skill-uri, îl declanșați cu un buton, un gest sau ceva ce vede robotul și îl rulați chiar pe robot, offline. Disponibil azi pentru Unitree G1 EDU.
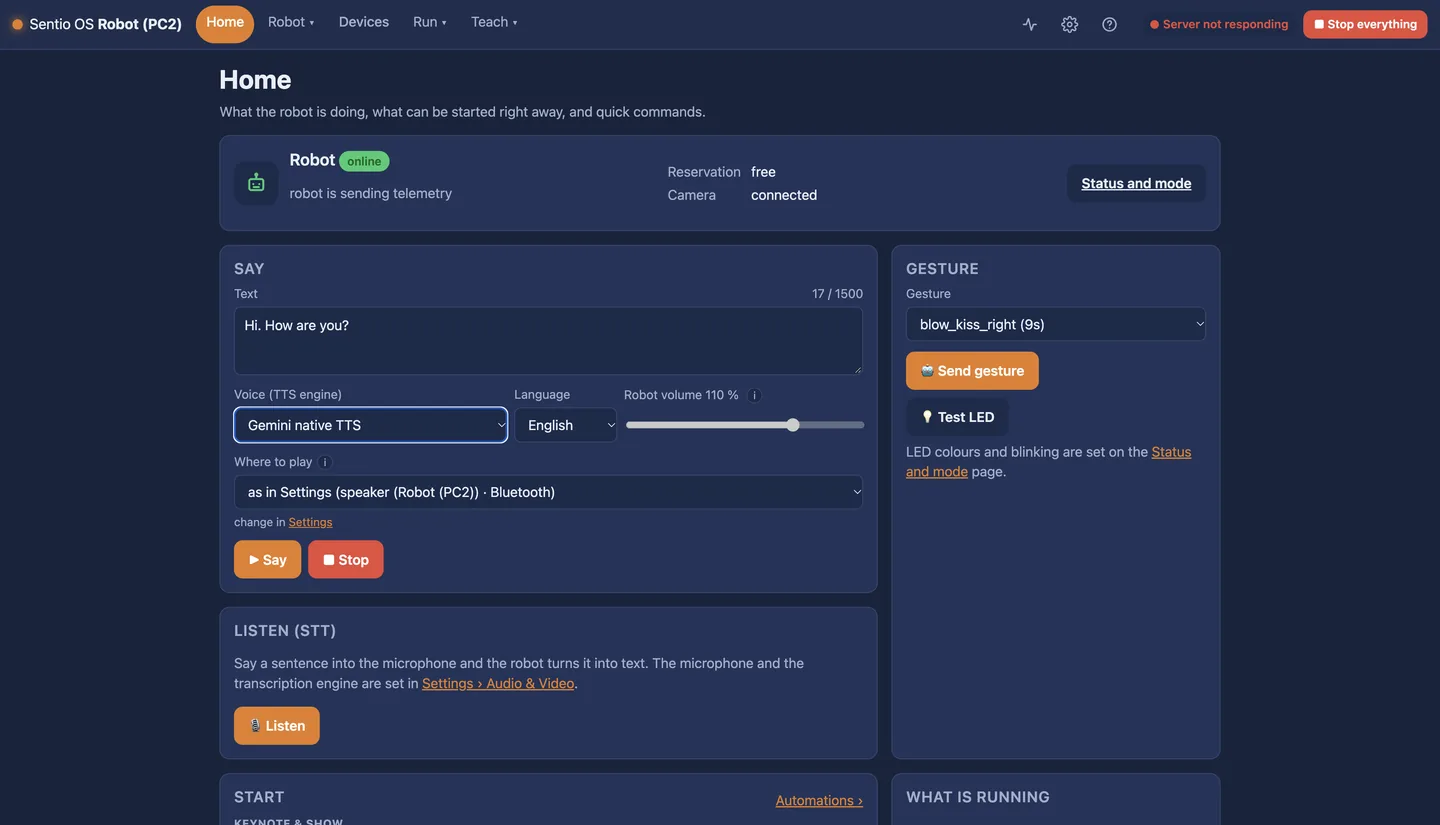
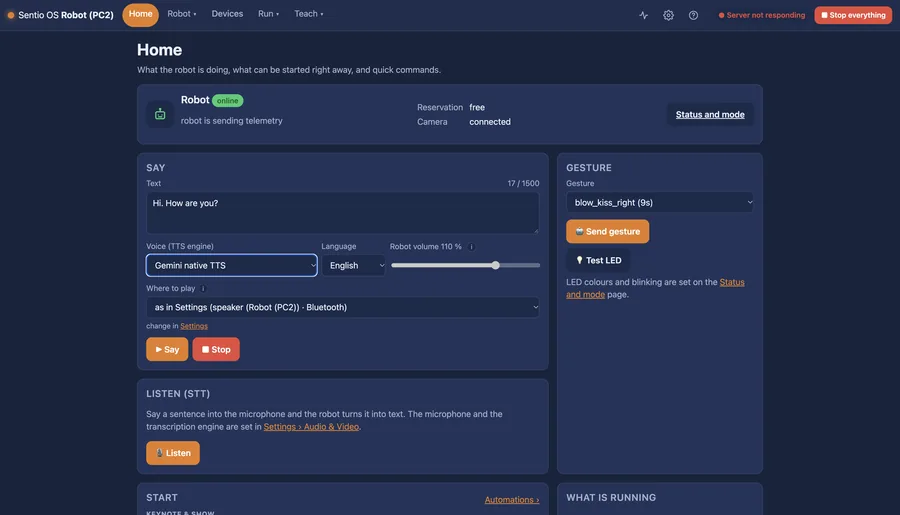
Ecranul principal: starea robotului, comenzi rapide și ce rulează.
Un umanoid sosește cu motoare, senzori și o aplicație de bază. Sentio OS le transformă în sarcini, fără luni de integrare.
Rulați Sentio OS ca un container pe al doilea computer al G1 sau pe Sentio Backpack, purtat de robot. Un singur cablu Ethernet. Nimic din interiorul robotului nu este rescris.
Combinați pași și condiții în editorul vizual: spune, ascultă, privește, gesticulează, mergi, prinde. Îl salvați ca Skill cu propriul declanșator.
Îl porniți din interfața web, cu un buton de pe controller, cu un gest sau cu un declanșator. Îl urmăriți pas cu pas. Opriți totul cu un singur buton.
Disponibil azi pe Unitree G1 EDU. Unde este nevoie de un accesoriu, acesta este numit.
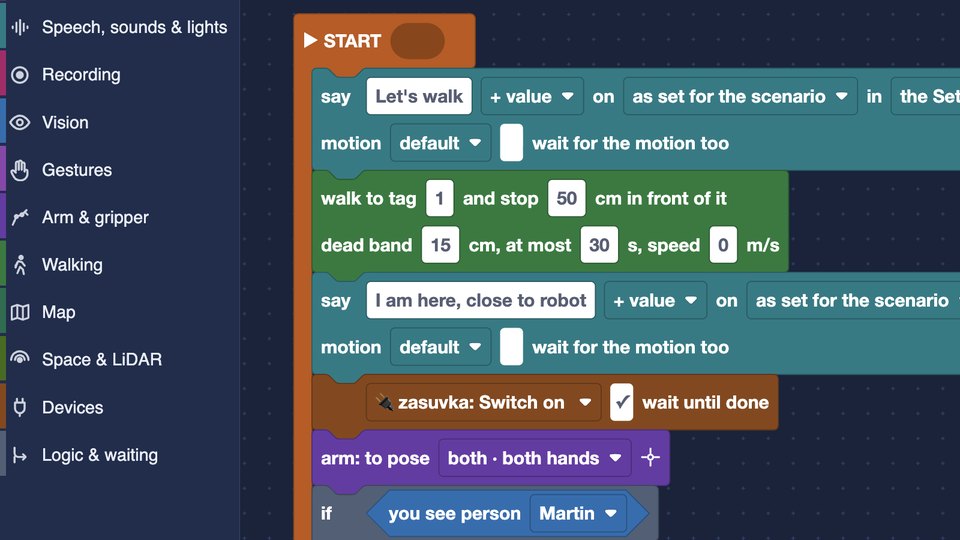
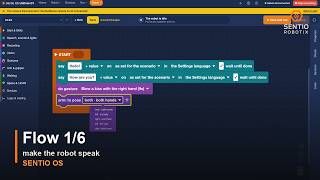
Comportament compus din blocuri în browser, verificat înainte de rulare, cu pasul în execuție evidențiat.
Vedeți: Flow 1/6 →Disponibil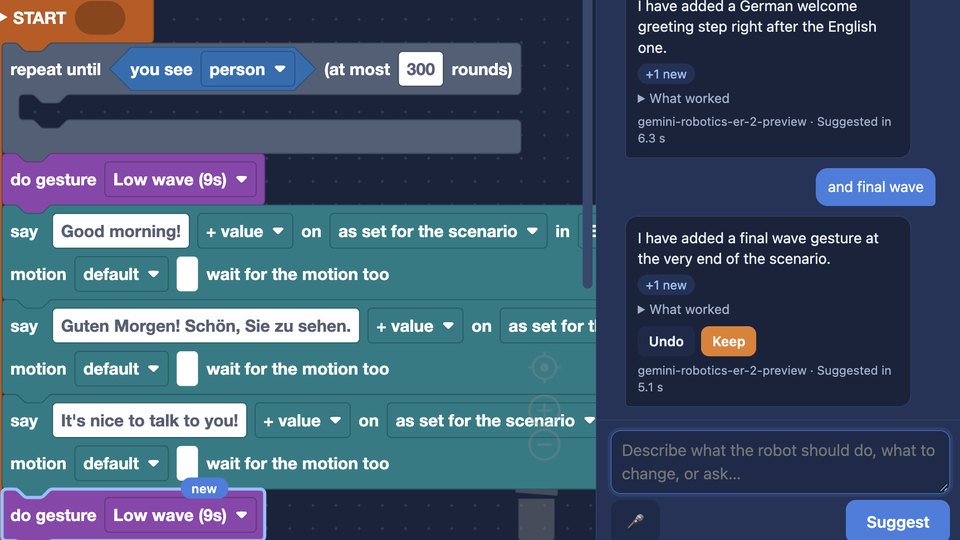
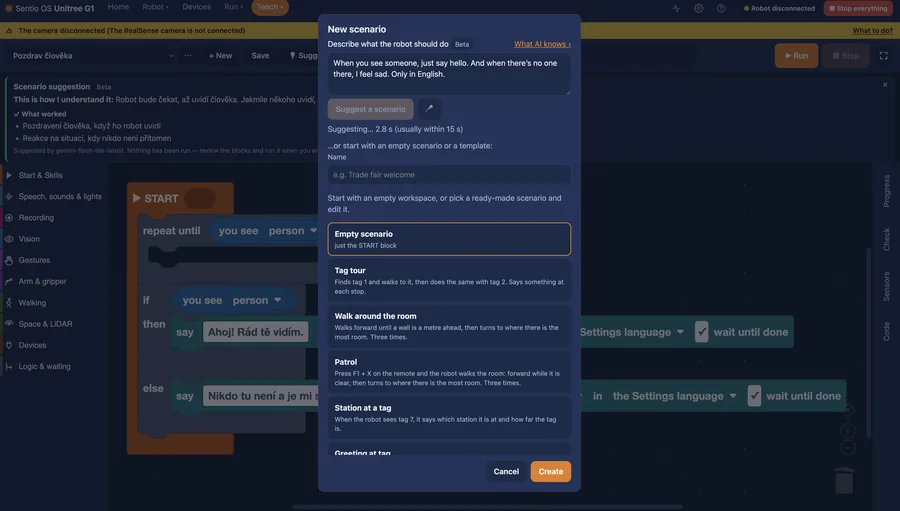
Un asistent AI chiar în editor. Scrieți ce trebuie să facă robotul, apoi rafinați: „fă cu mâna după salut”. Fiecare modificare este evidențiată, iar un clic o păstrează sau o anulează. Nu inventează niciodată ceva ce robotul nu poate face.
Disponibil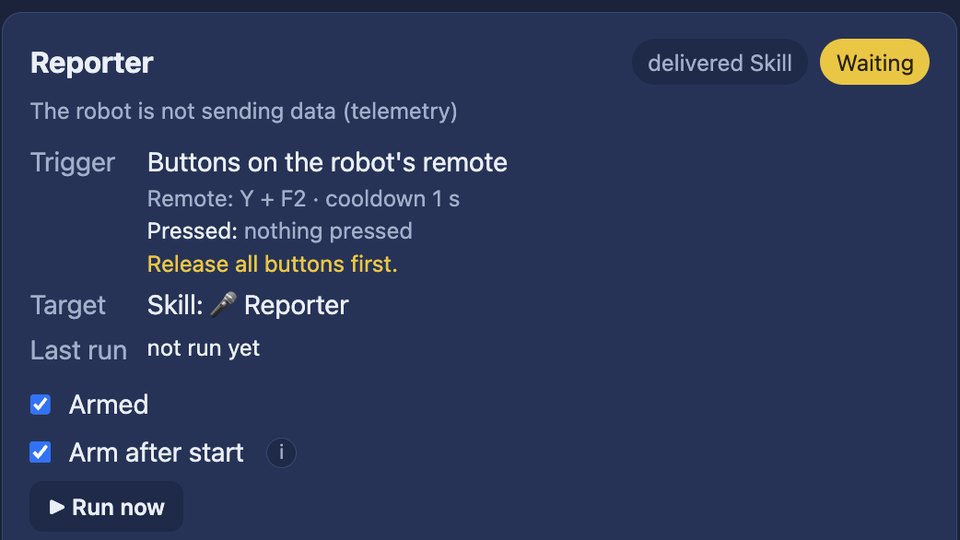
Un Flow salvat ca Skill apare printre acțiuni și poate fi pornit cu un buton, cu o mișcare a încheieturii sau de ceea ce vede robotul.
Disponibil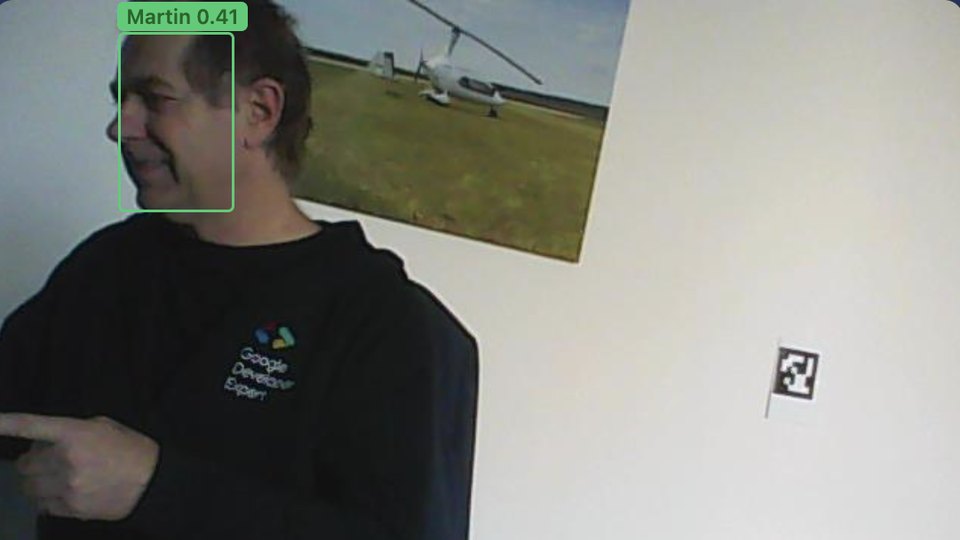
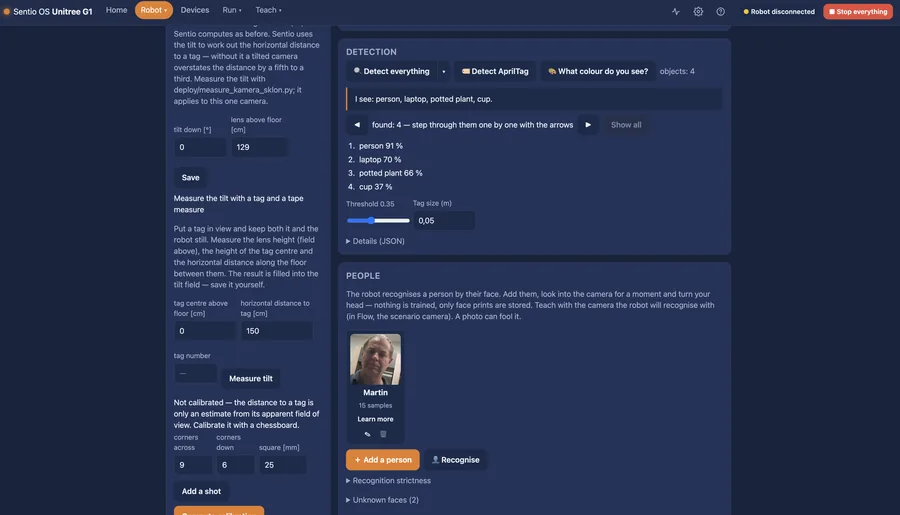
Detectarea obiectelor și a persoanelor, markere AprilTag, recunoaștere facială și salut pe nume, descrierea scenei.
Vedeți →Disponibil · cameră RealSense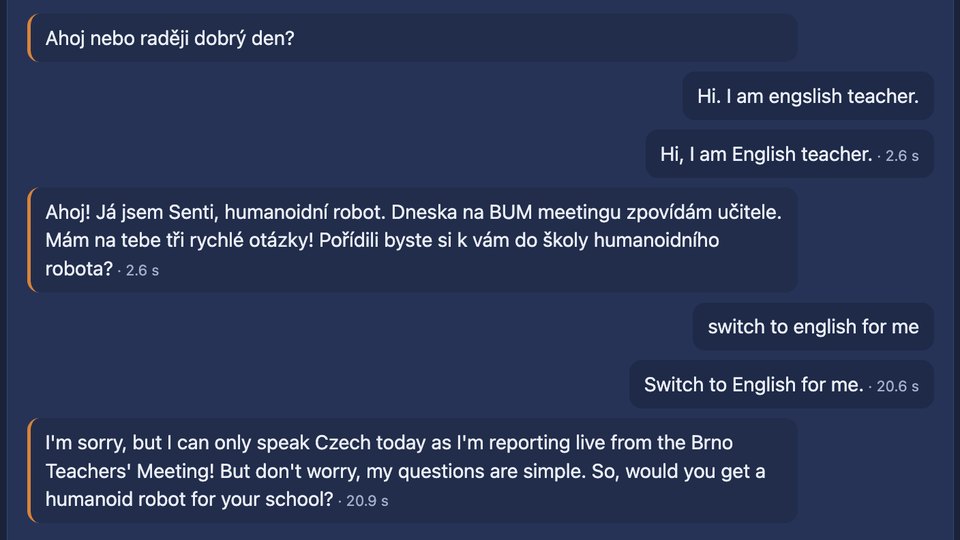
Ascultare, comenzi vocale, un agent conversațional și sinteză vocală. Engleză, cehă și slovacă. Recunoașterea vorbirii (NVIDIA Parakeet) și vocea (Piper) rulează local, fără internet, sau alegeți cloudul. Cu modele locale, nicio dată nu părăsește robotul.
Vedeți →Disponibil · microfon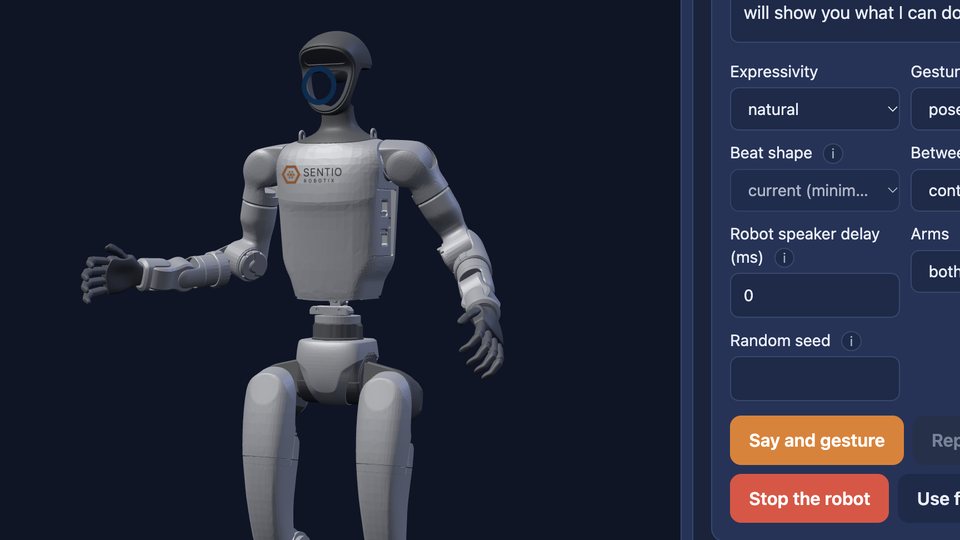
Robotul gesticulează în timp ce vorbește: gesturi planificate după conținutul fiecărei propoziții, menținute în pauze, cu ambele brațe împreună. Stil discret, natural sau expresiv, încercat pe un model 3D. Când nu vorbește, respiră, iar brațele i se mișcă liber.
Disponibil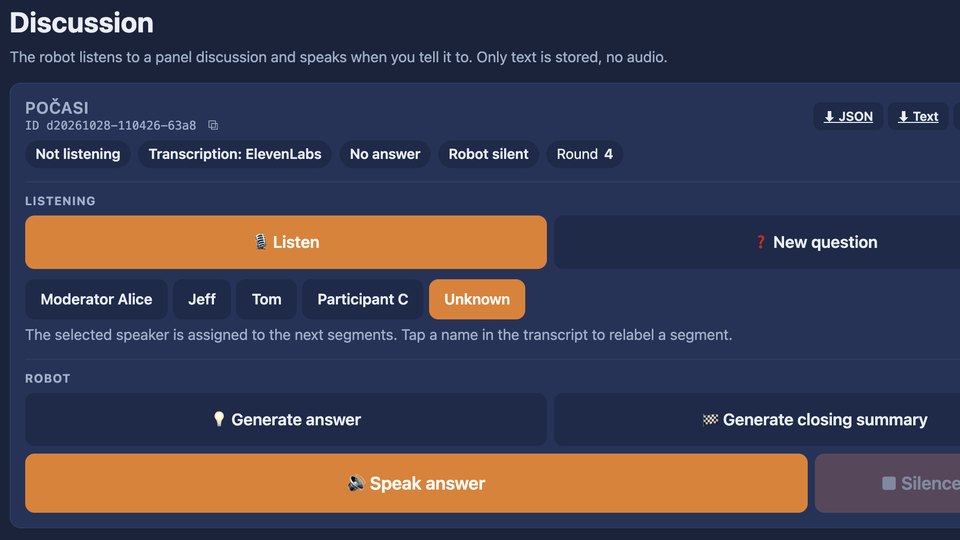
Robotul ia loc la o masă rotundă. Ascultă vorbitorii, răspunde, gesticulează și se luminează în funcție de faptul că vorbește sau ascultă. Replicile de umplere pornesc instantaneu, fără pauze stânjenitoare.
Disponibil · microfon
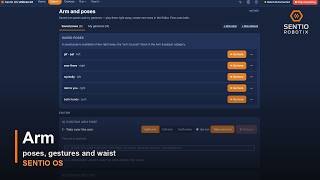
Învățați robotul pozițiile brațului ghidându-i mâna, lucrați pe o grilă deasupra mesei, urmăriți un obiect, faceți pick and place cu gripperul Sentio.
Vedeți →Disponibil · gripperul Sentio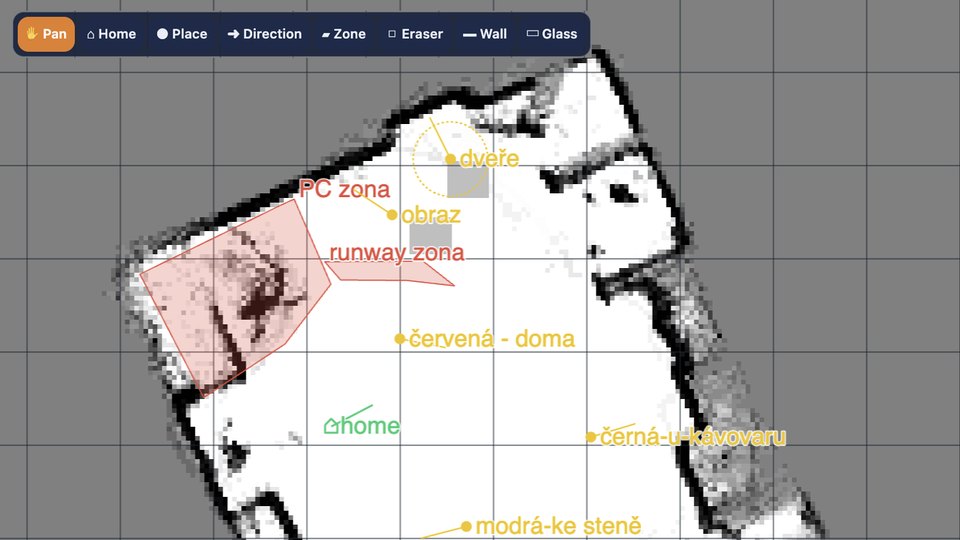
Merge până la un marker, îl caută, merge prin spațiul liber cu LiDAR, se lasă condus de mână de o persoană. Harta se rafinează singură la fiecare deplasare, iar pereții și suprafețele de sticlă pot fi desenate pe ea.
Vedeți →Disponibil · LiDAR opțional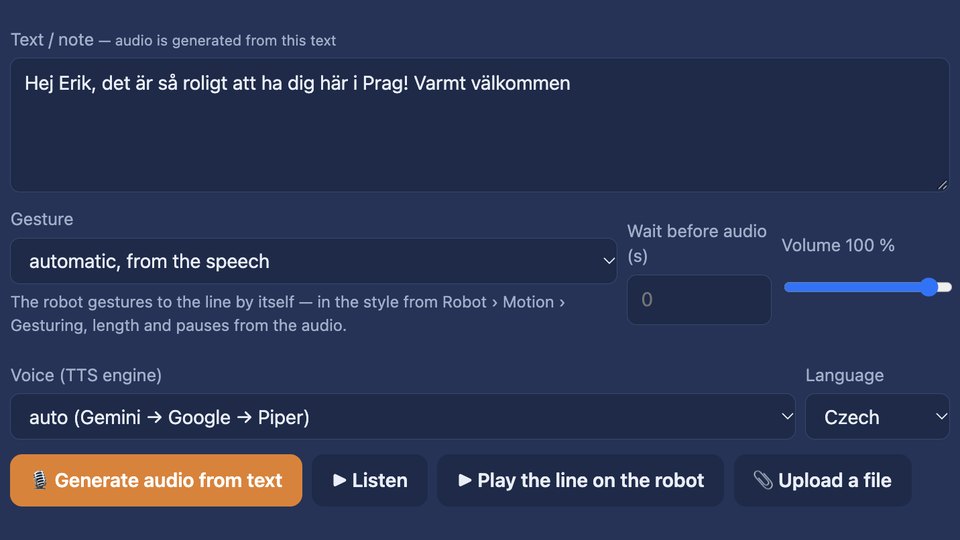
Keynote & Show: replicile prezentatorului și ale robotului, cu sunet, redate dintr-un singur loc. Gesturile pentru fiecare replică sunt create automat.
Vedeți →Disponibil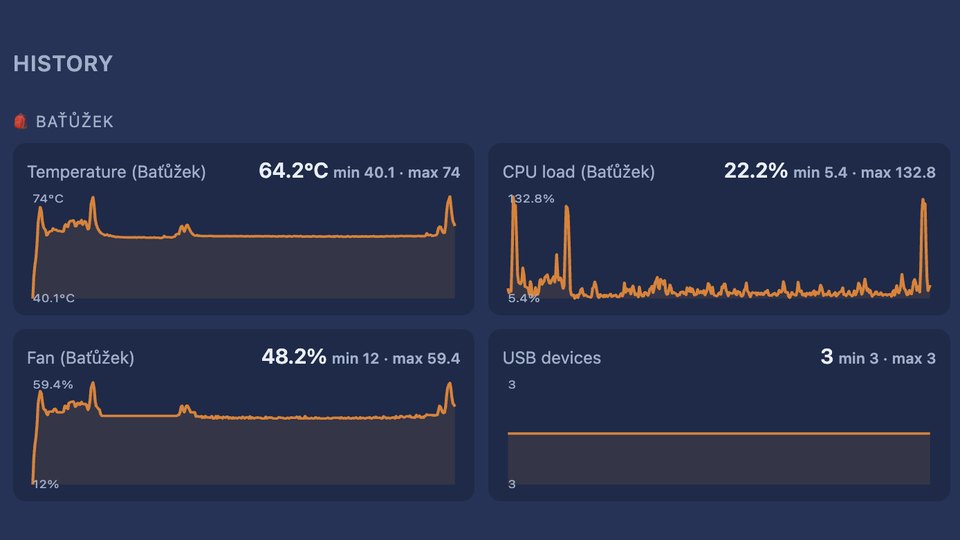
Telemetrie, încărcare și temperaturi, un watchdog hardware, o cutie neagră cu ce s-a întâmplat și un buton care oprește totul.
Disponibil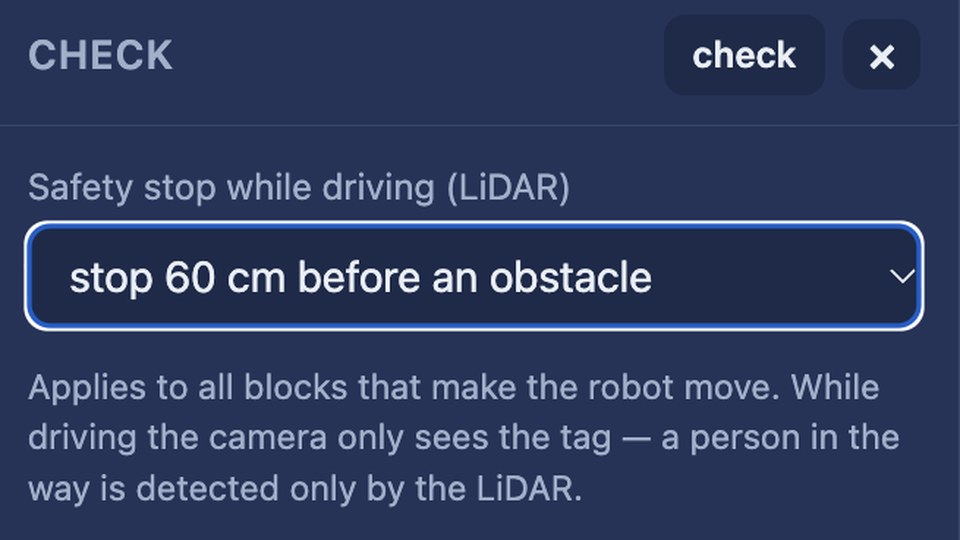
Brațul nu face niciodată mișcări bruște, iar STOP frânează controlat. Când robotul pornește la mers sau se supraîncălzește, Sentio eliberează brațele, pentru echilibru și pentru protecția motoarelor. Oprirea totală oprește și gesturile automate. În timpul mersului, robotul se oprește înaintea unui obstacol detectat de LiDAR.
Disponibil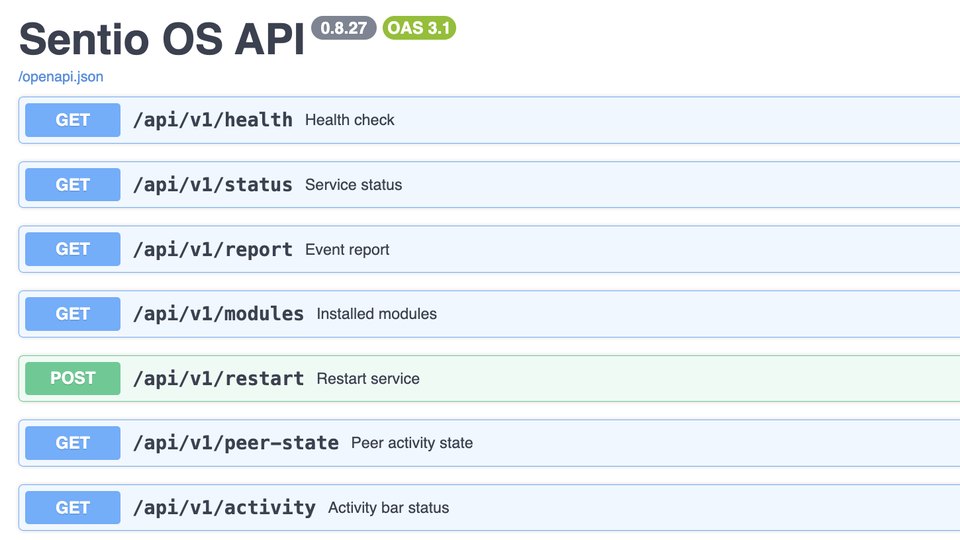
Tot ce face interfața este un apel HTTP sub /api/v1, cu documentație interactivă pe robot. SDK-ul este un client Python minimal, pe care vi-l trimitem la cerere.
Developer Preview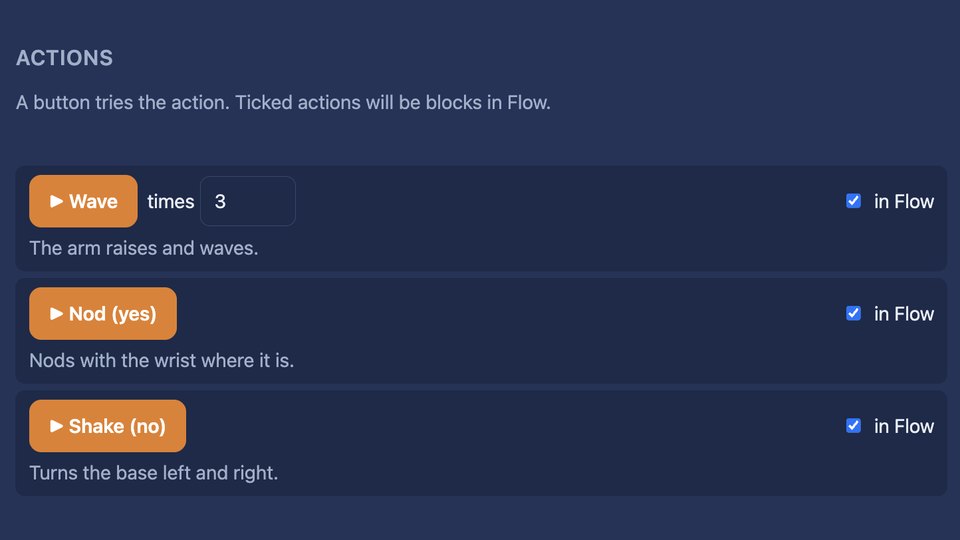
Un Flow poate comanda un braț robotic colaborativ și o priză inteligentă Shelly: umanoidul pornește o mașină sau îi predă o piesă unui cobot.
Vedeți: umanoid și cobot → Demonstrat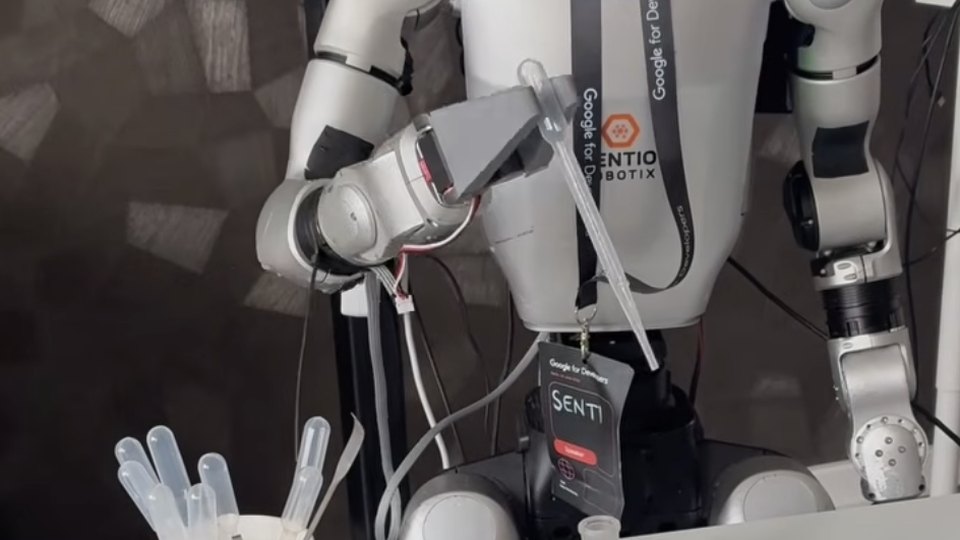
Control de la distanță al brațelor, fără cască VR și fără un GPU puternic, pentru demonstrații și colectare de date.
În dezvoltareTestat pe Unitree H2: mersul și Flow-urile de bază rulează, pozițiile brațelor mai trebuie reglate pentru brațele mai lungi. Încă fără suport. Scopul este un strat comun de capabilități.
Testat · încă fără suportMeniul urmează ce doriți să faceți: Home, Robot, Devices, Run și Teach. Ajutorul este integrat. În engleză și cehă.
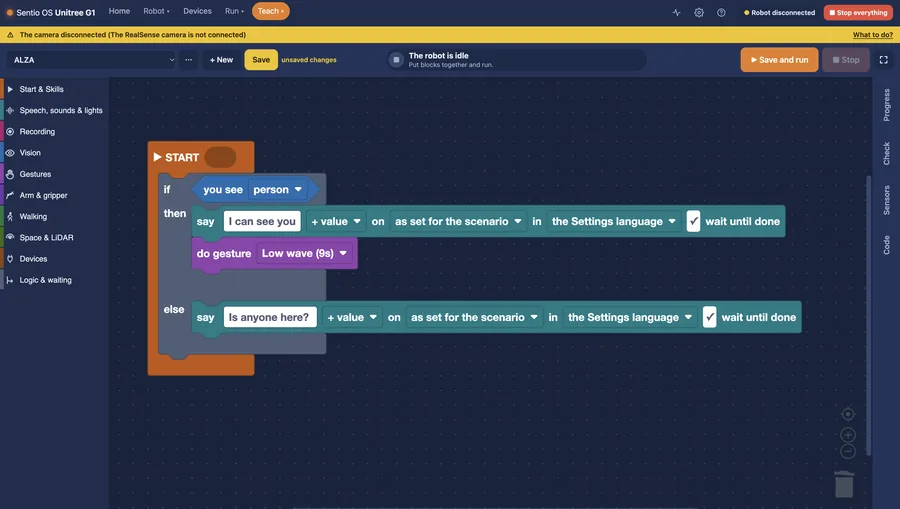
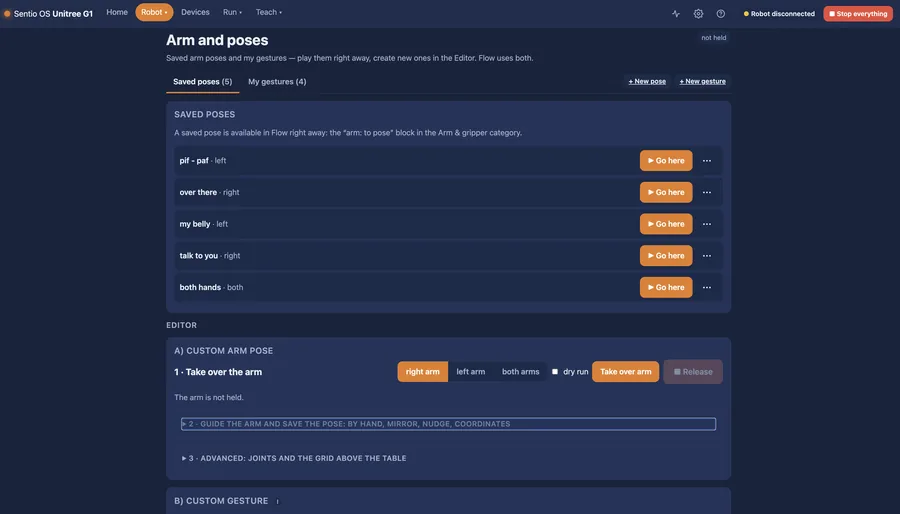
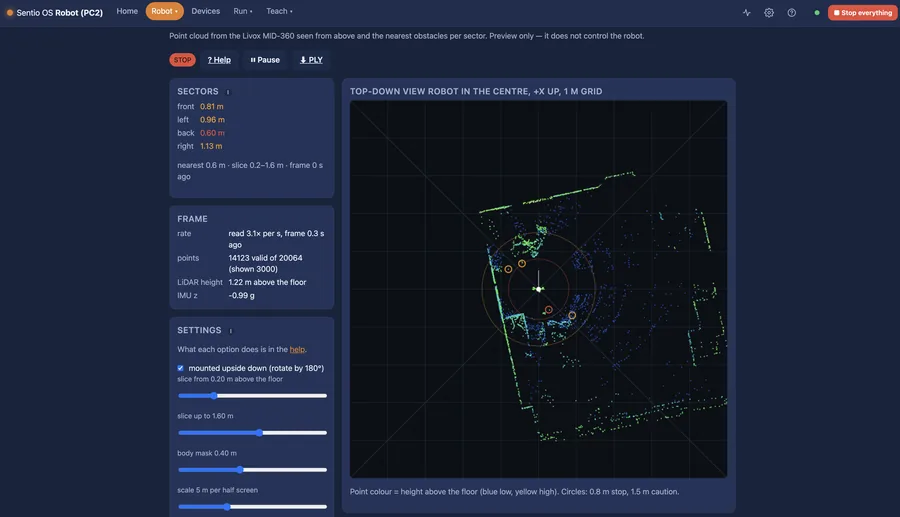
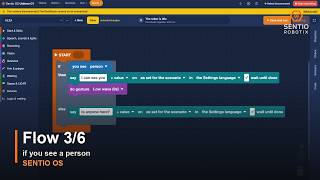
Când vezi o persoană → salută → fă cu mâna → mergi la markerul „Masă”.
Blocurile sunt denumite după felul în care lucrează robotul: Talk, Look, Arm, Walk. Oamenii din producție pot trece la un vocabular de fabrică, iar lângă blocuri programul este afișat rând cu rând.
Un Flow este verificat înainte de pornire și arată ce pas se execută. Îl salvați ca Skill și primește propriul declanșator. Skill-urile proprii le construiți în Flow; pe cele specializate le poate livra un integrator.
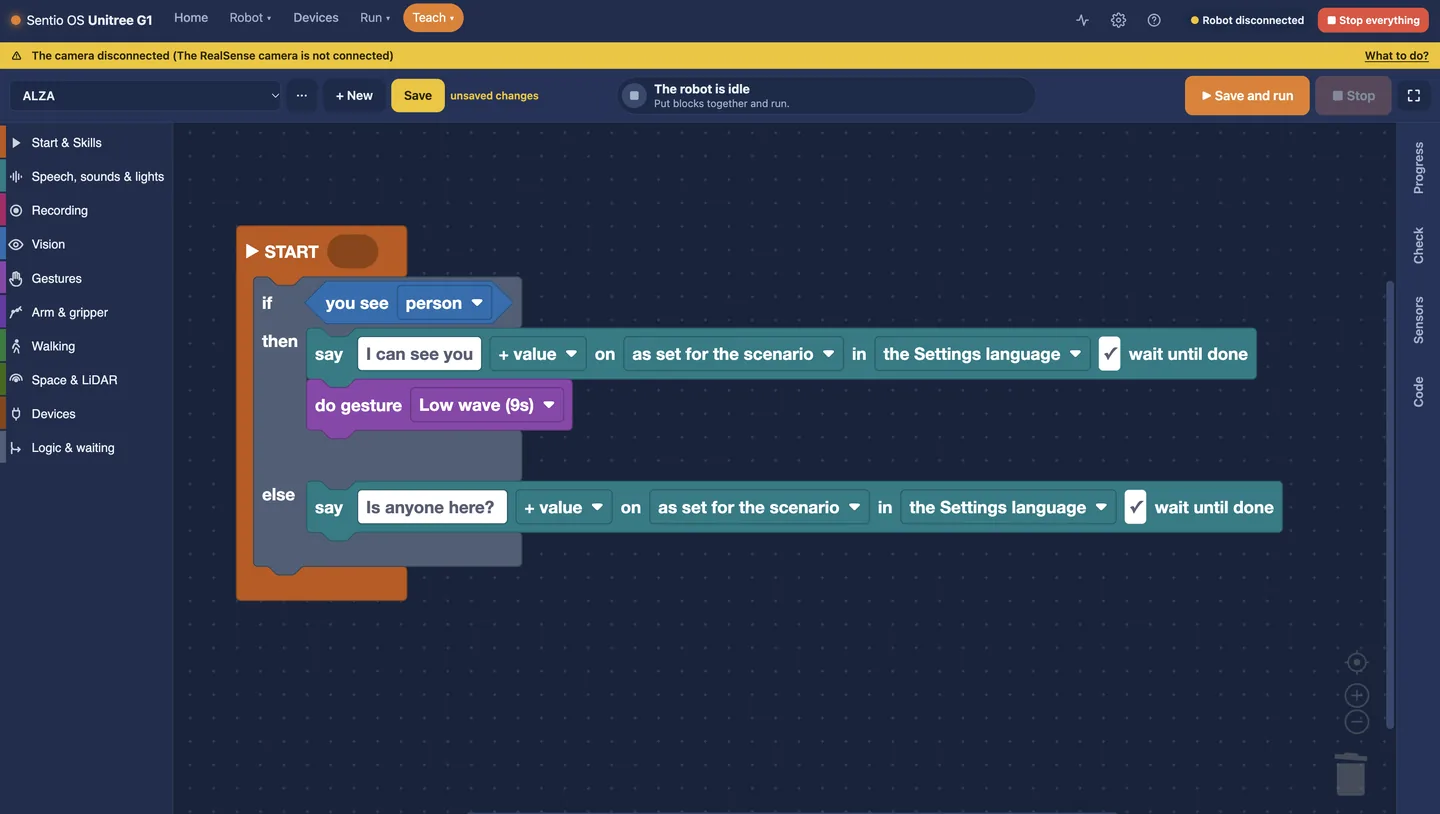
Dacă vezi o persoană: spune „Te văd” și fă cu mâna. Altfel: întreabă „E cineva aici?”
Sentio OS este o singură imagine Docker pentru ARM pe 64 de biți. Rulează alături de software-ul original al robotului și nu îl rescrie niciodată. Îl opriți și robotul funcționează ca înainte.
Instalați containerul pe al doilea computer al robotului (Jetson Orin NX). Doar software, fără hardware suplimentar.
Un kit gata făcut, purtat de robot: Jetson Orin Nano Super, alimentare din bateria robotului și gripper Sentio, instalate și testate. Un singur cablu Ethernet la gâtul robotului.
Linux ARM pe 64 de biți cu Docker, cel puțin 8 GB RAM, stocare NVMe, Ethernet prin cablu până la robot. Deocamdată nu este nevoie de GPU.
Licența aparține unui singur robot și este valabilă un an, cu actualizări incluse. Este un fișier semnat: robotul nu trebuie să se conecteze nicăieri, deci funcționează la un târg și într-o rețea închisă. O licență perpetuă este disponibilă la cerere.
Pentru companiile care au cumpărat un umanoid sau urmează să o facă și vor ca acesta să lucreze repede.
De la o ladă închisă la un robot care funcționează în siguranță.
Instruire tehnică pentru dezvoltatorii și inginerii dumneavoastră.
Testăm împreună o utilizare nouă și concretă a unui umanoid.
Nu aveți nevoie de un caiet de sarcini tehnic. Spuneți-ne ce doriți să încercați sau instalați Sentio OS și aflați singuri.