Programvarulagret mellan en humanoid och det arbete du vill få utfört.
Sentio OS är ett applikations- och runtime-lager som körs ovanpå robotens egen programvara. Det ersätter inte tillverkarens firmware, Linux eller lågnivåstyrningen och säkerheten.
Du sätter ihop beteende av block, återanvänder det som Skills, utlöser det med en knapp, en gest eller något roboten ser, och kör det på själva roboten, offline. Tillgängligt i dag för Unitree G1 EDU.
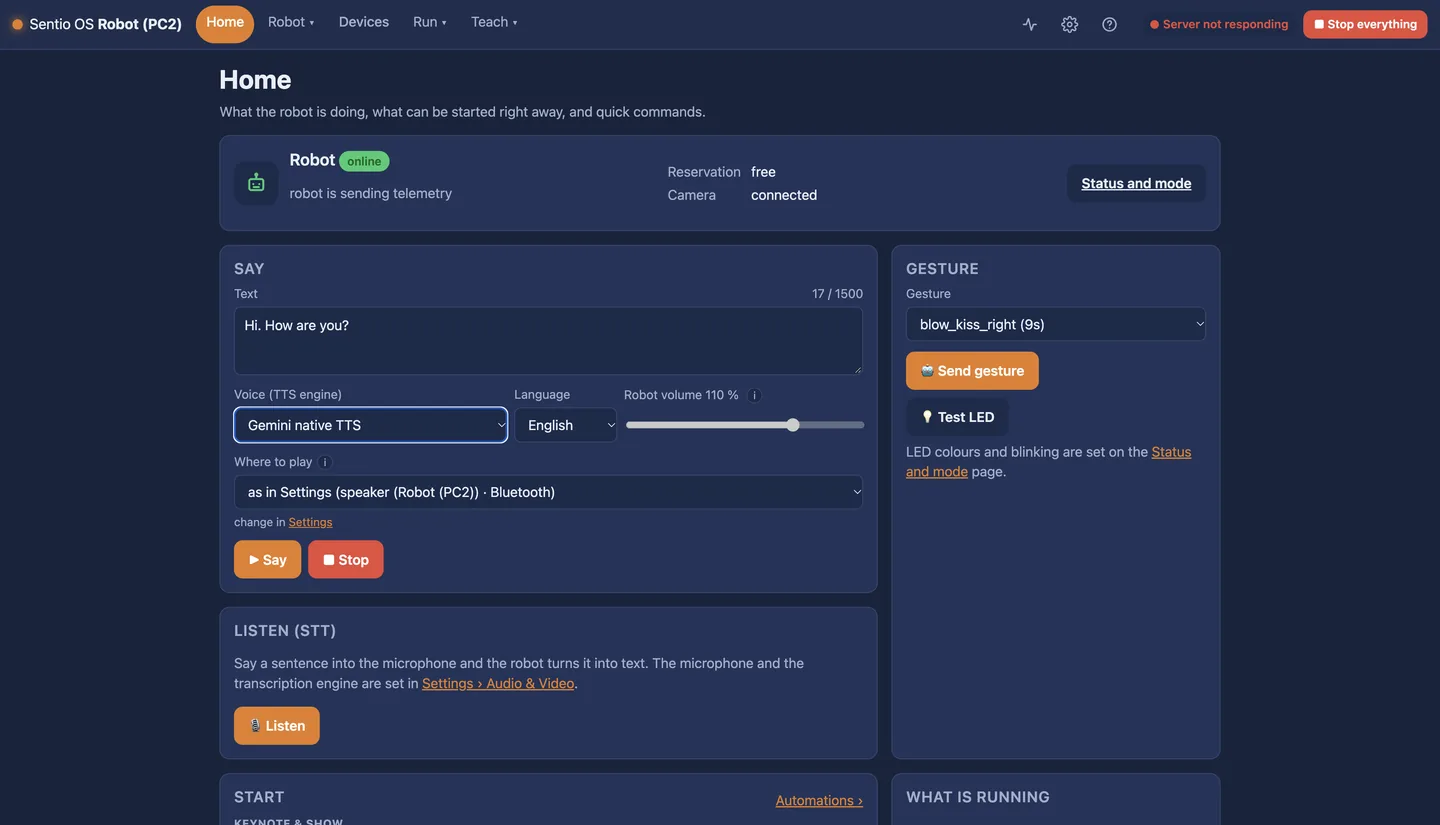
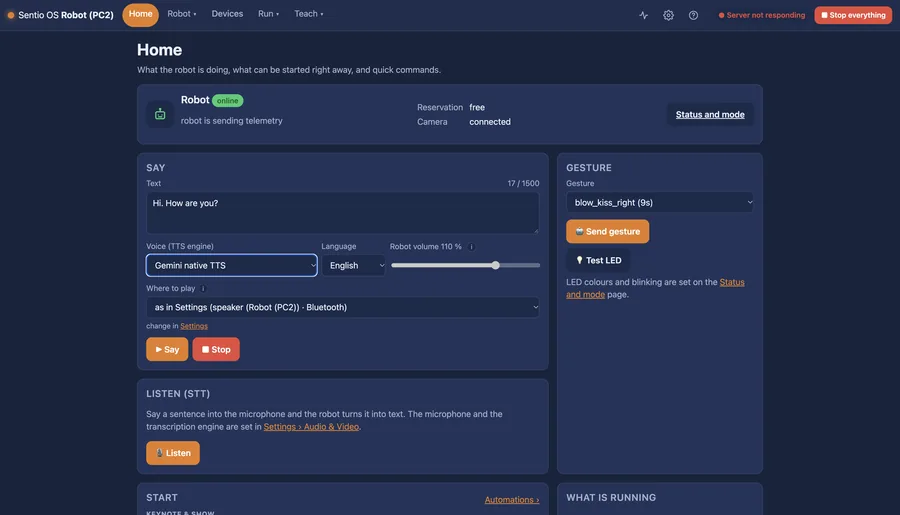
Startskärmen: robotstatus, snabbkommandon och vad som körs.
En humanoid levereras med motorer, sensorer och en enkel app. Sentio OS gör dem till uppgifter utan månader av integration.
Kör Sentio OS som en container på G1:s andra dator, eller på Sentio Backpack som roboten bär. En Ethernet-kabel. Inget i roboten skrivs över.
Kombinera steg och villkor i den visuella editorn: säg, lyssna, titta, gestikulera, gå, grip. Spara det som en Skill med egen utlösare.
Starta det från webbgränssnittet, med en knapp på handkontrollen, en gest eller en utlösare. Följ körningen steg för steg. Stoppa allt med en knapp.
Finns i dag för Unitree G1 EDU. Där ett tillbehör behövs anges det.
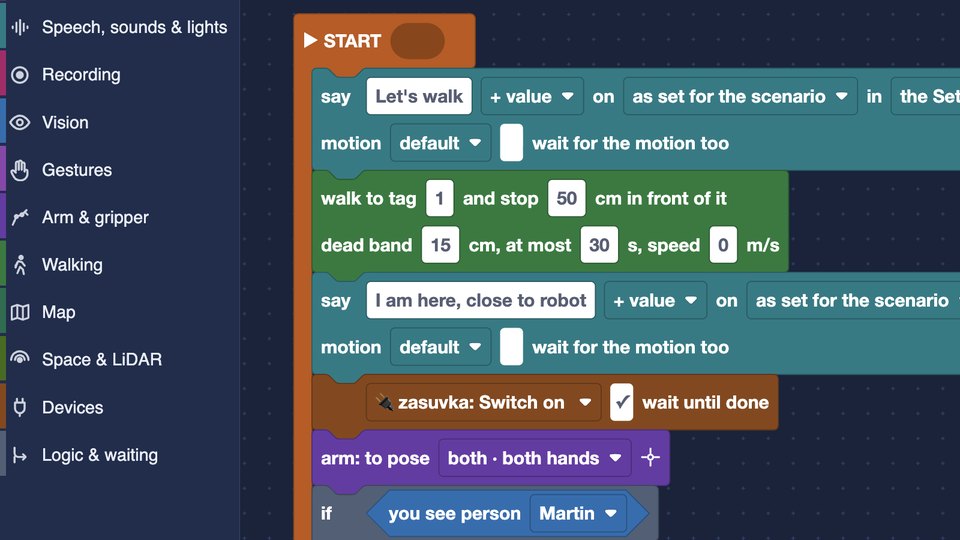
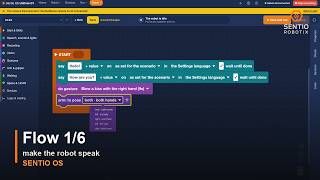
Beteende som sätts ihop av block i webbläsaren och kontrolleras innan det körs, med det pågående steget markerat.
Se: Flow 1/6 →Tillgängligt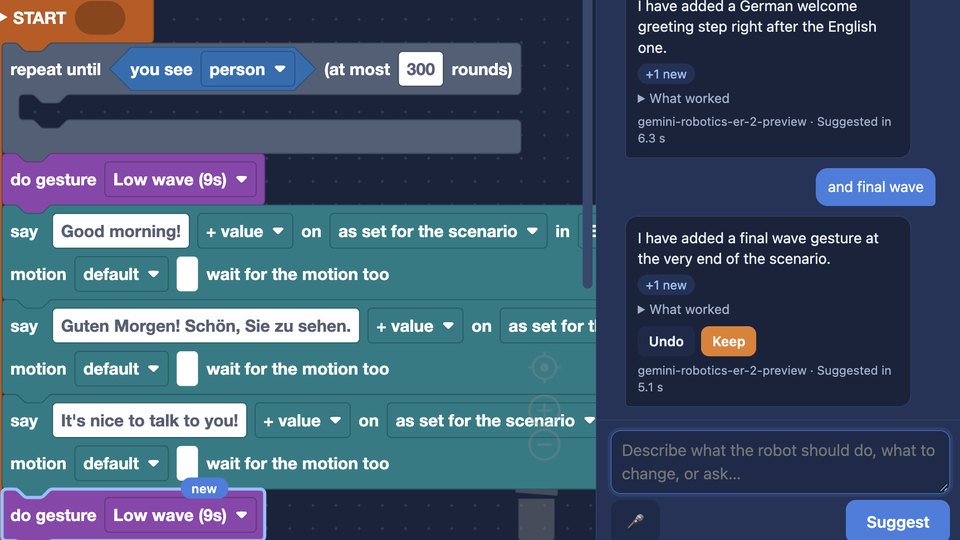
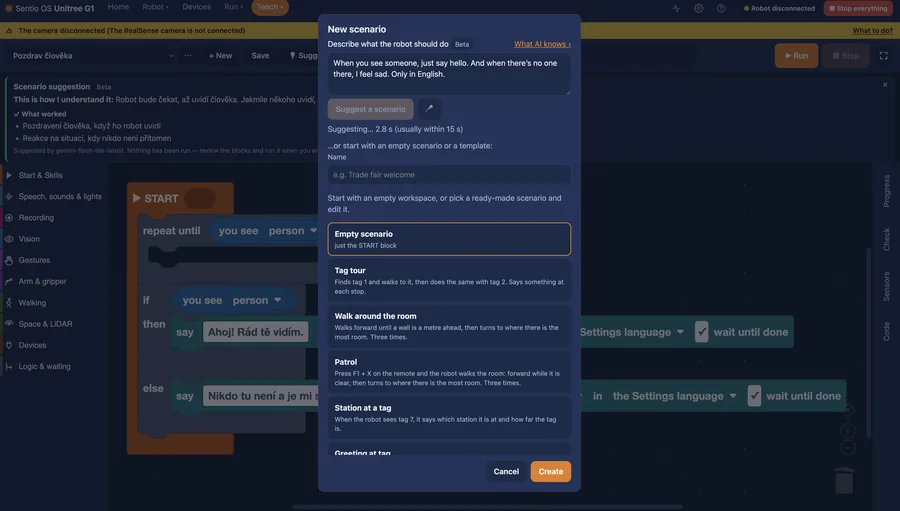
En AI-assistent direkt i editorn. Skriv vad roboten ska göra och förfina sedan: ”vinka efter hälsningen”. Varje ändring markeras, och med ett klick behåller eller ångrar du den. Den hittar aldrig på något som roboten inte kan.
Tillgängligt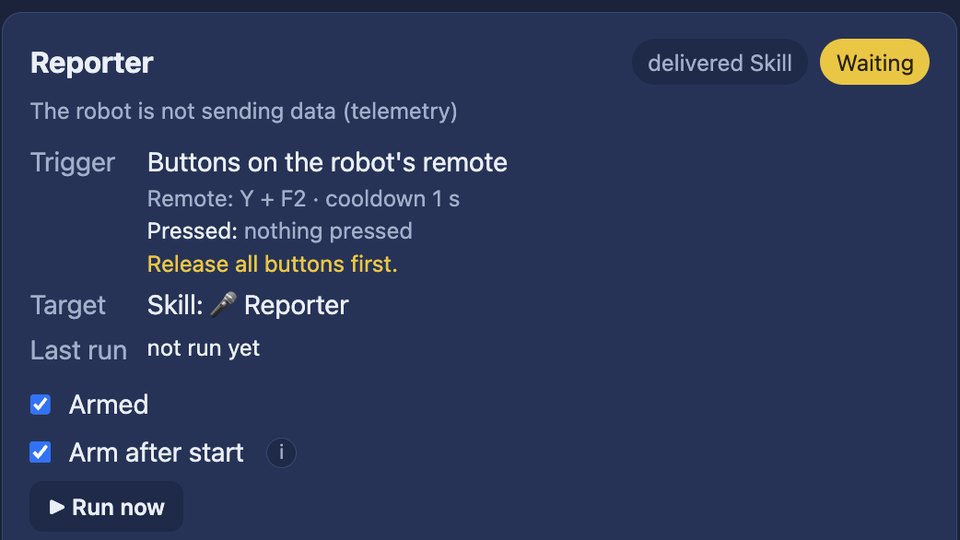
Ett Flow som sparats som en Skill dyker upp bland åtgärderna och kan startas med en knapp, en handledsrörelse eller det roboten ser.
Tillgängligt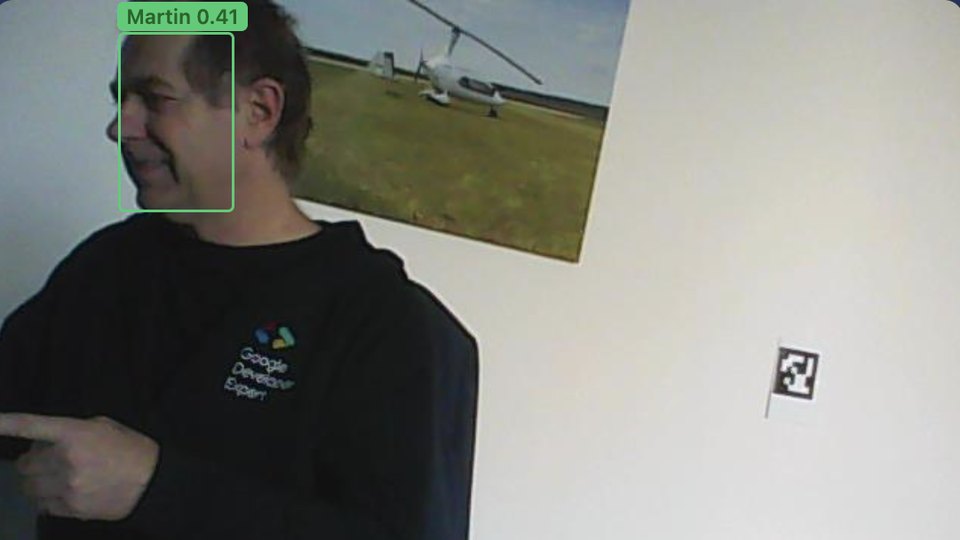
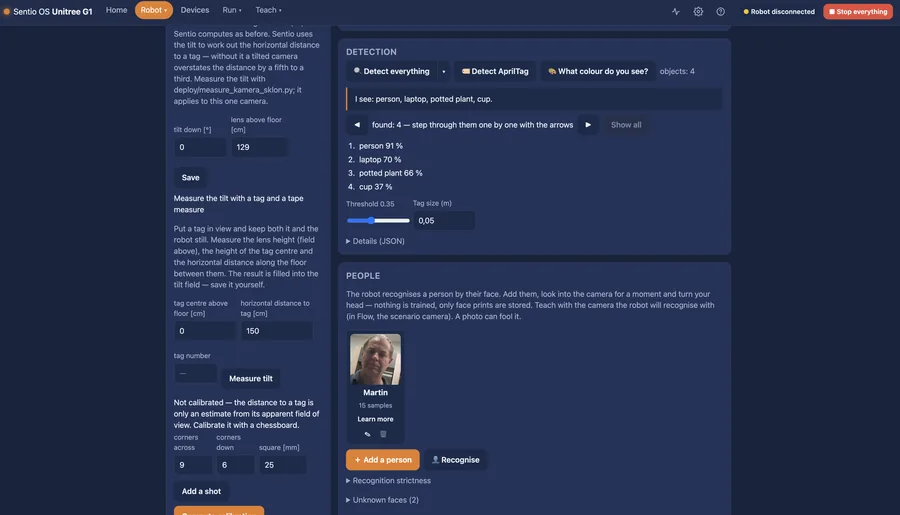
Detektering av föremål och personer, AprilTag-markörer, ansiktsigenkänning och hälsning med namn, en beskrivning av scenen.
Se →Tillgängligt · RealSense-kamera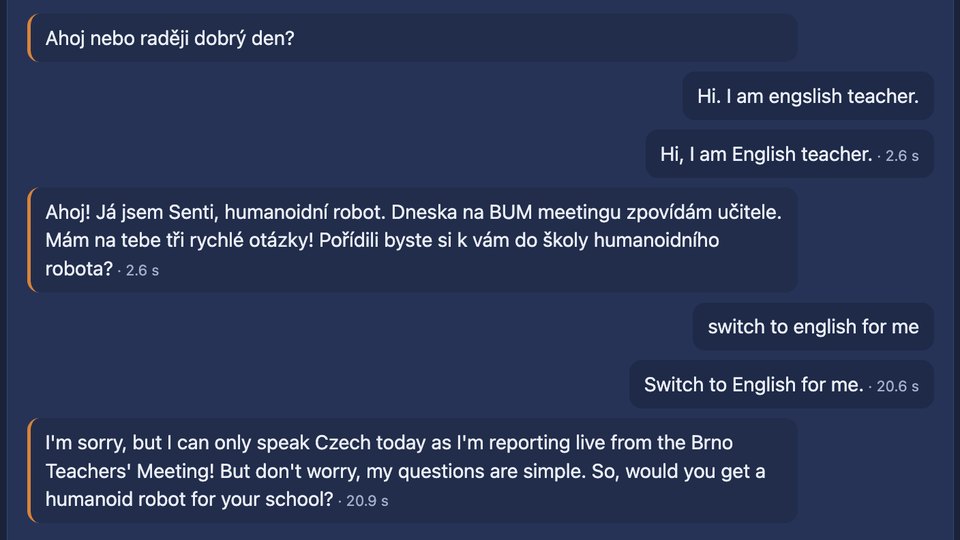
Lyssning, röstkommandon, en samtalsagent och talsyntes. Engelska, tjeckiska och slovakiska. Taligenkänning (NVIDIA Parakeet) och röst (Piper) körs lokalt utan internet, eller så väljer du molnet. Med lokala modeller lämnar inga data roboten.
Se →Tillgängligt · mikrofon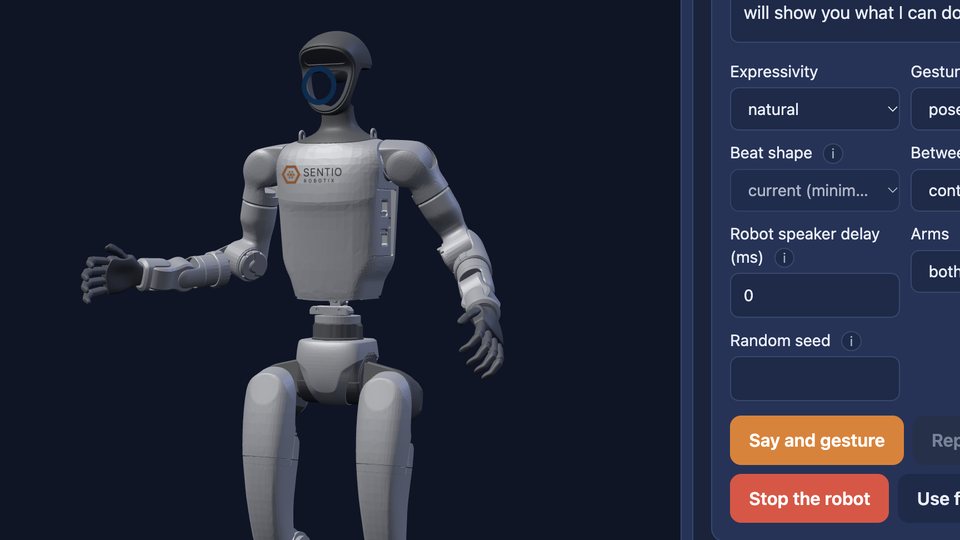
Roboten gestikulerar medan den talar: gesterna planeras utifrån vad varje mening säger, hålls kvar i pauserna och görs med båda armarna tillsammans. Diskret, naturlig eller uttrycksfull stil, som provas på en 3D-modell. När den inte talar andas den och armarna rör sig fritt.
Tillgängligt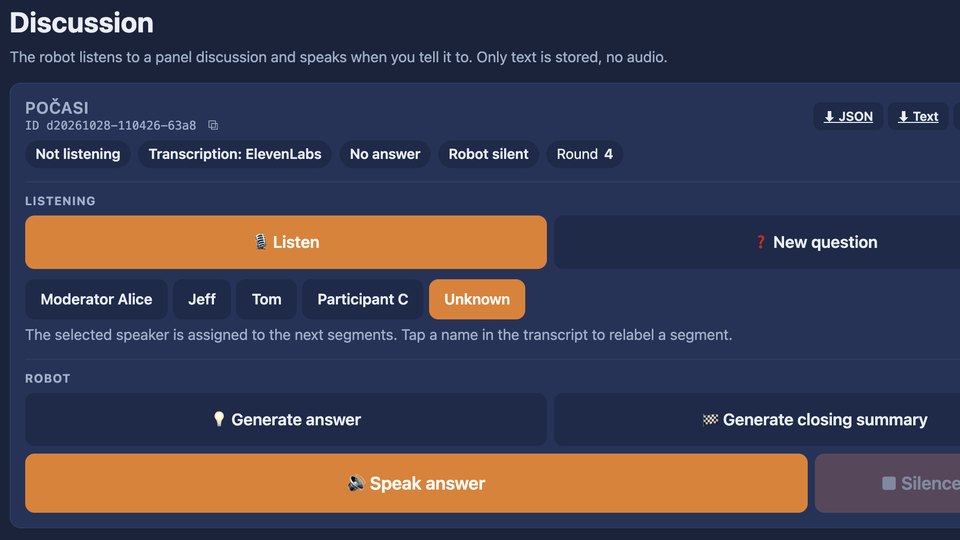
Roboten tar plats vid ett runt bord. Den lyssnar på talarna, svarar, och gestikulerar och lyser beroende på om den talar eller lyssnar. Utfyllnadsrepliker spelas upp direkt, utan pinsamma pauser.
Tillgängligt · mikrofon
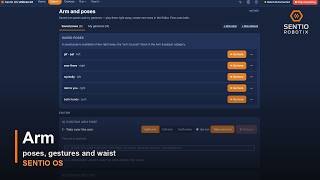
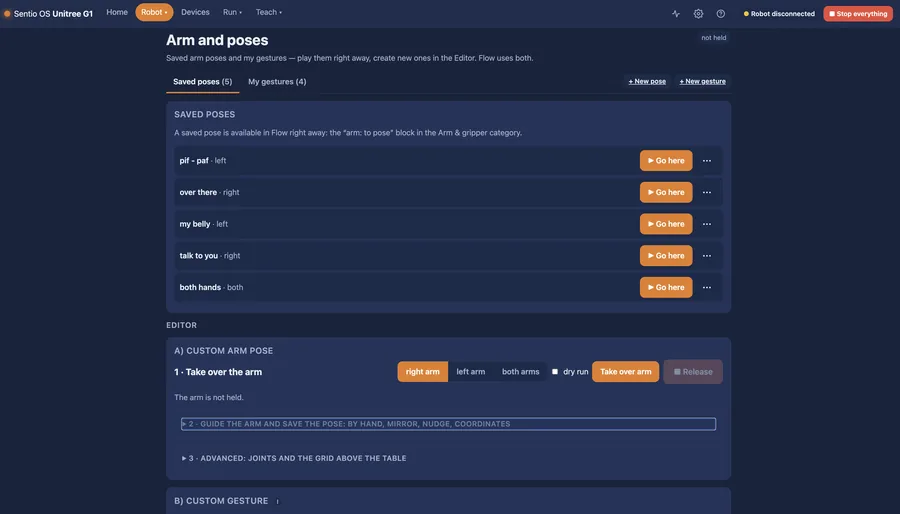
Lär in armpositioner genom att föra handen, arbeta i ett rutnät ovanför bordet, följ ett föremål, plocka och placera med Sentio-gripdonet.
Se →Tillgängligt · Sentio-gripdonet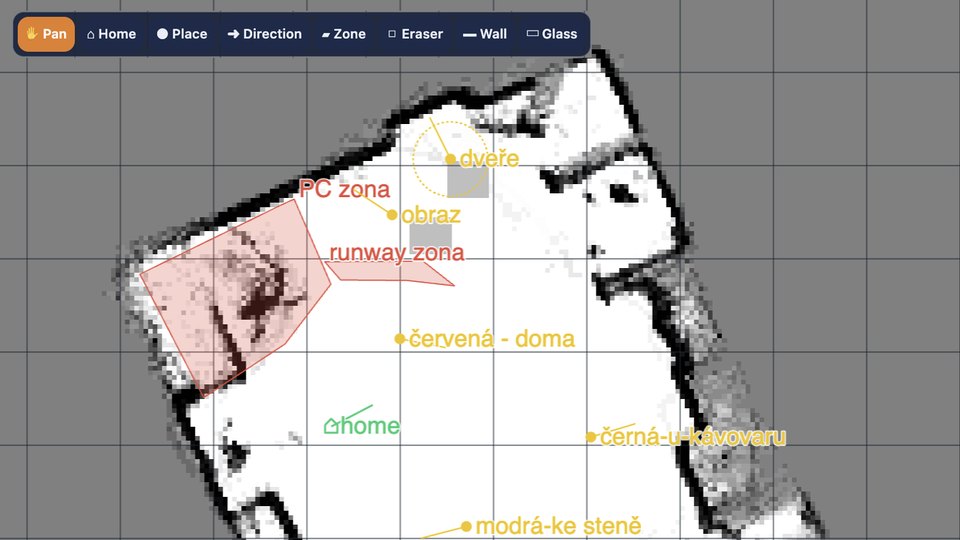
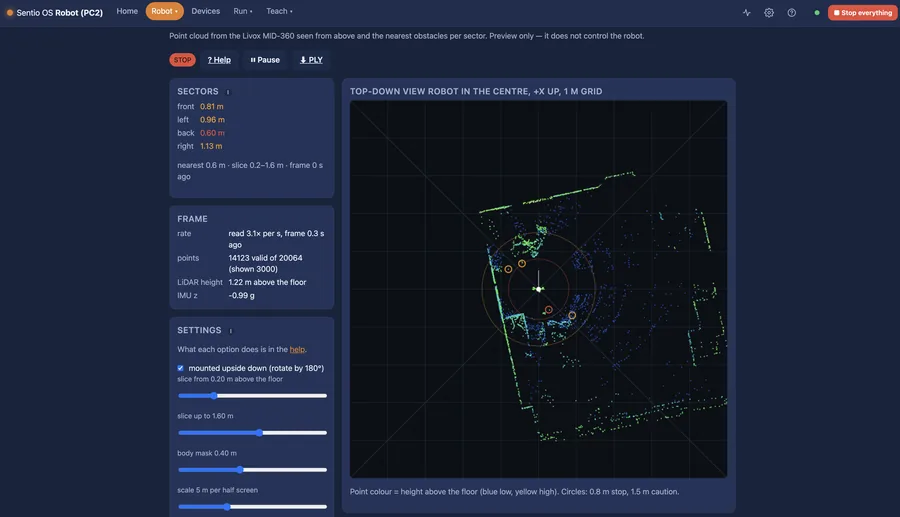
Gå till en markör, leta efter den, gå genom fritt utrymme med LiDAR, låt en person leda roboten i handen. Kartan förfinas varje gång roboten går, och väggar och glas kan ritas in.
Se →Tillgängligt · LiDAR valfritt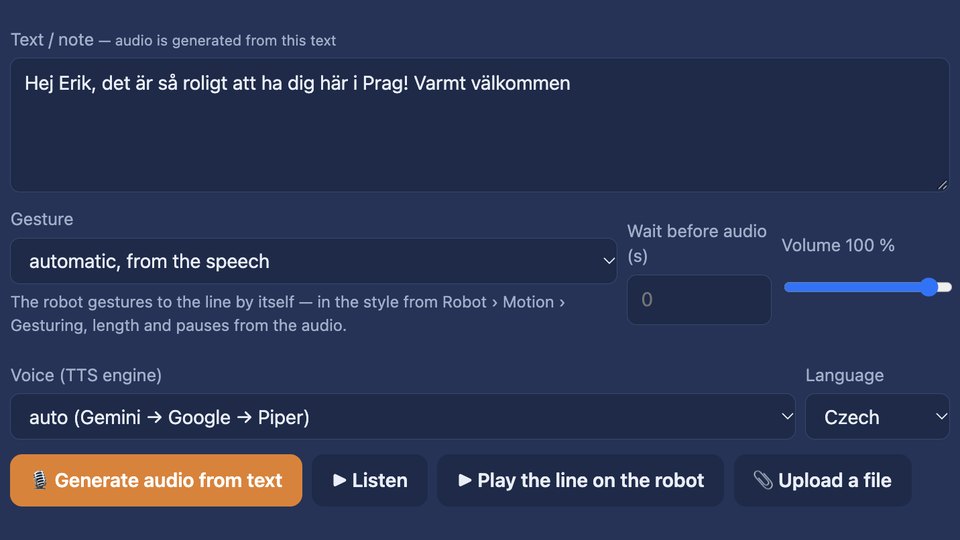
Keynote & Show: presentatörens och robotens repliker med ljud, uppspelade från ett ställe. Gester för varje replik skapas automatiskt.
Se →Tillgängligt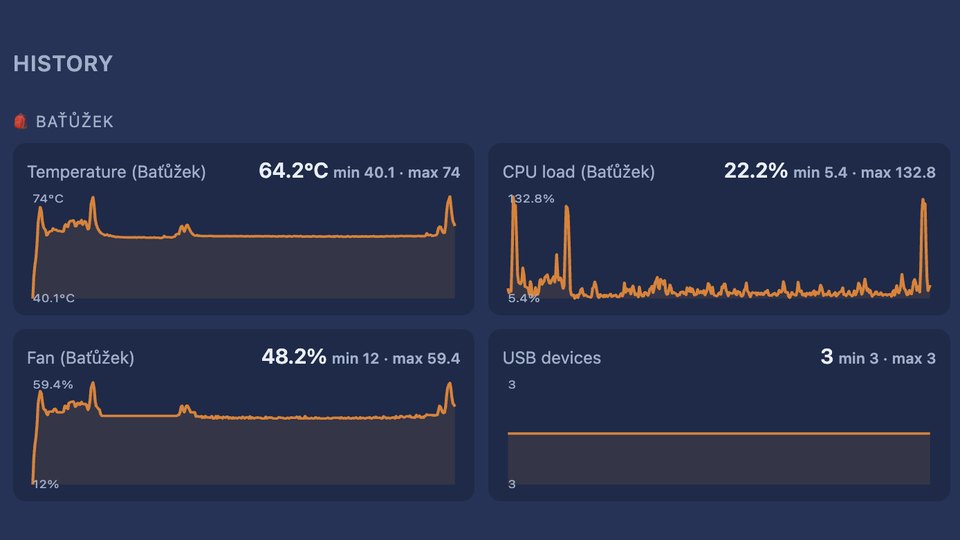
Telemetri, belastning och temperaturer, en hårdvaru-watchdog, en svart låda över vad som har hänt och en stoppa allt-knapp.
Tillgängligt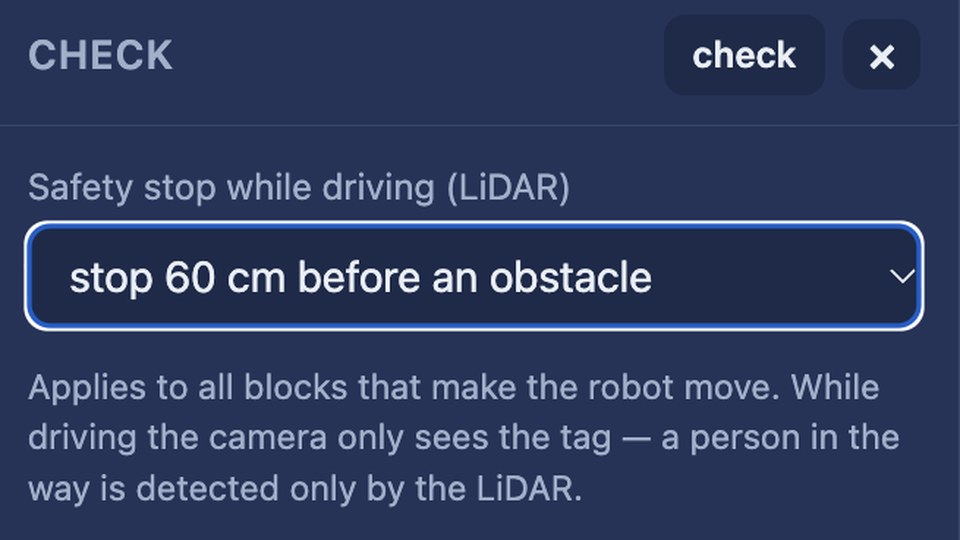
Armen rycker aldrig till och STOP bromsar kontrollerat. När roboten börjar gå eller överhettas släpper Sentio armarna för balansens skull och för att skydda motorerna. Stoppa allt stoppar även automatiska gester. Under gång stannar roboten framför ett hinder som LiDAR har upptäckt.
Tillgängligt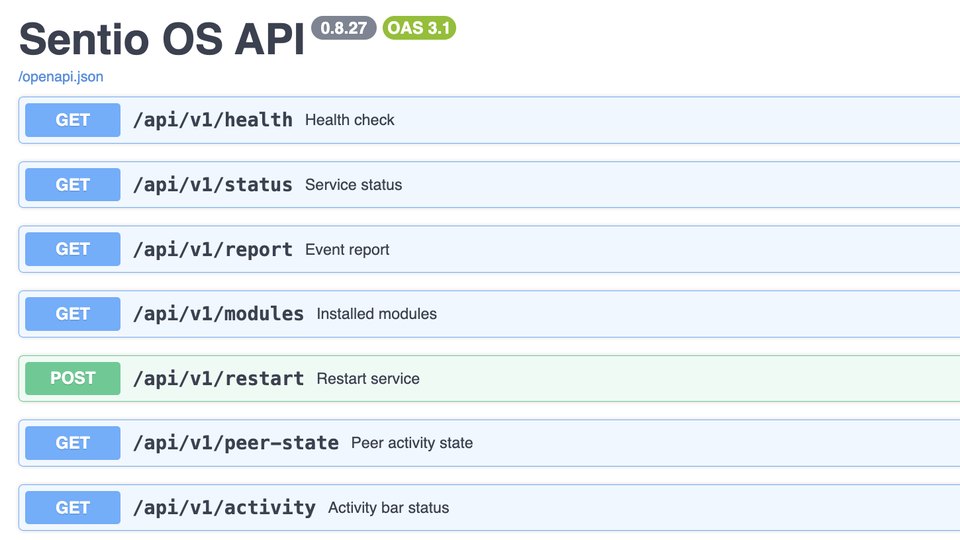
Allt gränssnittet gör är ett HTTP-anrop under /api/v1 med interaktiv dokumentation på roboten. SDK:t är en tunn Python-klient som vi skickar på begäran.
Developer Preview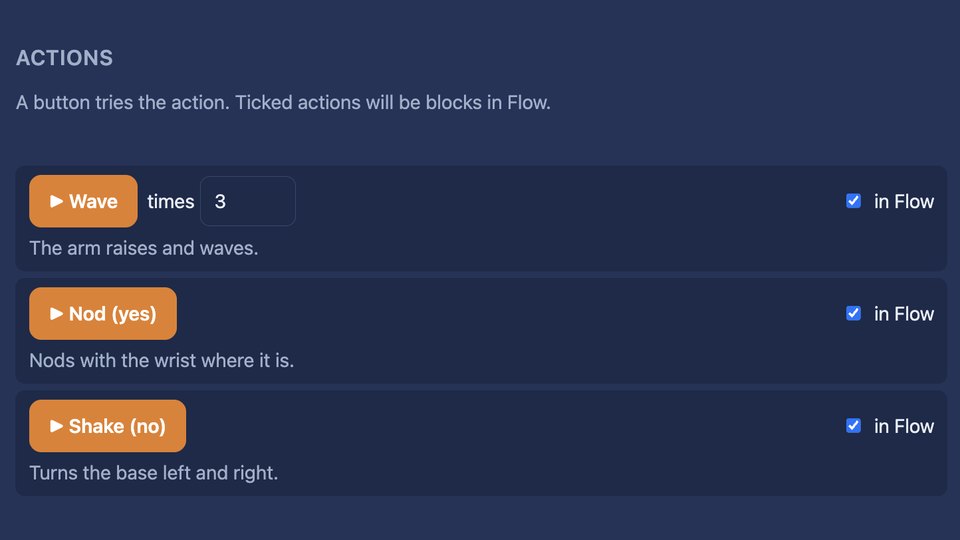
Ett Flow kan styra en kollaborativ robotarm och en Shelly-smartplugg: humanoiden slår på en maskin eller räcker över en detalj till en cobot.
Se: humanoid och cobot → Demonstrerat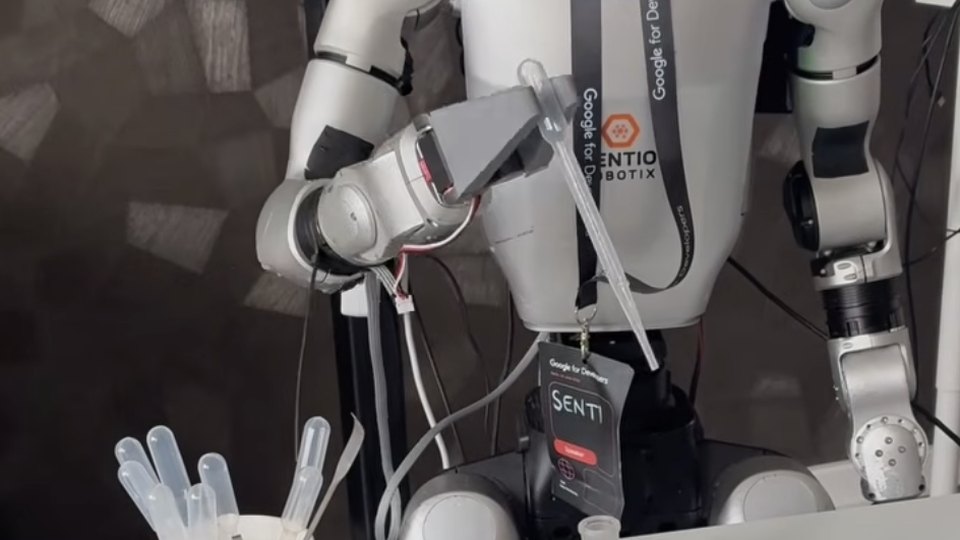
Fjärrstyrning av armarna utan VR-headset och utan kraftfull GPU, för demonstrationer och datainsamling.
Under utvecklingTestat på Unitree H2: gång och enkla Flows fungerar, armpositionerna behöver fortfarande justeras för de längre armarna. Stöds inte ännu. Målet är ett gemensamt funktionslager.
Testat · stöds inte ännuMenyn följer det du vill göra: Home, Robot, Devices, Run och Teach. Hjälpen är inbyggd. Engelska och tjeckiska.
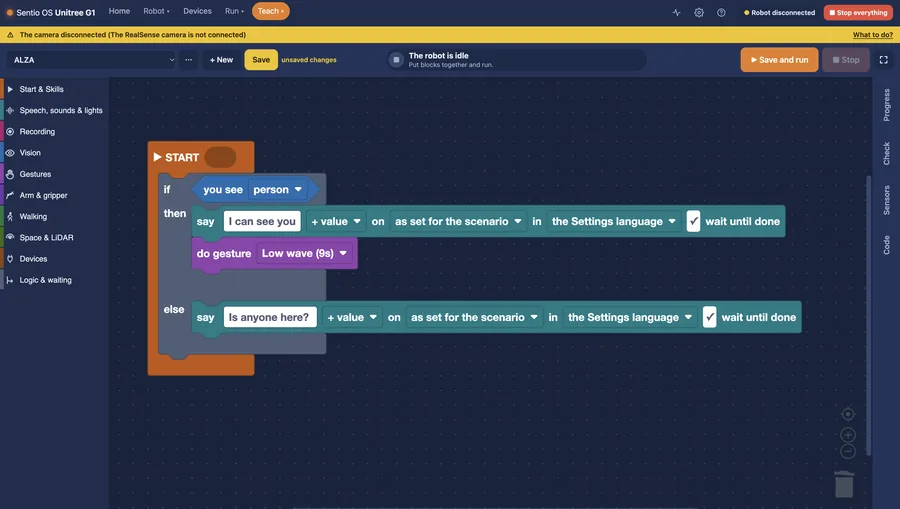
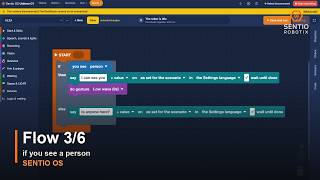
När du ser en person → säg hej → vinka → gå till markören ”Bord”.
Blocken är namngivna efter hur roboten fungerar: Talk, Look, Arm, Walk. Den som kommer från tillverkning kan byta till en fabriksvokabulär, och bredvid blocken listas programmet rad för rad.
Ett Flow kontrolleras innan det startar och visar vilket steg som pågår. Spara det som en Skill så får det en egen utlösare. Egna Skills bygger du i Flow; specialiserade kan en integratör leverera.
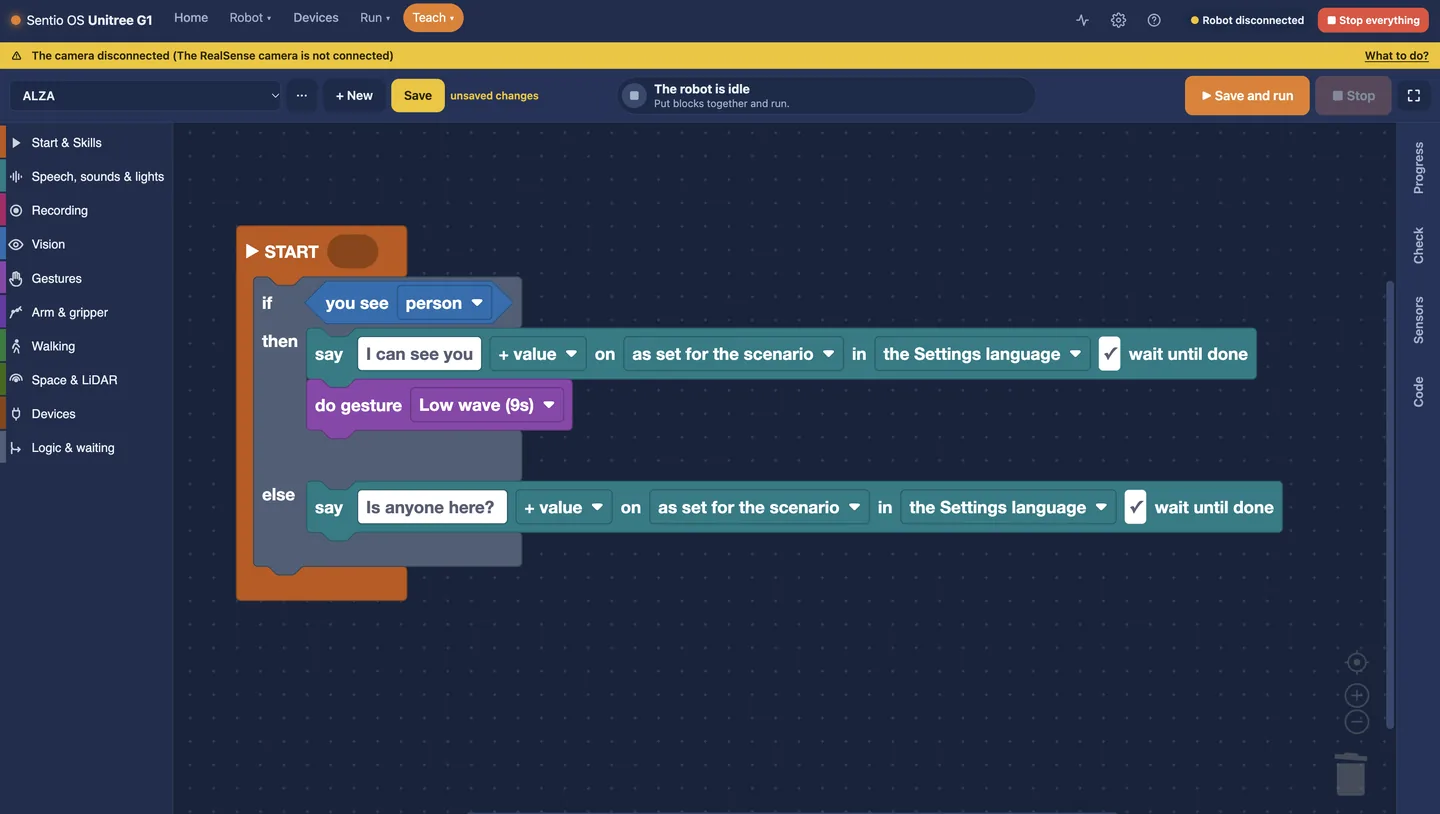
Om du ser en person: säg ”Jag ser dig” och vinka. Annars: fråga ”Är det någon här?”
Sentio OS är en enda Docker-image för 64-bitars ARM. Den körs bredvid robotens originalprogramvara och skriver aldrig över den. Stäng av den och roboten fungerar som förut.
Installera containern på robotens andra dator (Jetson Orin NX). Enbart programvara, ingen extra hårdvara.
Ett färdigt kit som roboten bär: Jetson Orin Nano Super, ström från robotens batteri och Sentio-gripdon, installerat och testat. En Ethernet-kabel vid robotens nacke.
64-bitars ARM Linux med Docker, minst 8 GB RAM, NVMe-lagring, trådbundet Ethernet till roboten. Ingen GPU behövs i dag.
Licensen gäller för en robot och är giltig i ett år med uppdateringar inkluderade. Den är en signerad fil: roboten behöver aldrig ansluta någonstans, så det fungerar på en mässa och i ett slutet nätverk. En evig licens finns på begäran.
För företag som har köpt en humanoid, eller snart ska göra det, och vill få den i arbete snabbt.
Från oöppnad låda till en robot i säker drift.
Teknisk utbildning för dina utvecklare och ingenjörer.
Tillsammans testar vi en konkret ny användning av en humanoid.
Du behöver ingen teknisk kravspecifikation. Berätta vad du vill prova, eller installera Sentio OS och ta reda på det själv.